比风更快:帆船、冰帆船、Blackbird 与 Betz 极限
2026 年 10 月
1 导读
一阵 5 m/s 的风,能不能让一个没有发动机、没有电池的装置跑到 14 m/s?而且是正顺着风跑?多数人的第一反应是“不可能”:车速一旦等于风速,车上就感觉不到风了,哪来的推力?这一讲要说明:这个直觉错在把“风”当成了唯一的能源和唯一的参照物。真正可利用的“资源”是两种介质之间的相对运动——空气相对于水、冰或地面的运动。只要机器同时“抓住”两种介质,它就像一台在两者之间工作的变速器,速度可以远超风速;限制它的不是能量守恒,而是耗散,具体说就是各部件的阻力角或效率。
美洲杯与水翼帆船。1851 年 8 月 22 日,美国纵帆船 America 在环英国怀特岛的比赛中击败英国船队,赢得后来以它命名的奖杯,这就是美洲杯帆船赛的起源[1]。170 年后,第 36 届(2021,奥克兰)起使用的 AC75 级单体帆船靠水翼把船体完全托离水面[2];2024 年第 37 届(巴塞罗那)由新西兰酋长队以 7:2 击败英国 INEOS 队夺冠[3]。AC75 的最高航速已超过 55 节(约 28 m/s)[2],迎风航行时约 40 节、而真风只有约 17 节,船速约为风速的 2.35 倍[4]。
冰帆船。冰面上的 DN 级冰帆船长 12 英尺(约 3.7 m)、滑刀横梁宽约 8 英尺[5],级别规格的帆面积为 60 平方英尺(约 5.6 m2),艇重 100–150 磅[6](Dill 文中给出的帆面积为 67 平方英尺[5],本讲按级别规格计算)。Dill 用雷达测速枪与 GPS 记录了数百次比赛:在一场 10 mph(约 4.5 m/s)风中的 DN 比赛里,船迎风航段速度约 30 mph、顺风航段约 40 mph;更大的 Skeeter 级中的 Bubble Boat 型,在非常稳定的轻风、平滑温暖的咸水冰面上,船速可达风速的 8–10 倍[5]。常被引用的“1938 年冰帆船 143 英里/时”只是缺乏可靠测量支持的说法,Dill 指出凡是科学可靠的测量给出的值都低得多[5],本讲不采用。陆地帆船方面,Greenbird 于 2009 年 3 月在美国 Ivanpah 干湖、30 mph 至近 40 mph 的风中创下 126.2 mph(约 203 km/h)[7];新西兰酋长队的 Horonuku 于 2022 年 12 月 11 日在澳大利亚 Gairdner 湖跑出约 222.4 km/h,当时风速约 22 节[8]。
Blackbird。2010 年 7 月 2 日,Rick Cavallaro 驾驶 Thin Air Designs 团队(与 John Borton 合作)制造的螺旋桨车 Blackbird,在加州 El Mirage 干湖上正顺风以 27.7 mph 的 10 秒平均速度行驶,而风速为 10.0 mph,北美陆帆协会(NALSA)观察员确认达到风速的 2.8 倍[9]。2012 年 6 月 16 日,同一辆车改装为“风力机驱动车轮”的模式,在 9.9 mph 风中正迎风行驶达到风速的 2.1 倍[10]。这个想法并不新:Bauer 早在 1969 年就造过一辆顺风比风快的小车并发表了分析[11];MIT 的 Drela 在 2009 年给出了简明的理论分析[12]。2021 年,科普频道 Veritasium 的 Derek Muller 发布了驾驶 Blackbird 的视频[13],UCLA 物理学家 Alexander Kusenko 与他打赌 1 万美元认为其解释错误;见证人为 Bill Nye、Neil deGrasse Tyson 与 Sean Carroll[14];最终 Kusenko 认输付款[15], [16]。
Betz 极限。1920 年,德国哥廷根的 Albert Betz 证明:一个风力机最多只能取走流过其扫掠面积的风动能通量的 \(16/27\approx59.3\%\)[17], [18]。这个极限的命名有争议:Bergey(1979)主张也应归功于英国的 Lanchester(1915)[19], [20];van Kuik(2007)指出俄国的 Joukowsky 在 1920 年独立得到了同一结果[21], [22];Okulov 与 van Kuik(2012)进一步考证认为 Lanchester 并未真正得到该极限,恰当的名称是 Betz–Joukowsky 极限[23]。本讲沿用最常见的叫法“Betz 极限”。现代大型风机的功率系数约为 0.48–0.49:美国国家可再生能源实验室(NREL)的 5 MW 参考风机的峰值为 0.482(叶尖速比 7.55)[24];IEA 15 MW 参考风机的设计点为 0.489(叶尖速比 9.0,报告指出真正的最优点略高、在叶尖速比约 8.5 处)[25]。
这四个故事背后是同一套物理。本讲的主线是:
参考系与功率:同一个力在不同惯性系中的功率不同;“能量从哪里来”的回答依赖参考系,而耗散与“总外力为零时的总功率”不依赖参考系。
升力不耗能:升力垂直于相对来流,在流体静止系中不做功;只有阻力消耗能量。于是“传递一个力需要付出多少功率”由阻力角决定。
动量定理 + 伯努利方程:用控制体处理流体,得到致动盘(风力机、螺旋桨)的理想性能:Betz 极限与 Froude 推进效率。
把以上三点组合:帆船的航向定理与速度极图,冰帆船为什么能跑到风速的数倍,Blackbird 为什么能顺风比风快、风力机车为什么能逆风比风快。
学习目标
学完本讲,你应能:(1) 熟练画出真风–视风–船速矢量三角形并用正弦定理计算;(2) 推导航向定理 \(\beta=\varepsilon_A+\varepsilon_H\),由它得到速度极图与最佳迎风角;(3) 在两个参考系中分别写出功率账本,并判断哪些量与参考系无关;(4) 用控制体动量定理与伯努利方程推导 Betz 极限和 Froude 效率,说清每一步的适用条件;(5) 推导 Blackbird 的 \(V/W=1/(1-\eta)\) 与迎风车的 \(V/W=\eta/(1-\eta)\),并加入阻力修正;(6) 处理风洞数据:线性化、最小二乘、不确定度传递。
前置知识
牛顿定律与动能定理、矢量运算、正弦与余弦定理、圆周角定理、一元函数求极值、泰勒展开到一阶、柯尼希定理(质心系分解动能,第 3.2.1 节会复习)。流体力学只需要“流线”“压强”这类普通物理概念,其余在第 3 节补齐。
建议学时
2 学时。第 1 学时:第 3–5 节(前置模块、帆船、冰帆船);第 2 学时:第 6–7 节(致动盘、Blackbird)与一道例题。其余例题与实验题供课后练习。
2 名词与符号
| 符号 | 含义 | 单位 |
|---|---|---|
| \(\vect{V}_T\), \(V_T\) | 真风:空气相对水(冰、地面)的速度 | m/s |
| \(\vect{V}_s\), \(V_s\) | 船速:船相对水的速度(方向即航向) | m/s |
| \(\vect{V}_A\), \(V_A\) | 视风:空气相对船的速度,\(\vect{V}_A=\vect{V}_T-\vect{V}_s\) | m/s |
| \(\gamma\) | 真风角:航向与真风来向的夹角 | rad 或 (°) |
| \(\beta\) | 视风角:航向与视风来向的夹角 | rad 或 (°) |
| \(L_A\), \(D_A\) | 气动升力、阻力(相对视风定义) | N |
| \(L_H\), \(D_H\) | 水动力(冰面力)的侧向分量与阻力(相对航向定义) | N |
| \(\varepsilon_A\), \(\varepsilon_H\) | 气动阻力角、水动阻力角,\(\tan\varepsilon=D/L\) | rad |
| \(C_L\), \(C_D\) | 升力系数、阻力系数 | 1 |
| \(q=\frac12\rho V^2\) | 动压 | Pa |
| \(S\) | 参考面积(帆面积、翼面积) | m\(^2\) |
| VMG | 沿真风方向的速度分量(velocity made good) | m/s |
| \(\mu\) | 冰帆船滑刀的摩擦系数 | 1 |
| \(\Pi\) | 冰帆船无量纲摩擦参数,式 (5.3) | 1 |
| \(\rho\) | 空气密度(本讲取 1.2 kg/m3) | kg/m\(^3\) |
| \(\dot m\) | 质量流量 | kg/s |
| \(U\), \(u_d\), \(u_w\) | 致动盘:远前方、盘处、远尾流的流速(相对盘) | m/s |
| \(a\) | 风力机轴向诱导因子,\(u_d=U(1-a)\) | 1 |
| \(w\) | 螺旋桨在盘处产生的附加速度(诱导速度) | m/s |
| \(T\) | 螺旋桨推力(风力机时为风对盘的推力) | N |
| \(C_P\), \(C_T\) | 功率系数、推力系数 | 1 |
| \(\eta_F\) | 螺旋桨 Froude 理想推进效率 | 1 |
| \(W\) | 风速(空气相对地面),Blackbird 一节专用 | m/s |
| \(V\) | 车速(相对地面) | m/s |
| \(u=V-W\) | 顺风车相对空气的速度 | m/s |
| \(F_w\) | 地面通过车轮作用于车的制动力(Blackbird) | N |
| \(P_s\) | 传到螺旋桨的轴功率 | W |
| \(\eta_w\), \(\eta_p\), \(\eta\) | 车轮–传动效率、螺旋桨效率、总效率 \(\eta=\eta_w\eta_p\) | 1 |
| \(D\) | 车体阻力(空气阻力与滚动阻力之和) | N |
| \(\sigma\) | 迎风车车体阻力面积与风轮面积之比,\(\sigma=C_DS_b/A\) | 1 |
| 符号 | 含义 | 单位 |
|---|---|---|
| \(C_R\) | 合力系数 \(\sqrt{C_L^2+C_D^2}\) | 1 |
| \(C_{D0}\), \(k\) | 抛物线极曲线 \(C_D=C_{D0}+kC_L^2\) 的型阻系数与诱导阻力因子 | 1 |
| \(C_L^*\), \(\varepsilon_{\min}\) | 升阻比最大处的升力系数、最小阻力角 | 1, rad |
| \(C_{L\alpha}\), \(a_0\) | 有限翼展、二维翼的升力线斜率 \(\dd C_L/\dd\alpha\) | rad\(^{-1}\) |
| \(b\), \(\ell\), \(\mathrm{AR}\) | 翼展、弦长、展弦比 \(b^2/S\) | m, m, 1 |
| \(e\) | 展向效率因子 / Oswald 因子 | 1 |
| \(Re\), \(\mathrm{Ma}\) | 雷诺数、马赫数 | 1 |
| \(m\), \(B\) | 冰帆船(含人)质量、滑刀横梁宽 | kg, m |
| \(\mathcal{V}\) | 静水中迎风最优 VMG 与真风速之比(例题 1) | 1 |
| \(\vect{c}\), \(V_g\), \(\theta\) | 潮流速度、地面风速、水系真风来向偏角(例题 1) | m/s, m/s, rad |
| \(\bar v_N\), \(\phi\), \(\xi\) | 例题 1:对地向北的平均速度、时间比例、公切线参数 | m/s, 1, m/s |
| \(\kappa\) | 螺旋桨诱导速度比 \(w/u\) | 1 |
| \(\lambda\) | 叶尖速比 \(\Omega R/U\) | 1 |
| \(\eta_t\), \(\eta_b\), \(\eta'\) | 风轮取能效率 \(P_t/(D_tu)\)、叶片效率、\(\eta_w\eta_b\) | 1 |
| \(F_{rr}\), \(D_a\) | 滚动阻力、车体气动阻力(\(D=D_a+F_{rr}\)) | N |
| \(D_t\), \(D_b\) | 迎风车风轮阻力、车体阻力 | N |
| \(\Gamma'\) | 涡柱单位长度环量(附录 B) | m/s |
角度约定
航海上称呼风向用“风从哪里来”。本讲把航向(船速方向)作为参考方向:真风角 \(\gamma\) 是航向与真风来向的夹角,\(\gamma=0\) 为正迎风,\(\gamma=\pi\) 为正顺风;视风角 \(\beta\) 是航向与视风来向的夹角。由于左右对称,只讨论风从左舷来的情形,\(0<\beta<\gamma\le\pi\)。
3 前置模块
3.1 伽利略变换、真风与视风
设惯性系 \(S'\) 相对惯性系 \(S\) 以恒定速度 \(\vect{u}_0\) 平动。同一质点在两系中的速度满足 \[\tag{3.1} \vect{v}'=\vect{v}-\vect{u}_0 .\] 两边对时间求导,因 \(\vect{u}_0\) 为常量,加速度相同 \(\vect{a}'=\vect{a}\);在牛顿力学中力只依赖于相对位置和相对速度,也相同 \(\vect{F}'=\vect{F}\)。所以牛顿第二定律在两系中形式一样。但速度、动量、动能和功率都依赖参考系。
把式 (3.1) 用到帆船上。取 \(S\) 为水静止的参考系(“水系”),\(S'\) 为随船平动的参考系(只要船匀速直线航行,它就是惯性系)。空气在水系中的速度叫真风 \(\vect{V}_T\);在船系中的速度叫视风 \(\vect{V}_A\),即船上风向标指示的风。由式 (3.1),\(\vect{u}_0=\vect{V}_s\): \[\tag{3.2} \vect{V}_A=\vect{V}_T-\vect{V}_s .\]
取航向为 \(x\) 轴,风从左舷(\(+y\) 一侧)吹来。“真风来向与航向成 \(\gamma\)”意味着空气的运动方向与来向相反: \[\vect{V}_T=-V_T(\cos\gamma,\ \sin\gamma),\qquad \vect{V}_s=(V_s,\ 0).\] 代入式 (3.2),逐分量相减: \[\vect{V}_A=-\left(V_T\cos\gamma+V_s,\ V_T\sin\gamma\right).\] 视风“来向”的方向角就是 \(-\vect{V}_A\) 的方向角,于是 \begin{gather*} V_A^2=V_T^2+V_s^2+2V_TV_s\cos\gamma, \tag{3.3}\\ \tan\beta=\frac{V_T\sin\gamma}{V_T\cos\gamma+V_s}. \tag{3.4} \end{gather*}
正迎风 \(\gamma=0\):\(V_A=V_T+V_s\),\(\beta=0\),符合“迎着风走,风更大”。
正顺风 \(\gamma=\pi\):\(V_A=\abs{V_s-V_T}\),船速等于风速时视风为零。
\(V_s\to0\):\(V_A\to V_T\),\(\beta\to\gamma\)。
由式 (3.4),只要 \(V_s>0\) 就有 \(\beta<\gamma\):船越快,视风越“偏向船头”。这正是快船总在“迎着视风”航行的原因。
3.2 功率依赖参考系
这一节是全讲的关键。Blackbird 之争本质上是一场“在哪个参考系里记账”的争论。
力 \(\vect{F}\) 作用在物体的某个物质点上,该点(在所选参考系中)的速度为 \(\vect{v}_{\mathrm{p}}\),则此力的功率为 \(P=\vect{F}\cdot\vect{v}_{\mathrm{p}}\)。注意是受力点的速度,不一定是物体质心的速度。例:车轮纯滚动时,接触点瞬时静止,地面对轮的静摩擦力在地面系中功率为零,尽管车在运动。
同一个力在两系中相同,受力点速度满足式 (3.1),故 \[\tag{3.5} P'=\vect{F}\cdot(\vect{v}_{\mathrm{p}}-\vect{u}_0)=P-\vect{F}\cdot\vect{u}_0 .\] 这说明一个力“做正功还是负功”可以随参考系改变。那么动能定理还成立吗?对单个质点,\(K'=\frac12m(\vect{v}-\vect{u}_0)^2\),对时间求导(\(\vect{u}_0\) 为常量): \[\tag{3.6} \dv{K'}{t}=m(\vect{v}-\vect{u}_0)\cdot\dv{\vect{v}}{t}=\vect{F}_{\text{合}}\cdot\vect{v}' .\] 所以动能定理在每个惯性系中各自成立,只是两边的数值都随参考系改变。展开 \(K'\) 可以看到两者如何协调:\(K'=K-\vect{p}\cdot\vect{u}_0+\frac12mu_0^2\),求导得 \(\dv{K'}{t}=\dv{K}{t}-\vect{u}_0\cdot\dv{\vect{p}}{t}\),与式 (3.5) 对合力求和的结果一致。
对多物体系统,有两条与参考系无关的结论,它们是后面一切“记账”的基础。
(i) 内力的总功率与参考系无关。物体 \(i\) 对 \(j\) 的力 \(\vect{F}_{ij}\) 与 \(j\) 对 \(i\) 的力 \(\vect{F}_{ji}=-\vect{F}_{ij}\) 成对出现。设两者受力点速度分别为 \(\vect{v}_j\)、\(\vect{v}_i\),这一对力的总功率为 \[\vect{F}_{ij}\cdot(\vect{v}_j-\vect{u}_0)+\vect{F}_{ji}\cdot(\vect{v}_i-\vect{u}_0)=\vect{F}_{ij}\cdot(\vect{v}_j-\vect{v}_i),\] \(\vect{u}_0\) 抵消了,只剩受力点的相对速度。记所有内力对的总功率为 \(P_{\text{内}}\),它与参考系无关。对摩擦、黏性这类耗散性内力,\(P_{\text{内}}<0\)(例如滑动摩擦一对力的总功率为 \(-f\,v_{\text{相对}}\)),机械能以 \(-P_{\text{内}}\) 的速率变成热: \[\tag{3.7} P_{\text{耗散}}=-P_{\text{内}}=-\sum_{\text{内力对}}\vect{F}_{ij}\cdot(\vect{v}_j-\vect{v}_i)\ \ge 0\quad\text{(与参考系无关)}.\] (ii) 稳态下外力总功率与参考系无关。把式 (3.5) 对作用在系统上的所有外力求和:\(\sum P'_{\text{外}}=\sum P_{\text{外}}-\left(\sum\vect{F}_{\text{外}}\right)\cdot\vect{u}_0\)。匀速运动(稳态)的系统所受外力之和为零,于是 \[\tag{3.8} \sum\vect{F}_{\text{外}}=0\quad\Longrightarrow\quad \sum P'_{\text{外}}=\sum P_{\text{外}} .\] 各个外力的功率可以随参考系大变,但总和不变。稳态下系统的动能与内能都不变,由动能定理 \(\sum P_{\text{外}}+P_{\text{内}}=0\),故 \(\sum P_{\text{外}}=-P_{\text{内}}=P_{\text{耗散}}\):外力总功率就等于系统内部的耗散。
水平传送带以速度 \(v_b\) 向右运动。木块放在带上,用水平绳拴在地面的墙上而保持静止,带与木块之间的滑动摩擦力大小为 \(f\)。分别在地面系和传送带系中写出每个力的功率,并求生热功率。
木块相对带向左滑,所受摩擦力向右(大小 \(f\)),绳拉力向左(大小 \(f\)),带受木块的摩擦力向左。
地面系:木块静止,作用在木块上的摩擦力与拉力功率都为零;带上受力点速度 \(v_b\),木块对带的摩擦力功率为 \(-fv_b\)(电机必须补充 \(fv_b\))。
传送带系:木块以 \(v_b\) 向左运动。摩擦力(向右)对木块功率 \(-fv_b\);绳的另一端拴在墙上,墙在此系中以 \(v_b\) 向左运动,拉力(向左)对木块功率 \(+fv_b\);带静止,木块对带的摩擦力功率为零。
两系中木块所受各力功率之和都是零(动能不变),摩擦这一对内力的总功率都是 \(-fv_b\),即生热 \(fv_b\),与式 (3.7) 一致。注意:在传送带系中是“墙通过绳子”在做正功。后面 Blackbird 在空气系中“地面通过车轮做正功”,道理完全一样。
3.2.1 柯尼希定理与“相对运动的能量”
质点系的总动能可分解为 \(K=\frac12Mv_c^2+K_{\text{内}}\),其中 \(v_c\) 是质心速度,\(K_{\text{内}}\) 是质心系中的动能。\(K_{\text{内}}\) 只由相对质心的速度决定,因而与参考系无关;而质心动能 \(\frac12Mv_c^2\) 随参考系变化。由 \(\vect{p}=M\vect{v}_c\),有 \(\dv{}{t}\left(\frac12Mv_c^2\right)=\vect{v}_c\cdot\dv{\vect{p}}{t}\)。
设想一台机器(帆船、Blackbird)稳态地工作在两大块介质之间:介质 1(空气)质心速度 \(\vect{v}_1\),介质 2(水、冰或大地)质心速度 \(\vect{v}_2\)。介质 1 对机器的合力(水平分量,下同;竖直方向的重力与支持力、浮力自相平衡)为 \(\vect{F}\);机器匀速,故介质 2 对机器的合力为 \(-\vect{F}\)。由牛顿第三定律,机器对介质 1 的力为 \(-\vect{F}\),对介质 2 的力为 \(+\vect{F}\),所以 \[\dv{\vect{p}_1}{t}=-\vect{F},\qquad \dv{\vect{p}_2}{t}=+\vect{F}.\] 机器像一根“管道”,把动量从介质 1 输送给介质 2。两介质质心动能的变化率(柯尼希定理)之和为 \[\dv{}{t}\left(K_{1,c}+K_{2,c}\right)=\vect{v}_1\cdot(-\vect{F})+\vect{v}_2\cdot\vect{F}=-\vect{F}\cdot(\vect{v}_1-\vect{v}_2).\] 整个孤立系统(两介质 + 机器)的总能量守恒,机器自身储能不变,所以减少的质心动能全部变成了“内部”能量(介质中的尾流动能、热以及机器内部的发热): \[\tag{3.9} P_{\text{释放}}=\vect{F}\cdot(\vect{v}_1-\vect{v}_2)=\text{(机器 + 介质中的)总耗散功率}.\] 右边只含相对速度 \(\vect{v}_1-\vect{v}_2\),与参考系无关。介质质量极大时,\(\vect{v}_1\)、\(\vect{v}_2\) 就是两介质远处的速度。
3.3 升力、阻力、升阻比与阻力角
物体(帆、龙骨、机翼)远前方的流体相对物体的速度 \(\vect{V}\) 称为来流。流体对物体的合力 \(\vect{F}\) 分解为:平行于 \(\vect{V}\) 的分量 \(D\)(阻力)和垂直于 \(\vect{V}\) 的分量 \(L\)(升力)。“升力”只是“垂直于来流”的意思,帆上的升力是水平的。对帆而言来流是视风 \(\vect{V}_A\);对龙骨而言来流是水相对船的速度 \(-\vect{V}_s\)。
用动压 \(q=\frac12\rho V^2\) 和参考面积 \(S\) 把力无量纲化: \[\tag{3.10} C_L=\frac{L}{\frac12\rho V^2S},\qquad C_D=\frac{D}{\frac12\rho V^2S}.\]
为什么用这种组合?力只能依赖于 \(\rho\)、\(V\)、物体尺度 \(\ell\)、流体黏度 \(\nu\) 和形状与攻角 \(\alpha\)(翼弦即翼剖面从前缘到后缘的连线,攻角是翼弦与来流的夹角)。由 \(\rho\)、\(V\)、\(\ell\) 能组成的唯一一个力量纲组合是 \(\rho V^2\ell^2\),剩下的只能是无量纲数 \(\alpha\) 与雷诺数 \(Re=V\ell/\nu\)(惯性力与黏性力之比)的函数,所以 \(L=\frac12\rho V^2S\,C_L(\alpha,Re)\)。帆和龙骨的 \(Re\) 都在 \(10^5\)–\(10^7\),此时系数随 \(Re\) 变化很慢;对给定形状,\(C_L\) 与 \(C_D\) 主要由攻角决定。
升阻比 \(L/D=C_L/C_D\);阻力角 \(\varepsilon\) 定义为合力偏离升力方向(向下游)的角度: \[\tag{3.11} \tan\varepsilon=\frac{D}{L}=\frac{C_D}{C_L},\qquad L=F\cos\varepsilon,\quad D=F\sin\varepsilon .\]
取远处流体静止的参考系,物体在其中以速度 \(-\vect{V}\) 运动。流体对物体的力的功率为 \(\vect{F}\cdot(-\vect{V})=-DV\):升力垂直于 \(\vect{V}\),不做功;阻力做负功,物体把功率 \(DV\) 交给流体(变成尾流动能,最终成为热)。因此在流体中维持一个大小为 \(F\) 的力,代价是耗散功率 \(F\sin\varepsilon\cdot V\);对给定的翼,代价的最小值对应最小阻力角 \(\varepsilon_{\min}\)(见下文)。阻力角越小,传递力就越“便宜”。这是本讲所有速度比结论的根源。
升力从哪来?
翼面使来流偏转,把一部分动量交给流体(下一节的动量定理会把这句话变成公式);翼对流体施力,流体就对翼施加反作用力。先约定几何量:翼展 \(b\) 是翼从一端到另一端的长度,翼面积为 \(S\),展弦比 \(\mathrm{AR}=b^2/S\)(矩形翼即展长与弦长之比);“二维翼”指展长无限长的翼,它的升力线斜率记为 \(a_0\equiv\dd C_L/\dd\alpha\)。薄翼的经典理论给出 \(a_0\approx2\pi\)(\(\alpha\) 用弧度),实际翼型因厚度与边界层黏性的影响略小,约为 \(2\pi\) 的 0.9 倍[26]。
翼展有限时,翼下表面压强高、上表面压强低,翼尖处流体从下绕到上,在翼尖后方拖出两股旋涡(尾随涡);它们使翼附近的空气获得向下的速度,叫下洗。下洗有两个后果[26]:翼“感到”的来流方向被压低,有效攻角减小,于是升力线斜率降低为 \[\tag{3.12} \dv{C_L}{\alpha}=\frac{a_0}{1+a_0/(\pi e\,\mathrm{AR})};\] 同时翼不断把向下的动量交给空气,尾流带走动能,出现一项与升力平方成正比的诱导阻力。于是在失速前,阻力系数常写成“抛物线极曲线”: \[\tag{3.13} C_D=C_{D0}+kC_L^2,\qquad k=\frac{1}{\pi e\,\mathrm{AR}} .\] \(C_{D0}\) 是与升力无关的“型阻”(表面摩擦与压差阻力)。\(e\le1\) 是反映展向载荷分布的效率因子:式 (3.12) 中的 \(e\) 来自 Prandtl 升力线理论,载荷沿翼展呈椭圆分布时 \(e=1\);式 (3.13) 中的 \(e\) 称为 Oswald 因子,它还吸收了型阻随 \(C_L\) 的变化,一般比前者略小。\(e=1\) 的情形,在接受升力线理论的一条结论(机翼影响的有效流管截面是以翼展为直径的圆)之后,可以用本讲的动量与能量工具推出:第 6.5 节把机翼当作一个“推空气向下”的致动盘,同时得到式 (3.12) 与 (3.13)。在此之前,我们先把 \(C_{D0}\)、\(k\) 当作由实验测定的参数(第 9 节的实验题就做这件事)。攻角过大时,翼背面气流分离,升力不再增加而阻力急增,称为失速。
以 \(C_D\) 为横轴、\(C_L\) 为纵轴,把不同攻角下的 \((C_D,C_L)\) 连成曲线,称为极曲线(drag polar)。曲线上一点与原点的连线和纵轴的夹角恰为该攻角下的阻力角 \(\varepsilon\)(因为 \(\tan\varepsilon=C_D/C_L\))。
在极曲线上找 \(\varepsilon\) 最小的点,就是找从原点出发、与纵轴夹角最小、又与曲线有公共点的射线——即从原点所作的切线,切点处 \(L/D\) 最大。对抛物线极曲线 (3.13),求 \(L/D=C_L/(C_{D0}+kC_L^2)\) 的极大: \[\dv{}{C_L}\left(\frac{C_L}{C_{D0}+kC_L^2}\right)=\frac{C_{D0}-kC_L^2}{\left(C_{D0}+kC_L^2\right)^2}=0 \quad\Longrightarrow\quad C_L^*=\sqrt{C_{D0}/k}.\] 代回,切点处 \(C_D=2C_{D0}\)(型阻与诱导阻力相等),于是 \[\tag{3.14} \left(\frac{L}{D}\right)_{\max}=\frac{1}{2\sqrt{C_{D0}k}},\qquad \tan\varepsilon_{\min}=2\sqrt{C_{D0}k}.\]
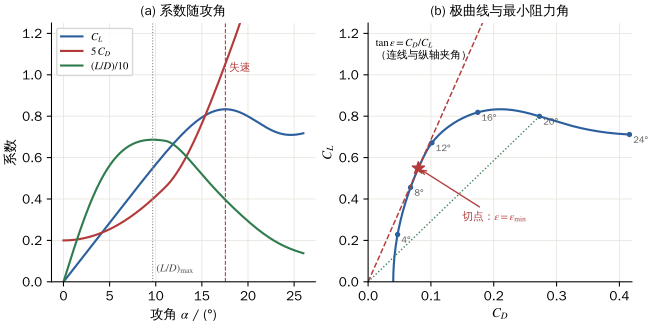
fig_dragpolar.py 中与式 (3.14) 核对)。量纲:\(C_{D0}\)、\(k\) 均无量纲。极限:\(C_{D0}\to0\) 时 \(\varepsilon_{\min}\to0\),但切点 \(C_L^*\to0\),即“升阻比很高时升力系数并不大”;\(\mathrm{AR}\to\infty\) 时 \(k\to0\),诱导阻力消失。这解释了为什么高性能翼帆、滑翔机都细长。
3.4 稳态流动的控制体动量定理
流体中处处与速度方向相切的曲线叫流线;由一束流线围成的管子叫流管,流体不会穿过流管侧壁。各点速度、压强不随时间变化的流动叫稳态流动。为了记账而在空间中划定的一块固定区域叫控制体,流体可以从它的边界流进流出。流过截面 \(A\)(速度 \(v\) 垂直于截面且均匀)的质量流量为 \(\dot m=\rho Av\)。
取一段流管作控制体,流体从截面 1 流入(面积 \(A_1\)、速度 \(\vect{v}_1\)),从截面 2 流出。稳态下控制体内的质量不变,所以 \(\rho A_1v_1=\rho A_2v_2=\dot m\)(质量守恒)。
考察 \(t\) 时刻恰在控制体内的那部分流体(一个确定的质点系)。经过 \(\dd t\),它的一端从截面 1 前移,另一端从截面 2 前移。由于稳态,控制体内部那段流体的动量不变;这个质点系动量的变化,等于“在截面 2 外新增的一小块”的动量减去“在截面 1 处离开控制体的一小块”的动量: \[\dd\vect{p}=(\dot m\,\dd t)\vect{v}_2-(\dot m\,\dd t)\vect{v}_1 .\] 对这个质点系用牛顿第二定律 \(\dd\vect{p}=\vect{F}_{\text{合}}\dd t\): \[\tag{3.15} \vect{F}_{\text{作用于流体}}=\dot m\left(\vect{v}_2-\vect{v}_1\right).\] 左边包括控制体边界上的压力,以及控制体内物体(帆、风轮)对流体的力。若有多个进出口,右边改为 \(\sum_{\text{出}}\dot m\vect{v}-\sum_{\text{入}}\dot m\vect{v}\)。
速度 \(v\)、质量流量 \(\dot m\) 的水平射流正对竖直平板,水沿板面向四周散开(离开时水平速度为零)。取包住板前流体的控制体,大气压处处相同,式 (3.15) 给出板对流体的力 \(=\dot m(0-v)\),即流体对板的推力 \(\dot m v\)。这个结果不需要知道板前的复杂流动细节,这正是控制体方法的威力。
3.5 伯努利方程及其适用条件
取一根细流管,截面 1、2 处压强 \(p_{1,2}\)、速度 \(v_{1,2}\)、高度 \(z_{1,2}\)。在 \(\dd t\) 内,流过两截面的体积相同,都是 \(\dd\mathcal{U}=A_1v_1\dd t=A_2v_2\dd t\)(不可压缩)。对管内这段流体用功能原理:
(1) 外界压力做功:截面 1 处后方流体推它,做功 \(p_1A_1v_1\dd t=p_1\dd\mathcal{U}\);截面 2 处前方流体阻挡它,做功 \(-p_2\dd\mathcal{U}\);侧壁压力垂直于流速不做功。
(2) 若没有黏性耗散、也没有叶片等对流体做功或取功,则这些功等于动能与重力势能的增量。由于稳态,增量就是“截面 2 处多出的一块”减去“截面 1 处少掉的一块”:\(\left(\frac12\rho v_2^2+\rho gz_2-\frac12\rho v_1^2-\rho gz_1\right)\dd\mathcal{U}\)。
令两者相等,消去 \(\dd\mathcal{U}\): \[\tag{3.16} p+\tfrac12\rho v^2+\rho gz=\text{常量(沿同一流线)}.\]
稳态;
不可压缩:气体密度变化 \(\Delta\rho/\rho\sim\frac12\mathrm{Ma}^2\)(\(\mathrm{Ma}=v/c_{\mathrm{s}}\) 为马赫数,\(c_{\mathrm{s}}\approx{340\,}\mathrm{m/s}\) 为声速)。本讲涉及的气流相对速度不超过约 60 m/s(Horonuku 的车速约 62 m/s 是其中最大者),\(\mathrm{Ma}\lesssim0.18\),密度变化 \(\lesssim1.6\%\),可忽略;
无黏性耗散:远离物体表面和尾流湍流区;
沿同一流线;
两点之间没有对流体做功或从流体取功的装置。风轮、螺旋桨恰好违反这一条:流体穿过叶片时 \(p+\frac12\rho v^2\) 发生跃变。所以第 6 节只能在盘前、盘后分别使用伯努利方程,不能跨过盘使用。
本讲涉及的气流都在水平面内,\(\rho gz\) 项不变,下文略去。
4 帆船:航向定理与速度极图
4.1 理想化模型
水静止(无海流),真风 \(\vect{V}_T\) 均匀恒定;船匀速直线航行(稳态)。
只考虑水平面内的力。帆、桅杆、船体水上部分受的空气动力合成为一个力 \(\vect{F}_A\);龙骨、舵、船体水下部分受的水动力合成为 \(\vect{F}_H\)。重力与浮力在竖直方向平衡。帆力作用点高于水下侧向力作用点,两者构成使船向一侧倾斜的横倾力矩,它由重力与浮力作用线错开形成的扶正力矩平衡;两力作用点前后错开形成的使船头左右转动的偏航力矩由舵平衡。这些力矩平衡都不影响水平力的平衡。
航向指船相对水的速度 \(\vect{V}_s\) 的方向。船的艏向(船头指向)与航向之间有一个几度的横漂角:正是这个小攻角使龙骨像水下机翼一样产生侧向的“升力” \(L_H\) 来抵抗帆的侧推。我们不需要横漂角的具体值,只需要 \(\vect{F}_H\) 相对来流 \(-\vect{V}_s\) 的分解。
按第 3.3 节的定义:\(\vect{F}_A\) 相对视风分解为升力 \(L_A\)(垂直 \(\vect{V}_A\))与阻力 \(D_A\)(沿 \(\vect{V}_A\)),阻力角 \(\tan\varepsilon_A=D_A/L_A\);\(\vect{F}_H\) 相对水流分解为侧向力 \(L_H\)(垂直航向)与阻力 \(D_H\)(与航向相反),\(\tan\varepsilon_H=D_H/L_H\)。
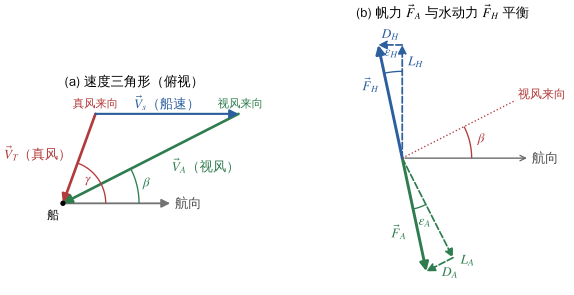
fig_triangle.py 断言核对)。4.2 航向定理
仍取航向为 \(x\) 轴,视风从左前方、与航向成 \(\beta\) 角吹来,空气相对船沿 \(-(\cos\beta,\sin\beta)\) 方向运动。
第 1 步,写出两个力的分量。阻力沿视风去向:\(-D_A(\cos\beta,\sin\beta)\);升力垂直视风且指向有前进分量的一侧:\(L_A(\sin\beta,-\cos\beta)\)。水动力:阻力 \((-D_H,0)\),侧向力指向迎风侧 \((0,L_H)\)。于是 \[\vect{F}_A=\left(L_A\sin\beta-D_A\cos\beta,\ -L_A\cos\beta-D_A\sin\beta\right),\qquad \vect{F}_H=(-D_H,\ L_H).\] 第 2 步,稳态要求 \(\vect{F}_A+\vect{F}_H=0\),逐分量写出: \[D_H=L_A\sin\beta-D_A\cos\beta,\qquad L_H=L_A\cos\beta+D_A\sin\beta .\] 第 3 步,两式相除,并用 \(D_A=L_A\tan\varepsilon_A\) 消去 \(D_A\): \[\tan\varepsilon_H=\frac{D_H}{L_H}=\frac{\sin\beta-\tan\varepsilon_A\cos\beta}{\cos\beta+\tan\varepsilon_A\sin\beta} =\frac{\sin\beta\cos\varepsilon_A-\cos\beta\sin\varepsilon_A}{\cos\beta\cos\varepsilon_A+\sin\beta\sin\varepsilon_A}=\tan(\beta-\varepsilon_A).\] 三个角都在 \((0,\pi/2)\) 内,正切相等即角相等: \[\tag{4.1} \boxed{\beta=\varepsilon_A+\varepsilon_H}\]
几何上这一结论几乎是“看出来的”(图 2(b)):\(\vect{F}_A\) 的方向是“视风的垂线向下游转 \(\varepsilon_A\)”,\(-\vect{F}_H\) 的方向是“航向的垂线向后转 \(\varepsilon_H\)”;二者必须是同一方向,于是两条垂线之间的夹角——也就是视风与航向的夹角 \(\beta\)——等于 \(\varepsilon_A+\varepsilon_H\)。我们把式 (4.1) 称为航向定理;这一力平衡关系是帆船空气–水动力学的基本出发点[27], [28]。
视风角 \(\beta\) 完全由两个阻力角决定,与帆的大小、风的强弱无关。帆船能“多贴近视风航行”,取决于帆和船体两部分的升阻比之和:任何一边升阻比差,船都只能在较大的视风角下航行。式 (4.1) 是精确的力平衡结果;近似只出现在下一步——假定 \(\varepsilon_A\)、\(\varepsilon_H\) 不随航向变化。
由第 2 步还可得 \(\abs{\vect{F}_A}=\abs{\vect{F}_H}\)(sympy 核对,见 verify_sympy.py)。若 \(\varepsilon_A+\varepsilon_H\ge\pi/2\),则 \(\beta\ge\pi/2\):视风必须来自正横或其后方,船只能在 \(\beta<\gamma\le\pi\) 的宽顺风扇区内航行,而且由下一节的式 (4.2),此时船速不超过风速。没有龙骨的木筏大体就是这种处境。
4.3 速度三角形与速度比
看图 2(a) 的三角形:顶点为船 O、真风来向点 \(T_0\)(\(\overrightarrow{OT_0}=-\vect{V}_T\))、视风来向点 \(A_0\)(\(\overrightarrow{OA_0}=-\vect{V}_A\))。由式 (3.2),\(\overrightarrow{T_0A_0}=\vect{V}_T-\vect{V}_A=\vect{V}_s\),与航向平行。
第 1 步,求三个内角。O 处:\(OT_0\) 与航向成 \(\gamma\),\(OA_0\) 与航向成 \(\beta\),内角为 \(\gamma-\beta\);\(A_0\) 处:\(A_0T_0\) 沿 \(-x\),\(A_0O\) 方向角为 \(\pi+\beta\),内角为 \(\beta\);\(T_0\) 处:\(\pi-\gamma\)。
第 2 步,正弦定理(对边/对角正弦相等): \[\frac{V_s}{\sin(\gamma-\beta)}=\frac{V_T}{\sin\beta}=\frac{V_A}{\sin(\pi-\gamma)} .\] 于是 \[\tag{4.2} \frac{V_s}{V_T}=\frac{\sin(\gamma-\beta)}{\sin\beta},\qquad \frac{V_A}{V_T}=\frac{\sin\gamma}{\sin\beta}.\]
认为在所讨论的航向范围内,水手不断调帆(改变帆的攻角)、船自动调整横漂角,使帆与船体都工作在各自升阻比最大的状态附近,\(\varepsilon_A\)、\(\varepsilon_H\) 近似为常数,从而 \(\beta\) 为常数。被忽略的效应:系数随速度的变化(例如排水型船体的兴波阻力随速度急增,见下文注)、视风从后方来时帆失速、横倾限制等。这一近似给出性能的理想上限;式 (4.2) 本身则对实际的 \(\beta\) 精确成立。
在常 \(\beta\) 下,式 (4.2) 给出三条结论:
只能在 \(\gamma>\beta\) 的航向前进:迎风存在一个“禁航扇区” \(\abs{\gamma}<\beta\)。
速度比在 \(\gamma-\beta=\pi/2\),即真风来向在正横之后 \(\beta\) 角处(\(\gamma=\pi/2+\beta\))时最大: \[\tag{4.3} \left(\frac{V_s}{V_T}\right)_{\max}=\frac{1}{\sin\beta}=\frac{1}{\sin(\varepsilon_A+\varepsilon_H)} .\] 阻力角越小,速度可以超过风速越多;理想化的 \(\varepsilon\to0\) 时没有上限。
正顺风 \(\gamma=\pi\) 时 \(V_s/V_T=\sin(\pi-\beta)/\sin\beta=1\),此时视风为零、力为零——常 \(\beta\) 模型在此退化。实际上任何阻力都使顺风直航的船速略低于风速:帆船正顺风直航不可能比风快。
以船为原点,把各航向下的船速矢量 \(\vect{V}_s\) 的端点画出来,得到速度极图(polar)。设船速端点为 P,真风矢量 \(\vect{V}_T\) 的端点为 Q(即从原点出发、指向下风方向、长 \(V_T\) 的点)。则 \(\overrightarrow{PQ}=\vect{V}_T-\vect{V}_s=\vect{V}_A\)。在 P 处,\(\overrightarrow{PO}=-\vect{V}_s\) 与 \(\overrightarrow{PQ}=\vect{V}_A\) 的夹角,等于 \(\vect{V}_s\) 与 \(-\vect{V}_A\)(视风来向)的夹角,即 \(\beta\)。
于是弦 OQ 对 P 点的张角恒为 \(\beta\)。由圆周角定理,P 的轨迹是过 O、Q 两点的圆弧,外接圆半径 \(R=\overline{OQ}/(2\sin\beta)\),即 \[\tag{4.4} \text{速度极图:过原点与 }\vect{V}_T\text{ 端点、直径为 }V_T/\sin\beta\text{ 的圆}.\] 直径就是式 (4.3) 的最大速度,对应 P 为 O 的对径点。
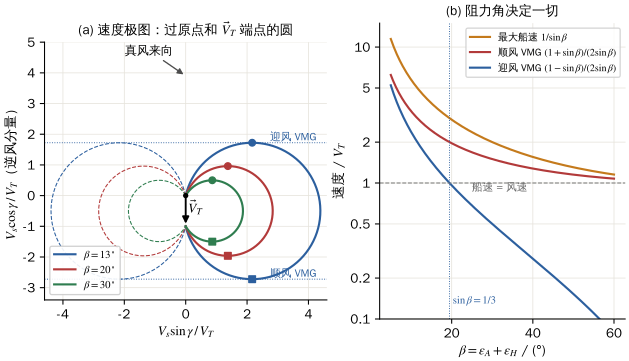
fig_polar.py 中与式 (4.5)–(4.7) 数值核对。交互演示加载中……(需启用 JavaScript)
常规龙骨帆船的船体在水面上航行时会激起波浪。深水重力波的相速度为 \(c=\sqrt{g\lambda/(2\pi)}\)(\(\lambda\) 为波长;这是水波色散关系 \(\omega^2=gk\)、\(k=2\pi/\lambda\) 的推论,此处直接引用),船首波随船前进,其相速度等于船速;当这个波的波长增大到与水线长 \(L_{\mathrm{wl}}\) 相当、即 \(V_s\approx\sqrt{gL_{\mathrm{wl}}/(2\pi)}\approx0.4\sqrt{gL_{\mathrm{wl}}}\) 时,船体陷在自己激起的波谷里,兴波阻力急剧增大,\(\varepsilon_H\) 随速度迅速变大。这就是“船体速度”的由来:10 m 水线长的船约 4 m/s。水翼船把船体抬离水面,只剩细长水翼的阻力,\(\varepsilon_H\) 降到几度,才使 AC75 能以风速的两倍以上航行。
4.4 迎风与顺风的最优策略:VMG
帆船比赛的航线通常是“上风标—下风标”。要尽快到达正上风方的标,重要的不是船速而是船速沿真风方向的分量。
沿真风来向的速度分量 \(\mathrm{VMG}=V_s\cos\gamma\)(迎风时为正);顺风航段则用 \(-V_s\cos\gamma\)。船以 \(\pm\gamma\) 交替走“之”字形(迎风叫换舷,顺风叫顺风换舷),平均前进速度就是 VMG。
由式 (4.2),\(\mathrm{VMG}/V_T=\sin(\gamma-\beta)\cos\gamma/\sin\beta\)。对 \(\gamma\) 求导(\(\beta\) 为常数): \[\dv{}{\gamma}\left[\sin(\gamma-\beta)\cos\gamma\right]=\cos(\gamma-\beta)\cos\gamma-\sin(\gamma-\beta)\sin\gamma=\cos(2\gamma-\beta).\] 令其为零,取 \(2\gamma-\beta=\pi/2\): \[\tag{4.5} \gamma^*_{\text{迎}}=\frac{\pi}{4}+\frac{\beta}{2}.\] 代回。\(\gamma^*-\beta=\pi/4-\beta/2\),而 \(\cos\gamma^*=\cos(\pi/4+\beta/2)=\sin(\pi/4-\beta/2)\),所以 \(\sin(\gamma^*-\beta)\cos\gamma^*=\sin^2(\pi/4-\beta/2)=\frac12\left[1-\cos(\pi/2-\beta)\right]=\frac12(1-\sin\beta)\): \[\tag{4.6} \frac{\mathrm{VMG}_{\text{迎}}}{V_T}=\frac{1-\sin\beta}{2\sin\beta}.\] 同样,顺风时令 \(2\gamma-\beta=3\pi/2\),得 \[\tag{4.7} \gamma^*_{\text{顺}}=\frac{3\pi}{4}+\frac{\beta}{2},\qquad \frac{\mathrm{VMG}_{\text{顺}}}{V_T}=\frac{1+\sin\beta}{2\sin\beta}.\]
几何上,VMG 是船速端点 P 的纵坐标(逆风为正),最优点就是极图圆的最高点与最低点。
(1) \(\beta\to\pi/2\):\(\mathrm{VMG}_{\text{迎}}\to0\),\(\mathrm{VMG}_{\text{顺}}\to1\),即没有升力的“风帆”只能被风推着走。(2) 迎风 VMG 超过风速的条件:\(1-\sin\beta>2\sin\beta\),即 \(\sin\beta<1/3\)。(3) 顺风 VMG \(=\frac12+\frac{1}{2\sin\beta}>1\) 对任意 \(\beta<\pi/2\) 成立:走“之”字形的顺风 VMG 总是超过风速(理想模型下)。冰帆船和 AC75 都是这样做的:它们“顺风”时船上感受到的视风仍从前方来(视风角仍是 \(\beta\),很小)。(4) 典型数值:常规龙骨帆船取 \(\beta=26^\circ\),\(\mathrm{VMG}_{\text{迎}}=0.64V_T\);水翼帆船取 \(\beta=15^\circ\),迎风最优航向的船速为 \(\sin(37.5^\circ)/\sin(15^\circ)=2.35V_T\),与 AC75 约 40 节/17 节的报道[4]一致。
交互演示加载中……(需启用 JavaScript)
4.5 能量从哪里来:帆船的两系功率账本
水系(水静止):船以 \(\vect{V}_s\) 运动,帆上受力点随船运动,空气对船的功率为 \(\vect{F}_A\cdot\vect{V}_s=-\vect{F}_H\cdot\vect{V}_s=D_HV_s\)(\(\vect{F}_H\) 的侧向分量垂直 \(\vect{V}_s\) 不做功)。这些功率全部被水阻力耗散。同时帆在空气中还有自己的耗散 \(D_AV_A\)(第 3.3 节要点),由风的动能提供。
空气系(空气静止):船的速度为 \(\vect{V}_s-\vect{V}_T=-\vect{V}_A\)。水对船的功率为 \(\vect{F}_H\cdot(-\vect{V}_A)=\vect{F}_A\cdot\vect{V}_A=D_AV_A\)(只有沿 \(\vect{V}_A\) 的阻力分量有贡献)。这个系里,是“水推着船”,由水的运动提供能量,消耗在空气阻力上。
两系中,总耗散都是 \[\tag{4.8} P_{\text{耗散}}=D_AV_A+D_HV_s=\vect{F}_A\cdot\vect{V}_T ,\] 最后一个等号可直接由 \(\vect{V}_T=\vect{V}_A+\vect{V}_s\) 得到,它正是式 (3.9)(介质 1 为空气、速度 \(\vect{V}_T\);介质 2 为水、速度 0)。
帆和龙骨都是“传力不耗能”的升力面:帆把力从空气传到船上,龙骨把同样大小的力传到水里。两次传力的总耗散 \(D_AV_A+D_HV_s\) 正比于阻力角。阻力角趋于零时,传递有限的力几乎不耗能,船速就可以远超风速而不违反任何守恒律。速度比的上限 \(1/\sin(\varepsilon_A+\varepsilon_H)\) 就是这句话的定量形式。
5 冰帆船与陆地帆船:水动阻力角趋于零
5.1 滑刀的“水动力”阻力角
冰帆船用三把锋利的钢制滑刀在冰面上滑行。滑刀沿刀刃方向滑动的摩擦系数极小:速滑冰刀的实测值约 0.005[29],冰帆船滑刀在无侧向载荷时最低约 0.005[30];而垂直刀刃方向,刀刃切入冰面,可以提供很大的侧向力而几乎不侧滑。于是冰面对船的力 \(\vect{F}_H\) 的两个分量是:沿航向的摩擦 \(D_H=\mu mg\)(库仑摩擦,与速度无关),垂直航向的侧向力 \(L_H\)(被动地等于所需值)。对应的阻力角 \[\tag{5.1} \tan\varepsilon_H=\frac{\mu mg}{L_H}\] 随船速增大而减小:船越快,视风越大,帆力与侧向力 \(L_H\) 越大,而摩擦不变。高速时 \(\varepsilon_H\to0\),航向定理给出 \(\beta\to\varepsilon_A\)。(船体、桅杆、人体受的空气阻力沿视风方向,已计入 \(D_A\),从而计入 \(\varepsilon_A\)。)
5.2 自洽模型
帆以固定的合力系数 \(C_R=\sqrt{C_L^2+C_D^2}\) 与固定阻力角 \(\varepsilon_A\) 工作(\(\vect{F}_A\) 大小 \(\frac12\rho SC_RV_A^2\));冰面摩擦 \(\mu mg\);侧向力不受限(不侧滑),忽略横倾。
第 1 步,沿航向的力平衡。帆力在航向上的分量(航向定理推导的第 2 步)为 \(L_A\sin\beta-D_A\cos\beta=F_A(\cos\varepsilon_A\sin\beta-\sin\varepsilon_A\cos\beta)=F_A\sin(\beta-\varepsilon_A)\),它与摩擦平衡: \[\tag{5.2} \tfrac12\rho SC_RV_A^2\sin(\beta-\varepsilon_A)=\mu mg .\] 第 2 步,用速度三角形的式 (4.2) 把 \(V_A\) 换成 \(V_T\sin\gamma/\sin\beta\),两边除以 \(\frac12\rho SC_RV_T^2\): \[\tag{5.3} \frac{\sin^2\gamma\,\sin(\beta-\varepsilon_A)}{\sin^2\beta}=\Pi,\qquad \Pi\equiv\frac{\mu mg}{\frac12\rho SC_RV_T^2}.\] \(\Pi\) 是“冰面摩擦与真风能提供的帆力之比”。给定 \(\gamma\)、\(\varepsilon_A\) 与 \(\Pi\),解出 \(\beta\),再由式 (4.2) 得船速。
强风极限 \(\Pi\to0\):式 (5.3) 要求 \(\sin(\beta-\varepsilon_A)\to0\),即 \(\beta\to\varepsilon_A\),速度极图趋于直径 \(V_T/\sin\varepsilon_A\) 的圆(式 (4.4)),与“\(\varepsilon_H\to0\)”一致。 起动条件:静止时 \(V_s=0\),\(\beta=\gamma\),\(V_A=V_T\)。要能起动,需 \(\sin(\gamma-\varepsilon_A)>\Pi\);最有利的 \(\gamma=\varepsilon_A+\pi/2\) 给出 \(\Pi<1\),即 \[\tag{5.4} V_T>V_{T,\min}=\sqrt{\frac{2\mu mg}{\rho SC_R}} .\] 以 DN 级为例:帆 5.6 m2,艇加人约 150 kg,\(\mu=0.005\),\(C_R\approx1.2\),得 \(V_{T,\min}\approx{1.35\,}\mathrm{m/s}\approx{3.0\,}\mathrm{mph}\)。Dill 的经验是“好冰面上风速低于 2.5 mph 冰帆船不会起动”[5],量级一致。
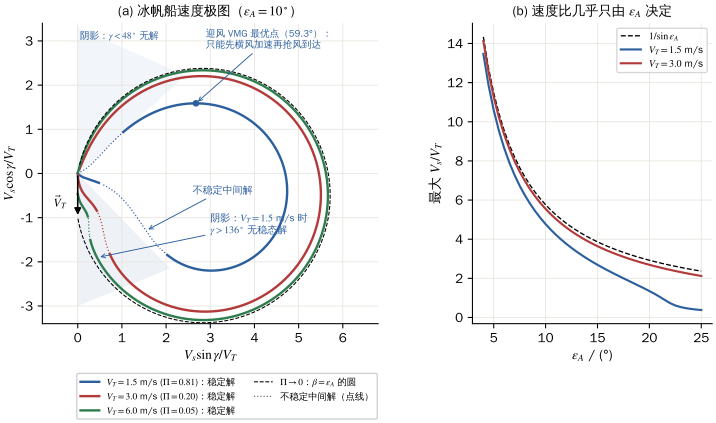
fig_ice.py 求解式 (5.3) 得到,并在 verify_numeric.py 中与动力学积分对比。图 4 的结论是:冰帆船的速度比几乎只由气动阻力角 \(\varepsilon_A\) 决定,冰面摩擦只在接近起动风速时重要。原因是驱动力 \(\propto V_A^2\) 随船速增大而增大,而摩擦不变。
稳定性、三个解与“先横风加速、再偏转”
式 (5.3) 只是力平衡条件,还要判断平衡是否稳定。考察沿航向的净力 \(F_{\text{净}}(V_s)=F_A\sin(\beta-\varepsilon_A)-\mu mg\)(\(\beta\)、\(F_A\) 都是 \(V_s\) 的函数):若平衡点处 \(\dd F_{\text{净}}/\dd V_s<0\),船速稍大则净力为负、被拉回,平衡稳定;反之,船速稍大则继续加速,平衡不稳定。由于 \(V_s\) 增大时 \(\beta\) 减小,这等价于:方程左边减 \(\Pi\) 在根处随 \(\beta\) 增大而由负变正时稳定。
在轻风、宽顺风时方程可有三个根。以 \(V_T={1.5\,}\mathrm{m/s}\)、\(\gamma=130^\circ\) 为例,三根为 \(V_s/V_T=3.296\)(稳定)、\(2.014\)(不稳定)、\(0.078\)(稳定)(fig_ice.py 中用净力斜率逐一核对)。不稳定的中间解就是两个稳定解之间的“坎”:船速低于它就减速到低速解,高于它就加速到高速解。从静止起航时 \(\beta\) 从 \(\gamma\) 开始减小,船先遇到低速解,于是停在那里。办法是先转到 \(\gamma\approx95^\circ\)(横风,那里只有高速解)加速,建立起大视风后再慢慢偏向下风:系统沿高速支连续移动。但这一招有限度:高速支在 \(\gamma\approx132^\circ\) 处与不稳定支合并而消失(数学上称为折叠),再往下风偏,船就掉回低速解;\(\gamma>136^\circ\) 时连低速解也没有,船停下。verify_numeric.py 对一维运动方程 \(m\dot V_s=F_A\sin(\beta-\varepsilon_A)-\mu mg\) 的数值积分证实了这些结论:直接在 \(130^\circ\) 起航停在 \(0.078V_T\);先在 \(95^\circ\) 加速再缓慢偏到 \(130^\circ\) 达到 \(3.296V_T\);偏到 \(134^\circ\) 则掉回低速解 \(0.024V_T\)。这种滞后意味着:同一航向、同一风速下,船速可以取决于驾驶的历史。
迎风侧是对称的。\(V_T={1.5\,}\mathrm{m/s}\) 时,起动条件 \(\sin(\gamma-\varepsilon_A)>\Pi\) 要求 \(\gamma>64.2^\circ\);而在 \(47.7^\circ<\gamma<64.2^\circ\) 内方程有两个根——高速稳定解与一个不稳定解,后者在 \(\gamma=64.2^\circ\) 处降到 \(V_s=0\);\(\gamma<47.7^\circ\) 时高速解与不稳定解合并消失(迎风侧的折叠),没有稳态。这个区间里静止的船推力不足,只有船速已超过不稳定解时才会加速到高速解。迎风 VMG 最优点恰在其中:\(\gamma^*=59.3^\circ\),\(V_s=3.11V_T\),\(\mathrm{VMG}=1.59V_T\)(fig_ice.py)。所以轻风中要迎风航行,也必须先在横风加速、再逐渐转向上风(“抢风”)。
交互演示加载中……(需启用 JavaScript)
5.3 现实限制
模型说 \(\varepsilon_A=10^\circ\) 的冰帆船可跑到风速的 5–6 倍,实测怎样?
视风角很小。高速时 \(\beta\) 只比 \(\varepsilon_A\) 大一点点,驱动分量 \(F_A\sin(\beta-\varepsilon_A)\) 只是帆力的很小一部分,帆必须收得很紧。Dill 指出这类帆船“视风角很少超过 \(20^\circ\)”,Skeeter 在 8–10 倍风速时对应 \(\beta\) 仅 \(6^\circ\)–\(7^\circ\)[5]。
由纪录反推阻力角。速度比不能超过 \(1/\sin\beta\),所以 Horonuku 在 22 节风中跑出约 222.4 km/h(约 5.46 倍)[8] 意味着整车 \(\beta\le10.6^\circ\)。Dill 记录的 DN 比赛(风 10 mph,迎风航段船速 30 mph,顺风航段 40 mph[5])若按常 \(\beta\) 模型的 VMG 最优航向解释,迎风数据给出 \(\beta=12.1^\circ\),顺风数据给出 \(\beta=11.1^\circ\),两者相当接近,说明常阻力角模型抓住了主要物理(
verify_numeric.py)。升力系数与横倾限制。帆力 \(\propto C_RV_A^2\) 随视风平方增大,而能承受的横倾力矩有限。DN 滑刀横梁宽 \(B\approx{2.44\,}\mathrm{m}\),取风压中心高 \(h={1.8\,}\mathrm{m}\),若以背风滑刀为支点,侧翻前帆力不超过 \(mg\cdot(B/2)/h\approx{1.0\,}\mathrm{kN}\)(实际倾覆轴是背风滑刀与船首转向刀的连线,重力对它的力臂小于 \(B/2\),所以这只是上限)。对应视风约 16 m/s(取 \(C_R\approx1.2\);若按轻风最优状态 \(C_R\approx1.03\) 则约 17 m/s);再大,水手就必须让帆“卸力”,有效 \(C_L\) 降低,而船体和人体的寄生阻力 \(\propto V_A^2\) 不降,于是整体 \(\varepsilon_A\) 变大。量级估计(帆 \(C_{D0}=0.03\)、\(k=0.12\),寄生阻力面积 0.5 m2,均为假设值):轻风时最优 \(C_L\approx1.0\)、\(\varepsilon_A\approx13.5^\circ\),速度比上限 \(1/\sin\varepsilon_A\approx4.3\);视风 25 m/s 时帆力被限制在 \(C_R\approx0.47\),由 \(C_R^2=C_L^2+C_D^2\) 解得 \(C_L\approx0.45\),\(\varepsilon_A\) 增到约 \(17.6^\circ\),上限降到 3.3。这与 Dill 观察到的“最高速度比出现在风速范围的低端;30 mph 风中 DN 只有约 2:1”[5]趋势一致。
6 致动盘动量理论:风力机与螺旋桨
风力机从风中取能,螺旋桨把能量交给空气。两者都可以用同一个最简模型处理。下面的推导只用到第 3.4 节的动量定理与第 3.5 节的伯努利方程。
6.1 模型与假设
把转动的叶轮想象成一个面积为 \(A\)、厚度为零的圆盘,流体穿过它时速度连续(盘无厚度,盘前、盘后紧贴处截面积相同,由质量守恒 \(\rho Au_+=\rho Au_-\) 即得 \(u_+=u_-\)),但压强发生均匀的跃变 \(\Delta p=p_+-p_-\)(\(p_+\)、\(p_-\) 分别为盘前、盘后紧贴处的压强)。盘对流体的力为 \(-A\Delta p\)(风力机时 \(\Delta p>0\),阻滞气流),流体对盘的推力 \(T=A\Delta p\)。
在随盘静止的惯性系中考察(风力机静止;装在匀速车上时随车平动,也是惯性系),流动稳态、不可压缩;
只有流过盘的那根流管受到扰动;流管外流体近似不受影响,远前方与远尾流处的压强都恢复为环境压强 \(p_\infty\)。远前方是未扰动的来流,自然是 \(p_\infty\);远尾流处的理由是:那里流线已变得平直且相互平行,流体没有垂直于流线的加速度(没有向心加速度),由横向的牛顿第二定律,横向压强梯度为零,于是尾流内部的压强等于紧邻的外部流体的压强 \(p_\infty\);
流管内速度在每个截面上均匀,流体不旋转(忽略尾流旋转),盘外无黏性耗散。
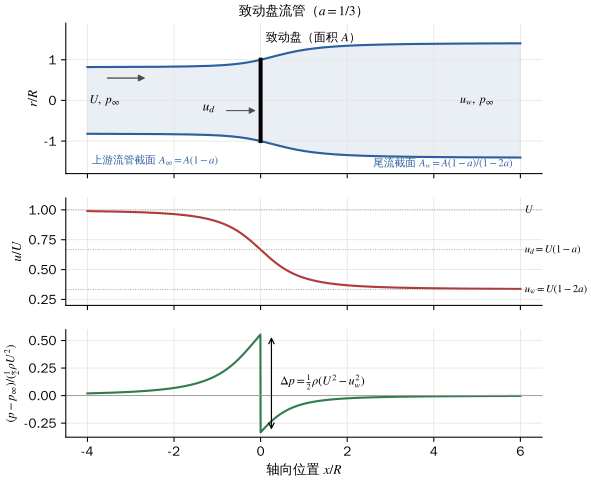
fig_betz.py 断言)。6.2 质量、动量与能量
设远前方来流速度 \(U\),盘处速度 \(u_d\),远尾流速度 \(u_w\),对应截面 \(A_\infty\)、\(A\)、\(A_w\)。
第 1 步,质量守恒:\(\dot m=\rho A_\infty U=\rho Au_d=\rho A_wu_w\)。
第 2 步,动量定理。对从远前方到远尾流的整根流管用式 (3.15),流体所受合力等于 \(\dot m(u_w-U)\)。这个合力包括盘的力 \(-T\),以及流管边界(两端面与侧壁)上的压力。两端面压强都是 \(p_\infty\),而侧壁上的压强并不处处等于 \(p_\infty\),侧壁压力的轴向净贡献是否为零并不显然。附录 A 换用一个远大于流管的控制体,直接得到下式;与流管控制体的结果比较即知,侧壁压力的轴向净贡献确实为零。于是 \[\tag{6.1} T=\dot m\,(U-u_w).\] 第 3 步,伯努利方程,分别在盘前、盘后沿流线使用(跨盘不能用): \begin{gather*} p_\infty+\tfrac12\rho U^2=p_++\tfrac12\rho u_d^2 ,\tag{6.2}\\ p_-+\tfrac12\rho u_d^2=p_\infty+\tfrac12\rho u_w^2 .\tag{6.3} \end{gather*} 两式相减,\(u_d\) 与 \(p_\infty\) 都消去: \[\tag{6.4} \Delta p=p_+-p_-=\tfrac12\rho\left(U^2-u_w^2\right).\] 第 4 步,令两种算法给出的推力相等,\(A\Delta p=\rho Au_d(U-u_w)\): \[\tfrac12\rho A(U-u_w)(U+u_w)=\rho Au_d(U-u_w).\] 约去 \(\rho A(U-u_w)\)(\(U\neq u_w\)): \[\tag{6.5} u_d=\frac{U+u_w}{2}.\] 这就是 Froude 定理[31]:盘处的速度恰为上游与尾流速度的平均,速度的减少一半发生在盘前、一半发生在盘后。
风力机取走的功率等于单位时间流过的空气损失的动能(盘外无耗散、压强首尾相同): \[\tag{6.6} P=\tfrac12\dot m\left(U^2-u_w^2\right).\] 另一种看法:每单位体积空气穿过盘时“掉了”压强 \(\Delta p\),即损失了单位体积的机械能 \(\Delta p\);体积流量为 \(Au_d\),所以 \(P=\Delta p\,Au_d=Tu_d\)。用式 (6.4) 与质量流量 \(\dot m=\rho Au_d\) 可验证两者相同。注意 \(P=Tu_d\) 中的速度是空气在盘处相对盘的速度,不是 \(U\)。
6.3 Betz 极限
定义 \(a\) 使 \(u_d=U(1-a)\);由式 (6.5) 得 \begin{gather*} u_d=U(1-a),\\ u_w=U(1-2a).\tag{6.7} \end{gather*} 功率与推力用“若风毫无减速地穿过盘面”的动能通量 \(\frac12\rho AU^3\) 与动压力 \(\frac12\rho AU^2\) 归一:\(C_P=P/(\frac12\rho AU^3)\),\(C_T=T/(\frac12\rho AU^2)\)。
把式 (6.7) 代入 \(T=\dot m(U-u_w)\),\(\dot m=\rho AU(1-a)\),\(U-u_w=2aU\):\(T=2\rho AU^2a(1-a)\)。再乘以 \(u_d=U(1-a)\) 得 \(P=2\rho AU^3a(1-a)^2\)。归一化: \[\tag{6.8} C_P=4a(1-a)^2,\qquad C_T=4a(1-a).\] 求极值:\(\dv{C_P}{a}=4(1-a)(1-3a)\)。在 \(0<a<1/2\) 内唯一驻点 \(a=1/3\),且 \(a<1/3\) 时导数为正、\(a>1/3\) 时为负,故为最大值: \begin{gather*} C_{P,\max}=C_P(1/3)=\frac{16}{27}\approx0.593,\\ C_T(1/3)=\frac89 .\tag{6.9} \end{gather*}
要多取能量,就要让尾流更慢(\(u_w\to0\));但空气必须流走,尾流越慢,流管越粗(\(A_w=\dot m/(\rho u_w)\)),在给定盘面积下能流过盘的空气就越少。两者折中于 \(a=1/3\):此时尾流速度为 \(U/3\),盘处速度为 \(2U/3\)。若改用实际流过盘的上游截面 \(A_\infty=A(1-a)\) 计算,取走的比例为 \(P/(\frac12\rho A_\infty U^3)=4a(1-a)\),在 \(a=1/3\) 时是 \(8/9\)——流过盘的空气其实被取走了 89% 的动能,只是有一部分风从盘外绕过去了。
(1) \(a=0\):没有阻滞,\(C_P=C_T=0\)。(2) \(a=1/2\):尾流速度为零,式 (6.7) 的适用边界;\(a>0.4\) 左右实际尾流变成湍流,简单动量理论失效。(3) 量纲:\(P/(\rho AU^3)\) 无量纲。(4) 数值:\(C_P\) 的极大与 \(16/27\) 在 fig_betz.py 与 verify_sympy.py 中核对。
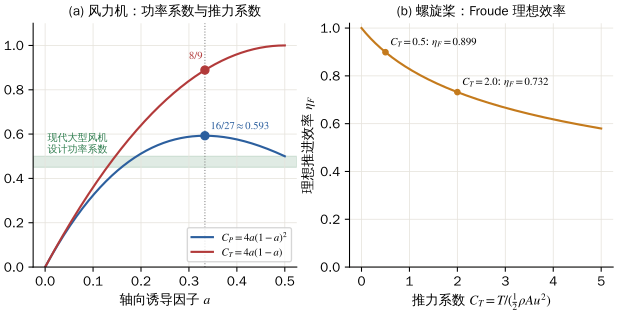
现实风机
现代大型风机的峰值或设计点 \(C_P\) 约 0.48–0.49(图 6),比 \(16/27\) 低约 0.1。主要损失来自:叶片的型阻(升阻比有限)、叶尖处的绕流损失、以及尾流旋转(叶轮受反扭矩,必然使尾流反向旋转而带走动能)[32]。后者与叶尖速比 \(\lambda=\Omega R/U\)(叶尖线速度与风速之比,\(\Omega\) 为叶轮角速度、\(R\) 为叶片半径)有关:\(\lambda\) 越大,产生同样功率所需的扭矩越小,旋转损失越小,这就是大型风机叶尖速比取 7–9 的原因之一[24], [25]。
交互演示加载中……(需启用 JavaScript)
6.4 螺旋桨:Froude 推进效率
同一个模型反过来用:螺旋桨对空气做功,使气流加速。在随螺旋桨平动的惯性系中,来流速度为 \(u\)(即螺旋桨相对远处静止空气的前进速度),盘处速度 \(u+w\),由 Froude 定理尾流为 \(u+2w\)。\(w\) 称为诱导速度。
动量定理(流体获得向后的动量): \[\tag{6.10} T=\dot m\,[(u+2w)-u]=2\rho A(u+w)w .\] 螺旋桨交给空气的功率是空气动能的增加率:\(P_s=\frac12\dot m[(u+2w)^2-u^2]=\dot m\cdot2w\,(u+w)\),即 \[\tag{6.11} P_s=T\,(u+w).\] 螺旋桨的“有用功率”是推力对静止空气系中前进的车所做的功率 \(Tu\)(空气系是自然的选择:在其中“推着车前进”才是目的,尾流动能是浪费)。于是理想推进效率 \[\eta_F=\frac{Tu}{P_s}=\frac{u}{u+w}.\] 用推力系数 \(C_T=T/(\frac12\rho Au^2)\) 表示:由式 (6.10),令 \(\kappa=w/u\),有 \(C_T=4\kappa(1+\kappa)\),解出正根 \(\kappa=\frac12\left(\sqrt{1+C_T}-1\right)\),于是 \[\tag{6.12} \eta_F=\frac{1}{1+\kappa}=\frac{2}{1+\sqrt{1+C_T}} .\]
\(C_T\to0\)(大桨盘、小推力)时 \(\eta_F\to1\);推力越集中在小面积上,尾流越快,浪费的动能越多。这一点在 Blackbird 中至关重要:它的螺旋桨直径很大,而所需推力只需克服很小的阻力。式 (6.12) 只依赖于“随盘平动的惯性系”,所以装在匀速行驶的车上同样适用[33]。
真实螺旋桨(或风轮)的叶片截面相对旋转平面有一个安装角,叫桨距角(简称桨距)。在给定转速与来流下,改变桨距就改变叶片截面的攻角,从而改变推力的大小,也就是改变致动盘模型中的“载荷”(\(C_T\)、诱导速度 \(w\) 或诱导因子 \(a\))。可变桨距螺旋桨在运行中调节桨距,相当于在动量理论中自由选择 \(w\)。
6.5 把机翼当作致动盘:诱导阻力的来源
第 3.3 节引用了有限翼展机翼的两个结果:升力线斜率降低(式 (3.12))与诱导阻力(式 (3.13))。有了致动盘理论,就能用动量定理把它们推出来(\(e=1\) 的理想情形)。
取空气静止的参考系,翼展 \(b\)、面积 \(S\) 的机翼以速度 \(V\) 平飞,产生升力 \(L\)。把机翼看成一个“把空气向下推”的致动盘:它影响的空气是一根截面为以翼展为直径的圆、面积 \(A_b=\pi b^2/4\) 的流管,每秒有 \(\dot m=\rho A_bV\) 的空气流过它,并被赋予向下的速度。(这一“有效截面”是升力线理论对椭圆载荷的结论[26];载荷分布不理想时有效截面更小,用 \(e<1\) 描述。)设下洗很弱,\(w\ll V\)(轻载)。
第 1 步,翼处下洗与远尾流下洗之比。设机翼处的下洗速度为 \(w\)。这里不能直接套用第 6.2 节的伯努利论证:那里速度变化沿穿流方向,而这里下洗与穿流方向垂直。“翼处下洗为远尾流的一半”的依据是尾随涡:下洗由翼尖拖出的尾随涡系产生,涡系从翼处开始向下游延伸到无穷远;翼处的诱导速度是这个半无限长涡系端面上的值,远尾流处则相当于两端都无限长。这与附录 B 中半无限长螺线管“端面磁场为内部的一半”是同一数学事实。于是远尾流下洗速度为 \(2w\)。
第 2 步,动量定理。空气每秒获得向下的动量 \(\dot m\cdot2w\),等于机翼对空气的向下推力,其反作用力就是升力: \[L=2\rho A_bVw\quad\Longrightarrow\quad w=\frac{L}{2\rho A_bV}.\] 第 3 步,能量。空气每秒获得的动能 \(\frac12\dot m(2w)^2=2\rho A_bVw^2=Lw\),这是维持升力必须付出的功率(螺旋桨尾流的 Froude 损失)。它只能来自克服一个阻力所做的功 \(D_iV\),于是诱导阻力 \[D_i=\frac{Lw}{V}=\frac{L^2}{2\rho A_bV^2}=\frac{L^2}{\frac12\rho V^2\cdot\pi b^2}.\] 用 \(L=C_L\cdot\frac12\rho V^2S\) 化成系数:\(C_{Di}=D_i/(\frac12\rho V^2S)=C_L^2S/(\pi b^2)\),即 \[\tag{6.13} C_{Di}=\frac{C_L^2}{\pi\,\mathrm{AR}},\] 正是式 (3.13) 中 \(e=1\) 的 \(kC_L^2\)。
第 4 步,有效攻角。机翼处空气以 \(w\) 向下运动,翼感到的来流向下偏转了 \(w/V\)(小角度),有效攻角为 \(\alpha-w/V\),而翼剖面按二维规律产生升力:\(C_L=a_0(\alpha-w/V)\)。由第 2 步,\(w/V=L/(2\rho A_bV^2)=C_L/(\pi\mathrm{AR})\)。代入并解出 \(C_L\): \[C_L=a_0\alpha-\frac{a_0C_L}{\pi\mathrm{AR}}\quad\Longrightarrow\quad \dv{C_L}{\alpha}=\frac{a_0}{1+a_0/(\pi\mathrm{AR})},\] 即式 (3.12) 中 \(e=1\) 的情形。
机翼与螺旋桨是同一件事:都是靠给一股空气动量来获得力,代价是这股空气带走的动能。给定的力分摊到越多的空气上(翼展越大、飞得越快),所需的速度变化越小,浪费越少——这与“螺旋桨轻载才高效”完全相同。所以 \(k\propto1/\mathrm{AR}\):高性能翼帆、滑翔机都细长。
7 顺风比风快:Blackbird
7.1 悖论
一辆车正顺风行驶,风速 \(W\),车速 \(V\)。“车速达到 \(W\) 时车上无风,所以 \(V\) 不可能超过 \(W\)”——这个论证对只靠风推的物体(降落伞、横帆船)是对的(第 4.3 节第 3 条结论)。但第 4.4 节已经告诉我们,冰帆船走之字形时顺风 VMG 可以远超风速;那里能量的“来源”是帆与冰面同时被利用。Blackbird 把“之字形”换成了一套机械:车轮从地面取功率,螺旋桨用这份功率向后推空气。
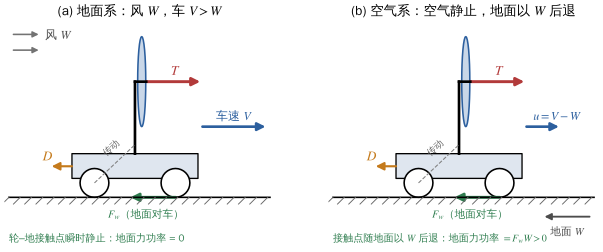
7.2 模型
均匀风速 \(W\),车沿风向直线匀速行驶,车速 \(V>W\);车相对空气以 \(u=V-W>0\) 前进,即车上感到迎面的风 \(u\)。
车轮纯滚动:轮心速度 \(V\),角速度 \(\omega=V/R\)(接触点瞬时静止)。地面对车轮的切向力大小为 \(F_w\)、方向向后(车轮在“发电”,受制动)。
车轮经传动驱动螺旋桨:传到螺旋桨的轴功率 \(P_s=\eta_wF_wV\),\(\eta_w\) 为车轮–传动效率。
螺旋桨效率按第 6.4 节在空气系中定义:\(\eta_p=Tu/P_s\)。总效率 \(\eta=\eta_w\eta_p\)。
其他阻力(车体空气阻力、滚动阻力)合记为 \(D\),方向向后。
车轮受地面切向力 \(F_w\)(作用在接触点,向后),它对轮心的力矩为 \(F_wR\),阻碍车轮转动。传动轴从车轮取出的功率等于这个力矩与角速度之积:\(F_wR\cdot\omega=F_wR\cdot V/R=F_wV\)。注意这里的 \(V\) 是车对地的速度:车轮“看到”的是以 \(V\) 迎面而来的地面。
7.3 力与功率平衡
第 1 步,力平衡(稳态,车所受合力为零): \[\tag{7.1} T=F_w+D .\] 第 2 步,功率链:车轮取 \(F_wV\),传到螺旋桨 \(\eta_wF_wV\),变成有用推进功率 \(Tu\): \[\tag{7.2} T\,(V-W)=\eta_w\eta_p\,F_wV=\eta\,F_wV .\] 第 3 步,用式 (7.1) 消去 \(F_w=T-D\),两边除以 \(T\):\(V-W=\eta V(1-D/T)\)。解出 \[\tag{7.3} \boxed{\frac{V}{W}=\frac{1}{1-\eta\left(1-D/T\right)}}\] 无额外阻力 \(D=0\) 时 \[\tag{7.4} \frac{V}{W}=\frac{1}{1-\eta}.\]
(1) \(\eta\to0\):\(V\to W\),车就像一张被风推着走的纸。(2) \(\eta\to1\)、\(D\to0\):\(V/W\to\infty\),没有上限。(3) \(D/T\to1\):推力全用来克服阻力,车轮不取功率,\(V\to W\)。(4) 由纪录反推:2.8 倍需 \(\eta\ge1-1/2.8=0.643\)(\(D>0\) 时还要更高)。(5) 量纲:两边无量纲。sympy 核对见 verify_sympy.py。
关键在于两个速度不同:车轮在相对地面的速度 \(V\) 上取得功率,螺旋桨在相对空气的较小速度 \(u=V-W\) 上花掉功率。同样的功率,在低速一侧能换来更大的力:\(T=\eta F_wV/u>F_w\)。所以螺旋桨推力可以大于车轮的制动力,二者之差去克服阻力并维持匀速。这和杠杆“用小力走长距离换大力走短距离”是同一回事[34]。
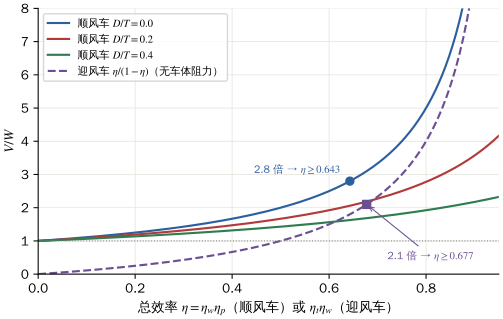
7.4 两个参考系的功率账本
为了把能量问题彻底说清,把滚动阻力 \(F_{rr}\) 从 \(D\) 中分出来:\(D=D_a+F_{rr}\),\(D_a\) 为车体空气阻力。滚动阻力来自轮胎变形的滞后,耗散功率 \(F_{rr}V\)(\(V\) 是轮胎相对地面的滚动速度),发生在车内。地面对车的切向力总计为 \(F_w+F_{rr}\)(向后)。
地面系。地面力作用在瞬时静止的接触点上,功率为 0。空气对车的功率分三部分:推力作用在随车前进的桨上 \(TV\);空气对旋转叶片的阻力矩吸收轴功率 \(-P_s\);车体阻力 \(-D_aV\)。合计 \[P^{\text{地}}_{\text{空气}\to\text{车}}=TV-P_s-D_aV .\] 空气系。车以 \(u=V-W\) 前进,地面以 \(W\) 后退。地面力(向后)作用在随地面后退的接触点上,功率 \((F_w+F_{rr})W>0\);空气对车的功率为 \(Tu-P_s-D_au\)。
核对。用 \(T=F_w+F_{rr}+D_a\) 与 \(P_s=\eta_wF_wV\) 化简,两系中作用于车的外力总功率都等于 \[(1-\eta_w)F_wV+F_{rr}V=\text{车内耗散(传动 + 轮胎)},\] 与式 (3.8) 一致。空气中的耗散(尾流动能、叶片型阻损失、车体尾流)为 \(P_s-Tu+D_au\),它由力与相对速度构成,也与参考系无关。两项之和 \[\tag{7.5} P_{\text{总耗散}}=(F_w+F_{rr})\,W=(T-D_a)\,W ,\] 正是式 (3.9):空气对车的净力 \(T-D_a\) 乘以空气相对地面的速度 \(W\)。
| 项目 | 地面系 | 空气系 |
|---|---|---|
| 地面对车的功率 | 0 | \(+1184\) |
| 空气对车的功率 | \(+504\) | \(-680\) |
| 车内耗散(传动 + 轮胎) | 504 | 504 |
| 空气中耗散(尾流 + 叶片 + 车体) | 680 | 680 |
| 总耗散 \(=(T-D_a)W\) | 1184 | 1184 |
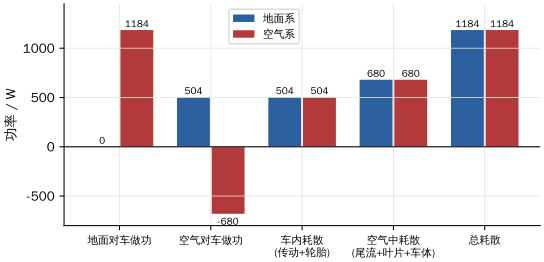
fig_blackbird.py 计算并断言两系总和相等)。各力的功率随参考系变化,耗散不变。地面系:地面不做功,能量来自风的动能。螺旋桨向后推空气,使风减速;风的(质心)动能以 \((T-D_a)W\) 的速率减少。
空气系:空气原本静止,没有动能可取;能量来自运动着的大地。车通过车轮对大地施加向前的力 \(F_w+F_{rr}\),而大地以 \(W\) 向后运动,于是大地的动能以 \((F_w+F_{rr})W\) 的速率减少(大地质量极大,速度变化不可察觉,但动能变化率 \(\vect{v}\cdot\dot{\vect{p}}\) 是有限的)。
两个回答同样正确,它们是“空气–大地相对运动的能量”的两种记法。没有任何参考系里出现能量不守恒。常见的错误直觉,是只在地面系中考虑“车速超过风速后迎面风阻碍车前进”,而忽略了车轮与地面的耦合。
7.5 致动盘螺旋桨的理想极限
把第 6.4 节的螺旋桨模型代入,看看“理想 Blackbird”的流场。取 \(\eta_w=1\)、\(D=0\),螺旋桨为理想致动盘。
力平衡 \(T=F_w\);功率:轴功率 \(P_s=F_wV=TV\)。另一方面,由式 (6.11),\(P_s=T(u+w)\)。两者相等得 \(u+w=V\),即 \[\tag{7.6} w=V-u=W .\] 回到地面系:盘处空气速度 \(=\) 车速 \(-\)(空气相对盘的速度)\(=V-(u+w)=0\);远尾流空气速度 \(=V-(u+2w)=-W\)。
理想 Blackbird 让桨盘处的空气相对地面静止,并把尾流以速度 \(W\) 逆着风抛出。在地面系中,空气从 \(+W\) 变成 \(-W\),动能不变——符合“理想地面系中地面不做功、车内无耗散”。在空气系中,空气从静止变成以 \(2W\) 后退的尾流,获得动能 \(\frac12\dot m(2W)^2=2\rho AVW^2=TW\),恰由大地提供(\(F_wW=TW\))。这份尾流动能就是 Froude 损失:此时 \(\eta_F=u/(u+W)=1-W/V\),代入式 (7.4) 自动满足。因此没有阻力时任何车速都满足平衡(随遇平衡),车速上限完全由阻力决定。
前面有两句话看似矛盾:地面系中流过桨盘的空气“动能不变”;式 (7.5) 又说总耗散为 \((T-D_a)W=TW>0\)。两者并不矛盾,用柯尼希定理(第 3.2.1 节)把地面系中空气的动能拆成两部分即可看清。
(1) 空气质心动能。螺旋桨以力 \(T\) 向后推空气,整团空气的动量以 \(\dv{p_{\text{空}}}{t}=-T\) 变化,而它的质心以 \(W\) 向前运动,于是质心动能的变化率为 \(W\cdot(-T)=-TW\)。
(2) 相对质心的“内部”动能。在随空气质心运动的参考系(即空气系)中,流过桨盘的空气由静止变为以 \(2W\) 后退,内部动能以 \(\frac12\dot m(2W)^2=TW\) 的速率增加。
两项相加为零,所以地面系中空气的总动能确实不变。但其中第 (2) 项——尾流相对周围空气的动能——会通过湍流与黏性最终变成热,这才是“耗散”。它只与相对速度有关,在任何参考系中都是 \(TW\);地面系中它的“来源”正是第 (1) 项,即风的质心动能的减少。
若部件理想(\(\eta_w=1\)),而阻力只是与速度无关的滚动阻力 \(F_r\),由 \(T=F_w+F_r\)、\(T(u+w)=F_wV\) 与式 (6.10) 消去 \(T\)、\(F_w\) 得 \(2\rho A(u+w)w\,(W-w)/V=F_r\)。当 \(V\to\infty\) 时 \((u+w)/V\to1\),左边对 \(w\) 的最大值趋于 \(2\rho A\cdot W^2/4=\frac12\rho AW^2\)。所以只要 \(F_r<\frac12\rho AW^2\),任意高的车速都存在平衡解。对例题 2 的桨盘(直径 5.2 m)与 \(W={5\,}\mathrm{m/s}\),临界阻力约 319 N(verify_numeric.py)。现实中限制车速的是随 \(u^2\) 增长的车体气动阻力和 \(\eta_w\)、叶片效率小于 1。
交互演示加载中……(需启用 JavaScript)
7.6 迎风车与对称性
把 Blackbird 的“齿轮倒过来”:车上装风力机,风力机取得的功率经传动驱动车轮,车正迎风行驶。设风速 \(W\)、车速 \(V\)(迎风为正),车相对空气的速度为 \(V+W\)。
风力机按第 6.3 节在随车系中工作,来流速度 \(V+W\);它受风的阻力 \(D_t\)(向后),取得功率 \(P_t=\eta_tD_t(V+W)\),\(\eta_t\equiv P_t/[D_t(V+W)]\) 称为风力机的“取能效率”(理想致动盘 \(P_t=Tu_d\),故 \(\eta_t=1-a\))。功率经传动以效率 \(\eta_w\) 送到车轮,车轮对地面的驱动力 \(F\) 在对地速度 \(V\) 上做功:\(FV=\eta_wP_t\)。车体阻力 \(D_b\)。 \[\text{力平衡:}F=D_t+D_b,\qquad \text{功率:}(D_t+D_b)V=\eta\,D_t(V+W),\quad \eta=\eta_t\eta_w .\] 解出 \[\tag{7.7} \frac{V}{W}=\frac{\eta}{1-\eta+D_b/D_t}\ \xrightarrow{\ D_b=0\ }\ \frac{\eta}{1-\eta}.\]
无阻力时,\(\eta>1/2\) 即可迎风比风快。比较式 (7.4):同样的 \(\eta\) 下,顺风车速 \(W/(1-\eta)\) 减去 \(W\) 恰好等于迎风车速 \(\eta W/(1-\eta)\)。这不是巧合:
在空气系中看顺风车:空气静止,“地面风”以 \(W\) 向后吹,车以 \(u=V-W\) 相对空气前进,车轮在“地面风”中取能(相当于风力机),螺旋桨在静止的空气中推进(相当于车轮在静止的地面上驱动)。这正是一辆“逆着地面风行驶的迎风车”。所以顺风车相对空气的速度、与对应的迎风车相对地面的速度服从同一公式 \(\eta/(1-\eta)\);两类车只是同一原理在两个介质间交换了角色[33]。
现实
Racing Aeolus 风力机车赛 2008 年在荷兰 Den Helder 首办,2009–2010 年在丹麦举行,2011 年起回到 Den Helder(2020–2021 年因疫情停办),车辆必须正迎风行驶[35]。成绩逐年提高:2011 年丹麦技术大学(DTU)车约 0.75 倍风速[10];2016 年 DTU 首次超过风速(101.76%)[35], [36];2018 年加拿大 Chinook ETS 约 114%(DTU 新闻报道为 113.9%)[37];赛事官方页面列出的效率纪录为 120.76%[35]。而 Blackbird 2012 年迎风达 2.1 倍[10]——它有一副直径很大的轻载风轮(小 \(a\)、高 \(\eta_t\)),这正是例题 3 要定量说明的。
起动与控制
Gaunaa 等指出,顺风车在 \(V<W\) 时风从后方吹向螺旋桨,螺旋桨的工作状态与设计状态相反,需要另行处理[33]。Blackbird 依靠可变桨距:NALSA 观察员记录它“多次在与纪录相近的风中从静止起动,只是需要一些时间和距离,所以多数测试由人推车起步”;桨与车轮之间是固定传动比,桨的转动惯量不可能被“偷偷”用来加速[9]。另外,车轮能提供的制动力受摩擦限制 \(F_w\le\mu_sN\),这是“牵引约束”在现实中的体现[34]。
8 决赛风格例题
帆船赛的迎风航段要求从起点驶到正上风方向、固定在海底的浮标。设海水相对海底(下称“地面”)以恒定速度 \(\vect{c}\) 流动(潮流)。取地面坐标:\(x\) 向东,\(y\) 向北;相对地面的风(“地面风”)从正北吹来,速度大小 \(V_g\);浮标在起点正北。帆船的视风角 \(\beta=\varepsilon_A+\varepsilon_H\) 为常数,取常规龙骨帆船 \(\beta=26^\circ\),\(V_g={6.0\,}\mathrm{m/s}\);忽略换舷时的速度损失。记静水中迎风 VMG 与风速之比为 \(\mathcal{V}=(1-\sin\beta)/(2\sin\beta)\),船对地向北的最大平均速度为 \(\bar v_N\)。
说明为什么航向定理和速度极图(式 (4.1)、(4.4))必须在水静止的参考系中使用,式中的“真风”应取空气相对哪种介质的速度。计算 \(\mathcal{V}\) 与静水中的最佳迎风角。
潮流沿南北方向,\(\vect{c}=(0,c_y)\)。求水系中的真风,并证明 \(\bar v_N=\mathcal{V}V_g+(1+\mathcal{V})c_y\)。对 \(c_y=\pm{1.0\,}\mathrm{m/s}\) 计算 \(\bar v_N\),并解释系数 \(1+\mathcal{V}\) 的两部分来源。
潮流向东,\(\vect{c}=(c_x,0)\),\(c_x={1.5\,}\mathrm{m/s}\)。船上的风速仪与计程仪测得的“真风”是什么?求它的大小 \(V_T'\) 与方向(来向偏离正北的角 \(\theta\))。
船只能在左舷来风、右舷来风两个航向之间交替(换舷)。证明:以时间比例 \(\phi\)、\(1-\phi\) 交替航行时,平均对地速度位于两舷对地速度矢量端点的连线上;进而说明要正对浮标前进,最优的平均速度是对地速度极图(两段圆弧)的上公切线与 \(y\) 轴的交点。
利用水系中两个极图圆的几何,证明 \(\bar v_N=\mathcal{V}V_g+(1+\mathcal{V})\,c_x^2/V_g\),并说明此式成立需要什么条件。(更一般地,\(\bar v_N=\mathcal{V}V_g+(1+\mathcal{V})\left[c_y+c_x^2/(V_g+c_y)\right]\)。)
代入数值,求 \(\bar v_N\)、两舷各自的对地航向、时间分配,以及迎风航行 1 海里(1852 m)所需时间,与静水比较。若船员只走“北向分量最大”的那一舷,会发生什么?
在本题中,帆船利用的是哪两种介质之间的相对运动?与参考系无关的耗散由什么决定?
(1) 帆力只取决于空气相对船的速度(视风),龙骨力只取决于水相对船的速度;两者都与海底无关。航向定理用到的“航向”是船相对水的速度方向,速度三角形 \(\vect{V}_A=\vect{V}_T-\vect{V}_s\) 中的 \(\vect{V}_s\) 是船对水的速度,所以 \(\vect{V}_T\) 必须是空气相对水的速度。整套理论在水系中成立,再用伽利略变换回到地面系:对地速度 \(=\) 对水速度 \(+\vect{c}\)。\(\beta=26^\circ\):\(\mathcal{V}=(1-\sin26^\circ)/(2\sin26^\circ)=0.6406\),\(\gamma^*=45^\circ+13^\circ=58^\circ\);静水中 \(\bar v_N=\mathcal{V}V_g={3.844\,}\mathrm{m/s}\)。
(2) 水系中真风 \(\vect{V}_T'=\vect{V}_{\text{空}}-\vect{c}=(0,-V_g-c_y)\):仍从正北来,大小 \(V_g+c_y\)。水系中最优迎风平均速度为 \(\mathcal{V}(V_g+c_y)\)(正北),再加上水对地的 \(c_y\): \[\bar v_N=\mathcal{V}(V_g+c_y)+c_y=\mathcal{V}V_g+(1+\mathcal{V})c_y .\] 系数中的“1”是水把船整体带走;“\(\mathcal{V}\)”是潮流改变了水系中的真风大小。\(c_y=+{1.0\,}\mathrm{m/s}\)(潮流流向上风):\(\bar v_N={5.484\,}\mathrm{m/s}\);\(c_y=-{1.0\,}\mathrm{m/s}\):\(\bar v_N={2.203\,}\mathrm{m/s}\),分别是静水的 1.43 倍与 0.57 倍。【要点:真风取空气对水的速度。】
(3) 风速仪测视风,计程仪测船对水的速度,两者按式 (3.2) 合成得到的“真风”是空气相对水的速度: \begin{gather*} \vect{V}_T'=(0,-V_g)-(c_x,0)=(-c_x,-V_g),\\ V_T'=\sqrt{V_g^2+c_x^2}={6.185\,}\mathrm{m/s},\qquad \tan\theta=\frac{c_x}{V_g},\ \theta=14.04^\circ . \end{gather*} 船上感到风从北偏东 \(14.04^\circ\) 吹来,且比地面风更强。
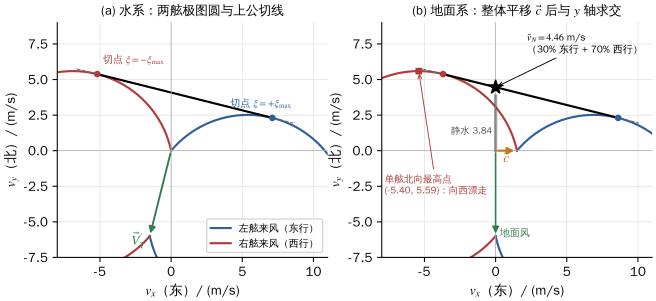
(4) 设两舷的对地速度分别为 \(\vect{v}_1\)、\(\vect{v}_2\),在时间 \(\tau\) 内分别航行 \(\phi\tau\)、\((1-\phi)\tau\),总位移为 \(\tau[\phi\vect{v}_1+(1-\phi)\vect{v}_2]\),平均速度 \(\bar{\vect{v}}=\phi\vect{v}_1+(1-\phi)\vect{v}_2\),\(0\le\phi\le1\),正是连接两端点的线段上的点。把两舷所有可能的对地速度端点画在同一张图上,所有“任取两点、连线上的点”组成的区域叫这组点的凸包(包含这些点、且其中任意两点的连线都在其内的最小区域);它就是所有可达的平均速度。要正对浮标前进,需 \(\bar v_x=0\),所以最优值是凸包与正 \(y\) 轴的交点;在两段圆弧上方,凸包的边界就是两圆的上公切线(图 10)。
(5) 在水系中,以 \(\hat{\vect{s}}=(\sin\theta,\cos\theta)\) 表示真风来向,\(\hat{\vect{p}}=(\cos\theta,-\sin\theta)\) 与之垂直(指向东偏南)。由式 (4.4),两舷的极图圆都过原点和 \(\vect{V}_T'\) 的端点,半径 \(R=V_T'/(2\sin\beta)\),圆心关于风轴对称:\(\vect{C}_\pm=-\frac{V_T'}{2}\hat{\vect{s}}\pm\frac{V_T'\cot\beta}{2}\hat{\vect{p}}\)(“\(+\)”为左舷来风、向东一舷,“\(-\)”为右舷来风、向西一舷)。两圆半径相同,上公切线平行于圆心连线(沿 \(\hat{\vect{p}}\)),并沿 \(\hat{\vect{s}}\) 方向离圆心 \(R\): \[\vect{v}_{\text{水}}(\xi)=\left(R-\tfrac{V_T'}{2}\right)\hat{\vect{s}}+\xi\,\hat{\vect{p}}=\mathcal{V}V_T'\,\hat{\vect{s}}+\xi\,\hat{\vect{p}},\qquad \abs{\xi}\le\xi_{\max}\equiv\tfrac12V_T'\cot\beta ,\] 其中用到 \(R-V_T'/2=V_T'(1-\sin\beta)/(2\sin\beta)=\mathcal{V}V_T'\);参数 \(\xi\)(单位 m/s)沿公切线度量位置,两端 \(\xi=\pm\xi_{\max}\) 是切点。对地速度为 \(\vect{v}_{\text{水}}+\vect{c}\)。令 \(x\) 分量为零:\(\mathcal{V}V_T'\sin\theta+\xi\cos\theta+c_x=0\),用 \(V_T'\sin\theta=c_x\)、\(V_T'\cos\theta=V_g\) 得 \(\xi=-(1+\mathcal{V})c_x/\cos\theta\)。代入 \(y\) 分量: \[\bar v_N=\mathcal{V}V_T'\cos\theta-\xi\sin\theta=\mathcal{V}V_g+(1+\mathcal{V})c_x\tan\theta=\mathcal{V}V_g+(1+\mathcal{V})\frac{c_x^2}{V_g}.\] 成立条件是交点落在公切线段上,\(\abs{\xi}\le\xi_{\max}\),即 \((1+\mathcal{V})c_x/\cos\theta\le\frac12V_T'\cot\beta\);否则最优策略是只走一舷。\(c_x\) 与 \(c_y\) 同时存在时,同样的计算给出括号中的一般式。
(6) \(\bar v_N=3.844+1.6406\times1.5^2/6={4.459\,}\mathrm{m/s}\),比静水快 16%。\(\xi=-2.537\),满足 \(\abs{\xi}\le\xi_{\max}=6.340\)。两切点:\(\xi=+6.340\) 为左舷来风一舷,对地速度 \((8.61,\,2.31)\,\mathrm{m/s}\),对地航向北偏东 \(75.0^\circ\);\(\xi=-6.340\) 为右舷来风一舷,对地速度 \((-3.69,\,5.38)\,\mathrm{m/s}\),对地航向北偏西 \(34.4^\circ\)。时间分配:东行一舷 \(\phi=(\xi+\xi_{\max})/(2\xi_{\max})=0.300\),西行一舷 \(0.700\)。验证:\(0.300\times8.61+0.700\times(-3.69)\approx0\),\(0.300\times2.31+0.700\times5.38=4.46\)。1 海里用时 \(1852/4.459={415\,}\mathrm{s}\),静水 \(1852/3.844={482\,}\mathrm{s}\)。若只走北向分量最大的一舷(右舷来风一舷极图圆的最高点,对地速度 \((-5.40,\,5.59)\,\mathrm{m/s}\)),船同时以 5.4 m/s 向西漂离,到不了浮标;必须按 3:7 的时间比例在东行、西行两舷间分配。(scripts/ex1_current.py 对所有情形用穷举两舷组合的方法独立核对了 \(\bar v_N\)。)
(7) 帆力与龙骨力只涉及空气对水、水对船的相对运动,所以帆船利用的是空气相对水的运动 \(\vect{V}_T'\)。与参考系无关的总耗散为 \(\vect{F}_A\cdot\vect{V}_T'\)(式 (3.9),介质 1 为空气、介质 2 为水),只由空气相对水的速度决定。“能量从哪里来”则依赖参考系:例如在地面系中,水对船的力 \(\vect F_H\) 以船的对地速度 \(\vect V_s+\vect c\) 做功,不为零。潮流改变的是空气相对水的风 \(\vect V_T'\),以及水系与地面系之间的速度换算。这再次说明:“真风”是相对于船所接触的另一介质定义的。
scripts/ex1_current.py 计算并断言核对。一辆顺风车在风速 \(W={5.0\,}\mathrm{m/s}\) 中正顺风行驶。螺旋桨直径 5.2 m(盘面积 \(A={21.24\,}\mathrm{m^2}\)),视为致动盘;但叶片有型阻与旋转损失:轴功率 \(P_s\) 中只有比例 \(\eta_b=0.85\) 转化为致动盘的轴向功率 \(T(u+w)\)(\(u=V-W\),\(w\) 为诱导速度)。车轮–传动效率 \(\eta_w=0.95\)。车体阻力面积 \(C_DS={0.60\,}\mathrm{m^2}\)(相对空气速度为 \(u\)),滚动阻力 \(F_{rr}={30\,}\mathrm{N}\)。空气密度 \(\rho={1.2\,}\mathrm{kg/m^3}\)。(以上为假想参数,量级参照 Blackbird 这类大桨盘顺风车。)
有人说:“车速超过风速后车上迎面有风,风只会阻碍车,所以不可能。”指出这个论证漏掉了什么。
设总效率为 \(\eta\)、总阻力为 \(D\)、推力为 \(T\),推导稳态 \(V/W\)。
设测得车速 \(V=2.5W\)。写出诱导速度 \(w\) 满足的方程,并用迭代求出 \(w\);进而求 \(T\)、\(F_w\)、\(P_s\)、Froude 效率 \(\eta_F\) 与总效率 \(\eta=\eta_w\eta_b\eta_F\),验证第 2 问的公式。
分别在地面系与空气系中列出各力的功率与各项耗散,说明两系中“能量来源”的不同说法。
证明无论螺旋桨载荷如何选择,车速都不能超过 \(W/(1-\eta_w\eta_b)\),并说明真正的最大车速由什么决定。
(1) 风确实对车体有阻力;但车还与地面耦合。车轮在对地速度 \(V\) 上取得功率 \(F_wV\),螺旋桨在相对空气的速度 \(u=V-W<V\) 上花掉这份功率,于是 \(T=\eta F_wV/u\) 可以大于 \(F_w\)。论证只考虑了一种介质。
(2) 力平衡 \(T=F_w+D\);功率 \(Tu=\eta F_wV\);消去 \(F_w\) 得式 (7.3):\(V/W=1/[1-\eta(1-D/T)]\)。
(3) \(u={7.5\,}\mathrm{m/s}\),\(V={12.5\,}\mathrm{m/s}\)。阻力 \(D=\frac12\rho C_DSu^2+F_{rr}=20.25+30={50.25\,}\mathrm{N}\)。三条方程:\(T=F_w+D\);\(T(u+w)=\eta_b\eta_wF_wV\);\(T=2\rho A(u+w)w\)。由前两式消去 \(F_w\):\(T\left[1-\frac{u+w}{\eta'V}\right]=D\),\(\eta'\equiv\eta_w\eta_b=0.8075\),再代入第三式: \[2\rho A(u+w)\,w\,\frac{\eta'V-u-w}{\eta'V}=D .\] 写成迭代式 \(w_{n+1}=D\eta'V/\left[2\rho A(u+w_n)(\eta'V-u-w_n)\right]\),从 \(w_0=0\) 出发:\(w_1=0.512\),\(w_2=0.597\),\(w_3=0.615\),……收敛到 \(w={0.621\,}\mathrm{m/s}\)(这是轻载根;另有一个重载根 \(w\approx{2.10\,}\mathrm{m/s}\),效率低,舍去)。于是 \[T=2\rho A(u+w)w={257.1\,}\mathrm{N},\quad F_w=T-D={206.9\,}\mathrm{N},\quad P_s=\frac{T(u+w)}{\eta_b}={2457\,}\mathrm{W},\] \[C_T=\frac{T}{\frac12\rho Au^2}=0.359,\quad \eta_F=\frac{u}{u+w}=0.9235=\frac{2}{1+\sqrt{1+C_T}},\quad \eta=\eta_w\eta_b\eta_F=0.7457 .\] 验证:\(1/[1-0.7457\times(1-50.25/257.1)]=2.500\)。【要点:Froude 效率由载荷决定;两种算法一致。】
(4) 见表 3。地面系:地面功率 0;空气对车 \(TV-P_s-D_aV={504\,}\mathrm{W}\),正好供车内耗散 \((1-\eta_w)F_wV+F_{rr}V=129+375={504\,}\mathrm{W}\);空气内部还耗散 \(P_s-Tu+D_au={680\,}\mathrm{W}\)(其中致动盘尾流 \(Tw={160\,}\mathrm{W}\)、叶片损失 \((1-\eta_b)P_s={369\,}\mathrm{W}\)、车体尾流 \(D_au={152\,}\mathrm{W}\))。合计 1184 W,来自风动能的减少。空气系:地面做功 \((F_w+F_{rr})W={1184\,}\mathrm{W}\),空气对车 \(Tu-P_s-D_au={-680\,}\mathrm{W}\)(车把能量交给空气),车内耗散仍为 504 W。两系总耗散均为 \((T-D_a)W={1184\,}\mathrm{W}\)。
(5) 由 \(T(u+w)=\eta'F_wV\) 与 \(F_w<T\)(\(D>0\)),得 \(u+w<\eta'V\);又 \(w>0\),故 \(V-W=u<\eta'V\),即 \(V<W/(1-\eta')=5.19W\)。这个上界只在 \(w\to0\)、\(D/T\to0\) 时趋近,而 \(w\to0\) 意味着推力趋于零,无法克服阻力。真正的最大车速是方程 \(\max_w\left[2\rho A(u+w)w(\eta'V-u-w)/(\eta'V)\right]=D(V)\) 的解:车速再高,螺旋桨在任何载荷下都提供不了足够的净推力。数值求解得 \(V_{\max}\approx2.82W\)(verify_numeric.py;附录 D),与 Blackbird 的 2.8 倍纪录同一量级。
风力机车正迎风行驶,风速 \(W\),车速 \(V\)。车上风力机视为面积 \(A\) 的理想致动盘,轴向诱导因子 \(a\) 相对车上感受到的来流 \(u=V+W\) 定义。风力机轴功率经叶片、传动与车轮转为对地驱动功率,总效率 \(\eta\)(即驱动力 \(F\) 满足 \(FV=\eta P_t\),\(P_t\) 为致动盘取得的功率)。车体(不含风轮)空气阻力 \(D_b=\frac12\rho C_DS_bu^2\),记 \(\sigma=C_DS_b/A\);忽略滚动阻力。
用 \(a\)、\(u\) 写出风对风轮的推力 \(D_t\) 与功率 \(P_t\)。
求 \(V/W\) 作为 \(a\)、\(\eta\)、\(\sigma\) 的函数。
\(\sigma=0\) 时,\(a\) 取何值 \(V/W\) 最大?与 Betz 最优 \(a=1/3\) 比较并解释。
\(\sigma>0\) 时,证明最优 \(a^*\) 满足 \(4a^2(1-a)=\sigma(1-3a)\),与 \(\eta\) 无关,且 \(a^*<1/3\);讨论 \(\sigma\to\infty\)。
取 \(\eta=0.8\)、\(\sigma=0.2\),求 \(a^*\)、\((V/W)_{\max}\),以及按 Betz 设计(\(a=1/3\))时的 \(V/W\)。要在 \(\sigma=0.2\) 下迎风比风快,\(\eta\) 至少多大?
用空气–地面对称性,说明本题与 Blackbird 顺风车的关系。
(1) 由式 (6.8):\(D_t=\frac12\rho Au^2\cdot4a(1-a)\),\(P_t=\frac12\rho Au^3\cdot4a(1-a)^2=D_t\,u(1-a)\)。
(2) 力平衡 \(F=D_t+D_b\),功率 \(FV=\eta P_t\): \[\left[4a(1-a)+\sigma\right]V=\eta\,4a(1-a)^2(V+W).\] 除以 \(4a(1-a)\) 并整理: \[\frac{V}{W}=\frac{\eta(1-a)}{1+\dfrac{\sigma}{4a(1-a)}-\eta(1-a)},\qquad\text{或}\qquad \frac{W}{V}=\frac{g(a)}{\eta}-1,\quad g(a)\equiv\frac{1}{1-a}+\frac{\sigma}{4a(1-a)^2}.\] (与式 (7.7) 一致:\(\eta_t=1-a\),\(D_b/D_t=\sigma/[4a(1-a)]\);也与 Gaunaa 等的结果一致[33]。)
(3) \(\sigma=0\):\(V/W=\eta(1-a)/[1-\eta(1-a)]\) 随 \(a\) 单调减,\(a\to0\) 最优,\(V/W\to\eta/(1-\eta)\)。原因:车要的不是功率本身,而是“驱动力减去风轮阻力”。风轮取能效率 \(\eta_t=P_t/(D_tu)=1-a\),轻载(小 \(a\))时每单位风轮阻力换来的功率最多;Betz 的 \(a=1/3\) 最大化的是给定盘面积的功率,这里盘面积不是约束。
(4) 最大化 \(V/W\) 等价于最小化 \(g(a)\)(\(\eta\) 只是一个整体因子,故 \(a^*\) 与 \(\eta\) 无关)。求导: \[g'(a)=\frac{1}{(1-a)^2}+\frac{\sigma}{4}\left[-\frac{1}{a^2(1-a)^2}+\frac{2}{a(1-a)^3}\right]=0 .\] 乘以 \(a^2(1-a)^3\):\(a^2(1-a)+\frac{\sigma}{4}\left[-(1-a)+2a\right]=0\),即 \[4a^2(1-a)=\sigma(1-3a).\] 左边在 \(0<a<1/2\) 恒正,故必须 \(1-3a>0\),即 \(a^*<1/3\)。\(\sigma\to\infty\) 时右边因子 \((1-3a)\to0\),\(a^*\to1/3\):车体阻力占绝对主导时,风轮自身的阻力无足轻重,只需最大化功率——回到 Betz。\(\sigma\to0\) 时 \(a^*\approx\sqrt{\sigma}/2\to0\)。
(5) 解三次方程得 \(a^*=0.1713\),\(g(a^*)=1.632\),\((V/W)_{\max}=1/(g/\eta-1)=0.962\);\(a=1/3\) 时 \(V/W=0.771\),低了约 20%。\(V/W\ge1\) 要求 \(g(a^*)/\eta\le2\),即 \(\eta\ge0.816\)(图 11)。这与 Racing Aeolus 车辆直到 2016 年才首次超过风速[35]相符:迎风比风快需要高效率的传动和细长低阻的车体。
(6) 在空气系中,Blackbird 是一辆“逆着地面风行驶”的迎风车:车轮相当于风轮(在以 \(W\) 运动的地面上取能),螺旋桨相当于驱动轮(在静止空气中推进)。因此同效率下顺风车的相对空气速度 \(V-W\) 等于迎风车的对地速度,\(\frac{1}{1-\eta}-1=\frac{\eta}{1-\eta}\)。
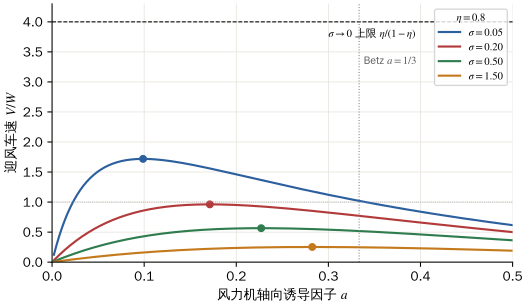
fig_upwind.py 中与数值优化核对,并验证与 \(\eta\) 无关)。9 实验与数据处理:翼帆风洞数据
某队为帆船设计了刚性翼帆,并在低速风洞中测试缩比模型(对称翼型,即上下表面对称、零攻角时升力为零的翼型;翼展 \(b={0.600\,}\mathrm{m}\),弦长 \(\ell={0.200\,}\mathrm{m}\),两端无端板)。风速 \(U={15.0\,}\mathrm{m/s}\),空气密度 \(\rho={1.20\,}\mathrm{kg/m^3}\)。风洞天平(支撑模型、并把作用在模型上的力分解为几个分量分别测量的测力装置)测得不同攻角 \(\alpha\) 下的升力 \(L\) 与阻力 \(D\)(表 4);天平单次测量的标准不确定度为 \(u_L={0.12\,}\mathrm{N}\)、\(u_D={0.025\,}\mathrm{N}\),攻角误差可忽略。 注意:本表为模拟数据,由 scripts/exp_data.py 按有限翼展翼模型加高斯噪声生成(随机种子 20261003),用于练习数据处理。
计算动压 \(q\)、展弦比 \(\mathrm{AR}\),以及各攻角的 \(C_L\)、\(C_D\)。
作 \(C_L\)–\(\alpha\) 图,判断线性区与失速攻角;在线性区用最小二乘拟合升力线斜率 \(C_{L\alpha}\equiv\dd C_L/\dd\alpha\)(单位 rad\(^{-1}\))及其不确定度。取二维翼 \(a_0=2\pi\times0.92\)(0.92 为实际翼型因厚度与黏性而相对薄翼理论的典型修正,第 3.3 节),由式 (3.12) 估计效率因子 \(e\)。
把抛物线极曲线 (3.13) 线性化,在线性区拟合 \(C_{D0}\)、\(k\) 及其不确定度,并由 \(k\) 再估计 \(e\),与第 2 问比较。用题给的天平不确定度检验拟合优度。
求 \((L/D)_{\max}\)、对应 \(C_L^*\) 与最小气动阻力角 \(\varepsilon_{A,\min}\) 及其不确定度。与直接从数据点读出的最大 \(L/D\) 比较。
实船上桅杆、船体与船员的寄生阻力使阻力系数(以翼帆面积为参考)增加 \(\Delta C_D=0.020\);水翼的阻力角 \(\varepsilon_H=5.0^\circ\)。预测该船的 \(\beta\)、最佳迎风角 \(\gamma^*\)、迎风 \(\mathrm{VMG}/V_T\)(含不确定度)与最大速度比。
讨论此实验的主要系统误差及改进方法。
| \(\alpha\)/(°) | \(L\)/N | \(D\)/N |
|---|---|---|
| 0 | 0.00 | 0.526 |
| 2 | 1.83 | 0.466 |
| 4 | 3.70 | 0.565 |
| 6 | 5.71 | 0.711 |
| 8 | 7.44 | 0.945 |
| 10 | 9.38 | 1.195 |
| 12 | 11.27 | 1.458 |
| 14 | 12.59 | 1.953 |
| 16 | 13.66 | 2.623 |
| 18 | 13.83 | 3.362 |
| 20 | 13.24 | 4.232 |
| 22 | 12.04 | 5.155 |
(1) \(q=\frac12\rho U^2={135.0\,}\mathrm{Pa}\),\(S=b\ell={0.120\,}\mathrm{m^2}\),\(qS={16.20\,}\mathrm{N}\),\(\mathrm{AR}=b/\ell=3.0\)。\(C_L=L/(qS)\),\(C_D=D/(qS)\),系数的不确定度 \(u_{C_L}=0.12/16.2=0.0074\),\(u_{C_D}=0.025/16.2=0.0015\):
| \(\alpha\)/(°) | \(C_L\) | \(C_D\) | \(C_L^2\) | \(L/D\) |
|---|---|---|---|---|
| 0 | 0.000 | 0.0325 | 0.000 | 0.0 |
| 2 | 0.113 | 0.0288 | 0.013 | 3.93 |
| 4 | 0.228 | 0.0349 | 0.052 | 6.55 |
| 6 | 0.352 | 0.0439 | 0.124 | 8.03 |
| 8 | 0.459 | 0.0583 | 0.211 | 7.87 |
| 10 | 0.579 | 0.0738 | 0.335 | 7.85 |
| 12 | 0.696 | 0.0900 | 0.484 | 7.73 |
| 14 | 0.777 | 0.1206 | 0.604 | 6.45 |
| 16 | 0.843 | 0.1619 | 0.711 | 5.21 |
| 18 | 0.854 | 0.2075 | 0.729 | 4.11 |
| 20 | 0.817 | 0.2612 | 0.668 | 3.13 |
| 22 | 0.743 | 0.3182 | 0.552 | 2.34 |
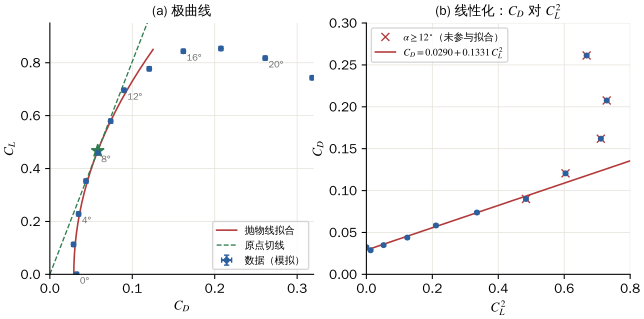
(2) \(C_L\) 在 \(\alpha\le12^\circ\) 近似线性,\(14^\circ\) 起斜率明显减小,\(18^\circ\) 附近达到最大 \(C_{L,\max}\approx0.85\) 后下降:失速攻角约 \(17^\circ\)–\(18^\circ\)。保守地取 \(\alpha=0\)–\(10^\circ\)(6 点)拟合直线 \(C_L=C_{L0}+C_{L\alpha}\alpha\)(\(\alpha\) 用弧度;最小二乘公式见附录 C): \[C_{L\alpha}={3.32\,}\mathrm{rad^{-1}},\quad u_{C_{L\alpha}}={0.03\,}\mathrm{rad^{-1}},\quad C_{L0}=-0.001\pm0.003,\quad r=0.9999 .\] 截距与零相容,符合对称翼型。由式 (3.12):\(e=a_0/[\pi\mathrm{AR}(a_0/C_{L\alpha}-1)]=5.781/[3\pi(5.781/3.32-1)]\approx0.83\)。
(3) 线性化:令 \(X=C_L^2\)、\(Y=C_D\),则 \(Y=C_{D0}+kX\)。用 \(\alpha=0\)–\(10^\circ\) 的 6 点: \[C_{D0}=0.0290\pm0.0014,\qquad k=0.133\pm0.008,\qquad r=0.993 .\] 图 12(b) 中 \(12^\circ\) 的点仍在直线上,\(14^\circ\) 起明显偏高(气流开始分离)。若把 \(12^\circ\) 也纳入拟合,得 \(C_{D0}=0.0295\)、\(k=0.128\),变化在一倍标准差内,说明结果对拟合区间不敏感。由 \(k=1/(\pi e\mathrm{AR})\):\(e=1/(3\pi\times0.133)\approx0.80\),与第 2 问的 0.83 在误差范围内一致。需要说明:两种 \(e\) 一般是不同的量——由升力线斜率得到的是升力线理论的展向效率,由 \(k\) 得到的 Oswald 因子还吸收了型阻随 \(C_L\) 的变化,实际翼型上通常后者更小;本题数据由同一个 \(e\) 生成,两者一致是模型使然。
拟合优度。上面的不确定度由残差散布 \(s=\sqrt{\sum r_i^2/(n-2)}=0.0023\) 估计,没有用到题给的天平不确定度。现在用它们检验:纵坐标 \(C_D\) 的不确定度 \(u_{C_D}=0.0015\);横坐标 \(X=C_L^2\) 也有误差 \(u_X=2C_Lu_{C_L}\),折算到纵向为 \(k\,u_X\le0.0011\)。每点的有效不确定度 \(\sigma_i=\sqrt{u_{C_D}^2+(2kC_Lu_{C_L})^2}\),平均约 0.0017。于是 \[\chi^2=\sum_i\frac{r_i^2}{\sigma_i^2}=8.5,\qquad \nu=n-2=4,\qquad \chi^2/\nu=2.1 .\] 怎样判断 \(\chi^2=8.5\) 是否“太大”?若残差只来自仪器误差,每一项 \(r_i^2/\sigma_i^2\) 平均约为 1,\(\nu\) 个独立项之和的平均值为 \(\nu=4\),统计涨落(标准差)约为 \(\sqrt{2\nu}\approx2.8\)。8.5 比平均值高出约 1.6 个标准差;按 \(\chi^2\) 分布精确计算,\(\nu=4\) 时 \(\chi^2\ge8.5\) 的概率约 8%。所以残差略大于仪器不确定度所能解释的程度,但还不足以断定模型有误;可能的原因是天平不确定度估计偏小,或型阻随攻角略有变化(抛物线模型只是近似)。用 \(\sigma_i\) 作加权最小二乘(公式见附录 C),得 \(C_{D0}=0.0291\pm0.0009\)、\(k=0.132\pm0.006\)。注意这里的不确定度只按仪器的 \(\sigma_i\) 计算;既然 \(\chi^2/\nu=2.1\) 表明实际散布更大,通常把它们乘以 \(\sqrt{\chi^2/\nu}=1.46\),得 \(\pm0.0014\)、\(\pm0.009\),与不加权结果的不确定度相同。下文仍采用由残差估计、较保守的不确定度。
(4) 由式 (3.14): \[\left(\frac{L}{D}\right)_{\max}=\frac{1}{2\sqrt{C_{D0}k}}=8.04,\qquad C_L^*=\sqrt{C_{D0}/k}=0.467,\qquad \varepsilon_{A,\min}=\arctan\frac{1}{8.04}=7.09^\circ.\] 对应攻角 \(\alpha^*\approx C_L^*/C_{L\alpha}\approx8.1^\circ\)。不确定度:\(\ln(L/D)_{\max}=-\ln2-\frac12(\ln C_{D0}+\ln k)\),若把 \(C_{D0}\)、\(k\) 当独立量, \[\frac{u_{L/D}}{L/D}=\frac12\sqrt{\left(\frac{u_{C_{D0}}}{C_{D0}}\right)^2+\left(\frac{u_k}{k}\right)^2}=3.8\%,\quad u_{L/D}=0.30;\] \[u_\varepsilon=\frac{u_{L/D}}{1+(L/D)^2}={4.6\times 10^{-3}\,}\mathrm{rad}=0.26^\circ.\] 这里 \(u_\varepsilon\) 的公式来自 \(\varepsilon=\arctan[1/(L/D)]\) 的求导,结果是弧度,乘以 \(180^\circ/\pi\) 换成度。(更精确地,同一组数据拟合出的截距与斜率负相关,计入协方差后 \(u_{L/D}=0.17\)、\(u_\varepsilon=0.15^\circ\);附录 C。以下主答案统一用不计协方差的口径,括号中给出计入协方差的值。)结果:\((L/D)_{\max}=8.0\pm0.3\),\(\varepsilon_{A,\min}=(7.1^\circ\pm0.3^\circ)\)。直接读数据点,\(\alpha=6^\circ\) 时 \(L/D=8.03\) 最大,与拟合一致;拟合利用了全部线性区数据,且不受攻角取样间隔限制,更可靠。
(5) 寄生阻力只改变 \(C_{D0}\):\(C_{D0}'=0.0490\),\((L/D)'=1/(2\sqrt{0.0490\times0.133})=6.19\),\(\varepsilon_A=9.2^\circ\pm0.3^\circ\)(计协方差 \(\pm0.2^\circ\))。由航向定理 \(\beta=\varepsilon_A+\varepsilon_H=14.2^\circ\);\(\gamma^*=45^\circ+\beta/2=52.1^\circ\); \[\frac{\mathrm{VMG}}{V_T}=\frac{1-\sin\beta}{2\sin\beta}=1.54\pm0.04,\qquad \left(\frac{V_s}{V_T}\right)_{\max}=\frac{1}{\sin\beta}=4.08 .\] VMG 的不确定度由 \(\dd(\mathrm{VMG}/V_T)/\dd\beta=-\cos\beta/(2\sin^2\beta)\) 乘以 \(u_\beta=u_{\varepsilon_A}={5.2\times 10^{-3}\,}\mathrm{rad}\) 得到(计协方差为 \(\pm0.03\));\(\varepsilon_H\) 视为给定值,未计其不确定度。注意寄生阻力使 \(\varepsilon_A\) 从 \(7.1^\circ\) 增到 \(9.2^\circ\),VMG 从 1.89(无寄生阻力时)降到 1.54:对高速帆船,减小寄生阻力比改进翼型更重要。
(6) 系统误差与改进:
雷诺数不匹配:模型 \(Re=U\ell/\nu\approx2\times10^5\),实船约 \(10^6\)–\(10^7\);低 \(Re\) 下边界层更易分离,\(C_{D0}\) 偏大、失速提前。改进:加大模型或风速,或在前缘附近贴一条粗糙的转捩带(人为使边界层由层流提前变为湍流,以模拟高 \(Re\) 下的边界层状态)。
风洞洞壁效应:模型占据了试验段的一部分截面(阻塞),由连续性,模型周围的实际流速大于名义 \(U\)(系数偏大);洞壁对尾涡的约束改变有效攻角与诱导阻力。改进:做阻塞与洞壁修正,或用更大试验段。
展弦比与“镜面”效应:实船翼帆根部贴近甲板与水面,相当于一面镜子,使有效展弦比最多接近几何值的两倍,\(k\) 会显著减小;风洞中两端自由的模型不反映这一点。改进:在模型根部加地板/端板模拟甲板。
天平零漂与支杆阻力:支撑模型的支杆自身受风阻,天平零点也会漂移。它们对所有攻角是近似相同的常量偏置,只会抬高拟合出的 \(C_{D0}\),而不改变 \(k\)。注意:表中 \(D(0^\circ)={0.526\,}\mathrm{N}\) 大于 \(D(2^\circ)={0.466\,}\mathrm{N}\),差 0.06 N,约为两次测量之差的不确定度 \(\sqrt2u_D={0.035\,}\mathrm{N}\) 的 1.7 倍,属于统计涨落范围,不能据此判断系统误差;常量偏置也不可能单独抬高某一个攻角。要发现并扣除它,应做无模型的空载测量,并在每次测量前后复零。
攻角定义:实帆有扭转,各截面攻角不同;刚性翼帆可用襟翼与扭转分布逼近最优。
10 小结:推导链
伽利略变换 \(\Rightarrow\) 视风 \(\vect{V}_A=\vect{V}_T-\vect{V}_s\)(式 (3.2));功率 \(P'=P-\vect{F}\cdot\vect{u}_0\)(式 (3.5));耗散与稳态外力总功率不随参考系变(式 (3.7)、(3.8));柯尼希定理 \(\Rightarrow\) 两介质间释放功率 \(\vect{F}\cdot(\vect{v}_1-\vect{v}_2)\)(式 (3.9))。
升力 \(\perp\) 来流 \(\Rightarrow\) 维持力 \(F\) 的耗散为 \(F\sin\varepsilon\cdot V\);抛物线极曲线 \(\Rightarrow\) \(\tan\varepsilon_{\min}=2\sqrt{C_{D0}k}\)(式 (3.14));把机翼当作致动盘 \(\Rightarrow\) 诱导阻力 \(C_{Di}=C_L^2/(\pi\mathrm{AR})\)(式 (6.13))。
力平衡 \(\Rightarrow\) 航向定理 \(\beta=\varepsilon_A+\varepsilon_H\)(式 (4.1));正弦定理 \(\Rightarrow\) \(V_s/V_T=\sin(\gamma-\beta)/\sin\beta\)(式 (4.2));圆周角定理 \(\Rightarrow\) 极图为圆;求极值 \(\Rightarrow\) VMG 最优(式 (4.5)–(4.7));两系账本 \(\Rightarrow\) 耗散 \(=\vect{F}_A\cdot\vect{V}_T\)(式 (4.8))。
库仑摩擦 + 视风 \(\propto\) 船速 \(\Rightarrow\) 冰帆船 \(\varepsilon_H\to0\),自洽方程 (5.3),速度比 \(\to1/\sin\varepsilon_A\);起动条件 (5.4);三个解(两稳一不稳)、折叠与滞后。
动量定理 + 盘前/盘后分别用伯努利 \(\Rightarrow\) Froude 定理 \(u_d=(U+u_w)/2\)(式 (6.5))\(\Rightarrow\) \(C_P=4a(1-a)^2\le16/27\)(式 (6.9));反向使用 \(\Rightarrow\) 螺旋桨 \(\eta_F=2/(1+\sqrt{1+C_T})\)(式 (6.12))。
力平衡 + 功率链(两种介质、两种速度) \(\Rightarrow\) Blackbird \(V/W=1/[1-\eta(1-D/T)]\)(式 (7.3));迎风车 \(V/W=\eta/(1-\eta+D_b/D_t)\)(式 (7.7));交换空气与地面的对称性;两系账本与式 (3.9) 一致(式 (7.5))。
一句话:风能装置利用的是两种介质的相对运动;升力面以几乎为零的代价在介质间传递动量,速度比的上限由耗散(阻力角、效率)决定,而不是由“风速”决定。
11 名词解释
| 中文 | 英文 | 一句话定义 |
|---|---|---|
| 真风 | true wind | 空气相对水(地面)的速度 |
| 视风 | apparent wind | 空气相对船(车)的速度 |
| 横漂角 | leeway angle | 船艏向与实际航向之间的小夹角 |
| 升力 / 阻力 | lift / drag | 流体合力垂直 / 平行于来流的分量 |
| 升阻比 | lift-to-drag ratio | \(L/D\) |
| 阻力角 | drag angle | 合力偏离升力方向的角,\(\tan\varepsilon=D/L\) |
| 极曲线 | drag polar | \(C_L\) 对 \(C_D\) 的曲线 |
| 展弦比 | aspect ratio | 翼展平方 / 翼面积 |
| 诱导阻力 | induced drag | 有限翼展尾涡引起、\(\propto C_L^2\) 的阻力 |
| 速度极图 | velocity polar | 各航向船速矢量端点的轨迹 |
| VMG | velocity made good | 沿真风方向的速度分量 |
| 换舷 | tacking / gybing | 之字形航行中由一舷来风换到另一舷 |
| 控制体 | control volume | 记账用的固定空间区域 |
| 流管 | stream tube | 由流线围成、流体不穿过侧壁的管 |
| 致动盘 | actuator disk | 无厚度、压强跃变均匀的理想叶轮 |
| 轴向诱导因子 | axial induction factor | 风轮处来流速度减少的比例 \(a\) |
| 功率系数 | power coefficient | \(C_P=P/(\frac12\rho AU^3)\) |
| 叶尖速比 | tip speed ratio | 叶尖线速度 / 风速 |
| 桨距 | blade pitch | 叶片截面相对旋转平面的安装角 |
| 翼弦 | chord | 翼剖面前缘到后缘的连线 |
| 尾随涡、下洗 | trailing vortex, downwash | 翼尖旋涡及其造成的向下气流 |
| 扶正力矩 | righting moment | 抵抗横倾的重力–浮力力矩 |
| 折叠(分岔) | fold (saddle-node) | 参数变化时一稳定解与一不稳定解合并消失 |
| 阻塞 | blockage | 模型占据风洞截面使周围流速增大 |
| 转捩带 | trip strip | 迫使边界层提前变为湍流的粗糙带 |
| Froude 效率 | Froude (ideal propulsive) efficiency | 理想螺旋桨的有用功率 / 轴功率 |
参考文献
附录 A 致动盘问题中动量定理的严格使用
正文式 (6.1) 对流管用动量定理时,需要流管边界上压力的净轴向分量为零。这并不显然:风力机的流管侧壁单调扩张,侧壁上的压强也不处处等于 \(p_\infty\)(盘前高于 \(p_\infty\),盘后低于 \(p_\infty\))。下面换一个远大于流管的控制体,直接求推力,从而避开这个问题。
取一个以风轮轴为轴、截面积 \(A_{cv}\) 很大的圆柱形控制体,两端面分别在远前方与远尾流处,侧面离风轮很远。
(1) 压力:远前方、远尾流、远处侧面上的压强都是 \(p_\infty\)。均匀压强作用在一个封闭面上的合力为零,所以压力对控制体内流体的净力为零。
(2) 质量:左端面流入 \(\rho UA_{cv}\)。右端面:尾流区(面积 \(A_w\))以 \(u_w\) 流出,其余(面积 \(A_{cv}-A_w\))以 \(U\) 流出。尾流比来流慢,右端面流出的质量少于流入,差额只能从侧面流出: \[\dot m_{\text{侧}}=\rho UA_{cv}-\rho u_wA_w-\rho U(A_{cv}-A_w)=\rho A_w(U-u_w).\] 侧面离风轮很远,那里流体的轴向速度为 \(U\)。
(3) 动量:对控制体用式 (3.15)(多个进出口),流体所受合力 \(=-T\)(只有风轮的力): \[-T=\left[\rho u_w^2A_w+\rho U^2(A_{cv}-A_w)+\dot m_{\text{侧}}U\right]-\rho U^2A_{cv}.\] 代入 \(\dot m_{\text{侧}}\) 并化简:\(-T=\rho A_wu_w^2-\rho A_wU^2+\rho A_wU(U-u_w)=\rho A_wu_w(u_w-U)\),即 \[T=\rho A_wu_w\,(U-u_w)=\dot m\,(U-u_w),\] 与式 (6.1) 相同。\(A_{cv}\) 消掉了,结果与控制体大小无关。
附录 B Froude 定理的另一视角:涡柱与螺线管
本附录给出 Froude 定理 \(u_d=(U+u_w)/2\) 的一个独立论证,用到电磁学中熟悉的数学。
不可压缩流体的速度场满足 \(\nabla\cdot\vect{u}=0\);定义涡量 \(\vect{\omega}=\nabla\times\vect{u}\)。静磁场满足 \(\nabla\cdot\vect{B}=0\)、\(\nabla\times\vect{B}=\mu_0\vect{J}\)。两组方程形式相同:只要把 \(\vect{B}\leftrightarrow\vect{u}\)、\(\mu_0\vect{J}\leftrightarrow\vect{\omega}\),由电流求磁场的毕奥–萨伐尔定律就变成由涡量求速度的公式。特别地,一个环量为 \(\Gamma\) 的圆形涡环,在轴线上产生的速度与电流 \(I\) 的圆线圈在轴线上的磁场同形(\(\mu_0I\to\Gamma\)): \[u_{\text{轴}}=\frac{\Gamma R^2}{2(R^2+x^2)^{3/2}} .\]
致动盘的尾流边界是一层速度间断面:外侧速度 \(U\),内侧速度 \(u_w\)。这样的间断面等价于一层涡,正如面电流使磁场切向分量跳变。在轻载(速度变化小)近似下,尾流边界的扩张可以忽略,近似为半径 \(R\)、从盘面延伸到无穷远的等半径圆柱面(这是一阶近似;重载时尾流扩张,但盘处“速度减少量为尾流的一半”这一结论与动量理论一致),单位长度上的环量(涡面强度)为 \(\Gamma'\)——就像一个半无限长螺线管。轴线上 \(x\) 处(\(x=0\) 为盘面,\(x>0\) 为下游)的诱导速度是各涡环贡献之和: \[\Delta u(x)=\int_0^\infty\frac{\Gamma'R^2\,\dd x'}{2\left[R^2+(x-x')^2\right]^{3/2}}=\frac{\Gamma'}{2}\left(1+\frac{x}{\sqrt{x^2+R^2}}\right),\] 这与半无限长螺线管轴线磁场 \(\frac{\mu_0nI}{2}\left(1+\frac{x}{\sqrt{x^2+R^2}}\right)\) 完全同形(verify_numeric.py 对积分作了数值核对)。于是:远上游 \(x\to-\infty\),\(\Delta u\to0\);盘面 \(x=0\),\(\Delta u=\Gamma'/2\);远下游 \(x\to+\infty\),\(\Delta u\to\Gamma'\)。即盘处的速度变化恰为远尾流速度变化的一半——这正是 Froude 定理:螺线管端面处的磁场是内部磁场的一半。取 \(\Gamma'=2aU\)(减速)就得到图 5 中的轴线速度分布 \(u(x)=U[1-a(1+x/\sqrt{x^2+R^2})]\)。同一事实也是第 6.5 节中“机翼处下洗为远尾流一半”的依据:机翼的尾随涡系同样从翼处开始、向下游延伸到无穷远。
附录 C 最小二乘直线拟合与不确定度
对 \(n\) 组数据 \((x_i,y_i)\) 拟合 \(y=c_0+c_1x\),令残差平方和 \(\sum(y_i-c_0-c_1x_i)^2\) 最小。对 \(c_0\)、\(c_1\) 求偏导并令其为零,解得 \[c_1=\frac{S_{xy}}{S_{xx}},\qquad c_0=\bar y-c_1\bar x,\qquad S_{xx}=\sum(x_i-\bar x)^2,\quad S_{xy}=\sum(x_i-\bar x)(y_i-\bar y).\] 用残差估计 \(y\) 的单点散布 \(s^2=\sum(y_i-c_0-c_1x_i)^2/(n-2)\)(减 2 是因为两个参数已由数据定出),则 \[u_{c_1}=\sqrt{\frac{s^2}{S_{xx}}},\qquad u_{c_0}=\sqrt{s^2\left(\frac1n+\frac{\bar x^2}{S_{xx}}\right)},\qquad \mathrm{cov}(c_0,c_1)=-\frac{\bar x\,s^2}{S_{xx}} .\] 相关系数 \(r=S_{xy}/\sqrt{S_{xx}S_{yy}}\)。\(\bar x>0\) 时截距与斜率负相关:斜率估大了,截距就会估小。若各点有已知的不确定度 \(\sigma_i\),可改用以 \(w_i=1/\sigma_i^2\) 为权的加权最小二乘:令 \(\sum w_i(y_i-c_0-c_1x_i)^2\) 最小,记 \begin{gather*} S_w=\sum w_i,\quad S_x=\sum w_ix_i,\quad S_y=\sum w_iy_i,\\ S_{xx}^{(w)}=\sum w_ix_i^2,\quad S_{xy}^{(w)}=\sum w_ix_iy_i,\quad \Delta=S_wS_{xx}^{(w)}-S_x^2, \end{gather*} 则 \begin{gather*} c_1=\frac{S_wS_{xy}^{(w)}-S_xS_y}{\Delta},\qquad c_0=\frac{S_{xx}^{(w)}S_y-S_xS_{xy}^{(w)}}{\Delta},\\ u_{c_1}=\sqrt{\frac{S_w}{\Delta}},\qquad u_{c_0}=\sqrt{\frac{S_{xx}^{(w)}}{\Delta}} . \end{gather*} 所有 \(w_i\) 相等时退化为上面的公式。拟合优度用 \(\chi^2=\sum r_i^2/\sigma_i^2\) 与自由度 \(\nu=n-2\) 比较:\(\chi^2/\nu\approx1\) 表示残差与仪器不确定度相符;明显大于 1 时,常把 \(u_{c_0}\)、\(u_{c_1}\) 乘以 \(\sqrt{\chi^2/\nu}\)。
函数的不确定度
对 \(f(c_0,c_1)\),一阶泰勒展开给出 \(u_f^2=\left(\pdv{f}{c_0}\right)^2u_{c_0}^2+\left(\pdv{f}{c_1}\right)^2u_{c_1}^2+2\pdv{f}{c_0}\pdv{f}{c_1}\mathrm{cov}(c_0,c_1)\)。实验题中 \(c_0=C_{D0}\)、\(c_1=k\),\(f=(L/D)_{\max}=\frac12(C_{D0}k)^{-1/2}\),\(\pdv{\ln f}{C_{D0}}=-\frac{1}{2C_{D0}}\),\(\pdv{\ln f}{k}=-\frac{1}{2k}\);因 \(\mathrm{cov}<0\),计入协方差后不确定度变小(0.30 降为 0.17)。笔试中可只给不计协方差的结果,但应知道它偏保守。
附录 D Blackbird 致动盘模型的求解与最大车速
例题 2 的三个方程可归结为关于 \(w\) 的一个方程 \[h(w)\equiv2\rho A(u+w)\,w\left[1-\frac{u+w}{\eta'V}\right]=D(V),\qquad 0<w<\eta'V-u .\] \(h(w)\) 是 \(w\) 的三次多项式,在区间两端为零、中间有一个极大值。若 \(\max h<D\),该车速下无论桨距(载荷)如何都不能维持匀速;若 \(\max h>D\),有两个根:小 \(w\) 的轻载根(Froude 效率高,实际采用)与大 \(w\) 的重载根。
迭代
把方程写成 \(w=D\eta'V/[2\rho A(u+w)(\eta'V-u-w)]\),从 \(w=0\) 迭代。轻载根处右边对 \(w\) 的导数的绝对值小于 1,迭代收敛(例题 2 中 5 次迭代即达三位有效数字)。
最大车速
随 \(V\) 增大,\(D(V)=\frac12\rho C_DS(V-W)^2+F_{rr}\) 增大,而 \(\max_wh\) 的增长受 \(\eta'V-u=W-(1-\eta')V\) 收缩的限制,最终两者相切:此即最大稳态车速 \(V_{\max}\)。例题 2 参数下数值求得 \(V_{\max}={14.12\,}\mathrm{m/s}=2.82W\)。若 \(\eta'=1\)、\(D\) 为常数,则 \(\eta'V-u=W\) 不收缩,\(\max_wh\to\frac12\rho AW^2\),得到正文的“无上限”条件。