赫兹接触、牛顿摆与颗粒晶体中的孤立波
2026 年 10 月
1 导读
两只钢球相撞,“叮”的一声,前后不过几十微秒。在这几十微秒里,接触处被压出一个直径约半毫米的小圆,压强高达数 GPa,然后球又几乎毫无损失地弹开。一排紧挨着的钢球(牛顿摆)被一端的球撞击,另一端恰好只飞出一个球。把成百上千个球排成一列,敲击一端,会出现一种宽约 5 个球、形状不变、速度随振幅变化的“孤立波”。这三件事由同一个力学规律串起来:两个弹性曲面接触时,压力与压缩量之间是 \(F\propto\delta^{3/2}\) 的非线性关系。本讲从这个规律出发,一步一步走到颗粒晶体中的强非线性波。
1880 年圣诞假期,23 岁的赫兹(Heinrich Hertz,1857 年 2 月生)在柏林大学做亥姆霍兹的助手。当时柏林物理学会常讨论牛顿环:两片玻璃透镜压在一起时,接触区的干涉条纹会随压力变化,但没有人知道接触处的玻璃究竟怎样变形。赫兹在这个假期里完成了大部分推导,1881 年 1 月 21 日在柏林物理学会报告,论文署“1881 年 1 月于柏林”,刊于 1882 年出版的《纯粹与应用数学杂志》第 92 卷[1], [2]。1882 年他又发表了带实验(用灯黑测接触面积)和“硬度”定义的第二篇论文[3]。赫兹在原文中给出了几个数值例子:半径 100 m 的透镜以 1 千克力压在平板上,接触圆半径约 2.67 mm,两者靠近约 71 nm;两个半径 25 mm 的钢球以 10 mm/s 相撞,接触时间约 0.00038 s;地球那么大的两个钢球以同样速度相撞,接触时间约 27 小时[1]。本讲第 4、5 节会用自己推出的公式重算这些数(见第 4.3 节与第 5.4 节)。今天,赫兹接触理论是滚动轴承、齿轮、铁轨与车轮、原子力显微镜压痕和颗粒材料模拟的基础[4], [5]。
牛顿摆(Newton’s cradle)为什么“撞进一个、飞出一个”?1981 年 Herrmann 与 Schmälzle 在《美国物理学杂志》上指出[6]:对于紧贴的一排球,仅凭动量守恒与能量守恒不足以决定结果,还要求球链能“无色散地”传递能量。1999 年 Hinch 与 Saint-Jean 用赫兹接触律计算了一个球撞击一长列紧贴球的过程,发现末端实际飞出两个球(速度约 \(0.986V\) 与 \(0.149V\)),撞入球以约 \(-0.07V\) 反弹[7]。2004 年 Hutzler 等人的实验与模拟表明,球列在第一次碰撞时就已经“散开”,经过多次碰撞后所有球最终同相摆动,这是碰撞中粘弹性耗散的结果[8]。
1983 年,苏联学者 Nesterenko 从赫兹接触律出发,推出一列无预压的球链中可以传播一种宽度约为 5 个球径、速度随振幅增大的孤立波[9];1985 年他与 Lazaridi 在实验中观察到这种波[10]。Nesterenko 把这种没有线性声速的介质称为“声真空”(sonic vacuum)[11]。1997 年 Coste、Falcon 与 Fauve 的实验在不调任何参数的情况下验证了这一理论[12]。2005–2006 年 Daraio、Nesterenko 等人用 PTFE(聚四氟乙烯)球和不锈钢球链做了系统实验:测量了孤立波速度与振幅的关系,发现了异质球链界面上的“反常反射”,以及复合球链对冲击能量的“捕获”[13], [14], [15], [16]。这些研究催生了一类新器件:用预压可调的平行球链把孤立波聚焦成“声弹”(sound bullets)的非线性声透镜[17],以及利用分岔实现开关与整流(rectification ratio 超过 \(10^4\))的颗粒“声二极管”[18]。综述见文献 [19]。
学习目标
学完本讲,你应当能够:
用量纲分析和标度论证得到 \(a\sim\sqrt{R\delta}\)、\(F\sim E^*\sqrt{R}\,\delta^{3/2}\),并说明精确系数 \(4/3\) 的来源;
由能量守恒推出碰撞的最大压缩量与接触时间 \(t_c\approx2.94\,\delta_m/v\propto v^{-1/5}\),判断准静态近似与弹性假设何时成立;
解释牛顿摆为什么近似“进一出一”,理解色散与非线性在其中的作用;
从离散运动方程出发,经长波近似和行波代入,得到 Nesterenko 孤立波的 \(\cos^4\) 剖面、宽度与 \(V_s\propto F_m^{1/6}\propto v_m^{1/5}\) 的标度,并能用数值模拟检验;
处理“电路通断法测接触时间”一类实验数据:线性化、最小二乘、不确定度和系统误差分析。
力学:牛顿定律、动量与能量守恒、质心系、约化质量、简谐振动;
热学/材料:知道“杨氏模量”这个词即可,其余在第 3 节补齐;
数学:泰勒展开、定积分换元、极坐标下的面积分、对数坐标、复数指数 \(\ee^{\ii\theta}\)。
本讲新引入的工具(应力应变、泊松比、量纲分析、Boussinesq 解、色散与群速度、长波近似、Γ 函数与 B 函数、最小二乘)都在首次使用前给出定义与推导。
建议学时
共 2 学时(约 90 分钟):前置模块与赫兹接触 25 分钟;碰撞与恢复系数 15 分钟;牛顿摆与色散 15 分钟;Nesterenko 孤立波与数值验证 25 分钟;应用 10 分钟。例题与实验题供课后练习,附录供深入阅读。
推导路线
胡克定律 + Boussinesq 点力解 \(\Rightarrow\) 赫兹接触律 \(F=\tfrac43E^*\sqrt{R^*}\delta^{3/2}\) \(\Rightarrow\)(能量守恒)碰撞时间 \(\Rightarrow\)(多球)牛顿摆 \(\Rightarrow\)(长链 + 长波近似)孤立波 \(\Rightarrow\) 界面与器件。
2 名词与符号
| 符号 | 含义 | 单位 |
|---|---|---|
| \(\sigma\), \(\varepsilon\) | 正应力(单位面积上的法向力)、正应变(相对伸长) | Pa, 1 |
| \(E\), \(\nu\) | 杨氏模量、泊松比 | Pa, 1 |
| \(\rho\) | 材料密度 | \(\mathrm{kg/m^3}\) |
| \(G\) | 切变模量 \(E/[2(1+\nu)]\)(附录 A) | Pa |
| \(c_0=\sqrt{E/\rho}\) | 细棒中纵波速度 | m/s |
| \(R_1,R_2\); \(R^*\) | 两物体在接触点的曲率半径;等效半径 | m |
| \(E^*\) | 等效模量(式 (4.4)) | Pa |
| \(\delta\) | 压缩量:两物体远处参考点相互靠近的距离 | m |
| \(a\) | 接触圆半径 | m |
| \(p(r)\), \(p_0\) | 接触面上的压强分布、最大压强(中心处) | Pa |
| \(F\), \(U\), \(k\) | 接触力、接触弹性势能、法向接触刚度 \(\dd F/\dd\delta\) | N, J, N/m |
| \(K\) | 赫兹系数,\(F=K\delta^{3/2}\),\(K=\tfrac43E^*\sqrt{R^*}\) | \(\mathrm{N/m^{3/2}}\) |
| \(m^*\) | 约化质量 \(m_1m_2/(m_1+m_2)\) | kg |
| \(v\), \(\delta_m\), \(t_c\), \(F_m\) | 碰撞相对速度、最大压缩量、接触时间、最大接触力 | m/s, m, s, N |
| \(Y\) | 单轴拉伸屈服强度 | Pa |
| \(\tau_{\max}\) | 最大切应力(第 4.5 节) | Pa |
| \(\beta\) | 接触力律指数,\(F=A\psi^\beta\)(赫兹 \(\beta=3/2\)) | 1 |
| \(\tau\) | 链的特征时间 \((m/A)^{2/5}v_0^{-1/5}\)(第 6、7 节图中的时间单位) | s |
| \(e\) | 恢复系数(分离速度/接近速度) | 1 |
| \(d=2R\) | 球链中球的直径(相邻球心间距) | m |
| \(u_n\), \(\psi_n\) | 第 \(n\) 球的位移;第 \(n-1\)、\(n\) 球间的接触压缩量 | m |
| \(A\) | 球链接触系数,\(F=A\psi^{3/2}\) | \(\mathrm{N/m^{3/2}}\) |
| \(w=-\partial u/\partial x\) | 长波近似中的压缩应变 | 1 |
| \(V_s\), \(v_m\), \(\xi_m\) | 孤立波速度、球的最大速度、最大应变 | m/s, m/s, 1 |
| \(c\) | Nesterenko 理论中的特征速度(式 (7.6)) | m/s |
| \(q\), \(\omega\) | 波数、角频率 | \(\mathrm{m^{-1}}\), \(\mathrm{s^{-1}}\) |
两个容易混淆的名称:孤立波(solitary wave)指形状不变、局域在有限区域内传播的行波;孤子(soliton)原指某些特殊方程(如描述浅水波的 KdV 方程)中、彼此碰撞后能完全复原的孤立波。颗粒链中的孤立波彼此碰撞后会留下少量“残波”,严格说不是孤子,本讲统一称“孤立波”。
3 前置模块:弹性体的基本描述
3.1 应力、应变与胡克定律
在物体内取一个截面,截面一侧的物质对另一侧单位面积施加的力称为应力。垂直于截面的分量叫正应力 \(\sigma\)(本讲取压为负、拉为正时会特别说明),平行于截面的分量叫切应力 \(\tau\)。一根原长 \(\ell\) 的细棒伸长 \(\Delta\ell\),其正应变 \(\varepsilon=\Delta\ell/\ell\),是无量纲数。
对细棒做单轴拉伸,小形变时实验给出 \[\tag{3.1} \sigma=E\,\varepsilon ,\qquad \varepsilon_{\perp}=-\nu\,\varepsilon ,\] \(E\) 叫杨氏模量,\(\nu\) 叫泊松比,\(\varepsilon_\perp\) 是横向应变(棒拉长时变细)。各向同性材料满足 \(-1<\nu\le 1/2\),\(\nu=1/2\) 对应体积不变(不可压缩)。钢:\(E\approx{200\,}\mathrm{GPa}\)–210 GPa,\(\nu\approx0.27\)–\(0.30\),\(\rho\approx{7.8\times 10^{3}\,}\mathrm{kg/m^3}\)[20];玻璃 \(E\approx{70\,}\mathrm{GPa}\),\(\nu\approx0.22\)。本讲数值计算统一取钢 \(E={210\,}\mathrm{GPa}\)、\(\nu=0.30\)、\(\rho={7.85\times 10^{3}\,}\mathrm{kg/m^3}\)。
把截面积 \(S\)、长 \(\ell\) 的棒从应变 \(0\) 缓慢拉到 \(\varepsilon\)。拉力 \(f=S\sigma=SE\varepsilon'\),伸长增量 \(\dd(\Delta\ell)=\ell\,\dd\varepsilon'\),外力做功全部储存为弹性能: \[W=\int_0^{\varepsilon}SE\varepsilon'\,\ell\,\dd\varepsilon'=\frac12 E\varepsilon^2\,(S\ell).\] 除以体积 \(S\ell\),得单位体积弹性能 \[\tag{3.2} u_{\mathrm{el}}=\frac12E\varepsilon^2=\frac12\sigma\varepsilon .\] 这里用到了“缓慢”:每一时刻外力与内部应力平衡,动能可忽略(准静态)。
取棒上位于 \(x\) 处、长 \(\dd x\) 的一小段,位移为 \(u(x,t)\),应变 \(\varepsilon=\pdv{u}{x}\)。两端截面上的力之差给这段的质量 \(\rho S\dd x\) 加速度: \[\rho S\,\dd x\,\frac{\partial^2u}{\partial t^2}=S\big[\sigma(x+\dd x)-\sigma(x)\big]=SE\frac{\partial^2u}{\partial x^2}\dd x .\] 这是波动方程 \(u_{tt}=c_0^2u_{xx}\),波速 \[\tag{3.3} c_0=\sqrt{E/\rho}.\] 钢 \(c_0\approx{5.2\,}\mathrm{km/s}\)。(大块固体中的纵波还受横向约束,速度略大;数量级相同。)
细棒被拉伸时可以自由地变细。压在大块物体表面的一个小区域时,被压的物质想向四周鼓出(泊松效应),却部分地被周围的物质挡住,于是显得更“硬”。一个可以严格计算的参照是平面应变:只约束一个横向方向(\(\varepsilon_y=0\)),另一个横向方向自由。小形变下各方向应力的效应可以叠加:\(\sigma_z\) 单独作用时,使 \(z\) 方向伸长 \(\sigma_z/E\),同时使 \(x\)、\(y\) 方向各收缩 \(\nu\sigma_z/E\)(式 (3.1))。对三个正应力求和,得到三维胡克定律,例如 \(\varepsilon_y=[\sigma_y-\nu(\sigma_x+\sigma_z)]/E\),另两式类推。由 \(\varepsilon_y=0\) 得 \(\sigma_y=\nu(\sigma_x+\sigma_z)\)。取 \(x\) 方向自由(\(\sigma_x=0\)),沿 \(z\) 方向压缩(此时 \(\sigma_y=\nu\sigma_z\ne0\)),代回 \(\varepsilon_z=[\sigma_z-\nu\sigma_y]/E\) 得 \(\sigma_z=\frac{E}{1-\nu^2}\varepsilon_z\),有效模量为 \(E/(1-\nu^2)\)。(若两个横向方向都被完全约束,有效模量为 \(E(1-\nu)/[(1+\nu)(1-2\nu)]\),在 \(\nu\to1/2\) 时发散;半空间表面的压入不是这种情形。)Boussinesq 解中出现的组合恰好可以写成 \(\frac{1-\nu^2}{E}=\frac{1-\nu}{2G}\),其中 \(G=E/[2(1+\nu)]\) 为切变模量:表面被压下主要靠材料的剪切形变来容纳。\(\nu\) 从 0.3 变到 0.5,\(E/(1-\nu^2)\) 只增大约 21%,所以泊松比对接触刚度的影响是适度的。
3.2 量纲分析与标度论证
物理规律的形式不依赖单位的选取。若所求量 \(Q\) 只依赖于 \(q_1,\dots,q_k\),就把 \(Q\) 写成 \(C\,q_1^{\alpha_1}\cdots q_k^{\alpha_k}\),要求两边质量、长度、时间的幂次分别相等,解出指数。\(C\) 是无量纲常数,量纲分析给不出它;当可组成的无量纲组合不止一个时,结果中还会含有这些组合的未知函数。
标度论证比量纲分析多走一步:先根据物理图像判断哪些量“同一数量级”(例如“接触区内的应变约为压缩量除以接触半径”),再用这些粗略关系推出幂律。它给出指数和数量级,精确系数要靠完整求解。本讲反复使用这两种方法,并在每处用精确结果加以核对。
3.3 弹性半空间受点力:Boussinesq 解
接触区的尺度 \(a\) 远小于物体的曲率半径和整体尺寸(\(a\ll R\))。在距接触区 \(a\) 的几倍处,应力已衰减到很小;所以计算接触区附近的形变时,可以把每个物体看成一个“无限大、表面为平面”的弹性体,即弹性半空间。小参量是 \(a/R\)。下文第 4 节的数值例中 \(a/R\sim10^{-2}\)。
在弹性半空间(\(E\), \(\nu\))表面一点施加垂直于表面、指向内部的集中力 \(F\)。表面上距力作用点 \(s\) 处的法向(向内)位移为 \[\tag{3.4} u_z(s)=\frac{1-\nu^2}{\pi E}\,\frac{F}{s}.\] 这是 Boussinesq 在 19 世纪 70–80 年代求得的弹性力学精确解中的一部分(系统阐述见他 1885 年的专著)[4], [21]。完整推导见附录 A;下面先用量纲论证说明它的形式为什么只能是这样。
线性:小形变下位移与力成正比,\(u_z\propto F\)。
弹性模量:材料越硬位移越小。在给定 \(\nu\) 时位移只能通过 \(F/E\) 依赖于力和模量(\(F/E\) 的量纲是面积)。
长度:半空间没有任何内禀长度,唯一的长度是 \(s\)。\(u_z\) 的量纲为长度,而 \(F/E\) 的量纲为长度的平方,所以 \(u_z=g(\nu)\,F/(Es)\)。
无量纲函数 \(g(\nu)\) 只能由完整求解给出:\(g=(1-\nu^2)/\pi\)。
\(u_z\propto1/s\) 在 \(s\to0\) 处发散,这是“集中力”的理想化造成的;真实载荷总分布在有限面积上,位移有限。
由于方程是线性的,分布载荷产生的位移等于各个面元 \(\dd S'\) 上的力 \(p\,\dd S'\) 产生的位移之和(叠加原理): \[\tag{3.5} u_z(\vect{r})=\frac{1-\nu^2}{\pi E}\iint\frac{p(\vect{r}')\,\dd S'}{\abs{\vect{r}-\vect{r}'}} .\] 这个积分就是附录 C 中求赫兹压强所产生位移的出发点。注意积分形式与“电荷面分布产生的静电势”完全相同(\(1/\abs{\vect{r}-\vect{r}'}\) 核),这个类比在附录中很有用。
3.4 曲面的局部几何:间隙函数
把半径 \(R_1\) 的(上方)球面的最低点放在原点。离开对称轴距离 \(r\) 处,球面相对最低点的高度(向上为正)为 \[z_1(r)=R_1-\sqrt{R_1^2-r^2}=R_1\Big[1-\Big(1-\frac{r^2}{R_1^2}\Big)^{1/2}\Big] =\frac{r^2}{2R_1}+\frac{r^4}{8R_1^3}+\cdots\] 第二步是对 \((1-x)^{1/2}\) 在 \(x=r^2/R_1^2\ll1\) 处做泰勒展开。保留到 \(r^2\) 阶,丢掉的相对修正为 \(r^2/(4R_1^2)\)。另一个球(半径 \(R_2\))在下方,表面比接触点低 \(z_2\approx r^2/(2R_2)\)。两未形变表面之间的间隙为 \[\tag{3.6} h(r)=z_1+z_2=\frac{r^2}{2}\Big(\frac1{R_1}+\frac1{R_2}\Big)\equiv\frac{r^2}{2R^*},\qquad \frac1{R^*}=\frac1{R_1}+\frac1{R_2}.\]
球压平面:\(R_2\to\infty\),\(R^*=R_1\)。两等球:\(R^*=R/2\)。球放在半径更大的凹球窝里:凹面曲率半径取负值 \(R_2<0\),\(\abs{R_2}>R_1\),于是 \(R^*>R_1\),接触更“服帖”。可见在接触问题里,几何只通过一个组合 \(R^*\) 进入,两个曲面等价于“半径 \(R^*\) 的球压在平面上”。完整推导(坐标约定、误差估计、一般曲面与主轴斜交的物体、间隙如何进入接触条件)见附录 B。
4 赫兹接触
4.1 问题的提法
两个弹性体在一点相切,再用力 \(F\) 把它们压紧。远离接触区的参考点(例如两球心)相互靠近 \(\delta\),叫压缩量。我们要求 \(F(\delta)\)、接触圆半径 \(a\) 和接触面上的压强分布 \(p(r)\)。
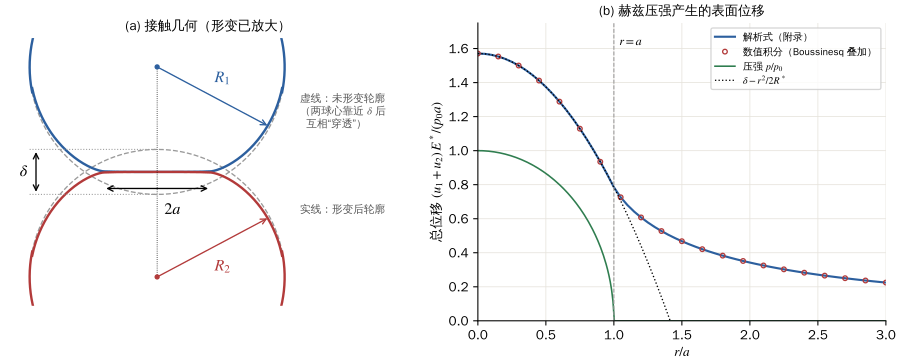
图 1(a) 画出了几何关系。如果两物体可以互相“穿透”,未形变的轮廓会重叠,重叠深度正好是 \(\delta\)。真实情况是两物体在接触区都被压下去,表面重合。设物体 \(i\) 表面在 \(r\) 处被压下的法向位移为 \(u_i(r)\)。未形变时,两表面在 \(r\) 处的间距是 \(h(r)\);两物体整体靠近 \(\delta\) 后,若不变形,间距变为 \(h(r)-\delta\)(负值表示穿透);两表面再各被压下 \(u_1\)、\(u_2\),间距变为 \(h-\delta+u_1+u_2\)。接触区内这个间距为零,即 \[\tag{4.1} u_1(r)+u_2(r)=\delta-h(r)=\delta-\frac{r^2}{2R^*},\qquad r\le a ,\] 接触区外则要求两表面不重叠:\(u_1+u_2>\delta-h(r)\)(\(r>a\))。
4.2 标度论证
先不求解,估计各量的数量级。
几何:未形变轮廓重叠区的半径 \(a_0\) 由 \(h(a_0)=\delta\) 定出,\(a_0=\sqrt{2R^*\delta}\)。真实接触半径与它同量级: \[\tag{4.2} a\sim\sqrt{R^*\delta}.\]
应变:接触区附近被压缩的物质的竖直尺度与水平尺度都是 \(a\)(半空间里没有别的长度),在这个尺度上被压下了 \(\delta\),所以典型应变 \(\varepsilon\sim\delta/a\sim\sqrt{\delta/R^*}\)。小形变要求 \(\delta\ll R^*\),与 \(a\ll R^*\) 等价。
应力与力:典型压强 \(p\sim E^*\varepsilon\sim E^*\delta/a\),作用在面积 \(\sim a^2\) 上, \[\tag{4.3} F\sim p\,a^2\sim E^*a\,\delta\sim E^*\sqrt{R^*}\,\delta^{3/2}.\]
用 Boussinesq 解可以交叉检验:总力 \(F\) 分布在半径 \(a\) 的圆上,接触区内的位移 \(\sim F/(E^*a)\)(式 (3.4) 中取 \(s\sim a\)),它应等于 \(\delta\),同样给出 \(F\sim E^*a\delta\)。
\(F\propto\delta^{3/2}\) 而不是 \(\propto\delta\):压得越深,接触面积越大(\(a\propto\delta^{1/2}\)),“弹簧”越硬。非线性完全来自几何,材料本身仍然服从线性的胡克定律。刚度 \(\dd F/\dd\delta\propto\delta^{1/2}\) 在 \(\delta\to0\) 时趋于零,这一点在第 6、7 节将起决定作用。
用同样的标度论证说明:(1) 半顶角为 \(\alpha\) 的刚性圆锥压入平面,\(F\propto E^*\delta^2\tan\alpha\)(提示:接触半径 \(a\propto\delta\tan\alpha\),应变 \(\sim\delta/a\) 与深度无关;锥越尖越容易压入);(2) 半径为 \(a\) 的刚性平底圆柱压入平面,\(F\propto E^*a\,\delta\),为线性关系。(精确结果分别是 Sneddon 的 \(F=\frac{2}{\pi}E^*\delta^2\tan\alpha\) 与 \(F=2E^*a\delta\)[4]。)
4.3 精确解:赫兹压强分布
现在求系数。思路是“猜测—检验”:找一个压强分布 \(p(r)\),使它在接触区内产生的位移恰好满足式 (4.1),即为常数减去 \(r^2\) 的项,并满足 \(p\ge0\)、在边界 \(r=a\) 处 \(p\to0\)(表面光滑地分离)。
接触面上两物体受到大小相等、方向相反的压强 \(p(r)\)(牛顿第三定律)。由式 (3.5),物体 \(i\) 的表面位移为 \[u_i(r)=\frac{1-\nu_i^2}{\pi E_i}\iint\frac{p\,\dd S'}{\abs{\vect r-\vect r'}},\qquad i=1,2 .\] 两式中的积分完全相同,只有前面的材料因子不同。相加得 \[\tag{4.4} u_1+u_2=\frac{1}{\pi E^*}\iint\frac{p\,\dd S'}{\abs{\vect r-\vect r'}},\qquad \frac{1}{E^*}=\frac{1-\nu_1^2}{E_1}+\frac{1-\nu_2^2}{E_2}.\] 所以两个弹性体的接触等价于“等效模量 \(E^*\) 的弹性体与刚体接触”,两物体的柔度 \((1-\nu^2)/E\) 像串联弹簧一样相加。
半椭球形压强分布 \[\tag{4.5} p(r)=p_0\sqrt{1-\frac{r^2}{a^2}},\qquad r\le a\] 在接触区内产生的总位移为 \[\tag{4.6} u_1(r)+u_2(r)=\frac{\pi p_0}{4aE^*}\,(2a^2-r^2),\qquad r\le a .\] 它恰好是“常数减 \(r^2\) 项”的形式。附录 C 用一个只需极坐标积分的技巧算出这个积分;图 1(b) 用数值积分逐点核对了它(最大相对误差 \(4\times10^{-9}\))。
把式 (4.6) 代入接触条件式 (4.1): \[\frac{\pi p_0}{4aE^*}(2a^2-r^2)=\delta-\frac{r^2}{2R^*}\quad\text{对所有 }r\le a\text{ 成立}.\] 左右两边都是 \(r^2\) 的一次多项式,分别比较系数。
\(r^2\) 项:\(\dfrac{\pi p_0}{4aE^*}=\dfrac{1}{2R^*}\),即 \[\tag{4.7} p_0=\frac{2aE^*}{\pi R^*}.\]
常数项:\(\delta=\dfrac{\pi p_0 a}{2E^*}\),代入式 (4.7) 得 \[\tag{4.8} \delta=\frac{a^2}{R^*}\qquad\Longleftrightarrow\qquad a=\sqrt{R^*\delta}.\]
总力等于压强对接触圆的积分,用 \(\dd S=2\pi r\,\dd r\),令 \(x=r/a\): \[F=\int_0^a p_0\sqrt{1-r^2/a^2}\;2\pi r\,\dd r=2\pi a^2p_0\int_0^1\sqrt{1-x^2}\,x\,\dd x=\frac23\pi a^2p_0 .\] 代入式 (4.7) 与 (4.8),得到 \(F=\frac{4E^*a^3}{3R^*}\) 和 \[\tag{4.9} \boxed{F=\frac43E^*\sqrt{R^*}\,\delta^{3/2}\equiv K\delta^{3/2}},\qquad K=\frac43E^*\sqrt{R^*}.\]
由式 (4.7)–(4.9) 消去中间量,用力 \(F\) 表示: \[\tag{4.10} a=\Big(\frac{3FR^*}{4E^*}\Big)^{1/3},\qquad \delta=\frac{a^2}{R^*}=\Big(\frac{9F^2}{16E^{*2}R^*}\Big)^{1/3},\qquad p_0=\frac{3F}{2\pi a^2}=\frac{2E^*}{\pi}\Big(\frac{\delta}{R^*}\Big)^{1/2}.\] 最大压强是平均压强 \(F/(\pi a^2)\) 的 \(3/2\) 倍。注意 \(a=\sqrt{R^*\delta}\) 比“几何重叠半径” \(a_0=\sqrt{2R^*\delta}\) 小 \(\sqrt2\) 倍:接触区外的表面也被带着下沉(图 1(b) 中 \(r>a\) 处位移仍为正),所以真实接触圆比几何重叠圆小。
线弹性接触问题的解是唯一的(可以用能量方法证明,此处不展开[4])。式 (4.5) 满足全部条件:接触区内位移形式正确;\(p\ge0\);\(p(a)=0\),表面在边缘光滑分离;接触区外两表面不重叠(图 1(b) 中 \(r>a\) 时实际位移大于 \(\delta-h\))。所以它就是解。如果压头是平底的,边缘压强会发散(\(p\propto1/\sqrt{a^2-r^2}\))。光滑球面不会出现这种奇异性,这正是光滑曲面接触的特点。
量纲:\([E^*\sqrt{R^*}\delta^{3/2}]=\mathrm{Pa\cdot m^{1/2}\cdot m^{3/2}}=\mathrm{N}\)。\([p_0]=[E^*][\delta/R^*]^{1/2}=\mathrm{Pa}\)。
极限:\(E_2\to\infty\)(刚性平面)时 \(E^*=E_1/(1-\nu_1^2)\),只有一个物体变形;两物体相同时 \(E^*=E/[2(1-\nu^2)]\)。钢—钢 \(E^*={115.4\,}\mathrm{GPa}\),钢—玻璃 \(E^*={55.8\,}\mathrm{GPa}\)。
与标度论证比较:式 (4.3) 的数量级估计被确认,精确系数为 \(4/3\);\(a=\sqrt{R^*\delta}\) 与式 (4.2) 同量级。
赫兹的透镜例子:玻璃透镜(\(R={100\,}\mathrm{m}\))压在玻璃平板上,\(F={9.8\,}\mathrm{N}\)。取 \(E^*={36.8\,}\mathrm{GPa}\),由式 (4.10) 得 \(a={2.71\,}\mathrm{mm}\)、\(\delta={74\,}\mathrm{nm}\);赫兹原文为 2.67 mm 与 71 nm[1],差别来自所取的玻璃弹性常数。\(\delta\approx{70\,}\mathrm{nm}\) 约为可见光波长的 \(1/8\),正好处在牛顿环干涉能分辨的范围:这就是赫兹出发的那个问题。
钢球静压:两只 \(R={10\,}\mathrm{mm}\) 的钢球以 \(F={10\,}\mathrm{N}\) 压紧,\(a={69\,}\mathrm{\mu m}\),\(\delta={0.95\,}\mathrm{\mu m}\),\(p_0={1.0\,}\mathrm{GPa}\)。\(a/R^*\approx0.014\),半空间近似很好;但 10 N(约 1 千克力)就已产生 1 GPa 的压强。
4.4 弹性势能与刚度
接触力只依赖于压缩量 \(\delta\),且是弹性的(加载、卸载走同一条曲线),所以它是保守力,存在势能: \[\tag{4.11} U(\delta)=\int_0^{\delta}K\delta'^{3/2}\dd\delta'=\frac25K\delta^{5/2}=\frac{8}{15}E^*\sqrt{R^*}\,\delta^{5/2}=\frac25F\delta .\] 同样的压缩量与终态力下,它是线性弹簧储能 \(\frac12F\delta\) 的 \(4/5\):赫兹“弹簧”一开始很软。刚度(切线斜率)为 \[\tag{4.12} k(\delta)=\dv{F}{\delta}=\frac32K\delta^{1/2}=2E^*a .\] 最后一个等号有简单的物理意义:刚度只由接触圆半径决定,与平底圆柱压头(半径 \(a\))的 \(2E^*a\) 相同。
交互演示加载中……(需启用 JavaScript)
4.5 何时开始塑性屈服
赫兹理论假定纯弹性。由式 (4.10),\(p_0\) 可达 GPa 量级,必须检查材料是否屈服。
单轴拉伸时材料开始发生不可恢复(塑性)形变的应力叫屈服强度 \(Y\)。金属塑性来自晶面之间的滑移,由切应力驱动。过物体内一点可以取各种方向的截面;可以证明总能找到三个相互垂直的截面,其上只有正应力、没有切应力,这三个正应力叫主应力,记最大、最小者为 \(\sigma_1\)、\(\sigma_3\)。该点各方向截面上切应力的最大值为 \(\tau_{\max}=(\sigma_1-\sigma_3)/2\)(取与这两个主方向成 45° 的截面)。常用的 Tresca 判据:\(\tau_{\max}\) 达到 \(Y/2\) 时屈服(单轴拉伸中 \(\sigma_1=\sigma\)、\(\sigma_3=0\),\(\tau_{\max}=\sigma/2\),判据自洽)。
接触区表面上三个方向都受压,切应力反而不大;最大切应力出现在表面下方。弹性力学给出对称轴上(\(r=0\),深度 \(z\))的主应力(引用结果[4]): \[\frac{\sigma_z}{p_0}=-\frac{1}{1+z^2/a^2},\qquad \frac{\sigma_r}{p_0}=\frac{\sigma_\theta}{p_0}=-(1+\nu)\Big(1-\frac za\arctan\frac az\Big)+\frac{1}{2(1+z^2/a^2)} ,\] 负号表示压应力。于是 \(\tau_{\max}=\frac12\abs{\sigma_z-\sigma_r}\)。对 \(z\) 数值求极大(\(\nu=0.3\)):\(\tau_{\max}\approx0.31p_0\),位于深度 \(z\approx0.48a\) 处。因此屈服起始条件为 \[\tag{4.13} p_0\approx1.6\,Y .\] 塑性首先在表面下方约半个接触半径深处萌生,被周围的弹性材料包围,表面上看不出来。这就是轴承“次表面疲劳”剥落的原因[4]。低碳结构钢 \(Y\) 只有约 0.25 GPa,调质钢约 1 GPa,淬火轴承钢可达约 2 GPa。由上面的数值例,两只 10 mm 钢球静压 10 N 时 \(p_0\approx{1\,}\mathrm{GPa}\),仍在弹性范围;碰撞时的压强则要高得多(见第 5.6 节)。
5 两球碰撞
5.1 相对运动方程
两球质量 \(m_1,m_2\),沿连心线以相对速度 \(v\) 正碰。设球心位置为 \(x_1<x_2\),压缩量 \(\delta=(x_1-x_2)+(R_1+R_2)\)(未接触时 \(\delta<0\),接触时 \(\delta>0\))。接触力 \(F(\delta)\) 沿连心线,大小相等方向相反: \[m_1\ddot x_1=-F(\delta),\qquad m_2\ddot x_2=+F(\delta).\] 第一式除以 \(m_1\),第二式除以 \(m_2\),相减: \[\tag{5.1} \ddot\delta=\ddot x_1-\ddot x_2=-\Big(\frac1{m_1}+\frac1{m_2}\Big)F \quad\Longrightarrow\quad m^*\ddot\delta=-K\delta^{3/2},\qquad m^*=\frac{m_1m_2}{m_1+m_2}.\] 这是一个质量为 \(m^*\)(约化质量)、受非线性弹力的单自由度振子,初始条件 \(\delta(0)=0\)、\(\dot\delta(0)=v\)。这里用到了准静态假设:每一时刻接触力由该时刻的 \(\delta\) 按静态赫兹公式给出,球体内部的弹性波已经“来得及”把力传开(第 5.5 节检验)。球落在固定的大质量平板上,取 \(m_2\to\infty\),\(m^*=m_1\),\(R^*=R_1\)。
5.2 最大压缩量
式 (5.1) 乘以 \(\dot\delta\) 并对时间积分,得能量守恒: \[\frac12m^*\dot\delta^2+\frac25K\delta^{5/2}=\frac12m^*v^2 .\] 最大压缩时 \(\dot\delta=0\): \[\tag{5.2} \delta_m=\Big(\frac{5m^*v^2}{4K}\Big)^{2/5}=\Big(\frac{15\,m^*v^2}{16\,E^*\sqrt{R^*}}\Big)^{2/5}.\] 相应的最大力与最大接触半径为 \(F_m=K\delta_m^{3/2}\)、\(a_m=\sqrt{R^*\delta_m}\)。
5.3 接触时间
由能量守恒解出 \(\dot\delta=v\sqrt{1-(\delta/\delta_m)^{5/2}}\)。压缩阶段从 \(\delta=0\) 到 \(\delta_m\),恢复阶段是它的时间反演(式 (5.1) 不含 \(\dot\delta\),在 \(t\to-t\) 下不变),两段用时相等。于是 \[\tag{5.3} t_c=2\int_0^{\delta_m}\frac{\dd\delta}{\dot\delta}=\frac{2\delta_m}{v}\int_0^1\frac{\dd x}{\sqrt{1-x^{5/2}}},\qquad x=\delta/\delta_m .\] 附录 D 把这个积分化成 B 函数(\(B(x,y)\equiv\int_0^1t^{x-1}(1-t)^{y-1}\dd t\),一种可查表的标准积分):\(\int_0^1(1-x^{5/2})^{-1/2}\dd x=\frac25B(\frac25,\frac12)=1.4716\)。所以 \[\tag{5.4} \boxed{t_c=2.943\,\frac{\delta_m}{v}=2.943\Big(\frac{15\,m^*}{16\,E^*\sqrt{R^*}}\Big)^{2/5}v^{-1/5}}.\]
\(t_c\) 只能依赖 \(m^*\)、\(K\)(量纲 \(\mathrm{kg\,m^{-1/2}\,s^{-2}}\))与 \(v\)。令 \(t_c\propto m^{*\alpha}K^\beta v^\gamma\):质量 \(\alpha+\beta=0\);长度 \(-\beta/2+\gamma=0\);时间 \(-2\beta-\gamma=1\)。解得 \(\alpha=\frac25\)、\(\beta=-\frac25\)、\(\gamma=-\frac15\),与式 (5.4) 一致。三个量只能组成一个时间,所以量纲分析唯一确定了指数,只有系数 2.943 需要计算。
\(t_c\propto v^{-1/5}\):撞得越快,接触越短,但依赖极弱,速度增大 10 倍,接触时间只缩短 37%。原因是赫兹“弹簧”压得越深越硬。线性弹簧的接触时间 \(\pi\sqrt{m^*/k}\) 与速度无关。
同种材料、等速时 \(m^*\propto R^3\),\(t_c\propto(R^3/R^{1/2})^{2/5}=R\):接触时间正比于球的尺寸。
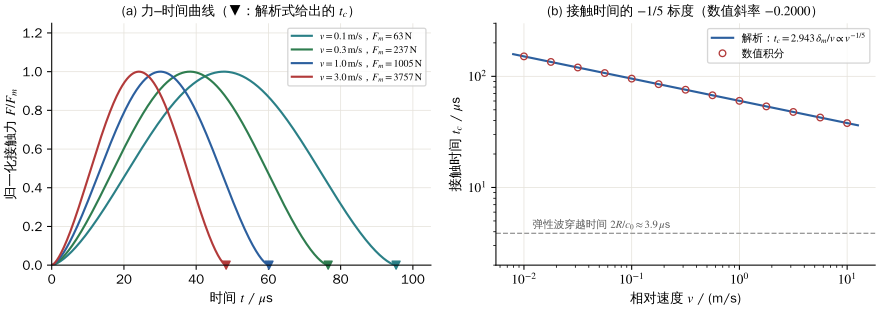
数值核对:图 2 中用龙格–库塔法(一种高精度的常微分方程数值解法)积分式 (5.1) 得到的 \(t_c\) 与式 (5.4) 相对偏差 \(<10^{-5}\),拟合斜率 \(-0.2000\);分离速度等于接近速度(到 \(10^{-6}\))。
5.4 数值例:钢球
两只半径 \(R={10\,}\mathrm{mm}\) 的钢球(\(m={32.9\,}\mathrm{g}\),\(m^*=m/2\),\(R^*=R/2\),\(E^*={115.4\,}\mathrm{GPa}\))相撞,结果列于表 2。
| \(v\) / (m/s) | \(\delta_m\) / \(\mu\)m | \(t_c\) / \(\mu\)s | \(F_m\) / N | \(a_m\) / \(\mu\)m | \(p_0\) / GPa |
|---|---|---|---|---|---|
| 0.1 | 3.24 | 95.4 | 63 | 127 | 1.87 |
| 0.3 | 7.80 | 76.5 | 237 | 198 | 2.90 |
| 1.0 | 20.4 | 60.2 | 1005 | 320 | 4.70 |
| 3.0 | 49.2 | 48.3 | 3757 | 496 | 7.29 |
几个值得注意的数:以 1 m/s 相撞,峰值力约 1 kN,是球重的约 3000 倍,而压缩量只有 20 μm。接触时间几十微秒,正是实验中用计数器或示波器能测的量级(第 10 节)。赫兹的例子(\(R={25\,}\mathrm{mm}\) 钢球,\(v={10\,}\mathrm{mm/s}\))用式 (5.4) 算得 \(t_c={378\,}\mathrm{\mu s}\)、\(a_m={0.127\,}\mathrm{mm}\),与原文的 380 μs、0.13 mm 一致;地球大小的钢球按 \(t_c\propto R\) 放大得 26.7 小时[1]。
交互演示加载中……(需启用 JavaScript)
5.5 准静态近似何时成立
式 (5.1) 假设接触力随 \(\delta\) 瞬时调整。实际上,接触区的应力要靠弹性波传遍整个球,球才作为整体减速。只有碰撞持续时间远大于弹性波穿过球所需的时间,才能把每一时刻看成静态平衡: \[\tag{5.5} t_c\gg\frac{2R}{c_0}.\]
同材料等径球:\(m^*=\frac23\pi\rho R^3\),\(R^*=R/2\),\(E^*=E/[2(1-\nu^2)]\)。代入式 (5.2),\(\delta_m/R\propto(\rho v^2/E)^{2/5}=(v/c_0)^{4/5}\)。于是 \[\frac{t_c}{2R/c_0}=\frac{2.943}{2}\,\frac{\delta_m}{R}\,\frac{c_0}{v}\propto\Big(\frac{v}{c_0}\Big)^{4/5}\frac{c_0}{v}=\Big(\frac{c_0}{v}\Big)^{1/5}.\] 由于 \(v\ll c_0\),比值很大,但增长极慢(五分之一次方)。钢球(\(c_0={5.17\,}\mathrm{km/s}\))以 1 m/s 相撞时 \(t_c/(2R/c_0)=15.6\);即使以 3 m/s 相撞,比值仍为 12.5(表 2 的数据,见图 2(b) 的虚线)。
准静态成立时,碰撞中转化为球内弹性振动和波的能量很少。Hunter(1957)与 Reed(1985)专门估算了这部分能量[22], [23],对于 \(v\ll c_0\) 的碰撞它只占入射动能的很小一部分(Reed 指出 Hunter 的估计偏低约 4.5 倍,但结论的量级不变)。
5.6 恢复系数
正碰后两物体的分离速度与碰前接近速度之比,\(e=\abs{\dot\delta(t_c)}/v\)。\(e=1\) 为完全弹性碰撞。
理想赫兹碰撞完全弹性
式 (5.1) 中的力是保守力(只依赖于 \(\delta\)、单值),且方程具有时间反演对称性,所以分离时 \(\dot\delta=-v\),\(e=1\)。这是在线弹性、准静态和无内耗三条假设下才成立的结论。真实碰撞中 \(e<1\),原因有三类:
塑性屈服。由式 (4.10),\(p_0=\frac{2E^*}{\pi}(\delta_m/R^*)^{1/2}\),而 \((\delta_m/R^*)^{5/2}=15m^*v^2/(16E^*R^{*3})\)。令 \(p_0=1.6Y\)(式 (4.13)),对球(半径 \(R\)、密度 \(\rho\))撞刚性平板(\(m^*=\frac43\pi R^3\rho\),\(R^*=R\))解出屈服速度: \[\tag{5.6} \frac{\rho v_Y^2}{Y}=\frac{4}{5\pi}(0.8\pi)^5\Big(\frac{Y}{E^*}\Big)^4\approx26\Big(\frac{Y}{E^*}\Big)^4 .\] 与 Johnson 书中给出的系数 26 一致[4]。式中没有 \(R\):屈服速度与球的大小无关。钢球撞钢板,\(Y={1\,}\mathrm{GPa}\) 时 \(v_Y\approx{0.14\,}\mathrm{m/s}\),\(Y={2\,}\mathrm{GPa}\) 时约 0.77 m/s;两等球相撞时 \(m^*/R^{*3}\) 是球撞平板时的 4 倍,相对屈服速度减半。所以日常的钢球碰撞往往已经轻微超过初始屈服。不过塑性区很小,被弹性材料包围,能量损失有限,恢复系数仍接近 1,并随速度增大而缓慢减小[4]。
粘弹性内耗。材料内部的分子摩擦使接触力多出一项与形变速率有关的耗散力,Brilliantov 等由准静态粘弹性理论推出了它的形式(\(\propto\sqrt\delta\,\dot\delta\))[24]。Kuwabara 与 Kono 由此得到 \(1-e\propto v^{1/5}\)[25]:速度越大,\(e\) 越小,但依赖很弱。
表面粗糙与振动激发。表面微凸体先接触、先屈服;球体振动模式会带走少量能量(第 5.5 节)。
6 牛顿摆:为什么只弹出一个球
6.1 守恒律不够
\(N\) 个质量都为 \(m\) 的球排成一列,第 1 个以 \(v_0\) 撞入,其余静止。设末态速度为 \(v_1,\dots,v_N\)。动量与能量守恒给出 \[\tag{6.1} \sum_{n=1}^Nv_n=v_0,\qquad \sum_{n=1}^Nv_n^2=v_0^2 .\] \(N\) 个未知数、两个方程。\(N=2\) 时,除平凡解(未碰撞)外只有“交换速度”一解。\(N\ge3\) 时有无穷多解。例如 \(N=3\),\((v_1,v_2,v_3)=(0,0,v_0)\) 满足式 (6.1),\(\big(-\tfrac13,\tfrac23,\tfrac23\big)v_0\) 也满足。所以“为什么只飞出一个”不是守恒律能回答的,答案取决于球之间的相互作用力律[6]。
6.2 有间隙的球:二体碰撞序列
如果相邻球之间有微小间隙 \(g\),且 \(g\) 远大于碰撞的最大压缩量 \(\delta_m\),那么第 1、2 球的碰撞在第 2 球碰到第 3 球之前就已结束。每次碰撞都是等质量的完全弹性二体碰撞,速度完全交换:\(1\to2\to\dots\to N\),最后只有第 \(N\) 个球以 \(v_0\) 飞出,其余全部静止。这是教科书上“进一出一”的理想情形。由第 5 节,\(\delta_m\) 只有几到几十微米,所以几十微米的间隙就已足够。
6.3 紧贴的球:多体问题
真实的牛顿摆通常是紧贴的(零间隙、零预压)。这时第 1 个球还没停下,压缩已传到第 3、4 个球,多个接触同时受压,必须解 \(N\) 体运动方程 \[\tag{6.2} m\ddot u_n=F(u_{n-1}-u_n)-F(u_n-u_{n+1}),\qquad F(\psi)=\begin{cases}A\psi^{\beta}, & \psi>0\\ 0, & \psi\le0\end{cases}\] 其中 \(u_n\) 是第 \(n\) 个球离开初始位置的位移,\(\psi=u_{n-1}-u_n\) 是相邻两球的压缩量。\(F=0\)(\(\psi\le0\))表示球只能互相推、不能互相拉。赫兹接触 \(\beta=3/2\);作为对照,\(\beta=1\) 是“只压不拉”的线性弹簧。在压缩区内,\(\beta=1\) 的单边链与下面式 (6.3) 的双边线性链方程完全相同,区别只在于接触分离后不再有拉力。
在式 (6.2) 中令 \(u_n=\lambda\tilde u_n\),\(t=T\tilde t\),取 \(T=\big(m/(A\lambda^{\beta-1})\big)^{1/2}\),方程变为 \(\tilde u_n''=\tilde F(\tilde u_{n-1}-\tilde u_n)-\tilde F(\tilde u_n-\tilde u_{n+1})\),其中 \(\tilde F(\psi)=\psi^\beta\)(\(\psi>0\)),不含任何参数。初速度 \(v_0\) 可用 \(\lambda\) 吸收(取 \(\lambda/T=v_0\))。所以末态速度比 \(v_n/v_0\) 只依赖于 \(N\) 和指数 \(\beta\),与 \(v_0\)、\(A\)、\(m\) 都无关。这也是交互演示可以用“很软”的接触来放慢动画、而不改变结果的原因。
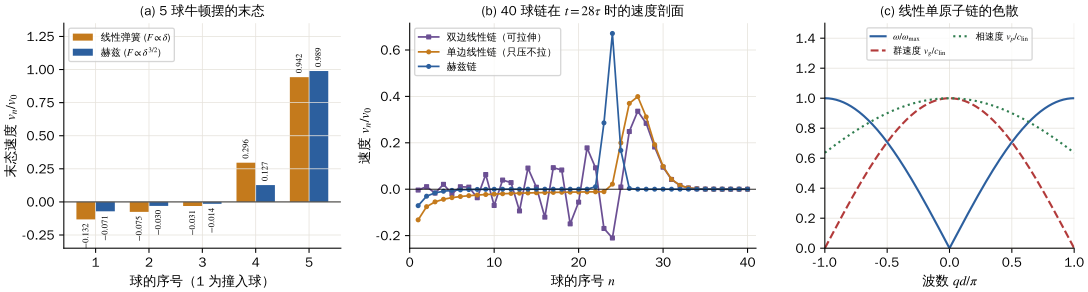
图 3(a) 给出 5 球牛顿摆的数值结果。赫兹接触下末球获得 \(0.989v_0\),第 4 球 \(0.127v_0\),前三个球以 \(-0.071v_0\)、\(-0.030v_0\)、\(-0.014v_0\) 后退;动量和、动能和分别守恒到 \(10^{-10}\) 与 \(10^{-7}\)。末球带走 \(97.8\%\) 的能量,其余球速度很小,肉眼看来就是“只飞出一个”。线性弹簧链的末球只有 \(0.942v_0\),第 4 球却有 \(0.296v_0\),“多球飞出”明显得多。Hinch 与 Saint-Jean 对长链的计算给出末端两球 \(0.986V\)、\(0.149V\),撞入球反弹 \(-0.07V\)[7],与我们 5 球的结果定性一致(末两球分别为 \(0.989v_0\) 与 \(0.127v_0\),撞入球 \(-0.071v_0\))。
6.4 色散:线性链的对照
为什么线性链会“散开”?考虑线性弹簧(刚度 \(k\),允许拉伸)连接的无限长等质量链,运动方程为 \[\tag{6.3} m\ddot u_n=k(u_{n+1}-2u_n+u_{n-1}).\] (第 41 届决赛考过双原子链,这里只用单原子链作为对照。)
代入试探解 \(u_n=U\ee^{\ii(qnd-\omega t)}\)(\(d\) 为相邻球心间距,\(q\) 为波数)。左边 \(m\ddot u_n=-m\omega^2u_n\);右边 \(k(\ee^{\ii qd}-2+\ee^{-\ii qd})u_n=-2k(1-\cos qd)u_n=-4k\sin^2(qd/2)\,u_n\)。两边约去 \(u_n\): \[\tag{6.4} \omega(q)=2\sqrt{\frac km}\,\Big|\sin\frac{qd}{2}\Big| .\] 长波(\(qd\ll1\))时 \(\omega\approx d\sqrt{k/m}\,q\),所有长波以同一速度 \(c_{\mathrm{lin}}=d\sqrt{k/m}\) 传播,就是连续弹性介质中的声速。
单色波 \(\ee^{\ii(qx-\omega t)}\) 的波峰以相速度 \(v_p=\omega/q\) 移动。任何形状的脉冲都可以写成许多单色波的叠加(傅里叶分解)\(u(x)=\int U(q)\ee^{\ii qx}\dd q\);脉冲宽度 \(\Delta x\) 越小,所需的波数范围 \(\Delta q\sim1/\Delta x\) 越大。一个波包由许多相近的 \(q\) 叠加而成。取两个分量 \(q\pm\Delta q\),叠加得 \(2\cos(\Delta q\,x-\Delta\omega\,t)\ee^{\ii(qx-\omega t)}\),包络以 \(\Delta\omega/\Delta q\) 移动,所以包络(能量)以群速度 \(v_g=\dd\omega/\dd q\) 传播。若 \(\omega(q)\) 不是 \(q\) 的正比函数,不同波长的分量跑得不一样快,波包会展宽,这叫色散。
由式 (6.4),\(v_g=d\sqrt{k/m}\cos(qd/2)\),短波(\(qd\to\pi\))的群速度趋于零(图 3(c))。任何脉冲都可以写成许多不同波数的正弦波之和(傅里叶分解),脉冲越窄,所需的短波成分越多。一次碰撞产生的脉冲很尖,短波成分很多,这些成分跑得慢,于是脉冲展宽、后面拖着振荡尾巴(图 3(b) 紫线)。对于只压不拉的单边线性链(橙线),压缩部分的传播与双边链相同,但尾巴中本应出现拉伸的地方接触分离了,振荡被截掉,只剩下展宽的主脉冲和后方的缓慢后退区;色散导致展宽这一结论在定性上不变。到达链末端时,能量分摊到好几个球上,就会有几个球一起飞出。Hinch 与 Saint-Jean 的计算表明,线性力律下飞出的球数约为 \(1.5N^{1/3}\)[7]。
6.5 赫兹链:声真空
赫兹链的情况根本不同。先看有静态预压力 \(F_0\) 的链:每个接触有静压缩 \(\psi_0=(F_0/A)^{2/3}\)。在它附近做小振动,等效线性刚度为切线斜率 \(k_0=\frac32A\psi_0^{1/2}\)(式 (4.12)),长波声速为 \[\tag{6.5} c_{\mathrm{lin}}=d\sqrt{\frac{k_0}{m}}=d\sqrt{\frac{3A}{2m}}\Big(\frac{F_0}{A}\Big)^{1/6}\propto F_0^{1/6}.\] 当 \(F_0\to0\) 时线性声速趋于零。无预压的赫兹链里不存在线性声波,任何扰动都是“强非线性”的。Nesterenko 把这种介质称为声真空[11]。
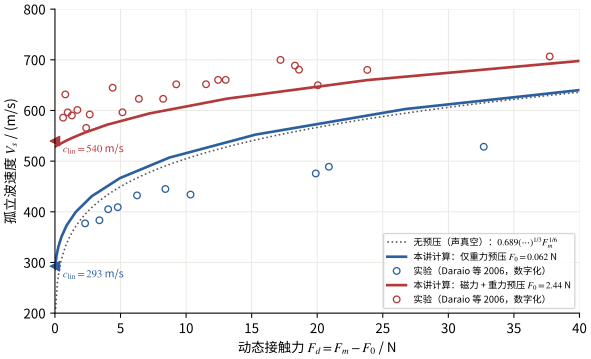
Daraio 等用直径 4.76 mm 的不锈钢球(\(E={193\,}\mathrm{GPa}\),\(\nu=0.3\),\(\rho={8000\,}\mathrm{kg/m^3}\))做实验[14]。仅有重力预压(\(F_0\approx{0.062\,}\mathrm{N}\))时,由式 (6.5) 算得 \(c_{\mathrm{lin}}={293\,}\mathrm{m/s}\);加磁力预压后总预压 2.44 N,算得 540 m/s。原文给出的长波近似值分别为 292.6 m/s 与 539.6 m/s,与之一致。这两个速度都比钢中声速 5 km/s 小一个数量级。
没有线性声速,就没有“所有长波都一样快”的基准。脉冲的传播速度取决于它自身的振幅:振幅大处更“硬”、跑得快,非线性有使波前变陡的趋势;离散性(色散)又使脉冲展宽。两者在某个固定宽度上达到平衡,形成一个形状不变的孤立波。这正是图 3(b) 中赫兹链脉冲始终紧凑的原因,也是 Herrmann 与 Schmälzle 所说的“无色散传递”的物理实质[6]。下一节定量地求出这个孤立波。
交互演示加载中……(需启用 JavaScript)
7 Nesterenko 孤立波
7.1 离散方程与标度对称性
考虑一列相同的弹性球(直径 \(d=2R\),质量 \(m=\frac{\pi}{6}\rho d^3\)),初始时恰好相切、无预压。第 \(n\) 个球的位移为 \(u_n\),第 \(n-1\) 与第 \(n\) 个球之间的接触压缩量为 \(\psi_n=u_{n-1}-u_n\)。由式 (4.9),等径同材料球 \(R^*=R/2=d/4\)、\(E^*=E/[2(1-\nu^2)]\),接触系数 \[\tag{7.1} A=\frac43E^*\sqrt{R^*}=\frac{E\sqrt{d}}{3(1-\nu^2)}=\frac{E\sqrt{2R}}{3(1-\nu^2)} .\] 运动方程为(括号下标 \(+\) 表示只取正值) \[\tag{7.2} m\ddot u_n=A\big[(\psi_n)_+^{3/2}-(\psi_{n+1})_+^{3/2}\big].\] 用 \(\psi\) 表示更简洁:\(\ddot\psi_n=\ddot u_{n-1}-\ddot u_n\),代入两次式 (7.2)。在孤立波所在的区域,各接触都处于压缩状态(\(\psi>0\)),可以去掉“取正值”的记号: \[\tag{7.3} m\ddot\psi_n=A\big[\psi_{n-1}^{3/2}-2\psi_n^{3/2}+\psi_{n+1}^{3/2}\big].\] 右边是 \(f=\psi^{3/2}\) 的二阶差分,与线性链式 (6.3) 结构相同,只是对象从位移换成了“力”。
若 \(\psi_n(t)\) 是式 (7.3) 的解,则对任意 \(\lambda>0\), \[\tag{7.4} \tilde\psi_n(t)=\lambda\,\psi_n\big(\lambda^{1/4}t\big)\] 也是解(下面用 \(\Delta^2f_n\equiv f_{n-1}-2f_n+f_{n+1}\) 表示二阶差分)。验证:左边 \(m\ddot{\tilde\psi}_n=\lambda\cdot\lambda^{1/2}m\ddot\psi_n\),右边 \(A\Delta^2(\lambda^{3/2}\psi^{3/2})=\lambda^{3/2}A\Delta^2\psi^{3/2}\),两边同为 \(\lambda^{3/2}\) 倍。因此,若存在一个孤立波,把它的振幅放大 \(\lambda\) 倍,就得到一个快 \(\lambda^{1/4}\) 倍、空间形状(以球数计)完全相同的孤立波。由此得到精确结论: \[\tag{7.5} V_s\propto\psi_m^{1/4},\qquad v_m\propto\frac{\psi_m}{T}\propto\psi_m^{5/4},\qquad F_m=A\psi_m^{3/2} \quad\Rightarrow\quad V_s\propto F_m^{1/6}\propto v_m^{1/5},\] 其中 \(T\propto\psi_m^{-1/4}\) 是孤立波掠过一个球所需的时间。 宽度与振幅无关。这些指数不依赖于任何近似,下面的长波近似只用来求前因子与剖面形状。
7.2 长波近似
设孤立波的空间尺度 \(L\) 远大于球径 \(d\),把离散的 \(u_n(t)\) 看成连续场 \(u(x,t)\) 在 \(x=nd\) 处的取值,相邻球的位移用泰勒级数相联系。小参量是 \(d/L\),保留到 \((d/L)^2\) 阶,即对差分保留到 \(d\) 的四阶导数项(相对主项为 \(d^2\) 阶)。警告:后面将看到孤立波宽度约 \(5d\),所以 \(d/L\) 只有约 \(0.2\),并不真正很小。长波近似给出的剖面与前因子只有百分之几的精度,必须用离散数值解检验(第 7.4 节)。
定义压缩应变 \(w(x,t)=-\pdv{u}{x}>0\)(压缩为正)。附录 E 逐步完成如下三个展开:
第 \(n\) 个球受的合力是两侧接触力之差,接触位于 \(x\mp d/2\),所以 \(m\ddot u=f(x-\frac d2)-f(x+\frac d2)=-d\,f'-\frac{d^3}{24}f'''+\cdots\);
接触压缩量 \(\psi(x)=u(x-\frac d2)-u(x+\frac d2)=d\,w+\frac{d^3}{24}w''+\cdots\);
把 2 代入 \(f=\psi^{3/2}\) 并展开(要求 \(d^2w''/w\ll1\)),再代入 1,整理后对 \(x\) 求一次导数,得到应变场满足的方程。
结果是 Nesterenko 的长波方程[9], [11]: \[\tag{7.6} w_{tt}=c^2\Big[w^{3/2}+\frac{d^2}{10}\,w^{1/4}\big(w^{5/4}\big)_{xx}\Big]_{xx},\qquad c^2=\frac{Ad^{5/2}}{m}=\frac{2E}{\pi\rho(1-\nu^2)} .\] 方括号中第一项是连续介质的非线性“应力”(赫兹律),第二项来自离散性(色散)。如果把赫兹律换成线性律,第一项变成 \(w\),就回到普通的波动方程加色散修正。
7.3 行波解:余弦四次方剖面
设 \(w=w(z)\),\(z=x-V_st\)(以速度 \(V_s\) 向右传播、形状不变)。则 \(\partial_t=-V_s\,\dd/\dd z\),\(\partial_x=\dd/\dd z\),式 (7.6) 变为 \[V_s^2w''=c^2\Big[w^{3/2}+\frac{d^2}{10}w^{1/4}(w^{5/4})''\Big]''.\] 对 \(z\) 积分两次。孤立波前方的球静止且无预压(\(z\to+\infty\) 时 \(w\) 及其各阶导数为零),两个积分常数都为零: \[\tag{7.7} V_s^2\,w=c^2\Big[w^{3/2}+\frac{d^2}{10}\,w^{1/4}\big(w^{5/4}\big)''\Big].\]
令 \(y=w^{5/4}\),则 \(w=y^{4/5}\)、\(w^{1/4}=y^{1/5}\)、\(w^{3/2}=y^{6/5}\)。式 (7.7) 两边除以 \(c^2w^{1/4}=c^2y^{1/5}\): \[\frac{d^2}{10}y''=\frac{V_s^2}{c^2}\,y^{3/5}-y .\] 这是一个“非线性振子”方程:把 \(z\) 看成时间,\(y\) 看成坐标,右边就是“力”。与振子一样,乘以 \(y'\) 后可以积分一次(相当于能量守恒)。孤立波前方 \(y=y'=0\),积分常数为零: \[\frac{d^2}{20}y'^2=\frac58\frac{V_s^2}{c^2}y^{8/5}-\frac12y^2 .\] 右边两项的幂次不同。代换 \(y=B\,s^5\)(\(s\) 为待求函数,最大值为 1)使它们统一:\(y'^2=25B^2s^8s'^2\),\(y^{8/5}=B^{8/5}s^8\),\(y^2=B^2s^{10}\)。两边除以 \(B^2s^8\): \[\frac{5d^2}{4}s'^2=\frac58\frac{V_s^2}{c^2}B^{-2/5}-\frac12s^2 .\] \(s\) 的最大值为 1 时 \(s'=0\),所以 \(\frac58\frac{V_s^2}{c^2}B^{-2/5}=\frac12\),即 \(B^{2/5}=\frac{5V_s^2}{4c^2}\)。方程化为 \[s'^2=\kappa^2(1-s^2),\qquad \kappa^2=\frac{2}{5d^2},\] 其解(取峰在 \(z=0\))为 \(s=\cos(\kappa z)\),\(\kappa=\sqrt{10}/(5d)\)。这就是余弦出现的原因:\(s\) 满足的正是简谐振动的“能量方程”。\(s\) 降到 0 时(\(\abs{\kappa z}=\pi/2\)),\(y\)、\(y'\)、\(y''\) 都为零(方程只含到二阶导数),所以此后取 \(w\equiv0\),可以与前方的静止区光滑衔接。回到 \(w=y^{4/5}=B^{4/5}\cos^4(\kappa z)\),记 \(\xi_m=B^{4/5}\) 为最大应变,则 \(\xi_m=\big(\frac{5V_s^2}{4c^2}\big)^2\)。我们把 \(w\ne0\) 的区间 \(\abs{\kappa z}<\pi/2\) 称为孤立波的支撑区,其长度为“总宽度”。
\[\tag{7.8} w(x,t)=\xi_m\cos^4\!\Big[\frac{\sqrt{10}}{5d}(x-V_st)\Big],\qquad \abs{x-V_st}\le\frac{\pi}{2}\cdot\frac{5d}{\sqrt{10}},\] 在此区间外 \(w=0\)。总宽度 \(\pi\sqrt{5/2}\,d\approx4.97d\),约 5 个球径,与振幅无关。波速 \[\tag{7.9} V_s=\frac{2}{\sqrt5}\,c\,\xi_m^{1/4} .\]
(1) 最大接触力:取主阶关系 \(\psi_m\approx d\,\xi_m\),\(F_m=A\psi_m^{3/2}\),所以 \(\xi_m=(F_m/A)^{2/3}/d\)。代入式 (7.9),\(\xi_m^{1/4}=(F_m/A)^{1/6}d^{-1/4}\),并用 \(c=(Ad^{5/2}/m)^{1/2}\): \[V_s=\frac{2}{\sqrt5}\,\frac{A^{1/3}d}{m^{1/2}}\,F_m^{1/6}.\] 再代入 \(A=Ed^{1/2}/[3(1-\nu^2)]\)(式 (7.1))与 \(m=\frac{\pi}{6}\rho d^3\):\(A^{1/3}=\frac{E^{1/3}d^{1/6}}{3^{1/3}(1-\nu^2)^{1/3}}\),\(m^{-1/2}=\big(\frac6\pi\big)^{1/2}\rho^{-1/2}d^{-3/2}\),所以 \[V_s=\frac{2}{\sqrt5}\Big(\frac6\pi\Big)^{1/2}3^{-1/3}\,\frac{E^{1/3}}{(1-\nu^2)^{1/3}\rho^{1/2}d^{1/3}}\,F_m^{1/6} =\frac{2}{\sqrt5}\Big(\frac6\pi\Big)^{1/2}6^{-1/3}\Big[\frac{2E}{d\rho^{3/2}(1-\nu^2)}\Big]^{1/3}F_m^{1/6},\] 数值系数 \(0.8944\times1.3820\times0.5503=0.6802\),即 \[\tag{7.10} V_s=0.6802\Big[\frac{2E}{d\rho^{3/2}(1-\nu^2)}\Big]^{1/3}F_m^{1/6}.\] 这正是 Daraio 等文中使用的公式[14]。
(2) 最大粒子速度:行波中 \(\partial_tu=-V_s\partial_zu=V_sw\),所以 \(v_m=V_s\xi_m\)。代入式 (7.9) 消去 \(\xi_m\):\(V_s=\frac{2}{\sqrt5}c\,(v_m/V_s)^{1/4}\),即 \[\tag{7.11} V_s=\Big(\frac{2}{\sqrt5}\Big)^{4/5}c^{4/5}v_m^{1/5}=0.915\,c^{4/5}v_m^{1/5}.\] 两个指数 \(1/6\)、\(1/5\) 与标度对称性给出的式 (7.5) 一致。
\([c^{4/5}v_m^{1/5}]=\mathrm{m/s}\)。式 (7.10) 方括号的量纲为 \(\mathrm{Pa/(m\cdot kg^{3/2}m^{-9/2})}=\mathrm{m^{5/2}kg^{-1/2}s^{-2}}\),其 \(1/3\) 次方(\(\mathrm{m^{5/6}kg^{-1/6}s^{-2/3}}\))乘以 \(F^{1/6}\)(\(\mathrm{kg^{1/6}m^{1/6}s^{-1/3}}\))得 \(\mathrm{m/s}\)。钢球链 \(d={5\,}\mathrm{mm}\) 中 \(c={4.33\,}\mathrm{km/s}\);撞入速度 0.1 m/s 时 \(V_s\approx{430\,}\mathrm{m/s}\),比钢中声速慢一个数量级(图 5)。
7.4 数值验证
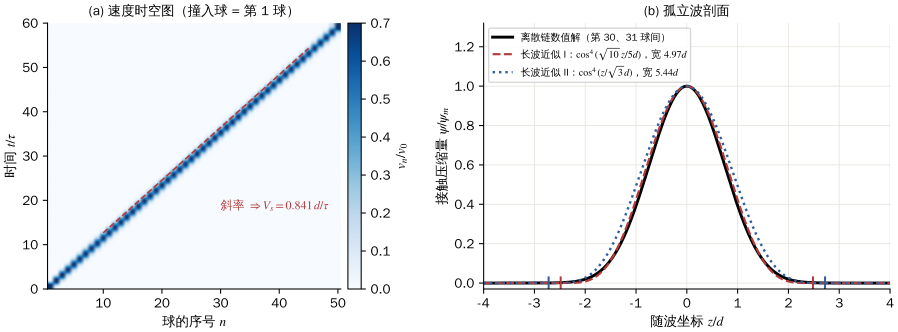
我们用速度 Verlet 法(附录 F)积分 50 球链的式 (7.2)。第 1 球以 \(v_0\) 撞入(相当于一个与链中球相同的撞击器),能量相对误差 \(<10^{-7}\)。结果见图 4、5 与表 3。
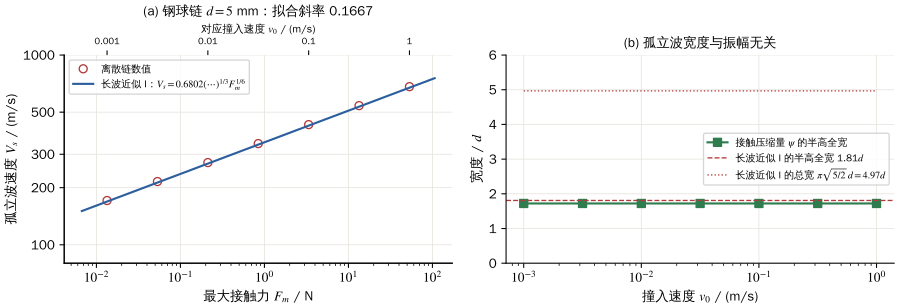
| 近似 I(Nesterenko) | 近似 II(\(\psi\) 方程) | 离散链数值 | |
|---|---|---|---|
| 速度前因子 \(C\) | 0.894 | 0.913 | 0.906 |
| 式 (7.10) 中的系数 | 0.6802 | 0.694 | 0.689 |
| 剖面支撑宽度 | \(4.97d\) | \(5.44d\) | 无严格边界 |
| 压缩量半高全宽 | \(1.81d\) | \(1.98d\) | \(1.72d\) |
| 与数值剖面的均方根偏差 | 0.014 | 0.045 | — |
| \(V_s\)–\(F_m\) 拟合指数 | \(1/6\) | \(1/6\) | \(0.1667\) |
前因子(真正检验长波近似的量):离散链的 \(C=0.906\) 位于两种长波近似之间,比式 (7.10) 快约 1.2%。两种同样“正确到 \((d/L)^2\) 阶”的长波近似彼此相差 2%,因为 \(d/L\approx0.2\) 不够小,高阶项不可忽略。实验精度(约 5%)下,式 (7.10) 完全够用。
剖面形状:\(\cos^4\) 很好地描述了离散孤立波(近似 I 的均方根偏差 1.4%)。真实的离散孤立波没有严格的边界,尾部以“双指数”方式(比任何指数衰减都快)衰减[26];99.9% 的压缩集中在约 \(5d\) 内,与“约 5 个球径”一致。
指数 \(V_s\propto F_m^{1/6}\propto v_m^{1/5}\) 与“宽度与振幅无关”:数值拟合 \(0.1667\)、\(0.2000\),7 个振幅下的半高全宽相同。由于这是离散方程标度对称性(式 (7.4))的严格推论,对同一方程做数值拟合只是检验了程序的正确性,并非对物理的独立验证。真正检验它的是实验(Coste 等的实验[12],以及图 7 中仅重力预压的数据);而预压会引入新的力尺度、破坏标度对称性,使小振幅下的速度趋于线性声速(图 7 中 \(F_0={2.44\,}\mathrm{N}\) 的曲线)。
撞入球与链中球相同时,孤立波中球的最大速度 \(v_m=0.682v_0\),撞入球以 \(-0.071v_0\) 反弹。第 9 节例 3 将用“孤立波有效质量”解释这两个数。
Coste 等的钢球链实验在不调任何参数的情况下验证了 Nesterenko 理论[12]。Daraio 等把实验推进到直径 4.76 mm 的小球和 0.1 N 量级的小振幅,并用嵌入球中的压电片直接测接触力(图 6)。图 7 把他们测得的不锈钢链孤立波速度与本讲的离散链计算放在一起。仅有重力预压时,速度随力的增大而缓慢增大,与 \(F_m^{1/6}\) 的弱依赖一致;施加 2.38 N 磁力预压后,小振幅下的速度趋于式 (6.5) 的线性声速,介质不再是“声真空”[14]。定量上,磁力预压组的数据平均比本讲计算高约 7%,在实验误差(约 \(\pm8\%\))以内;仅重力预压组的数据平均比本讲计算(也就是原文式 (1) 在 \(F_0={0.062\,}\mathrm{N}\) 时的值)低约 13%,超出误差棒。模型与实验有两处明显差别:(i) 竖直球链中重力预压随深度逐球增加(每个球重约 4.4 mN),并不是一个均匀的 \(F_0\),而式 (1) 和本讲模型都把它取为均匀的 0.062 N;(ii) 内嵌传感器测的是传感器球内部的平均力,而不是两球之间的接触力,两者之间需要换算[13]。哪一个是偏差的主要来源,这里不作推测。
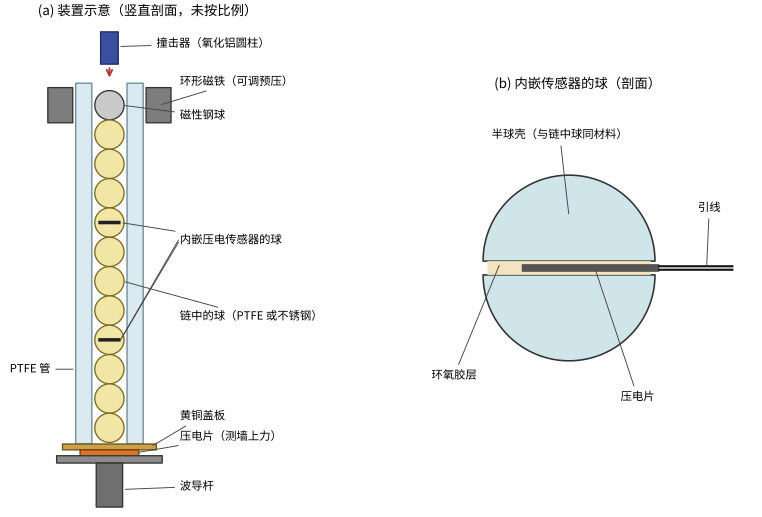
交互演示加载中……(需启用 JavaScript)
8 应用:界面、冲击防护与声学器件
8.1 异质球链的界面
线性波在两种介质的界面上部分反射、部分透射,反射系数由声阻抗(密度与声速之积 \(Z=\rho c\))之比决定,与振幅无关。强非线性的颗粒链则不同。我们模拟了等径(\(d={5\,}\mathrm{mm}\))PTFE 球链与钢球链的界面(图 8)。PTFE 参数取 Daraio 等使用的动态值 \(E={1.46\,}\mathrm{GPa}\)、\(\nu=0.46\)、\(\rho={2200\,}\mathrm{kg/m^3}\)[13]。钢球质量是同径 PTFE 球的 3.6 倍,接触刚度约大两个数量级。
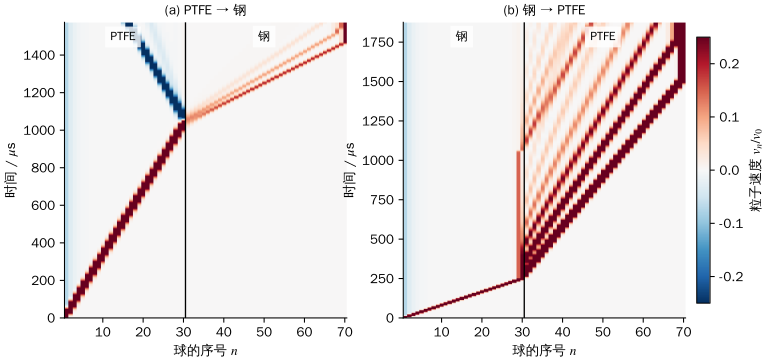
物理解释
两种情形都可以用“撞击器”的图像理解。(b) 中界面处最后一个钢球像一个重撞击器压向轻的 PTFE 链。重撞击器减速很慢,持续推挤,就会依次发出一串孤立波;它自身最终几乎静止,所以钢中没有反射压缩波。(a) 中轻的 PTFE 球撞向重的钢球,像轻球撞重球一样被弹回,形成反射的压缩波。这些结论与 Nesterenko、Daraio 等的实验和计算一致[15]。他们还发现,若对界面施加预压,从钢到 PTFE 的方向也会出现“反常”的反射压缩波,这一现象可用来设计非对称的声传输[15]。
8.2 冲击力的衰减与能量捕获
由图 8(b),一个强脉冲进入软而轻的链后分裂成一串较弱的孤立波,能量在时间上被“摊开”,单个峰值力大大降低。Daraio 等把钢球段与 PTFE 段交替排列,发现软段之间会“捕获”能量,再以弱脉冲的形式缓慢放出,从而显著降低传到末端的冲击力[16]。这为冲击防护材料提供了一种不同于“吸能”(塑性、断裂)的思路:通过非线性动力学重新分配能量。
8.3 颗粒晶体声透镜与声二极管
声弹(非线性声透镜)
由式 (6.5) 与图 7,预压越大,波传得越快。Spadoni 与 Daraio 把 21 条平行的钢球链(每条 21 个直径 9.5 mm 的球)排成阵列,对各链施加不同的静态预压,使中间链的波慢、外侧链的波快。各链出口的孤立波在下游介质中同时到达一点,形成高度集中的“声弹”;改变预压即可调节焦点位置与强度[17]。这与光学透镜“中间厚、走得慢”的原理相同,只是“折射率”由预压控制。
声开关与声整流
Boechler 等在预压的颗粒链靠近一端处放一个轻的“缺陷”球,用特定频率驱动,当驱动振幅超过某个阈值时,体系的稳态响应突然改变性质(称为分岔),从单一频率的振动跳到含许多频率的宽带振动(准周期或混沌态)。这种跳变很陡,可用作声开关;正反两个方向的传输差别可达 \(10^4\) 倍以上,形成“声二极管”[18]。这些器件都利用了赫兹接触的非线性:小振幅下近似线性,大振幅下强非线性,以及只压不拉带来的不对称。
9 决赛风格例题
背景:赫兹在 1882 年的第二篇论文中,提出用“球压在平面上、刚出现裂纹时的压强”来定义脆性材料的硬度[3]。钢球压在厚玻璃上时,接触圆外侧会出现一圈环形裂纹,向下扩展成锥形,这叫赫兹锥裂。1891 年 Auerbach 测量发现:产生锥裂的临界载荷 \(F_c\) 正比于球的半径 \(R\)(Auerbach 定律)[27],而不是像下面第 (1) 问所推出的那样正比于 \(R^2\)。此前 Roesler(1956)已用能量标度论证作过初步解释[28],1967 年 Frank 与 Lawn 用断裂力学给出了完整的解释[29]。本题用标度论证重走这条路。
已知:钢球 \(E={210\,}\mathrm{GPa}\),\(\nu=0.30\),\(\rho={7850\,}\mathrm{kg/m^3}\),屈服强度 \(Y={2.0\,}\mathrm{GPa}\);厚玻璃板 \(E={70\,}\mathrm{GPa}\),\(\nu_g=0.22\)。\(g={9.80\,}\mathrm{m/s^2}\)。下面两条为引用结果,不必证明。
赫兹接触中,玻璃表面在接触圆边缘 \(r=a\) 处的径向应力为拉应力,大小为 \(\sigma_r=\frac{1-2\nu_g}{3}p_0\)[4]。这是整个应力场中最大的拉应力,它沿深度方向在 \(\sim a\) 的距离内迅速衰减。
Griffith 断裂判据:深为 \(c\) 的表面裂纹在垂直于它的拉应力 \(\sigma\) 作用下扩展的条件是 \(\sigma\sqrt{\pi c}\ge K_c\)。\(K_c\) 叫断裂韧度,是材料常数(第 (2) 问会解释其来源)。本题取玻璃 \(K_c={0.75\,}\mathrm{MPa\,m^{1/2}}\)(题设)。
应力判据。设玻璃表面最深的既有微裂纹深为 \(c_f\),按“\(\sigma_r\) 一达到 \(\sigma_f\equiv K_c/\sqrt{\pi c_f}\) 就锥裂”计算临界载荷 \(F_c\),证明 \(F_c\propto\sigma_f^3R^2/E^{*2}\)。大块玻璃的拉伸强度约 \(\sigma_f={70\,}\mathrm{MPa}\),求 \(R={5\,}\mathrm{mm}\) 时的 \(F_c\)。
能量判据。用 Griffith 的能量论证说明 \(K_c\) 的来源:长 \(c\) 的裂纹使周围约 \(c^2\) 量级的面积(单位厚度)内的弹性能 \(\sigma^2/(2E)\) 得到释放,同时新增表面能 \(2\gamma c\)(\(\gamma\) 为单位面积表面能)。由此求临界条件,说明 \(K_c\sim\sqrt{E\gamma}\)。在赫兹应力场中,拉应力只存在于深度 \(\sim a\) 的表层内,并随深度迅速衰减,裂纹尖端处的有效拉应力远小于表面值 \(\sigma_r\)。整个应力场只有 \(a\) 一个长度标度,所以可以把锥裂的临界条件写成 \(\sigma_r\sqrt{\pi\zeta a}=K_c\),其中 \(\zeta\) 是一个与 \(R\)、\(F\) 无关的无量纲数,它综合了应力随深度的衰减和几何因子。证明这一判据给出 \(F_c\propto R\),即 Auerbach 定律。
实验(题设):\(R={5\,}\mathrm{mm}\) 的钢球静压时 \(F_c={500\,}\mathrm{N}\)。求此时的 \(a\)、\(p_0\)、\(\sigma_r\) 与 \(\zeta\)。
两个判据都必须满足,起作用的是给出较大 \(F_c\) 的那一个。说明为什么小球服从 Auerbach 定律、大球服从 \(R^2\) 律。Frank 与 Lawn 指出,典型情形下转变发生在几厘米的球半径[29]。取转变半径 \(R_x={5\,}\mathrm{cm}\),求玻璃表面的“等效强度” \(\sigma_f\) 与既有裂纹深度 \(c_f\),并与 70 MPa 对应的 \(c_f\) 比较,解释差别。
落球。钢球从高 \(h\) 处落到玻璃板上(准静态碰撞,\(m^*=m\),\(R^*=R\))。求最大接触力 \(F_m\) 对 \(R\)、\(h\) 的标度,进而求锥裂的临界落高 \(h_c(R)\)。计算 \(R=2.5\)、\(5\)、10 mm 三种钢球的 \(h_c\)。哪种球最容易打裂玻璃?若按第 (1) 问的应力判据,\(h_c\) 是多少,与 \(R\) 有什么关系?
检验本题的模型假设:(a) 钢球是否保持弹性;(b) 准静态条件;(c) 玻璃板要多厚才能当作“半空间”并忽略板的弯曲振动。
(1) 钢—玻璃 \(E^*={55.8\,}\mathrm{GPa}\),\((1-2\nu_g)/3=0.1867\)。由式 (4.10),\(p_0=\frac{3F}{2\pi a^2}\),\(a^3=\frac{3FR}{4E^*}\),消去 \(a\): \[p_0=\Big(\frac{6FE^{*2}}{\pi^3R^2}\Big)^{1/3}.\] 令 \(\sigma_r=0.1867\,p_0=\sigma_f\),得 \[F_c=\frac{\pi^3R^2}{6E^{*2}}\Big(\frac{3\sigma_f}{1-2\nu_g}\Big)^3\propto\frac{\sigma_f^3R^2}{E^{*2}} .\] 代入 \(\sigma_f={70\,}\mathrm{MPa}\)、\(R={5\,}\mathrm{mm}\):\(F_c={2.2\,}\mathrm{N}\),相当于 220 克的砝码。这显然不符合常识:一个钢球放在玻璃上轻轻按一下并不会压出裂纹。
(2) 长 \(c\) 的裂纹释放弹性能 \(\sim\frac{\sigma^2}{2E}\cdot\pi c^2\)(单位厚度,系数取 Griffith 精确解的 \(\pi\)),并付出表面能 \(2\gamma c\)。总能量 \(\mathcal U(c)=2\gamma c-\frac{\pi\sigma^2c^2}{2E}\) 在 \(c^*=\frac{2E\gamma}{\pi\sigma^2}\) 处取极大。\(c>c^*\) 时裂纹继续长大能降低总能量,扩展不可逆。所以扩展条件是 \(\sigma\sqrt{\pi c}\ge\sqrt{2E\gamma}\equiv K_c\)。
在赫兹场中,临界条件 \(\sigma_r\sqrt{\pi\zeta a}=K_c\) 即 \(\sigma_r^2\,a=K_c^2/(\pi\zeta)=\) 常数。而 \(\sigma_r\propto p_0\propto F/a^2\),\(a^3\propto FR\),所以 \[\sigma_r^2a\propto\frac{F^2}{a^3}\propto\frac{F^2}{FR}=\frac FR=\text{常数}\ \Rightarrow\ F_c\propto R .\] 物理上,大球的接触圆大,拉应力场延伸得深,裂纹在更深处仍受到足够的拉应力,所以所需的表面应力反而低。
(3) \(a=(3F_cR/4E^*)^{1/3}={323\,}\mathrm{\mu m}\),\(p_0=3F_c/(2\pi a^2)={2.29\,}\mathrm{GPa}\),\(\sigma_r={428\,}\mathrm{MPa}\)。\(\zeta=K_c^2/(\pi\sigma_r^2a)=0.0030\)。\(\zeta\) 很小,说明裂纹尖端处的有效拉应力只有表面值的几个百分点(\(\sqrt\zeta\approx0.055\)),这正是拉应力随深度迅速衰减的结果。按 Frank 与 Lawn 的分析,此时既有缺陷先稳定地长成一圈浅的环形裂纹;载荷继续增大到某一临界值时,这条环形裂纹失稳,扩展成锥裂。在这一区域里,临界载荷与既有缺陷的大小无关,所以赫兹试验可以用来测量表面能[29]。注意 \(\sigma_r\) 远大于 70 MPa。
(4) 应力判据 \(F_c\propto R^2\),能量判据 \(F_c\propto R\)。\(R\) 小时 \(R^2\) 律给出的 \(F_c\) 更小,所以起作用(给出较大 \(F_c\))的是 Auerbach 律;\(R\) 大时反之。两者相等处: \[\frac{\pi^3R_x^2}{6E^{*2}}\Big(\frac{\sigma_f}{0.1867}\Big)^3=k_AR_x,\qquad k_A=\frac{F_c}{R}={1.0\times 10^{5}\,}\mathrm{N/m},\] 解得 \(\sigma_f=0.1867\big(6E^{*2}k_A/\pi^3R_x\big)^{1/3}={199\,}\mathrm{MPa}\),\(c_f=K_c^2/(\pi\sigma_f^2)={4.5\,}\mathrm{\mu m}\)。而 70 MPa 对应 \(c_f={37\,}\mathrm{\mu m}\)。大块试样的强度由其中最深的那条裂纹决定;赫兹接触区只有零点几毫米,碰到的只是普通的表面微裂纹。脆性材料的强度与受力体积有关,这正是一个“尺寸效应”。
(5) 由式 (5.2),\(F_m=K\delta_m^{3/2}\propto E^*R^{1/2}\big(mv^2/E^*R^{1/2}\big)^{3/5}=E^{*2/5}m^{3/5}R^{1/5}v^{6/5}\)。代入 \(m\propto R^3\)、\(v^2=2gh\): \[F_m\propto R^2h^{3/5}.\] 令 \(F_m=k_AR\),得 \(h_c^{3/5}\propto R^{-1}\),即 \[h_c\propto R^{-5/3}.\] 数值:\(R=2.5\)、\(5\)、10 mm 时,\(h_c=32.8\)、\(10.3\)、3.3 cm,对应 \(v=2.54\)、\(1.42\)、0.80 m/s。大球最容易打裂玻璃,尽管它撞击时的压强最小(\(p_0=2.89\)、\(2.29\)、1.82 GPa)。这些数值完全取决于题设的 \(F_c={500\,}\mathrm{N}\)。实际玻璃的 Auerbach 常数随表面磨损状态可以相差数倍,而 \(h_c\propto k_A^{5/3}\),所以这里只代表量级。若按应力判据,\(F_c\propto R^2\) 与 \(F_m\propto R^2h^{3/5}\) 中的 \(R\) 抵消,\(h_c\) 与 \(R\) 无关,数值仅 0.012 mm,与经验完全不符。
(6) (a) 钢球最大压强 \(p_0\le{2.89\,}\mathrm{GPa}<1.6Y={3.2\,}\mathrm{GPa}\),保持弹性;但 \(R={2.5\,}\mathrm{mm}\) 时已达 \(0.9\times1.6Y\),更小的球在锥裂前会先发生塑性变形。(b) \(R={5\,}\mathrm{mm}\) 时 \(t_c={43\,}\mathrm{\mu s}\),而 \(2R/c_0={10\,}\mathrm{mm}/({5.17\,}\mathrm{km/s})={1.9\,}\mathrm{\mu s}\),准静态成立。(c) 板厚 \(H\gg a\)(零点几毫米)只是让接触区附近的应力场与半空间相同。还要求整块板不发生明显的弯曲:碰撞期间板的弯曲振动会带走能量。Zener 专门分析了球撞击大平板时的这种“板的内禀非弹性”:板越薄(相对球的尺寸),弯曲越显著,损失越大[30]。所以需要 \(H\) 比 \(R\) 大几倍以上,即厚度达到厘米量级的玻璃块,而不是几毫米厚的窗玻璃;对薄板,接触力与临界落高都要重新估计。
评分要点:\(p_0(F,R)\) 的消元;\(F_c\propto R^2\);Griffith 能量极值;\(\sigma_r^2a=\) 常数 \(\Rightarrow F_c\propto R\);两判据取大者与转变半径;\(F_m\propto R^2h^{3/5}\) 与 \(h_c\propto R^{-5/3}\);对三条假设的检验。
把赫兹律推广为 \(F=A\psi^\beta\)(\(\beta>1\)),考虑无预压的等质量球链 \(m\ddot\psi_n=A(\psi_{n-1}^\beta-2\psi_n^\beta+\psi_{n+1}^\beta)\)(孤立波区域内各接触都处于压缩状态)。
证明:若 \(\psi_n(t)\) 是解,则 \(\lambda\psi_n(\lambda^{(\beta-1)/2}t)\) 也是解。由此求孤立波速度 \(V_s\) 与最大压缩量 \(\psi_m\)、最大接触力 \(F_m\)、球的最大速度 \(v_m\) 之间的标度指数,并说明孤立波宽度与振幅无关。
对 \(\beta=3/2\) 写出结果。\(\beta\to1\) 时指数如何?这与线性链的什么性质对应?
采用“以 \(\psi\) 为变量”的长波近似:\(m\psi_{tt}=Ad^2\big[\psi^\beta+\frac{d^2}{12}(\psi^\beta)_{xx}\big]_{xx}\)(附录 E)。求行波解的剖面形状与宽度(提示:仿照第 7.3 节,乘以导数后积分一次),讨论 \(\beta\to1\) 的极限。
实验中常见三种接触:球—球(\(\beta=3/2\))、尖锥—平面(\(\beta=2\))、带预压的接触在小振幅下近似线性。若要做一条“信号速度对振幅最敏感”的延迟线,应选哪种?
(1) 令 \(\tilde\psi_n(t)=\lambda\psi_n(\mu t)\)。左边 \(m\ddot{\tilde\psi}_n=\lambda\mu^2m\ddot\psi_n\),右边 \(=\lambda^\beta A\Delta^2\psi^\beta=\lambda^\beta m\ddot\psi_n\)。两边相等要求 \(\lambda\mu^2=\lambda^\beta\),即 \(\mu=\lambda^{(\beta-1)/2}\)。新解的时间尺度缩短为原来的 \(1/\mu\),空间形状(以球数计)不变,所以宽度与振幅无关,而 \[V_s\propto\mu\propto\psi_m^{(\beta-1)/2},\qquad F_m\propto\psi_m^\beta\Rightarrow V_s\propto F_m^{(\beta-1)/(2\beta)},\] \(v_m\propto\psi_m\cdot\mu\propto\psi_m^{(\beta+1)/2}\),故 \(V_s\propto v_m^{(\beta-1)/(\beta+1)}\)。
(2) \(\beta=3/2\):\(V_s\propto\psi_m^{1/4}\propto F_m^{1/6}\propto v_m^{1/5}\),与式 (7.5) 一致。\(\beta\to1\):三个指数都趋于零,速度与振幅无关,对应线性链中声速与振幅无关。
(3) 行波 \(\psi(x-V_st)\) 代入并积分两次(积分常数为零):\(\frac{d^2}{12}f''=\lambda_0f^{1/\beta}-f\),其中 \(f=\psi^\beta\),\(\lambda_0=mV_s^2/(Ad^2)\)。乘以 \(f'\) 积分一次:\(\frac{d^2}{24}f'^2=\frac{\lambda_0\beta}{\beta+1}f^{(\beta+1)/\beta}-\frac{f^2}{2}\)。令 \(f=Bs^\eta\),并选 \(\eta\) 使 \(f'^2\propto s^{2\eta-2}s'^2\) 与 \(f^{(\beta+1)/\beta}\propto s^{\eta(\beta+1)/\beta}\) 同次:\(2\eta-2=\eta(\beta+1)/\beta\),得 \(\eta=\frac{2\beta}{\beta-1}\)。再适当选 \(B\),方程化为 \(s'^2=\kappa^2(1-s^2)\),其中 \(\kappa^2=\frac{12}{\eta^2d^2}\),解为 \(s=\cos\kappa z\)。于是 \[\psi\propto f^{1/\beta}\propto\cos^{2/(\beta-1)}(\kappa z),\qquad \text{宽度}=\frac{\pi}{\kappa}=\frac{\pi\eta d}{\sqrt{12}}=\frac{\pi\beta}{\sqrt3\,(\beta-1)}\,d .\] \(\beta=3/2\) 时为 \(\cos^4\)、宽度 \(\sqrt3\pi d=5.44d\)(表 3 近似 II)。\(\beta\to1\) 时宽度 \(\to\infty\):线性链中不存在局域的孤立波,脉冲由于色散而散开(第 6.4 节)。非线性越强(\(\beta\) 越大),孤立波越窄。
(4) 对振幅最敏感,即 \(V_s\propto F_m^{(\beta-1)/(2\beta)}\) 的指数最大:\(\beta=2\) 时为 \(1/4\),大于 \(\beta=3/2\) 的 \(1/6\);带预压的近线性接触指数趋于 0。应选尖锥接触。(实际器件还需考虑尖端的塑性。)
评分要点:标度变换中 \(\mu=\lambda^{(\beta-1)/2}\);三个指数;首次积分与 \(\eta=2\beta/(\beta-1)\);\(\beta\to1\) 极限的物理解释。
直径 \(d={5.00\,}\mathrm{mm}\) 的钢球(参数同例 1)排成一长列,无预压。一个与链中球完全相同的球以 \(v_0={0.300\,}\mathrm{m/s}\) 撞击链端。数值模拟表明:形成一个孤立波;撞入球及附近几个球以很小的速度后退。
利用正文的标度对称性说明:孤立波的总动量 \(P\) 与总能量 \(\mathcal E\) 满足 \(\mathcal E=P^2/(2m_{\mathrm{eff}})\),其中 \(m_{\mathrm{eff}}\) 与振幅无关。
用长波近似的剖面式 (7.8) 计算 \(m_{\mathrm{eff}}/m\)。已知 \(\int_{-\pi/2}^{\pi/2}\cos^4\theta\,\dd\theta=\frac{3\pi}{8}\),\(\int\cos^8=\frac{35\pi}{128}\),\(\int\cos^{10}=\frac{63\pi}{256}\)(积分限相同)。
把孤立波看成质量为 \(m_{\mathrm{eff}}\) 的“准粒子”,撞入球与它做完全弹性碰撞。求撞入球的末速度与孤立波的动量。与数值结果(所有后退球的总动量 \(-0.138mv_0\),孤立波最大粒子速度 \(v_m=0.682v_0\))比较。
估算 \(v_m\)、\(V_s\) 与最大接触力 \(F_m\)。
若链末端是一块厚钢板,估计钢板受到的最大力。提示:先考虑线性弦上的波在固定端反射时端点力的变化。
(1) 由式 (7.4),振幅放大 \(\lambda\) 倍,位移放大 \(\lambda\) 倍,时间缩短 \(\lambda^{1/4}\) 倍,所以每个球的速度放大 \(\lambda^{5/4}\) 倍:\(P\propto\lambda^{5/4}\)。动能 \(\propto\lambda^{5/2}\),接触势能 \(\frac25A\psi^{5/2}\propto\lambda^{5/2}\),所以 \(\mathcal E\propto\lambda^{5/2}\propto P^2\)。比例系数与 \(\lambda\) 无关,记作 \(1/(2m_{\mathrm{eff}})\)。\(m_{\mathrm{eff}}\) 是孤立波作为一个整体的“惯性”。
(2) 线密度为 \(m/d\)。行波中速度场 \(\partial_tu=V_sw\),接触势能密度为 \(\frac25A(dw)^{5/2}/d\)。令 \(\theta=\kappa z\),\(\kappa=\sqrt{10}/(5d)\): \[P=\frac md\int V_sw\,\dd z=\frac{mV_s\xi_m}{\kappa d}\cdot\frac{3\pi}{8},\qquad \mathcal E_k=\frac{m}{d}\int\frac{V_s^2w^2}{2}\dd z=\frac{mV_s^2\xi_m^2}{2\kappa d}\cdot\frac{35\pi}{128},\] \[\mathcal E_p=\frac1d\int\frac25A(d\,w)^{5/2}\dd z=\frac{2A d^{3/2}\xi_m^{5/2}}{5\kappa}\cdot\frac{63\pi}{256}.\] 两式相除,并用 \(c^2=Ad^{5/2}/m\) 把 \(A d^{3/2}\) 换成 \(mc^2/d\): \[\frac{\mathcal E_p}{\mathcal E_k}=\frac45\cdot\frac{c^2\xi_m^{1/2}}{V_s^2}\cdot\frac{63/256}{35/128}=\frac45\cdot\frac54\cdot\frac{9}{10}=\frac{9}{10},\] 其中第二个因子用了式 (7.9),\(V_s^2=\frac45c^2\xi_m^{1/2}\)。动能占 \(10/19=52.6\%\)。于是 \[\frac{m_{\mathrm{eff}}}{m}=\frac{P^2}{2m\mathcal E}=\frac{(3\pi/8)^2}{\kappa d\,\big(\frac{35\pi}{128}\big)\big(1+\frac9{10}\big)}=1.345 .\] (离散数值解:\(m_{\mathrm{eff}}=1.304m\);动能占比随波峰相对格点的位置在 54.4%–56.7% 之间振荡,平均 55.6%,而 \(m_{\mathrm{eff}}\) 不振荡。)
(3) 质量 \(m\) 以 \(v_0\) 撞静止的 \(m_{\mathrm{eff}}\),完全弹性碰撞: \[u=\frac{m-m_{\mathrm{eff}}}{m+m_{\mathrm{eff}}}v_0=-0.147v_0,\qquad P=m(v_0-u)=1.147mv_0 .\] 数值结果:后退总动量 \(-0.138mv_0\),孤立波动量 \(1.138mv_0\),相差不到 1%。这就解释了牛顿摆中撞入球为什么会反弹:孤立波比一个球“重”,等质量的撞入球不能把动量和能量全部交给它。(数值上后退动量分散在撞入球 \(-0.071mv_0\) 和其后的几个球上。)
(4) 由 (2),\(P=\frac{3\pi}{8\kappa d}m v_m=1.863\,mv_m\)(因为 \(v_m=V_s\xi_m\)),所以 \(v_m=1.147v_0/1.863=0.616v_0={0.185\,}\mathrm{m/s}\)(数值:\(0.682v_0\),长波近似偏低约 10%)。\(c=\sqrt{2E/[\pi\rho(1-\nu^2)]}={4326\,}\mathrm{m/s}\),由式 (7.11):\(V_s=0.915c^{4/5}v_m^{1/5}={529\,}\mathrm{m/s}\)(数值 536 m/s)。\(\xi_m=v_m/V_s=3.5\times10^{-4}\),\(A=E\sqrt d/[3(1-\nu^2)]={5.44\times 10^{9}\,}\mathrm{N/m^{3/2}}\),\(F_m=A(d\xi_m)^{3/2}={12.6\,}\mathrm{N}\)(数值 12.6 N)。孤立波通过 20 个球(10 cm)约需 190 μs,而钢中纵波只需 19 μs。
(5) 线性弦上脉冲在固定端反射时,入射与反射脉冲在端点处叠加,端点受力加倍。对孤立波作同样估计,墙受最大力 \(\approx2F_m\approx{25\,}\mathrm{N}\)。数值模拟(球—平板接触 \(A_w=\frac43E^*\sqrt{R}=\sqrt2A\))给出墙上最大力为 \(1.94F_m\),与估计一致。
评分要点:\(\mathcal E\propto P^2\) 的标度论证;三个积分与 \(m_{\mathrm{eff}}=1.34m\);弹性碰撞公式与数值对比;\(V_s\)、\(F_m\) 数值;墙力加倍的论证。
10 实验与数据处理:电路通断法测钢球接触时间
两只金属球相接触时导电,分开时断路。把两球、电阻与一台计数器(或示波器)串联,计数器在回路导通期间对 10 MHz 时钟脉冲计数,即可测出接触时间,分辨率 0.1 μs。这种电学方法常被用来检验赫兹理论。Hessel 等在《美国物理学杂志》上用晶体振荡器和计数器测量了两个相同钢球的碰撞时间[31]。Gugan 测量了球撞击平面时接触面积与接触时间随速度的变化,发现即使动能损失约 40%,结果仍与赫兹的弹性理论相符[32]。
两只相同的轴承钢球(直径 \(2R={25.40\,}\mathrm{mm}\),称得质量 \(m={66.9\,}\mathrm{g}\))用双线悬挂成摆长 \(L={1.000\,}\mathrm{m}\) 的单摆,静止时恰好相切。B 球静止,把 A 球拉到偏角 \(\theta\) 后由静止释放,A 在最低点与 B 正碰。两球与计数器串联,记录导通时间 \(t\)。每个 \(\theta\) 重复 5 次,表 4 给出平均值 \(\bar t\) 与 5 次测量的样本标准差 \(s_t\)。\(g={9.80\,}\mathrm{m/s^2}\)。
写出碰撞相对速度 \(v\) 与 \(\theta\) 的关系,并说明在什么条件下 \(t\) 等于赫兹接触时间 \(t_c\)。
由赫兹理论,\(\ln t\) 与 \(\ln v\) 应满足什么线性关系?斜率的理论值是多少?
用最小二乘法拟合 \(\ln t=\alpha+b\ln v\),求 \(b\) 及其标准不确定度。用表中的 \(s_t\) 检验拟合残差是否与测量的随机误差相符,并判断数据与理论斜率是否相符。
固定斜率为 \(-1/5\),由截距求等效模量 \(E^*\) 及其统计不确定度。取 \(\nu=0.30\),求杨氏模量 \(E\),并与轴承钢的参考值 \(E\approx{210\,}\mathrm{GPa}\) 比较。
实验者怀疑:两球表面有很薄的氧化膜,只有压缩量超过某个很小的阈值 \(\delta_{\mathrm{th}}\)(\(\delta_{\mathrm{th}}\ll\delta_m\))后回路才导通,压缩量回落到 \(\delta_{\mathrm{th}}\) 以下时又断开。(a) 证明测得的时间 \(t\approx t_c-2\delta_{\mathrm{th}}/v\)。(b) 这会使 (3)(4) 的结果怎样偏离?与你在 (3)(4) 中的发现是否一致?(c) 设计一种线性化方法,能同时求出 \(E^*\) 与 \(\delta_{\mathrm{th}}\),并说明为什么可以对各数据点等权拟合。给出结果。
讨论其他误差来源及改进方案。
| \(\theta\) / (°) | \(\bar t\) / \(\mu\)s | \(s_t\) / \(\mu\)s |
|---|---|---|
| 1.0 | 132.1 | 0.6 |
| 1.5 | 123.6 | 0.6 |
| 2.0 | 116.5 | 1.4 |
| 3.0 | 108.0 | 0.8 |
| 4.0 | 101.5 | 0.9 |
| 6.0 | 94.3 | 1.0 |
| 8.0 | 89.2 | 0.5 |
| 11.0 | 83.9 | 1.2 |
| 15.0 | 78.6 | 0.4 |
| 20.0 | 74.7 | 0.5 |
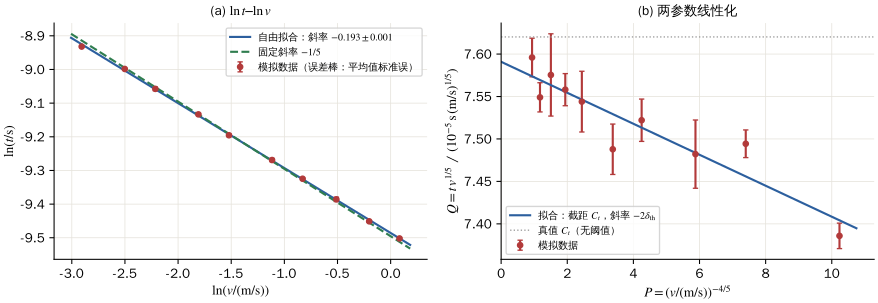
数据说明:表 4 是模拟数据。生成方法:由式 (5.4) 取 \(E^*={115.4\,}\mathrm{GPa}\) 算出 \(t_c\),扣除阈值 \(\delta_{\mathrm{th}}={0.10\,}\mathrm{\mu m}\) 造成的漏计时间(按 \(2\int_0^{\delta_{\mathrm{th}}}\dd\delta/\dot\delta\) 精确计算),再乘以 \(1+\epsilon\),\(\epsilon\) 为标准差 0.8% 的高斯随机数,每个角度 5 次。随机种子 20261003(生成程序随讲义源文件提供)。
对 \(n\) 组数据 \((x_i,y_i)\) 拟合 \(y=\alpha+bx\),使残差平方和 \(\sum(y_i-\alpha-bx_i)^2\) 最小。这样做的前提是各 \(y_i\) 的随机误差相同(等权)。记 \(\bar x=\frac1n\sum x_i\),\(S_{xx}=\sum(x_i-\bar x)^2\),\(S_{xy}=\sum(x_i-\bar x)(y_i-\bar y)\): \begin{align*} b&=\frac{S_{xy}}{S_{xx}},\qquad \alpha=\bar y-b\bar x,\qquad s=\sqrt{\frac{\sum(y_i-\alpha-bx_i)^2}{n-2}},\tag{10.1}\\ u_b&=\frac{s}{\sqrt{S_{xx}}},\qquad u_\alpha=s\sqrt{\frac1n+\frac{\bar x^2}{S_{xx}}} . \end{align*} \(s\) 是由残差估计的单点标准差,分母 \(n-2\) 是因为拟合用掉了两个参数。若斜率已知为 \(b_0\),则 \(\alpha=\overline{y-b_0x}\),\(u_\alpha=s'/\sqrt n\),\(s'\) 为 \(y_i-b_0x_i\) 的样本标准差。\(N\) 次测量平均值的标准误是单次标准差的 \(1/\sqrt N\)。
(1) A 球下落高度 \(L(1-\cos\theta)\),由机械能守恒得 \(v=\sqrt{2gL(1-\cos\theta)}=2\sqrt{gL}\sin(\theta/2)\)。B 静止,相对速度就是 \(v\)。\(\theta=1.0^\circ\) 时 \(v={0.0546\,}\mathrm{m/s}\),\(\theta=20^\circ\) 时 \(v={1.087\,}\mathrm{m/s}\)。\(t=t_c\) 要求以下四点:回路恰在接触开始时导通、分离时断开;碰撞为正碰(摆线竖直、两球心等高);准静态(\(t_c/(2R/c_0)\approx15\gg1\));碰撞时间内摆线的作用可忽略(\(t_c\sim{100\,}\mathrm{\mu s}\),远小于摆的周期 2 s)。
(2) 两等球 \(m^*=m/2\),\(R^*=R/2\)。由式 (5.4), \[\ln t=\ln C_t-\frac15\ln v,\qquad C_t=2.943\Big(\frac{15m^*}{16E^*\sqrt{R^*}}\Big)^{2/5},\] 斜率的理论值为 \(-1/5\)。
(3) 计算 \(x_i=\ln(v_i/\mathrm{(m/s)})\) 与 \(y_i=\ln(\bar t_i/\mathrm{s})\),列于表 5。由式 (10.1): \[b=-0.1929\pm0.0013,\qquad \alpha=-9.4858\pm0.0021,\qquad s=0.0038 .\] 残差检验:\(y_i\) 的随机误差是平均值的相对标准误 \(s_t/(\sqrt5\,\bar t)\),各点在 0.0020–0.0064 之间,平均 0.0036,与残差标准差 \(s=0.0038\) 相符。各点的相对误差相近,所以等权拟合 \(\ln t\) 是合理的。(按 \(1/\sigma_i^2\) 加权得 \(b=-0.1927\pm0.0008\),结论相同。)
斜率:\(b\) 比 \(-0.2\) 大 \(0.0071\),约为 \(5.5u_b\),在统计上显著偏离:数据比赫兹理论预言的更“平”,说明存在随速度变化的系统误差,见 (5)。数据与拟合直线见图 9(a)。
(4) 固定斜率 \(-1/5\):\(\ln C_t=\overline{y+x/5}=-9.4955\),\(u(\ln C_t)=0.0025\),\(C_t=7.519\times10^{-5}\,\mathrm{s\,(m/s)^{1/5}}\)。由 \(C_t\) 的表达式解出 \[E^*=\frac{15m^*}{16\sqrt{R^*}}\Big(\frac{2.943}{C_t}\Big)^{5/2}=119.3\,\mathrm{GPa},\qquad u(E^*)=\frac52u(\ln C_t)\,E^*=0.8\,\mathrm{GPa}.\] 注意 \(E^*\propto C_t^{-5/2}\),\(C_t\) 的相对误差被放大 \(5/2\) 倍。\(E=2(1-\nu^2)E^*={217\pm 1\,}\mathrm{GPa}\),比参考值 210 GPa 高约 3%,偏差远大于统计不确定度。
(5) (a) 碰撞开始和结束时 \(\delta\ll\delta_m\),由能量守恒 \(\dot\delta=v\sqrt{1-(\delta/\delta_m)^{5/2}}\approx v\)。所以从接触到压缩量达到 \(\delta_{\mathrm{th}}\) 用时 \(\delta_{\mathrm{th}}/v\),分离前同样漏计 \(\delta_{\mathrm{th}}/v\): \[t\approx t_c-\frac{2\delta_{\mathrm{th}}}{v}.\] 相对修正为 \((\delta_{\mathrm{th}}/\delta_m)^{5/2}\) 量级。\(\delta_m\) 为几微米,这一修正可以忽略。
(b) 漏计时间 \(\propto1/v\),相对偏差 \(\frac{2\delta_{\mathrm{th}}}{vt_c}\propto v^{-4/5}\),在低速端最大。低速端的 \(t\) 被压低得最多,\(\ln t\)–\(\ln v\) 直线的左端下沉,斜率变“平”(\(b>-1/5\)),与 (3) 一致。所有 \(t\) 都偏短,固定斜率求出的 \(C_t\) 偏小,\(E^*\) 偏大,与 (4) 一致。
(c) 两边乘以 \(v^{1/5}\): \[Q\equiv t\,v^{1/5}=C_t-2\delta_{\mathrm{th}}\,P,\qquad P\equiv (v/\mathrm{(m/s)})^{-4/5}.\] 这是 \(Q\) 对 \(P\) 的直线,截距为 \(C_t\),斜率为 \(-2\delta_{\mathrm{th}}\)。因为 \(v\) 的误差可以忽略,\(Q\) 的相对误差与 \(t\) 相同(约 0.4%);而 \(Q\) 在各点只变化 3%,所以各点的绝对误差几乎相同,可以等权拟合。(如果改用 \(tv=C_tv^{4/5}-2\delta_{\mathrm{th}}\),因变量在各点相差约 11 倍,等权拟合就不合适了。)由表 5 的 \(P\)、\(Q\) 列作最小二乘: \[C_t=(7.591\pm0.013)\times10^{-5}\,\mathrm{s\,(m/s)^{1/5}},\qquad \delta_{\mathrm{th}}=(0.091\pm0.013)\,\mu\mathrm{m}.\] 由此 \(E^*={116.5\pm 0.5\,}\mathrm{GPa}\),\(E={212\pm 1\,}\mathrm{GPa}\),与参考值相差约 \(2\sigma\),属于正常的统计涨落;况且轴承钢 \(E\) 本身就有约 \(\pm5\%\) 的分散,所以与参考值相符。残差相对标准差 0.32%,与随机误差一致。(生成数据时所用的真值为 \(\delta_{\mathrm{th}}={0.10\,}\mathrm{\mu m}\)、\(E^*={115.4\,}\mathrm{GPa}\),偏差分别为不确定度的 0.7 倍与 2.2 倍。)见图 9(b)。
(6) 其他误差来源:
角度读数:\(v\propto\sin(\theta/2)\)。小角度时 \(\pm0.2^\circ\) 的读数误差在 \(\theta=1^\circ\) 处造成 20% 的速度误差。好在 \(t\propto v^{-1/5}\),只引起 4% 的时间变化,但它仍是低速端的主要误差,而且会被误认成阈值效应。改进:用光电门测碰前速度。
表面粗糙:微凸体使初始接触比光滑球更软,低速时 \(t\) 偏长,与阈值效应的方向相反;电接触也可能在微凸体处断续。
电子学延迟:比较器的开关延迟若在两端不同,会造成与速度无关的恒定偏差 \(\Delta_0\),模型变为 \(t=t_c-2\delta_{\mathrm{th}}/v-\Delta_0\),可以从 \(\ln t\)–\(\ln v\) 的弯曲趋势中区分(\(\Delta_0\) 使高速端偏离更大)。
非正碰与转动:两球心不等高或摆线不平行时,碰撞有切向分量。
塑性:由式 (5.6),两等球的相对屈服速度为 0.07–0.4 m/s(屈服强度取 1–2 GPa)。所以 \(\theta\gtrsim8^\circ\)(\(v\ge{0.44\,}\mathrm{m/s}\))的数据点都已超过初始屈服;最高速度时 \(p_0\approx{4.9\,}\mathrm{GPa}\),即使取 2 GPa,\(p_0/(1.6\times{2\,}\mathrm{GPa})\approx1.5\)(演示 hertz-collision 中可见)。塑性区很小,但它对 \(t\) 的影响本讲无法定量给出,需要同时测 B 的弹出速度、求恢复系数来监控。
改进方案:用示波器记录回路电压的完整波形,直接看导通是否“滞后”;改变回路电压,检验 \(\delta_{\mathrm{th}}\) 是否变化(氧化膜击穿与电压有关);清洁或镀金表面;扩大速度范围(\(t\propto v^{-1/5}\) 依赖很弱,需跨两个数量级以上的速度才能把斜率定准);用不同直径的球检验 \(t_c\propto R\)。
评分要点:\(v(\theta)\);斜率 \(-1/5\) 的推导;最小二乘公式、\(u_b\) 与残差–\(s_t\) 一致性检验;\(E^*\) 的表达式及误差放大因子 \(5/2\);\(\Delta=2\delta_{\mathrm{th}}/v\) 的推导与偏差方向;\(Q\)–\(P\)(\(tv^{1/5}\)–\(v^{-4/5}\))线性化及等权的理由。
| \(\theta\) / (°) | \(v\) / (m/s) | \(x=\ln v\) | \(y=\ln t\) | \(P=(v/\mathrm{(m/s)})^{-4/5}\) | \(Q\) / \(10^{-5}\,\mathrm{s\,(m/s)^{1/5}}\) |
|---|---|---|---|---|---|
| 1.0 | 0.0546 | \(-2.907\) | \(-8.932\) | 10.23 | 7.386 |
| 1.5 | 0.0820 | \(-2.502\) | \(-8.998\) | 7.40 | 7.494 |
| 2.0 | 0.1093 | \(-2.214\) | \(-9.058\) | 5.88 | 7.482 |
| 3.0 | 0.1639 | \(-1.809\) | \(-9.133\) | 4.25 | 7.522 |
| 4.0 | 0.2185 | \(-1.521\) | \(-9.195\) | 3.38 | 7.488 |
| 6.0 | 0.3277 | \(-1.116\) | \(-9.269\) | 2.44 | 7.544 |
| 8.0 | 0.4367 | \(-0.828\) | \(-9.325\) | 1.94 | 7.558 |
| 11.0 | 0.6001 | \(-0.511\) | \(-9.386\) | 1.50 | 7.575 |
| 15.0 | 0.8172 | \(-0.202\) | \(-9.451\) | 1.18 | 7.549 |
| 20.0 | 1.0872 | \(0.084\) | \(-9.502\) | 0.94 | 7.596 |
11 小结:推导链
弹性基础:胡克定律 + 泊松效应 \(\Rightarrow\) 半空间点力解 \(u_z=(1-\nu^2)F/(\pi Es)\)(式 (3.4)),由量纲分析确定形式;叠加原理给出分布载荷的位移积分。
赫兹接触:几何间隙 \(r^2/2R^*\) + 接触条件 + 半椭球压强 \(\Rightarrow\) \(a=\sqrt{R^*\delta}\)、\(F=\frac43E^*\sqrt{R^*}\delta^{3/2}\)、\(p_0=3F/(2\pi a^2)\)、\(U=\frac25F\delta\)(式 (4.9)–(4.11))。非线性来自接触面积随压缩增大。
碰撞:约化质量 + 能量守恒 \(\Rightarrow\) \(\delta_m\propto v^{4/5}\)、\(t_c=2.943\delta_m/v\propto v^{-1/5}\)(式 (5.4))。准静态判据 \(t_c/(2R/c_0)\propto(c_0/v)^{1/5}\gg1\)。理想赫兹碰撞 \(e=1\);屈服速度与尺寸无关(式 (5.6))。
牛顿摆:守恒律不足以决定末态 \(\Rightarrow\) 需要力律。线性链有色散(式 (6.4)),脉冲散开;赫兹链无线性声速(式 (6.5),声真空),脉冲保持紧凑。
孤立波:离散方程的标度对称性(式 (7.4))\(\Rightarrow\) 精确指数 \(V_s\propto F_m^{1/6}\propto v_m^{1/5}\)、宽度与振幅无关;长波近似(式 (7.6))+ 行波 + 幂函数代换 \(\Rightarrow\) \(\cos^4\) 剖面、宽度约 \(5d\)、前因子 0.6802(式 (7.10),对应 \(C=2/\sqrt5=0.894\)),离散数值解给出 0.689(\(C=0.906\))。
应用:撞击器图像解释界面的反射与分裂;预压调速 \(\Rightarrow\) 声透镜;非线性与分岔 \(\Rightarrow\) 声开关与整流。
参考文献
附录 A 弹性半空间受点力:Boussinesq 解的推导
本附录推导第 3.3 节的式 (3.4),即表面位移 \(u_z=\frac{(1-\nu^2)F}{\pi Es}\)。路线是:
写出三维弹性体的平衡方程(Navier 方程);
用一个“把弹性问题化为找调和函数”的表示把它化简;
仿照静电学中的点电荷与像电荷,选出两个势函数;
用表面无外力与合力为 \(F\) 两个条件定出待定常数。
所有中间式都用 sympy 逐一核验过。注意:本附录中 \(\rho=\sqrt{r^2+z^2}\) 表示到受力点的距离,\(\vect\psi\)、\(\beta\) 是势函数,与正文中的密度 \(\rho\)、接触压缩量 \(\psi\) 无关。
A.1 三维弹性力学的基本方程
物体内原来位于 \(\vect x=(x_1,x_2,x_3)=(x,y,z)\) 的质点移动到 \(\vect x+\vect u(\vect x)\),\(\vect u\) 叫位移场。小形变下定义应变 \[\tag{A.1} \varepsilon_{ij}=\frac12\Big(\pdv{u_i}{x_j}+\pdv{u_j}{x_i}\Big),\qquad i,j=1,2,3 .\] \(i=j\) 时,\(\varepsilon_{xx}=\partial u_x/\partial x\) 就是 \(x\) 方向小线段的相对伸长(正应变),与正文 §3.1 的定义相同。\(i\ne j\) 时叫切应变:原来沿 \(x\)、\(y\) 方向的两条小线段,前者因 \(\partial u_y/\partial x\) 转过小角度 \(\partial u_y/\partial x\),后者因 \(\partial u_x/\partial y\) 向反方向转过 \(\partial u_x/\partial y\),两线间的直角减小了 \(\gamma_{xy}=\partial u_y/\partial x+\partial u_x/\partial y=2\varepsilon_{xy}\)。所以切应变是“直角的改变量”的一半。整体转动不改变直角,也不出现在 \(\varepsilon_{ij}\) 中。
\(\sigma_{ij}\) 表示外法线沿 \(x_j\) 方向的截面上,单位面积所受力的 \(x_i\) 分量。\(\sigma_{xx}\) 等是正应力(拉为正),\(\sigma_{xy}\) 等是切应力。对一个小立方体取力矩平衡可得 \(\sigma_{ij}=\sigma_{ji}\)。外法线为单位矢量 \(\vect n\) 的面元上,单位面积受力(称为面力)为 \(t_i=\sum_j\sigma_{ij}n_j\)。
正应力部分:由正文 §3.1 的三维胡克定律 \(\varepsilon_{xx}=[\sigma_{xx}-\nu(\sigma_{yy}+\sigma_{zz})]/E\) 等三式,三式相加得 \(\operatorname{tr}\varepsilon\equiv\varepsilon_{xx}+\varepsilon_{yy}+\varepsilon_{zz}=\frac{1-2\nu}{E}\operatorname{tr}\sigma\)。把第一式写成 \(E\varepsilon_{xx}=(1+\nu)\sigma_{xx}-\nu\operatorname{tr}\sigma\),再代入 \(\operatorname{tr}\sigma\),解出 \[\sigma_{xx}=\frac{E}{1+\nu}\varepsilon_{xx}+\frac{\nu E}{(1+\nu)(1-2\nu)}\operatorname{tr}\varepsilon .\] 切应力部分:实验上,切应力 \(\tau\) 引起的直角改变量 \(\gamma\) 与 \(\tau\) 成正比,\(\tau=G\gamma\),\(G\) 叫切变模量。要求 \(G\) 与 \(E\)、\(\nu\) 的关系,可以把坐标轴转过 \(45^\circ\)。应力分量在转轴时的变换规则与附录 B.3 中二次型系数 \(\kappa_{ij}\) 的完全相同(应变也一样),所以“\(x\)、\(y\) 面上只有切应力 \(\tau\)”等价于“\(45^\circ\) 方向上有主应力 \(+\tau\) 与 \(-\tau\)”。由三维胡克定律,这两个方向的主应变为 \(\pm(\tau+\nu\tau)/E\),再转回 \(x\)、\(y\) 轴得 \(\varepsilon_{xy}=(1+\nu)\tau/E\)。于是 \(\gamma=2\varepsilon_{xy}=2(1+\nu)\tau/E\),即 \[G=\frac{E}{2(1+\nu)} .\] 合写:引入 \(\lambda\equiv\frac{\nu E}{(1+\nu)(1-2\nu)}=\frac{2G\nu}{1-2\nu}\)(拉梅常数),正应力与切应力两部分可以合写成 \[\tag{A.2} \sigma_{ij}=2G\,\varepsilon_{ij}+\lambda\,\delta_{ij}\operatorname{tr}\varepsilon ,\] 其中 \(\delta_{ij}\) 在 \(i=j\) 时为 1、否则为 0。检验:只有 \(\sigma_{xx}=\sigma\) 时,解出 \(\varepsilon_{xx}=\sigma/E\),\(\varepsilon_{yy}=\varepsilon_{zz}=-\nu\sigma/E\),回到正文式 (3.1)。
第 1 步:体元受力。取边长 \(\dd x\)、\(\dd y\)、\(\dd z\) 的小长方体,与由压强差求流体元合力的方法相同。它的两个 \(x\) 面上,力的 \(x\) 分量之差为 \([\sigma_{xx}(x+\dd x)-\sigma_{xx}(x)]\dd y\dd z=\pdv{\sigma_{xx}}{x}\dd V\);\(y\) 面、\(z\) 面上的切应力同样贡献 \(\pdv{\sigma_{xy}}{y}\dd V\)、\(\pdv{\sigma_{xz}}{z}\dd V\)。静止且不计重力时合力为零: \[\tag{A.3} \sum_j\pdv{\sigma_{ij}}{x_j}=0,\qquad i=1,2,3 .\] 第 2 步:代入胡克定律。由式 (A.1),\(\sum_j\pdv{}{x_j}(2G\varepsilon_{ij})=G\sum_j\Big(\frac{\partial^2u_i}{\partial x_j\partial x_j}+\frac{\partial^2u_j}{\partial x_i\partial x_j}\Big)=G\big[\nabla^2u_i+\pdv{}{x_i}(\nabla\cdot\vect u)\big]\),其中 \(\nabla^2=\partial_x^2+\partial_y^2+\partial_z^2\),\(\nabla\cdot\vect u=\operatorname{tr}\varepsilon\) 是体积的相对变化。另一项 \(\sum_j\pdv{}{x_j}(\lambda\delta_{ij}\operatorname{tr}\varepsilon)=\lambda\pdv{}{x_i}(\nabla\cdot\vect u)\)。
第 3 步:合并。\(G\nabla^2u_i+(\lambda+G)\pdv{}{x_i}(\nabla\cdot\vect u)=0\)。由于 \(\lambda+G=\frac{G}{1-2\nu}\),两边除以 \(G\): \[\tag{A.4} \nabla^2\vect u+\frac{1}{1-2\nu}\nabla(\nabla\cdot\vect u)=0 .\] 这就是各向同性弹性体的平衡方程(Navier 方程)。它与 \(G\) 无关:位移的空间形状只由 \(\nu\) 决定,\(G\) 只出现在边界条件中。
A.2 问题的提法
物体占据半空间 \(z>0\),\(z\) 轴指向物体内部;表面是 \(z=0\) 平面。
原点处作用一个沿 \(+z\) 方向(指向物体内部)的集中力 \(F\);表面其余各处不受力。表面外法线为 \(-\uvec z\),面力为 \(t_i=-\sigma_{iz}\),所以在 \(z=0\)、\(r\ne0\) 处要求 \(\sigma_{zz}=0\)、\(\sigma_{rz}=0\)。
力的大小用整体平衡来表达。取 \(0<z<c\) 的整块“厚板”:它在原点受外力 \(+F\);在 \(z=c\) 平面上受下方材料的面力,该面的外法线为 \(+\uvec z\),面力的 \(z\) 分量为 \(\sigma_{zz}\);侧面在无穷远处,应力衰减足够快(下面会看到 \(\sigma\propto1/\rho^2\)),贡献为零。所以 \[\tag{A.5} \int_0^\infty\sigma_{zz}(r,c)\,2\pi r\,\dd r=-F\qquad\text{对任意 }c>0 .\] 负号表示平面上受压。
无穷远处位移趋于零。
柱坐标下的轴对称形变
问题绕 \(z\) 轴对称,位移只有 \(u_r(r,z)\)、\(u_z(r,z)\) 两个分量。各应变分量为 \[\varepsilon_{rr}=\pdv{u_r}{r},\quad \varepsilon_{\theta\theta}=\frac{u_r}{r},\quad \varepsilon_{zz}=\pdv{u_z}{z},\quad \varepsilon_{rz}=\frac12\Big(\pdv{u_r}{z}+\pdv{u_z}{r}\Big).\] 其中 \(\varepsilon_{\theta\theta}=u_r/r\) 来自周向:半径 \(r\) 的一圈质点整体向外移动 \(u_r\),周长由 \(2\pi r\) 变为 \(2\pi(r+u_r)\),相对伸长为 \(u_r/r\)。在任一点取局部的 \((r,\theta,z)\) 正交方向,式 (A.2) 照样成立(各向同性材料不分方向),于是 \(\sigma_{zz}=2G\varepsilon_{zz}+\lambda\operatorname{tr}\varepsilon\),\(\sigma_{rz}=2G\varepsilon_{rz}\),\(\operatorname{tr}\varepsilon=\varepsilon_{rr}+\varepsilon_{\theta\theta}+\varepsilon_{zz}\)。
A.3 Papkovich–Neuber 表示:化为找调和函数
满足 \(\nabla^2f=0\) 的函数叫调和函数,静电学中无电荷区域的电势就是调和函数。下面的表示把求解 Navier 方程化为寻找调和函数。
若矢量函数 \(\vect\psi\) 的三个分量和标量函数 \(\beta\) 都是调和函数(\(\nabla^2\vect\psi=0\),\(\nabla^2\beta=0\)),则 \[\tag{A.6} \vect u=4(1-\nu)\vect\psi-\nabla\big(\vect x\cdot\vect\psi+\beta\big)\] 满足 Navier 方程 (A.4)。这一表示在 20 世纪 30 年代由 Papkovich 与 Neuber 提出;下面只需要证明它确实满足方程。
第 1 步:一个恒等式。对 \(x\psi_x\) 用乘积求导两次:\(\nabla^2(x\psi_x)=x\nabla^2\psi_x+2\pdv{\psi_x}{x}+\psi_x\nabla^2x=x\nabla^2\psi_x+2\pdv{\psi_x}{x}\)。对 \(y\psi_y\)、\(z\psi_z\) 同理,三式相加: \[\nabla^2(\vect x\cdot\vect\psi)=\vect x\cdot\nabla^2\vect\psi+2\nabla\cdot\vect\psi=2\nabla\cdot\vect\psi\qquad(\text{因为 }\nabla^2\vect\psi=0).\] 第 2 步:\(\nabla^2\vect u\)。拉普拉斯算符与梯度可以交换顺序:\(\nabla^2\vect u=4(1-\nu)\nabla^2\vect\psi-\nabla\big[\nabla^2(\vect x\cdot\vect\psi)+\nabla^2\beta\big]=-2\nabla(\nabla\cdot\vect\psi)\)。
第 3 步:\(\nabla\cdot\vect u\)。梯度的散度就是拉普拉斯:\(\nabla\cdot\vect u=4(1-\nu)\nabla\cdot\vect\psi-\nabla^2(\vect x\cdot\vect\psi)-\nabla^2\beta=4(1-\nu)\nabla\cdot\vect\psi-2\nabla\cdot\vect\psi=2(1-2\nu)\nabla\cdot\vect\psi\)。
第 4 步:代入。\(\nabla^2\vect u+\frac1{1-2\nu}\nabla(\nabla\cdot\vect u)=-2\nabla(\nabla\cdot\vect\psi)+2\nabla(\nabla\cdot\vect\psi)=0\)。证毕。系数 \(4(1-\nu)\) 正是为了让第 4 步两项抵消而选的。
线弹性问题的解是唯一的:满足方程和全部边界条件的位移场只有一个。所以只要找到满足所有条件的 \(\vect\psi\)、\(\beta\),得到的就是答案。这与静电学中“猜”出满足边界条件的电势(如像电荷法)是同一个思路。
A.4 选择势函数
第 1 步:点源。力集中作用在原点,位移在原点附近应当发散。仿照点电荷的电势,取 \[\vect\psi=\frac{A}{\rho}\,\uvec z,\qquad \rho=\sqrt{r^2+z^2}=\sqrt{x^2+y^2+z^2},\] \(A\) 为待定常数。\(1/\rho\) 是点电荷的电势,除原点外处处调和。
第 2 步:“像”源。只用第 1 步的 \(\vect\psi\) 时,表面上会留下切应力(下面第 A.5 节会算出),需要再加一个奇点在物体外面的调和函数来抵消。取 \[\beta=B\ln(\rho+z),\] \(B\) 为待定常数。它的电学图像是:沿负 \(z\) 轴(\(z<0\))从原点到无穷远均匀分布的线电荷,其电势为 \(\int_0^L\frac{\dd s}{\sqrt{r^2+(z+s)^2}}=\ln(2L)-\ln(\rho+z)+\order{1/L}\),常数 \(\ln(2L)\) 不影响导数。线电荷由点电荷叠加而成,每个点电荷的电势都调和,所以 \(\ln(\rho+z)\) 在线电荷以外处处调和(也可以直接求导验证)。它的奇点 \(\rho+z=0\) 只在负 \(z\) 轴上,即物体外部(加上原点),不会在物体内部引入新的力源。
第 3 步:位移。此时 \(\vect x\cdot\vect\psi=zA/\rho\),记 \(\phi=zA/\rho+B\ln(\rho+z)\)。轴对称时梯度为 \(\nabla\phi=\pdv{\phi}{r}\uvec r+\pdv{\phi}{z}\uvec z\)。用 \(\pdv{\rho}{r}=\frac r\rho\)、\(\pdv{\rho}{z}=\frac z\rho\) 以及 \(\pdv{}{z}\ln(\rho+z)=\frac{z/\rho+1}{\rho+z}=\frac1\rho\),由式 (A.6) 得 \begin{align*} u_r&=-\pdv{\phi}{r}=A\frac{rz}{\rho^3}-B\frac{r}{\rho(\rho+z)},\tag{A.7}\\ u_z&=\frac{4(1-\nu)A}{\rho}-\pdv{\phi}{z}=A\frac{z^2}{\rho^3}+\frac{(3-4\nu)A-B}{\rho}.\tag{A.8} \end{align*}
A.5 用边界条件定常数
第 1 步:表面无切应力定 \(B\)。在 \(z=0\)(\(r>0\))处对式 (A.7)、(A.8) 求导。\(\pdv{}{z}\big[\rho(\rho+z)\big]_{z=0}=r\),所以 \(\pdv{}{z}\frac{1}{\rho(\rho+z)}\Big|_{z=0}=-\frac{1}{r^3}\),于是 \[\pdv{u_r}{z}\Big|_{z=0}=\frac{A+B}{r^2},\qquad \pdv{u_z}{r}\Big|_{z=0}=-\frac{(3-4\nu)A-B}{r^2},\] \[\sigma_{rz}(r,0)=G\Big(\pdv{u_r}{z}+\pdv{u_z}{r}\Big)_{z=0}=\frac{G}{r^2}\big[2B-2(1-2\nu)A\big]=0\quad\Longrightarrow\quad B=(1-2\nu)A .\] 如果没有 \(\beta\)(\(B=0\)),表面切应力为 \(-2(1-2\nu)GA/r^2\ne0\),这就是第 A.4 节第 2 步要加“像源”的原因。
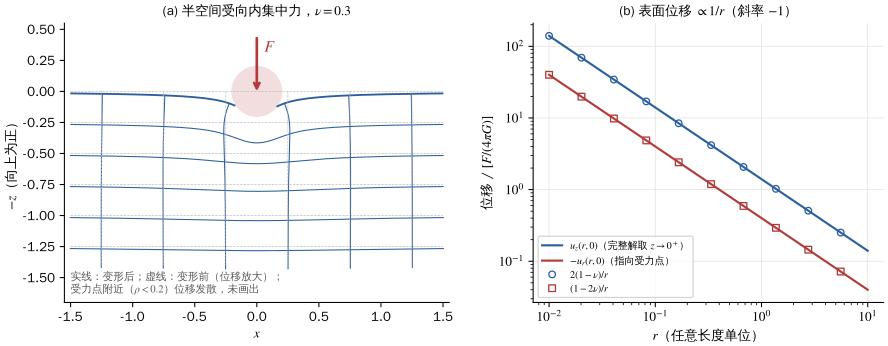
第 2 步:求 \(\sigma_{zz}\)。代入 \(B=(1-2\nu)A\),\(u_z=A\big[\frac{z^2}{\rho^3}+\frac{2(1-\nu)}{\rho}\big]\)。求导得 \[\varepsilon_{zz}=\pdv{u_z}{z}=A\Big[\frac{2\nu z}{\rho^3}-\frac{3z^3}{\rho^5}\Big].\] 由第 A.3 节第 3 步,\(\operatorname{tr}\varepsilon=\nabla\cdot\vect u=2(1-2\nu)\pdv{\psi_z}{z}=-2(1-2\nu)\frac{Az}{\rho^3}\)。于是 \[\sigma_{zz}=2G\varepsilon_{zz}+\lambda\operatorname{tr}\varepsilon=2GA\Big[\frac{2\nu z}{\rho^3}-\frac{3z^3}{\rho^5}\Big]-\frac{2G\nu}{1-2\nu}\cdot\frac{2(1-2\nu)Az}{\rho^3}=-\frac{6GAz^3}{\rho^5}.\] \(\nu\) 的项恰好抵消。在 \(z=0\)、\(r\ne0\) 处 \(\sigma_{zz}=0\),表面法向无外力的条件自动满足。同理可得 \(\sigma_{rz}=-6GA\,rz^2/\rho^5\),在表面也为零。
第 3 步:合力定 \(A\)。代入式 (A.5),令 \(t=r^2+c^2\),\(\dd t=2r\,\dd r\): \[\int_0^\infty-\frac{6GAc^3}{(r^2+c^2)^{5/2}}\,2\pi r\,\dd r=-6\pi GAc^3\int_{c^2}^\infty t^{-5/2}\dd t=-6\pi GAc^3\cdot\frac{2}{3c^3}=-4\pi GA .\] 结果与 \(c\) 无关,正是整体平衡所要求的(任一平面传递的合力都等于 \(F\))。令其等于 \(-F\): \[A=\frac{F}{4\pi G}.\]
A.6 结果与检验
\[\tag{A.9} u_z=\frac{F}{4\pi G}\Big[\frac{z^2}{\rho^3}+\frac{2(1-\nu)}{\rho}\Big],\qquad u_r=\frac{F}{4\pi G}\Big[\frac{rz}{\rho^3}-\frac{(1-2\nu)r}{\rho(\rho+z)}\Big].\] 在表面 \(z=0\)(\(\rho=r\)): \[\tag{A.10} u_z(r,0)=\frac{(1-\nu)F}{2\pi G\,r}=\frac{(1-\nu^2)F}{\pi E\,r},\qquad u_r(r,0)=-\frac{(1-2\nu)F}{4\pi G\,r}.\] 第二个等号用了 \(G=E/[2(1+\nu)]\):\(\frac{1-\nu}{2\pi G}=\frac{(1-\nu)\cdot2(1+\nu)}{2\pi E}=\frac{1-\nu^2}{\pi E}\)。这正是正文式 (3.4)。
量纲:\([F/(Gr)]=\mathrm{N/(Pa\cdot m)}=\mathrm m\),是长度。
\(1/r\) 律:与第 3.3 节量纲论证的结论一致,现在得到了系数 \((1-\nu^2)/\pi\)。
\(u_r(r,0)<0\):表面质点被拉向受力点。压入处的材料向下移动,带动周围表面向中心收拢。\(\nu=1/2\) 时 \(u_r(r,0)=0\):此时 \(\nabla\cdot\vect u=2(1-2\nu)\nabla\cdot\vect\psi=0\),处处体积不变(不可压缩),表面质点只沿竖直方向移动;\(\nu<1/2\) 时材料在受力点下方被压缩(\(\operatorname{tr}\varepsilon<0\)),表面随之向中心收拢。
合力:由第 A.5 节第 3 步,任一深度的平面上,合力都是 \(-F\)。另外,用位移数值求导求出 \(\sigma_{zz}\) 再数值积分,\(c=0.1\)、1、5 时都得 \(-F\)(相对误差 \(<10^{-4}\),受数值求导精度限制)。
远处:\(\rho\to\infty\) 时位移按 \(1/\rho\) 趋于零,应力按 \(1/\rho^2\) 趋于零,满足假设第 3、4 条。
sympy 核验:在笛卡儿坐标中,把式 (A.6) 直接代入 Navier 方程三个分量,在随机有理点上以 40 位精度求值,结果为零;\(1/\rho\)、\(\ln(\rho+z)\) 的调和性,\(\sigma_{rz}(r,0)\)、\(\sigma_{zz}\) 的闭式与合力积分都逐一核对(图 10)。
附录 B 间隙函数的推导
本附录补全第 3.4 节的几何推导:先约定坐标与符号,再给出球面的精确式与误差估计;接着处理一般光滑曲面和主轴不重合的两个物体;最后说明间隙怎样进入接触条件。
B.1 坐标与符号约定
公共切平面。两个未形变的光滑物体在点 O 相切。O 处两个表面各有一个切平面;两表面相切而不相交,这两个切平面必须重合,称为公共切平面。取 O 为原点,\(x\)、\(y\) 轴在公共切平面内,\(z\) 轴沿公共法线、指向物体 1(上方的物体)。
两个高度函数。物体 1 的表面在 \((x,y)\) 处离开切平面的高度记为 \(z_1(x,y)\),向上为正;物体 2 的表面离开切平面的深度记为 \(z_2(x,y)\),向下为正。两种约定都使“表面离开切平面、远离对方”时取正值。于是两未形变表面在 \((x,y)\) 处的竖直间距为 \[\tag{B.1} h(x,y)=z_1(x,y)+z_2(x,y).\]
凹面的符号。若物体 2 是一个凹窝(表面向上弯、包住物体 1),离开 O 后它的表面高于切平面,按约定 \(z_2<0\)。下文的曲率半径由 \(z=\frac{r^2}{2R}\) 定义,所以凹面的曲率半径取负值。
为什么没有一次项。把 \(z_1\) 在 O 点作二元泰勒展开: \[z_1(x,y)=z_1(0,0)+\pdv{z_1}{x}\Big|_O x+\pdv{z_1}{y}\Big|_O y+\frac12\Big(\frac{\partial^2z_1}{\partial x^2}x^2+2\frac{\partial^2z_1}{\partial x\partial y}xy+\frac{\partial^2z_1}{\partial y^2}y^2\Big)_O+\cdots\] O 在表面上,所以 \(z_1(0,0)=0\);切平面就是在 O 点与表面坡度相同的平面,而它就是 \(z=0\) 平面,所以两个一阶导数(表面在 O 点沿 \(x\)、\(y\) 方向的坡度)都为零。因此展开从二次项开始。\(z_2\) 同理。
B.2 球面:精确式、展开与误差
半径 \(R\) 的球面(以 O 为最低点)上,离对称轴距离 \(r=\sqrt{x^2+y^2}\) 处的高度为(勾股定理) \[\tag{B.2} z=R-\sqrt{R^2-r^2}.\] 第 1 步:有理化。分子分母同乘 \(R+\sqrt{R^2-r^2}\): \[z=\frac{R^2-(R^2-r^2)}{R+\sqrt{R^2-r^2}}=\frac{r^2}{R+\sqrt{R^2-r^2}} .\] 第 2 步:提出抛物线近似。记 \(x\equiv r^2/R^2\),则 \[\tag{B.3} z=\frac{r^2}{2R}\cdot\frac{2}{1+\sqrt{1-x}} .\] \(x\to0\) 时第二个因子趋于 1,所以领头项是 \(z\approx r^2/(2R)\)。
第 3 步:级数。由二项式展开 \(\sqrt{1-x}=\sum_{k\ge0}\binom{1/2}{k}(-x)^k=1-\frac x2-\frac{x^2}{8}-\frac{x^3}{16}-\cdots\),其中 \(k\ge1\) 的通项为 \(-\frac{(2k)!}{(2k-1)\,4^k(k!)^2}x^k\)。代入式 (B.2): \[z=R\big(1-\sqrt{1-x}\big)=R\Big(\frac x2+\frac{x^2}{8}+\frac{x^3}{16}+\cdots\Big)=\frac{r^2}{2R}+\frac{r^4}{8R^3}+\frac{r^6}{16R^5}+\cdots\] 第 4 步:丢掉高阶项的误差。定义相对误差 \(\varepsilon\equiv z\big/\frac{r^2}{2R}-1\)。由式 (B.3),记 \(s=\sqrt{1-x}\), \[\varepsilon=\frac{2}{1+s}-1=\frac{1-s}{1+s}=\frac{(1-s)(1+s)}{(1+s)^2}=\frac{x}{(1+\sqrt{1-x})^2}.\] 这是精确式。因为 \(1-x\le\sqrt{1-x}\le1\)(\(0\le x\le1\)),所以 \[\tag{B.4} \frac x4\le\varepsilon\le\frac{x}{(2-x)^2},\qquad \varepsilon\approx\frac{x}{4}=\frac{r^2}{4R^2}\quad(x\ll1).\] 接触区内 \(r\le a\),所以丢掉 \(r^4\) 及更高次项造成的相对误差不超过约 \((a/R)^2/4\)。用正文的数值:两只 \(R={10\,}\mathrm{mm}\) 钢球静压 10 N,\(a/R^*=0.014\),\(\varepsilon\approx5\times10^{-5}\);以 1 m/s 相撞,\(a_m/R^*=0.064\),\(\varepsilon\approx1.0\times10^{-3}\);即使以 3 m/s 相撞,\(a_m/R^*=0.099\),\(\varepsilon\approx2.5\times10^{-3}\)。(这里保守地用 \(R^*\) 估计;对每个球应当用它自己的 \(R_i\ge R^*\),误差更小。)而接触区的应变本身就是 \(a/R\) 量级,线弹性理论忽略的非线性修正也是这个量级,比 \((a/R)^2/4\) 大得多。所以在赫兹理论的精度内,只需保留二次项。
B.3 一般光滑曲面:二次型与主曲率
第 1 步:二次型。由第 B.1 节第 4 条,任何光滑表面在切点附近都可以写成 \[\tag{B.5} z=\frac12\big(\kappa_{xx}x^2+2\kappa_{xy}xy+\kappa_{yy}y^2\big)+\order{r^3},\] 其中 \(\kappa_{xx}=\partial^2z/\partial x^2\) 等是 O 点的二阶导数(量纲为 1/长度)。球面 \(\kappa_{xx}=\kappa_{yy}=1/R\),\(\kappa_{xy}=0\)。
第 2 步:转动坐标轴。把坐标轴绕 \(z\) 轴转过 \(\theta\),新坐标 \((x',y')\) 与旧坐标的关系为 \(x=x'\cos\theta-y'\sin\theta\),\(y=x'\sin\theta+y'\cos\theta\)。代入式 (B.5) 并按 \(x'^2\)、\(x'y'\)、\(y'^2\) 合并: \begin{align*} \kappa'_{xx}&=\kappa_{xx}\cos^2\theta+2\kappa_{xy}\sin\theta\cos\theta+\kappa_{yy}\sin^2\theta,\\ \kappa'_{yy}&=\kappa_{xx}\sin^2\theta-2\kappa_{xy}\sin\theta\cos\theta+\kappa_{yy}\cos^2\theta,\\ \kappa'_{xy}&=-\frac{\kappa_{xx}-\kappa_{yy}}{2}\sin2\theta+\kappa_{xy}\cos2\theta . \end{align*} 第 3 步:两个组合量。前两式相加得 \(\kappa'_{xx}+\kappa'_{yy}=\kappa_{xx}+\kappa_{yy}\):平均曲率 \(S\equiv\frac12(\kappa_{xx}+\kappa_{yy})\) 与转角无关。前两式相减再用倍角公式得 \(\frac12(\kappa'_{xx}-\kappa'_{yy})=\frac{\kappa_{xx}-\kappa_{yy}}2\cos2\theta+\kappa_{xy}\sin2\theta\)。把它与 \(\kappa'_{xy}\) 合成一个复数: \[\tag{B.6} D\equiv\frac{\kappa_{xx}-\kappa_{yy}}2+\ii\,\kappa_{xy}\qquad\Longrightarrow\qquad D'=\ee^{-2\ii\theta}D .\] 即坐标轴转过 \(\theta\) 时,\(D\) 只是在复平面上转过 \(-2\theta\),模 \(\abs D\) 不变。
第 4 步:消去交叉项。交叉项系数 \(\kappa'_{xy}=\Im D'\)。选 \(2\theta\) 等于 \(D\) 的辐角,\(D'\) 就成为正实数,交叉项消失: \[\tag{B.7} \tan2\theta=\frac{2\kappa_{xy}}{\kappa_{xx}-\kappa_{yy}} .\] 此时 \(\kappa'_{xx}=S+\abs D\),\(\kappa'_{yy}=S-\abs D\),即两个主曲率 \[\tag{B.8} \kappa_\pm=\frac{\kappa_{xx}+\kappa_{yy}}2\pm\sqrt{\Big(\frac{\kappa_{xx}-\kappa_{yy}}2\Big)^2+\kappa_{xy}^2},\qquad R'=\frac1{\kappa_+},\quad R''=\frac1{\kappa_-},\] \(R'\)、\(R''\) 叫主曲率半径,对应的方向叫主轴。在主轴坐标下,\(z=\frac12\big(x'^2/R'+y'^2/R''\big)\)。这就是“对称矩阵 \(\begin{pmatrix}\kappa_{xx}&\kappa_{xy}\\ \kappa_{xy}&\kappa_{yy}\end{pmatrix}\) 的本征值与本征方向”,这里只用到了三角恒等式和复数。
半径 \(R\)、轴线沿 \(y\) 方向的圆柱面,截面是圆,\(z=R-\sqrt{R^2-x^2}\approx x^2/(2R)\),与 \(y\) 无关:\(\kappa_{xx}=1/R\),\(\kappa_{yy}=\kappa_{xy}=0\)。主曲率半径 \(R'=R\)(垂直于轴线)、\(R''=\infty\)(沿轴线)。若把轴线转到与 \(y\) 轴成 \(\varphi\) 角,按第 2 步算出的 \(\kappa_{xx}\)、\(\kappa_{xy}\)、\(\kappa_{yy}\) 不再简单,但 \(S=\frac1{2R}\)、\(\abs D=\frac1{2R}\) 不变,由式 (B.8) 仍得 \(\kappa_\pm=1/R,\,0\)。
B.4 两个物体:主轴斜交
设物体 1 的主轴沿 \(x\)、\(y\),主曲率半径 \(R_1'\)、\(R_1''\);物体 2 的主曲率半径 \(R_2'\)、\(R_2''\),其主轴相对 \(x\) 轴转过 \(\omega\)。
第 1 步:同一坐标系中相加。两个高度函数都是 \((x,y)\) 的二次型,由式 (B.1),间隙的系数是两者系数之和:\(K_{xx}=\kappa^{(1)}_{xx}+\kappa^{(2)}_{xx}\) 等。相应地,平均曲率与复数 \(D\) 也直接相加。
第 2 步:写出各自的 \(S\)、\(D\)。物体 1 在自己的主轴坐标中 \(\kappa_{xy}=0\): \[S_1=\frac12\Big(\frac1{R_1'}+\frac1{R_1''}\Big),\qquad D_1=\frac12\Big(\frac1{R_1'}-\frac1{R_1''}\Big).\] 物体 2 在自己的主轴坐标中 \(D_2^{(\text{自})}=\frac12\big(\frac1{R_2'}-\frac1{R_2''}\big)\) 为实数。它的主轴坐标相对 \((x,y)\) 转过 \(\omega\),由式 (B.6) 反推,在 \((x,y)\) 坐标中 \(D_2=\ee^{2\ii\omega}D_2^{(\text{自})}\);而 \(S_2=\frac12\big(\frac1{R_2'}+\frac1{R_2''}\big)\) 与坐标无关。
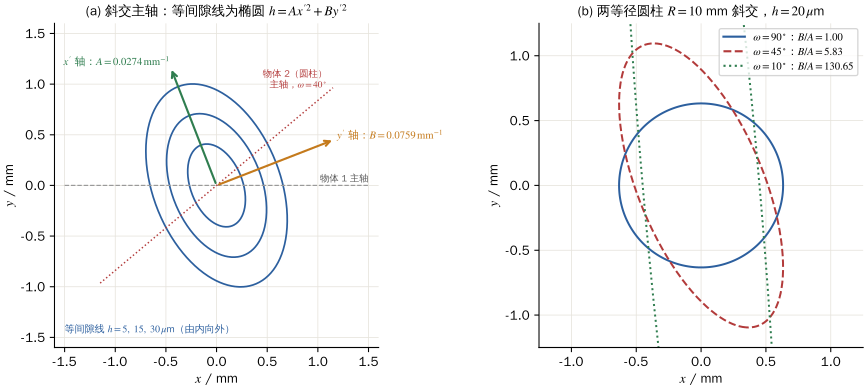
第 3 步:合成。\(S=S_1+S_2\),\(D=D_1+\ee^{2\ii\omega}D_2^{(\text{自})}\)。由余弦定理(两复数之和的模), \[\abs D^2=D_1^2+\big(D_2^{(\text{自})}\big)^2+2D_1D_2^{(\text{自})}\cos2\omega .\] 第 4 步:转到合成主轴。按第 B.3 节第 4 步转到 \(D\) 的主轴 \((x',y')\),间隙成为 \(h=\frac12(S-\abs D)x'^2+\frac12(S+\abs D)y'^2\equiv Ax'^2+By'^2\)(取 \(B\ge A\))。于是 \begin{gather*} A+B=S=\frac12\Big(\frac1{R_1'}+\frac1{R_1''}+\frac1{R_2'}+\frac1{R_2''}\Big),\tag{B.9}\\ B-A=\abs D=\frac12\sqrt{\Big(\frac1{R_1'}-\frac1{R_1''}\Big)^2+\Big(\frac1{R_2'}-\frac1{R_2''}\Big)^2+2\Big(\frac1{R_1'}-\frac1{R_1''}\Big)\Big(\frac1{R_2'}-\frac1{R_2''}\Big)\cos2\omega} .\tag{B.10} \end{gather*} 这正是接触力学文献中常用的形式[4]。我们用 200 组随机曲率(含凹面)与矩阵本征值逐一比较,二者一致到 \(10^{-12}\);sympy 也验证了 \((B-A)^2=(A+B)^2-4\det\) 这一恒等式。
第 5 步:等效半径。把 \(h=Ax'^2+By'^2\) 写成 \(h=\frac{x'^2}{2R_a}+\frac{y'^2}{2R_b}\),\(R_a=\frac1{2A}\),\(R_b=\frac1{2B}\),取几何平均,定义等效半径 \[\tag{B.11} R_e=\sqrt{R_aR_b}=\frac{1}{2\sqrt{AB}} .\] \(A=B\) 时 \(R_e=1/(2A)\),就是正文的 \(R^*\)。\(h=\) 常数的等间隙线是以 \(x'\)、\(y'\) 为主轴的椭圆(图 11(a))。\(A\ne B\) 时接触区也是椭圆,压强分布是半椭球面,求解要用到椭圆积分[4],超出本讲范围。本讲只处理 \(A=B\) 的轴对称情形。
B.5 特例
两球:\(R_i'=R_i''=R_i\),\(D_1=D_2=0\),所以 \(A=B=\frac12\big(\frac1{R_1}+\frac1{R_2}\big)=\frac1{2R^*}\),\(h=r^2/(2R^*)\),回到正文式 (3.6)。
两等半径圆柱正交:\(R_1'=R_2'=R\),\(R_1''=R_2''=\infty\),\(\omega=90^\circ\)。\(D_1=\frac1{2R}\),\(D_2=\ee^{\ii\pi}\frac{1}{2R}=-\frac1{2R}\),相加为零,所以 \(A=B=\frac{1}{2R}\),\(h=r^2/(2R)\):与半径 \(R\) 的球压在平面上完全相同。测量表面力的实验正是利用这一点,把两片云母贴在两个轴线互相垂直的圆柱面上,Tabor 与 Winterton 在论文中明确指出“这种接触与球–平面接触相似”[33]。一般夹角时,由式 (B.10),\(B-A=\abs{\cos\omega}/R\),只有 \(\omega=90^\circ\) 时才轴对称。
平行圆柱:\(\omega=0\),\(\abs D=S\),所以 \(A=0\),\(B=\frac12\big(\frac1{R_1}+\frac1{R_2}\big)\)。间隙与沿轴线的坐标无关,接触区是一条窄带(线接触),二维问题的力–压缩关系与 \(F\propto\delta^{3/2}\) 不同,赫兹点接触的结果不适用[4]。
球在凹球窝中:\(R_2<0\)。由 \(\frac1{R^*}=\frac1{R_1}-\frac1{\abs{R_2}}\),当 \(\abs{R_2}>R_1\) 时 \(R^*>R_1\):球窝越贴合,\(R^*\) 越大,同样载荷下接触圆越大、压强越低。\(\abs{R_2}\to R_1\) 时 \(R^*\to\infty\),间隙处处为零,“小接触区”假设失效。
B.6 间隙怎样进入接触条件
第 1 步:刚性趋近量。在两个物体内部、远离接触区(距离 \(\gg a\))的地方各取一个参考点,例如两球心。压紧过程中两参考点沿 \(z\) 轴相互靠近的距离记为 \(\delta\)。若两物体是刚体,靠近 \(\delta\) 后,\((x,y)\) 处两表面的竖直间距由 \(h\) 变为 \(h(x,y)-\delta\);在 \(h<\delta\) 的区域,这个量为负,表示两刚体会“互相穿透”。
第 2 步:加上弹性位移。实际上两物体都会形变。记物体 \(i\) 表面在 \((x,y)\) 处的法向位移为 \(u_{zi}\),并规定指向物体 \(i\) 内部为正(即离开对方)。参考点离接触区很远,那里的弹性位移已衰减到可以忽略(由 Boussinesq 解,位移随距离按 \(1/s\) 衰减,第 3.3 节)。所以形变后的实际间距为 \[\tag{B.12} g(x,y)=h(x,y)-\delta+u_{z1}(x,y)+u_{z2}(x,y).\] 第 3 步:接触的两种情形。实际间距不能为负(不能穿透):\(g\ge0\)。在接触区内两表面贴合,\(g=0\);在接触区外,表面分开,\(g>0\)。代入式 (B.12): \[u_{z1}+u_{z2}=\delta-h\quad(\text{接触区内}),\qquad u_{z1}+u_{z2}>\delta-h\quad(\text{接触区外}).\] 另外,接触区内压强 \(p\ge0\)(无粘附),接触区外 \(p=0\),两种情形可以合写为 \(g\ge0\)、\(p\ge0\)、\(p\,g=0\)。
第 4 步:与正文衔接。对轴对称情形 \(h=r^2/(2R^*)\),这就是正文式 (4.1) 及其后的不等式。剩下的问题,即什么样的 \(p(r)\) 使 \(u_{z1}+u_{z2}\) 恰好等于 \(\delta-r^2/(2R^*)\),由第 4.3 节与附录 C 解决。
附录 C 赫兹压强产生的表面位移
本附录证明式 (4.6)。由式 (4.4),需计算接触区内一点 B(到中心 O 的距离为 \(r<a\))处的积分 \[\tag{C.1} I(r)=\iint_{\rho\le a}\frac{p(\rho)\,\dd S}{s},\qquad p(\rho)=\frac{p_0}{a}\sqrt{a^2-\rho^2},\] 其中 \(\rho\) 是面元到 O 的距离,\(s\) 是面元到 B 的距离。
第 1 步:以 B 为极点的极坐标
以 B 为原点、以 \(\overrightarrow{OB}\) 方向为极轴建立极坐标 \((s,\varphi)\)。面元 \(\dd S=s\,\dd s\,\dd\varphi\),于是被积函数中的 \(1/s\) 被消去: \[I=\int_0^{2\pi}\dd\varphi\int_0^{s_1(\varphi)}p\,\dd s .\] 这就是选 B 为极点的好处:点力解的 \(1/s\) 奇点被面元的 \(s\) 抵消。
第 2 步:沿射线的压强
射线上距 B 为 \(s\) 的点 C,满足 \(\overrightarrow{OC}=\overrightarrow{OB}+\overrightarrow{BC}\),所以 \(\rho^2=r^2+s^2+2rs\cos\varphi\)。记 \(\alpha^2=a^2-r^2>0\),\(\beta=r\cos\varphi\),则 \[a^2-\rho^2=\alpha^2-2\beta s-s^2=(\alpha^2+\beta^2)-(s+\beta)^2 .\] 射线在 \(a^2-\rho^2=0\) 处离开接触圆:\(s_1=-\beta+\sqrt{\alpha^2+\beta^2}\)。
第 3 步:沿射线积分
令 \(s+\beta=\sqrt{\alpha^2+\beta^2}\,\sin\theta\)。\(s=0\) 对应 \(\theta_0=\arcsin\big(\beta/\sqrt{\alpha^2+\beta^2}\big)\),\(s=s_1\) 对应 \(\theta=\pi/2\): \[J(\varphi)\equiv\int_0^{s_1}\sqrt{\alpha^2-2\beta s-s^2}\,\dd s=(\alpha^2+\beta^2)\int_{\theta_0}^{\pi/2}\cos^2\theta\,\dd\theta =\frac{\alpha^2+\beta^2}{2}\Big(\frac\pi2-\theta_0\Big)-\frac{\alpha\beta}{2},\] 最后一步用了 \(\sin\theta_0\cos\theta_0=\alpha\beta/(\alpha^2+\beta^2)\)。
第 4 步:方向配对
射线 \(\varphi\) 与反方向射线 \(\varphi+\pi\) 的 \(\beta\) 互为相反数,因而 \(\theta_0\) 也互为相反数。两者相加,含 \(\theta_0\) 的项和 \(\alpha\beta\) 项都抵消: \[J(\varphi)+J(\varphi+\pi)=\frac{\pi}{2}(\alpha^2+\beta^2)=\frac\pi2\big(a^2-r^2+r^2\cos^2\varphi\big).\]
第 5 步:对方向积分
\[\int_0^{2\pi}J\,\dd\varphi=\int_0^{\pi}\big[J(\varphi)+J(\varphi+\pi)\big]\dd\varphi=\frac\pi2\Big[\pi(a^2-r^2)+\frac{\pi r^2}{2}\Big]=\frac{\pi^2}{4}(2a^2-r^2).\] 于是 \(I=\frac{p_0}{a}\cdot\frac{\pi^2}{4}(2a^2-r^2)\),代入式 (4.4): \[\tag{C.2} u_1+u_2=\frac{1}{\pi E^*}I=\frac{\pi p_0}{4aE^*}(2a^2-r^2),\qquad r\le a ,\] 即式 (4.6)。
接触区外
对 \(r>a\) 的点,用同样方法(此时只有一部分方向的射线穿过接触圆)可得[4] \[\tag{C.3} u_1+u_2=\frac{p_0}{2aE^*}\Big[(2a^2-r^2)\arcsin\frac ar+a\sqrt{r^2-a^2}\Big],\qquad r>a .\] 在 \(r=a\) 处与式 (C.2) 连续,均为 \(\pi p_0a/(4E^*)\)。图 1(b) 的圆圈是对式 (C.1) 的直接数值积分(对方位角的积分可化为第一类完全椭圆积分这一标准特殊函数,再对径向用自适应数值求积),与式 (C.2)、(C.3) 在 \(0\le r\le3a\) 内的最大相对偏差为 \(4\times10^{-9}\)。
式 (C.1) 与面电荷密度 \(p\) 产生的静电势形式相同。“椭球上的均匀体电荷投影到赤道面”恰好给出 \(\sqrt{a^2-\rho^2}\) 型面密度,而均匀带电椭球内部的电势是坐标的二次函数,这就是半椭球压强产生二次位移的深层原因。
附录 D 接触时间积分与 B 函数
\(\Gamma(x)=\int_0^\infty t^{x-1}\ee^{-t}\dd t\)(\(x>0\)),满足 \(\Gamma(x+1)=x\Gamma(x)\)、\(\Gamma(n+1)=n!\)、\(\Gamma(\frac12)=\sqrt\pi\)。B 函数 \(B(x,y)=\int_0^1t^{x-1}(1-t)^{y-1}\dd t\),可以证明 \(B(x,y)=\Gamma(x)\Gamma(y)/\Gamma(x+y)\)(把 \(\Gamma(x)\Gamma(y)\) 写成二重积分后换元即可,见任何数学物理方法教材)。
式 (5.3) 中的积分,令 \(t=x^{5/2}\),即 \(x=t^{2/5}\),\(\dd x=\frac25t^{-3/5}\dd t\): \[\tag{D.1} \int_0^1\frac{\dd x}{\sqrt{1-x^{5/2}}}=\frac25\int_0^1t^{-3/5}(1-t)^{-1/2}\dd t=\frac25B\Big(\frac25,\frac12\Big)=\frac25\cdot\frac{\Gamma(\frac25)\Gamma(\frac12)}{\Gamma(\frac{9}{10})}.\] 数值:\(\Gamma(0.4)=2.21816\),\(\Gamma(0.5)=1.77245\),\(\Gamma(0.9)=1.06863\),积分 \(=1.47164\),所以 \(t_c=2\times1.47164\,\delta_m/v=2.9433\,\delta_m/v\)。用 30 位精度直接数值积分,结果一致。
若 \(F=k\delta\),同样方法给出积分 \(\int_0^1(1-x^2)^{-1/2}\dd x=\pi/2\),\(t_c=\pi\delta_m/v=\pi\sqrt{m^*/k}\),即半个周期。一般 \(F\propto\delta^\beta\) 时积分为 \(\frac{1}{\beta+1}B\big(\frac{1}{\beta+1},\frac12\big)\)。\(\beta=3/2\) 的系数 1.4716 小于 \(\pi/2=1.5708\):在 \(0<x<1\) 上 \(x^{5/2}<x^2\),被积函数更小。物理上,赫兹力在 \(\delta\) 小时很软,球在大部分压缩路程上几乎不减速,只在接近 \(\delta_m\) 处急剧减速,所以用时比同样 \(\delta_m\)、\(v\) 的线性弹簧短。
附录 E 长波展开与行波解的细节
(1) 记号
球 \(n\) 的平衡位置 \(x_n=nd\),位移 \(u_n(t)=u(x_n,t)\)。接触 \((n-1,n)\) 位于两球之间 \(x_n-d/2\) 处,其压缩量 \[\psi(x_n-\tfrac d2)=u(x_n-d)-u(x_n).\] 定义连续函数 \(\psi(x)=u(x-\frac d2)-u(x+\frac d2)\) 与接触力 \(f(x)=A\psi(x)^{3/2}\)。
(2) 力的差分
式 (7.2) 为 \(m\ddot u(x)=f(x-\frac d2)-f(x+\frac d2)\)。把两项在 \(x\) 处泰勒展开,偶数阶项相消: \[\tag{E.1} f(x-\tfrac d2)-f(x+\tfrac d2)=-2\Big[\frac d2f'+\frac{1}{3!}\Big(\frac d2\Big)^3f'''+\cdots\Big]=-d\,f'-\frac{d^3}{24}f'''+\order{d^5}.\]
(3) 压缩量的展开
同理,\(\psi=u(x-\frac d2)-u(x+\frac d2)=-d\,u'-\frac{d^3}{24}u'''+\cdots\)。用 \(w=-u'\)(\(u'''=-w''\)): \[\tag{E.2} \psi=d\,w+\frac{d^3}{24}w''+\order{d^5}.\]
(4) 3/2 次幂的展开
写 \(\psi=dw\,(1+\epsilon)\),\(\epsilon=\frac{d^2w''}{24w}\)。长波近似要求 \(\abs\epsilon\ll1\)。用 \((1+\epsilon)^{3/2}=1+\frac32\epsilon+\order{\epsilon^2}\): \[\tag{E.3} f=A(dw)^{3/2}\Big(1+\frac{d^2w''}{16w}\Big)=Ad^{3/2}\Big[w^{3/2}+\frac{d^2}{16}w^{1/2}w''\Big],\]
略去的是 \(\order{\epsilon^2}\),即相对主项 \(d^4\) 阶的项。
(5) 合并
把式 (E.3) 代入式 (E.1),保留到 \(d^2\) 的相对阶(第二项中只需用主阶 \(f\approx Ad^{3/2}w^{3/2}\)): \[m\ddot u=-Ad^{5/2}\,\partial_x\Big[w^{3/2}+\frac{d^2}{16}w^{1/2}w''+\frac{d^2}{24}\big(w^{3/2}\big)''\Big].\] 展开 \((w^{3/2})''=\frac32w^{1/2}w''+\frac34w^{-1/2}w'^2\),方括号中的 \(d^2\) 项为 \(\frac{d^2}{8}w^{1/2}w''+\frac{d^2}{32}w^{-1/2}w'^2\)。另一方面 \(w^{1/4}(w^{5/4})''=\frac54w^{1/2}w''+\frac{5}{16}w^{-1/2}w'^2\),乘以 \(d^2/10\) 后正好是 \(\frac{d^2}{8}w^{1/2}w''+\frac{d^2}{32}w^{-1/2}w'^2\)。所以方括号 \(=w^{3/2}+\frac{d^2}{10}w^{1/4}(w^{5/4})''\)(sympy 逐项核对)。最后对 \(x\) 求导并用 \(\ddot w=-\partial_x\ddot u\),即得式 (7.6),其中 \(c^2=Ad^{5/2}/m\)。代入式 (7.1) 与 \(m=\frac\pi6\rho d^3\) 得 \(c^2=2E/[\pi\rho(1-\nu^2)]\)。
(6) 以 \(\psi\) 为变量的另一种近似(近似 II)
也可以不经过 \(w\),直接对式 (7.3) 的二阶差分展开:\(f_{n-1}-2f_n+f_{n+1}=d^2f''+\frac{d^4}{12}f''''+\cdots\),得 \[\tag{E.4} m\psi_{tt}=Ad^2\Big[\psi^{3/2}+\frac{d^2}{12}\big(\psi^{3/2}\big)_{xx}\Big]_{xx}.\] 它与式 (7.6) 在 \((d/L)^2\) 阶上同样正确,区别只在于 \(\psi\) 与 \(dw\) 本身相差 \(\order{d^3}\)(式 (E.2))。行波解(例 2 中 \(\beta=3/2\))为 \(\psi=\psi_m\cos^4\big(z/\sqrt3d\big)\),宽度 \(\sqrt3\pi d=5.44d\),\(V_s^2=\frac56(Ad^2/m)\psi_m^{1/2}\),即 \(C=\sqrt{5/6}=0.913\)。两种近似的差别(约 2%)反映了被略去的高阶项的大小。
(7) 积分常数与“紧支撑”
积分两次时令常数为零,用的是孤立波前方 \(w\to0\)。\(\cos^4\) 解在 \(\abs{\kappa z}=\pi/2\) 处与零解光滑衔接(\(w\)、\(w'\)、\(w''\)、\(w'''\) 均为零),所以分段函数是长波方程的合法解。这种“紧支撑”(\(w\) 只在有限区间内不为零)是长波近似的产物。原因可以从展开的有效性条件看出:第 (4) 段要求 \(\abs\epsilon=\abs{d^2w''/(24w)}\ll1\)。对 \(w=\xi_m\cos^4\theta\)(\(\theta=\kappa z\)),\(w''/w=\kappa^2(12\tan^2\theta-4)\),于是 \[\epsilon(\theta)=\frac{\kappa^2d^2}{24}(12\tan^2\theta-4)=\frac{\tan^2\theta}{5}-\frac1{15}.\] 在中心 \(\epsilon=-0.067\),\(\theta=\pi/4\) 处 \(\epsilon=0.13\),到 \(\theta\approx1.16\)(约为半宽 \(\pi/2\) 的 74%)处 \(\epsilon=1\),再往外发散。所以在剖面外侧约四分之一的区域里,展开已经失效,“恰好降到零”的边界并不可信;离散链的真实孤立波尾部以双指数方式衰减[26],但衰减极快,在图 4(b) 上与 \(\cos^4\) 的差别已难以分辨。
附录 F 数值方法
积分器
所有球链模拟使用速度 Verlet 格式: \[v_{n}^{k+1/2}=v_n^k+\tfrac{h}{2}\ddot u_n(u^k),\quad u_n^{k+1}=u_n^k+h\,v_n^{k+1/2},\quad v_n^{k+1}=v_n^{k+1/2}+\tfrac h2\ddot u_n(u^{k+1}).\] 它是二阶精度的“辛”格式(symplectic,即离散后的演化仍保持相空间体积,像真实的哈密顿系统一样),长时间积分中能量误差有界、不会系统漂移。步长取特征时间 \(\tau=(m/A)^{2/5}v_0^{-1/5}\) 的 \(1/300\)–\(1/1000\),各模拟的总能量相对误差 \(<10^{-5}\)(多数 \(<10^{-7}\)),总动量守恒到舍入误差。两球碰撞(图 2)用 SciPy 的 RK45 积分,相对容差 \(10^{-11}\),并用事件检测确定分离时刻。
测量方法
孤立波速度:记录第 \(j_1=20\) 与 \(j_2=40\) 个接触力达到最大的时刻 \(t_1\)、\(t_2\),\(V_s=(j_2-j_1)d/(t_2-t_1)\)。宽度:把第 30 个接触的 \(\psi(t)\) 用 \(z=V_s(t-t_{\mathrm{peak}})\) 换成空间坐标后取半高全宽。由于标度对称性,无量纲结果对所有振幅相同,7 个振幅的计算只用来演示和检验程序。
交互演示
网页演示用同样的格式(JavaScript 实现)。hertz-collision 用 RK4 积分(步长 \(t_c/4000\)),读数中数值与解析 \(t_c\) 一致到 \(10^{-4}\);hertz-soliton 在全钢链中测得的 \(V_s\) 与式 (7.10) 之比约为 1.012,与表 3 一致。
附录 G 最小二乘公式的推导
设 \(y_i=\alpha+bx_i+\epsilon_i\),\(\epsilon_i\) 相互独立、方差都为 \(\sigma^2\)。令 \(Q(\alpha,b)=\sum(y_i-\alpha-bx_i)^2\) 取极小: \[\pdv{Q}{\alpha}=-2\sum(y_i-\alpha-bx_i)=0\Rightarrow \alpha=\bar y-b\bar x;\qquad \pdv{Q}{b}=-2\sum x_i(y_i-\alpha-bx_i)=0 .\] 把 \(\alpha\) 代入第二式,利用 \(\sum x_i(y_i-\bar y)=S_{xy}\)、\(\sum x_i(x_i-\bar x)=S_{xx}\),得 \(b=S_{xy}/S_{xx}\)。由于 \(b=\sum_i\frac{x_i-\bar x}{S_{xx}}y_i\) 是 \(y_i\) 的线性组合,独立变量的方差相加: \[\sigma_b^2=\sum_i\frac{(x_i-\bar x)^2}{S_{xx}^2}\sigma^2=\frac{\sigma^2}{S_{xx}} .\] 同理 \(\alpha=\bar y-b\bar x\),\(\bar y\) 与 \(b\) 不相关(因为 \(\sum(x_i-\bar x)=0\)),\(\sigma_\alpha^2=\sigma^2(\frac1n+\frac{\bar x^2}{S_{xx}})\)。\(\sigma\) 未知时用残差估计 \(s^2=Q_{\min}/(n-2)\):\(n\) 个数据中两个自由度被 \(\alpha\)、\(b\) 用掉,分母取 \(n-2\) 才使 \(s^2\) 的期望等于 \(\sigma^2\)。这就是式 (10.1)。由函数 \(g(C_t)\) 求不确定度时用一阶泰勒展开:\(u_g=\abs{g'(C_t)}u_{C_t}\),如 \(E^*\propto C_t^{-5/2}\) 给出 \(u_{E^*}/E^*=\frac52u_{C_t}/C_t\)。
附录 H 名词解释
| 中文 | 英文 | 一句话定义 |
|---|---|---|
| 赫兹接触 | Hertzian contact | 光滑弹性曲面的无摩擦接触,\(F\propto\delta^{3/2}\) |
| 等效模量/半径 | effective modulus/radius | 把两体接触化为单体问题的组合 \(E^*\)、\(R^*\) |
| 弹性半空间 | elastic half-space | 表面为平面的无限大弹性体 |
| 准静态 | quasi-static | 过程足够慢,每一时刻可视为静力平衡 |
| 恢复系数 | coefficient of restitution | 分离速度/接近速度 |
| 屈服强度 | yield strength | 开始发生塑性形变的单轴应力 |
| 约化质量 | reduced mass | \(m_1m_2/(m_1+m_2)\) |
| 色散 | dispersion | 不同波长的波速不同,波包展宽 |
| 群速度 | group velocity | 波包包络(能量)的传播速度 \(\dd\omega/\dd q\) |
| 声真空 | sonic vacuum | 线性声速为零的介质(无预压的赫兹链) |
| 孤立波 | solitary wave | 形状不变、局域的行波 |
| 长波近似 | long-wave approximation | 把离散链看成连续介质,保留低阶色散项 |
| 标度对称性 | scaling symmetry | 方程在变量的幂次缩放下形式不变 |
| 赫兹锥裂 | Hertzian cone crack | 球压脆性平面时,接触圆外萌生、向下扩展的锥形裂纹 |
| Auerbach 定律 | Auerbach’s law | 小球压脆性材料时,锥裂临界载荷正比于球半径 |
| Griffith 判据 | Griffith criterion | 裂纹扩展释放的弹性能足以提供新表面能时裂纹扩展 |
| 断裂韧度 | fracture toughness \(K_c\) | 裂纹扩展的临界值 \(\sigma\sqrt{\pi c}\),材料常数 |
| 主应力 | principal stress | 无切应力的三个相互垂直截面上的正应力 |
| 平面应变 | plane strain | 一个方向的应变被约束为零的形变状态 |
| 颗粒晶体 | granular crystal | 规则排列、靠接触相互作用的弹性颗粒阵列 |
| 声弹 | sound bullet | 颗粒透镜聚焦形成的高强度局域声脉冲 |