振动陀螺:从傅科摆到半球谐振陀螺
2026 年 10 月
1 导读
机械转子陀螺。1851 年,傅科(L. Foucault)先在巴黎天文台、后在先贤祠用一根约 67 m 长的钢丝悬挂约 28 kg 的摆锤,演示了摆动平面相对地面缓慢转动,从而“看见”了地球自转[1];1852 年他又用高速旋转的转子做了同类演示,并把这种装置命名为 gyroscope(陀螺仪)[2], [3]。20 世纪初出现了以高速转子为核心的陀螺罗经:Anschütz-Kaempfe 1906 年发明、1908 年试验成功;Sperry 1908 年做出实用系统(美国专利 1,242,065),1911 年被美国海军采用[4]。转子陀螺精度可以很高,但有轴承、有磨损、怕冲击。
光学陀螺。1913 年萨尼亚克(G. Sagnac)发现:在转动的闭合光路中沿相反方向传播的两束光有光程差[5]。1963 年 Macek 与 Davis 做出了环形激光陀螺[6],1976 年 Vali 与 Shorthill 提出了光纤陀螺[7]。光学陀螺没有运动部件,至今仍是飞机、潜艇导航的主力。
振动陀螺。本讲的主角。它的物理原型是傅科摆:一个振动的物体,其振动方向(或振动图样)在转动参考系中会因科里奥利力而“进动”。1890 年,剑桥的布赖恩(G. H. Bryan)发现:敲响一只绕自身轴旋转的酒杯(或圆柱、钟),声音会出现“拍”;他解释为:杯壁振动图样的波节虽跟着杯子转,但角速度低于杯体(相对杯体反向滑动);酒杯的最低音“每转一圈约 2.4 拍”,由此推断“波节的角速度约为杯体的 \(\tfrac35\)”[8]。1965 年前后,美国通用汽车 Delco 研究中心的 D. Lynch 等人依据 Bryan 的理论开始研制半球谐振陀螺(hemispherical resonator gyro,HRG),1984 年发表了首批试验结果[9], [10], [11]。
手机里的 MEMS 陀螺:1991 年 Draper 实验室做出第一个硅微机械陀螺[12]。今天手机里的微机电(MEMS)陀螺是一块毫米见方的硅片,内含工作频率在 3–30 kHz 量级的振动质量块[13];典型消费级器件的速率噪声密度约 \(0.003\)–\(0.01\,(^\circ/\mathrm{s})/\sqrt{\mathrm{Hz}}\)(TDK ICM-42688-P 为 \(2.8\,\mathrm{m}^\circ/\mathrm{s}/\sqrt{\mathrm{Hz}}\),Bosch BMI270 为 \(0.007\,^\circ/\mathrm{s}/\sqrt{\mathrm{Hz}}\))[14], [15],这种单位的含义见第 2.5 节。汽车电子中也在使用“振动圆环”式 MEMS 陀螺(如 Silicon Sensing 公司的产品),它让硅环工作在 \(\cos2\theta\) 振型[16]——这正是本讲第 5 节的模型。
航天器里的 HRG:半球谐振子是一只带柄的熔融石英“小碗”(直径约 30 mm 量级,品质因数可达 \(10^7\) 量级,工作频率数 kHz)[17], [18]。1996 年 2 月发射的 NEAR 小行星探测器首次在太空使用 HRG[19], [20];此后卡西尼号、信使号以及詹姆斯·韦布空间望远镜(JWST)都使用了基于 HRG 的惯性参考单元[21], [22]。截至 2022 年底,诺斯罗普·格鲁曼公司的 HRG 在太空累计工作超过 6500 万小时而无一次任务失效[21]。其太空惯性参考单元的指标为:零偏稳定性优于 \(0.0015\,^\circ/\mathrm{h}\),角随机游走优于 \(0.00015\,^\circ/\sqrt{\mathrm{h}}\)[23](这些单位的含义见第 7 节)。
表 1 给出业界常用的陀螺性能分级。注意从手机到潜艇,零偏稳定性跨越了 6–7 个数量级;同一条物理原理(科里奥利力 + 振动)覆盖了其中相当大的一段。
| 等级 | 零偏稳定性 | 典型应用 | 典型技术 |
|---|---|---|---|
| 消费级 | \(30\)–\(1000\,^\circ/\mathrm{h}\) | 人机交互、手机 | MEMS |
| 工业级/低端战术级 | \(1\)–\(30\,^\circ/\mathrm{h}\) | 弹药、火箭制导 | MEMS |
| 战术级 | \(0.1\)–\(30\,^\circ/\mathrm{h}\) | 平台稳定 | 光纤/激光陀螺 |
| 高端战术级 | \(0.1\)–\(1\,^\circ/\mathrm{h}\) | 导弹导航 | 激光/光纤陀螺 |
| 导航级 | \(0.01\)–\(0.1\,^\circ/\mathrm{h}\) | 航空导航 | 激光/光纤陀螺 |
| 战略级 | \(0.0001\)–\(0.01\,^\circ/\mathrm{h}\) | 潜艇导航 | 激光/光纤陀螺(及 HRG) |
本讲主线。
三种看似不同的装置——傅科摆、MEMS 陀螺、酒杯/半球陀螺——共享同一个数学结构:一个二维简并振子(两个频率相同的振动模式)放在转动参考系中,科里奥利力把两个模式耦合起来,使两个反向“转圈”的分量频率劈裂,于是振动方向进动。我们按下面的链条展开:
转动参考系中的牛顿定律 \(\to\) 科里奥利力(第 2.1 节);
二维各向同性振子:简并、反向圆运动分解、“频率差导致进动”引理(第 2.2 节);
傅科摆:振动面进动率 \(\Omega\sin\lambda\)(第 3 节);
MEMS 陀螺:受迫振动 + 科里奥利耦合,灵敏度–带宽折中与热噪声极限(第 4 节);
振动圆环:振型进动的 Bryan 因子 \(K=2/(n^2+1)\),推广到半球 \(K\approx0.277\)(第 5 节);
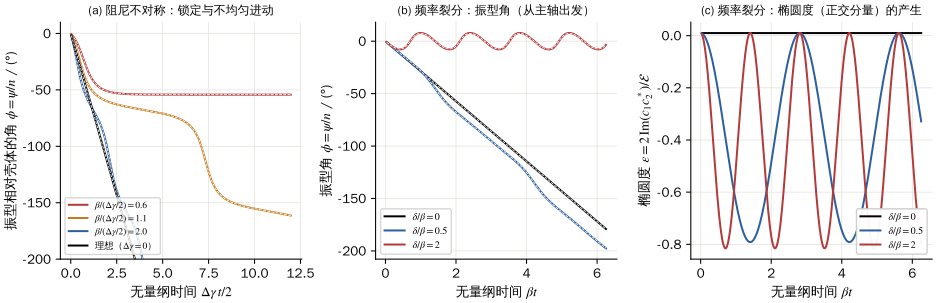
工作模式与制造缺陷:全角模式、阻尼不对称导致的锁定、频率裂分导致的椭圆化(第 6 节);
陀螺噪声的度量:Allan 方差(第 7 节);然后是例题与笔试型实验题。
学习目标。
学完本讲,应能:(1) 从 \(\dd/\dd t|_{\text{惯性}}=\dd/\dd t|_{\text{转动}}+\vect\Omega\times\) 推出科里奥利力,并用复坐标解转动系中的二维振动;(2) 推出傅科摆进动率与 MEMS 陀螺检测振幅,解释模态匹配时“灵敏度 \(\propto Q\)、带宽 \(\propto 1/Q\)”的折中;(3) 用拉格朗日方程推出圆环的 Bryan 因子,并能用数值方法独立检验;(4) 用慢变包络方程分析频率裂分与阻尼不对称;(5) 由 Allan 偏差曲线读出角随机游走与零偏不稳定性。
前置知识与学时。
需要:普通物理力学(牛顿定律、简谐振动、受迫振动)、微积分、矢量叉乘、复数指数。拉格朗日方程、白噪声与能量均分、功率谱、傅里叶级数只需最低限度,均在用到之前(第 2、5.1 节)和附录中补充。建议按 1.5–2 学时授课:第 2–5 节与第 7 节为主线(约 1.5 学时,前置模块可布置预习);第 6.3–6.4 节、例题三、例题四、附录 C 为选讲;例题与实验题供课后练习或另开习题课。
1.1 名词与符号表
本讲用到的主要符号列于表 2 与表 3;术语的中英对照与一句话定义见附录 G。
| 符号 | 含义 | 单位 |
|---|---|---|
| \(\vect\Omega\), \(\Omega\) | 参考系(地球、芯片、壳体)相对惯性系的角速度 | rad/s |
| \(\Omega_z\) | \(\vect\Omega\) 沿竖直(或对称轴)方向的分量 | rad/s |
| \(\Omega_{\mathrm E}\) | 地球自转角速度 \(2\pi/(\text{恒星日})=7.292\times10^{-5}\) | rad/s |
| \(\lambda\) | 地理纬度 | rad 或 \(^\circ\) |
| \(\omega_0\), \(\omega_n\) | 固有角频率;圆环第 \(n\) 阶弯曲振动的角频率 | rad/s |
| \(\omega_d\), \(\omega_x\), \(\omega_y\) | MEMS 驱动频率;驱动、检测模态的固有频率 | rad/s |
| \(\Delta\omega\), \(\Delta f\) | 频率失配 \(\omega_y-\omega_d\);\(\Delta f=\Delta\omega/2\pi\) | rad/s;Hz |
| \(Q\) | 品质因数 \(Q=m\omega_0/b\) | 1 |
| \(b\) | 粘滞阻尼系数(阻力 \(-b\dot x\)) | kg/s |
| \(\tau_{\mathrm r}\) | 振幅衰荡时间 \(\tau_{\mathrm r}=2Q/\omega_0\) | s |
| \(\gamma\), \(\gamma_{1,2}\) | 振幅衰减率 \(1/\tau_{\mathrm r}\)(两个主轴各自的) | s\(^{-1}\) |
| \(\xi=x+\ii y\) | 平面位置的复坐标 | m |
| \(X_0\), \(Y\) | 驱动振幅;检测振幅 | m |
| \(A(t)\), \(c_{1,2}(t)\) | 慢变复包络(振动 \(=\Re[c\,\ee^{\ii\omega t}]\)) | m |
| \(n\) | 圆环/壳体振型的周向波数(\(\cos n\theta\)) | 1 |
| \(\theta\) | 圆环上材料点的周向坐标(随壳体转动) | rad |
| \(u\), \(v\) | 环上材料点的径向(向外为正)、切向位移 | m |
| \(q_1\), \(q_2\) | 两个简并振型 \(\cos n\theta\)、\(\sin n\theta\) 的模态坐标 | m |
| \(R\), \(\mu\), \(EI\) | 环半径;线密度 \(\rho A\);弯曲刚度 | m;kg/m;N\(\cdot\)m\(^2\) |
| \(M\), \(G\), \(\beta\) | 模态质量;陀螺耦合系数;\(\beta=G/M=nK\Omega\) | kg;kg/s;s\(^{-1}\) |
| \(K\) | Bryan 因子(振型相对壳体以 \(-K\Omega\) 转动) | 1 |
| \(\phi\), \(\psi\) | 振型(波腹)相对壳体的方位角;\(q\) 平面中的方位角 \(\psi=n\phi\) | rad |
| \(\Theta\) | 壳体相对惯性系转过的角度 | rad |
| \(\delta\), \(\Delta\gamma\) | 两主轴频率的半裂分 \(\omega_{1,2}=\omega_0\pm\delta\);阻尼不对称 \(\gamma_1-\gamma_2\) | s\(^{-1}\) |
| \(p\) | MEMS 包络方程的复衰减率 \(1/\tau_{\mathrm r}-\ii\Delta\omega\) | s\(^{-1}\) |
| \(\mathcal S\), \(\omega_{\mathrm{bw}}\) | 直流灵敏度 \(X_0/\abs p\);平坦带宽(角频率) | m\(\cdot\)s;s\(^{-1}\) |
| \(D(t)\), \(\alpha_{\mathrm{ref}}\) | 同相解调输出;解调参考相位 | m;rad |
| \(U\), \(V_\theta\), \(Z\) | 壳体振型的水平径向、周向、竖直振幅(例题四) | 1 |
| \(H(\nu)\) | 解调输出对角速度变化(角频率 \(\nu\))的归一化频率响应 | 1 |
| \(\kappa\), \(T\), \(V\) | 模态刚度;动能(第 2.4、5 节);势能 | N/m;J;J |
| \(W\), \(T_{\mathrm A}\) | 频率裂分解中的 \(\sqrt{\beta^2+\delta^2}\);Adler 方程中振型转过 \(\pi\) 的时间 | s\(^{-1}\);s |
| \(\eta\), \(\theta_e\) | 图 1(c) 中两圆分量的频率偏移;解调相位误差 | s\(^{-1}\);rad |
| \(\zeta\) | 壳体振型竖直与水平径向运动的均方根之比(例题四) | 1 |
| 符号 | 含义 | 单位 |
|---|---|---|
| \(\kB\), \(T\) | 玻尔兹曼常数 \(1.381\times10^{-23}\);热力学温度 | J/K;K |
| \(T_a\), \(T_m\) | 时间平均的长度(式 2.18);相敏解调的平均时间 | s |
| \(\mathcal W(t)\), \(\Xi(t)\) | 白噪声的积分(随机游走);一般的平稳随机信号 | — |
| \(S\), \(S_1\) | 双边、单边功率谱密度(\(S_1=2S\),第 2.5 节) | 量\(^2\)/Hz |
| \(r\), \(J\), \(n_c\) | Allan 方差:每段采样点数;总点数;段数 | 1 |
| \(N_d\) | 拟合用的数据点数 | 1 |
| \(f(t)\), \(S_F\) | 随机力;白噪声强度 \(\avg{f(t)f(t')}=S_F\,\delta(t-t')\) | N;N\(^2\cdot\)s |
| \(N\) | 角随机游走(ARW)系数:角度误差 \(\sigma_\vartheta=N\sqrt t\) | rad/\(\sqrt{\mathrm s}\),\(^\circ/\sqrt{\mathrm h}\) |
| \(B\) | 零偏不稳定性(闪烁噪声)系数 | \(^\circ\)/h |
| \(K_{\mathrm{rw}}\) | 速率随机游走系数 | \(^\circ/\mathrm{h}/\sqrt{\mathrm s}\) |
| \(\tau\) | Allan 方差的平均时间(第 7 节) | s |
| \(\sigma(\tau)\) | Allan 偏差(Allan 方差的平方根) | \(^\circ\)/h |
| \(\mathcal E\), \(\varepsilon\) | 全角模式读出量:总能量指标 \(\abs{c_1}^2+\abs{c_2}^2\);椭圆度 | m\(^2\);1 |
2 前置模块
2.1 转动参考系中的牛顿定律
惯性系 \(S\):牛顿第二定律 \(m\vect a=\vect F\) 成立的参考系(对本讲而言,以遥远恒星为参照的参考系足够好)。转动系 \(S'\):与 \(S\) 共原点、相对 \(S\) 以角速度 \(\vect\Omega(t)\) 绕原点转动的参考系(地面、手机芯片、陀螺壳体)。\(S'\) 中固定的单位基矢记为 \(\uvec e'_1,\uvec e'_2,\uvec e'_3\);它们在 \(S'\) 中不动,但在 \(S\) 中看是随 \(S'\) 转动的。
第一步:转动基矢的导数。以 \(\vect\Omega=\Omega\uvec z\) 为例(\(\Omega\) 为常量),\(S'\) 的基矢在 \(S\) 中为 \(\uvec e'_1=(\cos\Omega t,\sin\Omega t,0)\)、\(\uvec e'_2=(-\sin\Omega t,\cos\Omega t,0)\)。直接求导: \[\tag{2.1} \dv{\uvec e'_1}{t}=\Omega(-\sin\Omega t,\cos\Omega t,0)=\Omega\uvec z\times\uvec e'_1,\qquad \dv{\uvec e'_2}{t}=\Omega\uvec z\times\uvec e'_2 .\] 几何意义:单位矢量刚性地绕 \(\vect\Omega\) 转动,其端点作圆周运动,速度就是 \(\vect\Omega\times\uvec e'\)。一般情形(\(\vect\Omega\) 方向任意、可随时间变化)在每一瞬时同样成立:\(\dot{\uvec e}'_i=\vect\Omega\times\uvec e'_i\)。
第二步:任意矢量。把任意矢量写成 \(\vect A=\sum_i A'_i\uvec e'_i\),其中 \(A'_i\) 是 \(S'\) 中的分量。在 \(S\) 中求导,用乘积法则,再用第一步: \[\tag{2.2} \left.\dv{\vect A}{t}\right|_S=\underbrace{\sum_i\dot A'_i\uvec e'_i}_{S'\text{ 中看到的变化率}}+\sum_iA'_i\,\vect\Omega\times\uvec e'_i =\left.\dv{\vect A}{t}\right|_{S'}+\vect\Omega\times\vect A .\]
第三步:速度。取 \(\vect A=\vect r\)(位矢在两个参考系中是同一个矢量),记 \(\vect v'=\dd\vect r/\dd t|_{S'}\): \[\tag{2.3} \vect v_S=\vect v'+\vect\Omega\times\vect r .\]
第四步:加速度。再对 \(\vect v_S\) 用一次式 (2.2),并把 \(\vect v_S\) 换成式 (2.3): \begin{align*} \vect a_S&=\left.\dv{}{t}\right|_{S'}\!\left(\vect v'+\vect\Omega\times\vect r\right)+\vect\Omega\times\left(\vect v'+\vect\Omega\times\vect r\right)\\ &=\vect a'+\dot{\vect\Omega}\times\vect r+\vect\Omega\times\vect v'+\vect\Omega\times\vect v'+\vect\Omega\times(\vect\Omega\times\vect r)\\ &=\vect a'+2\vect\Omega\times\vect v'+\vect\Omega\times(\vect\Omega\times\vect r)+\dot{\vect\Omega}\times\vect r .\tag{2.4} \end{align*} 第二行对 \(\vect\Omega\times\vect r\) 在 \(S'\) 中求导用了乘积法则,得 \(\dot{\vect\Omega}\times\vect r\) 与 \(\vect\Omega\times\vect v'\) 两项(\(\vect\Omega\) 的分量在两系中相同,其导数 \(\dot{\vect\Omega}\) 也相同)。
把 \(m\vect a_S=\vect F\) 用式 (2.4) 改写成 \(S'\) 中的形式: \[\tag{2.5} \boxed{m\vect a'=\vect F-2m\vect\Omega\times\vect v'-m\vect\Omega\times(\vect\Omega\times\vect r)-m\dot{\vect\Omega}\times\vect r}\] 右边后三项依次称为科里奥利力、离心力与欧拉力。
(1) 它们是“惯性力”:不是别的物体施加的,而是在转动系里记账时多出来的项;(2) 科里奥利力 \(\propto\vect v'\) 且垂直于 \(\vect v'\),不做功,只改变运动方向;(3) 它与 \(\Omega\) 成一次方,离心力与 \(\Omega^2\) 成正比。陀螺里 \(\Omega\) 远小于振动角频率(手机 MEMS:\(\Omega/\omega_d\lesssim3\times10^{-4}\),HRG 测地球自转:\(\sim10^{-9}\)),所以一阶效应只有科里奥利力,离心力属于二阶小量。
在 \(S\) 中静止的自由质点(\(\vect F=0\)),在 \(S'\)(\(\vect\Omega\) 恒定)中看以 \(-\vect\Omega\) 作匀速圆周运动:\(\vect v'=-\vect\Omega\times\vect r\),所需向心加速度 \(\vect a'=-\vect\Omega\times\vect v'=\vect\Omega\times(\vect\Omega\times\vect r)\)。式 (2.5) 右边:\(-2\vect\Omega\times(-\vect\Omega\times\vect r)-\vect\Omega\times(\vect\Omega\times\vect r)=\vect\Omega\times(\vect\Omega\times\vect r)\),与左边一致:科里奥利力的一半抵消了离心力,另一半提供向心力。
2.2 二维各向同性振子:简并与“频率差导致进动”
质点在平面内受指向原点、大小正比于距离的回复力 \(\vect F=-k\vect r\),方程为 \(\ddot x=-\omega_0^2x\),\(\ddot y=-\omega_0^2y\),\(\omega_0=\sqrt{k/m}\)。沿 \(x\) 的振动与沿 \(y\) 的振动是两个独立的“模式”(又称模态,normal mode:系统各部分以同一频率、固定的振幅比与相位关系一起振动的方式),频率相同——这叫简并。简并的直接后果是:它们的任意线性组合仍是同频率的振动,因此振动方向不由系统本身决定,而由初始条件决定。
一般解 \(x=A\cos\omega_0t\),\(y=B\cos(\omega_0t+\chi)\) 消去 \(t\) 后是一个椭圆(图 1(a)):\(\chi=0\) 时退化为过原点的直线,\(\chi=\pm\pi/2\) 且 \(A=B\) 时为圆。
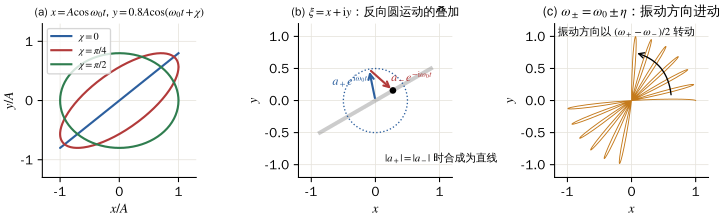
令 \(\xi=x+\ii y\),两个方程合成一个:\(\ddot\xi=-\omega_0^2\xi\)。其通解为 \[\tag{2.6} \xi(t)=a_+\ee^{\ii\omega_0t}+a_-\ee^{-\ii\omega_0t},\qquad a_\pm\in\mathbb C .\] \(a_+\ee^{\ii\omega_0t}\) 在复平面上以半径 \(\abs{a_+}\) 逆时针匀速转圈,\(a_-\ee^{-\ii\omega_0t}\) 以半径 \(\abs{a_-}\) 顺时针转圈。写 \(a_\pm=\abs{a_\pm}\ee^{\ii\alpha_\pm}\)。若 \(\abs{a_+}=\abs{a_-}=a\),提出公共相位: \[\tag{2.7} \begin{aligned} \xi&=a\,\ee^{\ii(\alpha_++\alpha_-)/2}\left[\ee^{\ii(\omega_0t+(\alpha_+-\alpha_-)/2)}+\ee^{-\ii(\omega_0t+(\alpha_+-\alpha_-)/2)}\right]\\ &=2a\cos\!\Big(\omega_0t+\tfrac{\alpha_+-\alpha_-}{2}\Big)\,\ee^{\ii\psi},\qquad \psi=\frac{\alpha_++\alpha_-}{2}. \end{aligned}\] 即:两等大反向圆运动之和是沿方向角 \(\psi\) 的直线振动;\(\abs{a_+}\neq\abs{a_-}\) 时是椭圆。
若由于某种原因,逆时针分量的角频率变为 \(\omega_+\)、顺时针分量变为 \(\omega_-\)(\(\omega_+\neq\omega_-\)),则把式 (2.7) 中的 \(\omega_0t\) 分别换成 \(\omega_+t\) 与 \(\omega_-t\),重复同样的提取公共相位的步骤,得方向角 \[\tag{2.8} \psi(t)=\psi_0+\frac{\omega_+-\omega_-}{2}\,t .\] 振动方向以 \((\omega_+-\omega_-)/2\) 匀速转动(逆时针为正,见图 1(c))。本讲三种陀螺都是这个引理的实例:转动使两个反向“转圈”分量的频率劈裂,从而使振动方向进动。
设平面直线振动 \(x=A\cos\psi\cos(\omega_0t+\alpha)\),\(y=A\sin\psi\cos(\omega_0t+\alpha)\)。直接代入可验证 \[\tag{2.9} \omega_0^2xy+\dot x\dot y=\tfrac12A^2\omega_0^2\sin2\psi,\qquad \omega_0^2(x^2-y^2)+\dot x^2-\dot y^2=A^2\omega_0^2\cos2\psi ,\] 两式之比给出 \(\tan2\psi\),且与振动相位 \(\alpha\) 无关。只要测得某一瞬时的 \(x,y,\dot x,\dot y\) 就能读出方向角——后面数值核验与 HRG 的“全角读出”都用这一思想。
2.3 受迫阻尼振动:品质因数、带宽与慢变包络
一维阻尼振子在外力 \(F(t)\) 作用下: \[\tag{2.10} m\ddot x+b\dot x+kx=F(t),\qquad \omega_0=\sqrt{k/m},\qquad Q\equiv\frac{m\omega_0}{b}.\]
\(F=0\)、\(Q\gg1\) 时,解为 \(x\approx A_0\ee^{-t/\tau_{\mathrm r}}\cos\omega_0t\),其中 \(\tau_{\mathrm r}=2m/b=2Q/\omega_0\)(代入式 (2.10) 检验,忽略 \(\order{1/Q^2}\) 的频率修正)。能量 \(\propto\) 振幅\(^2\),按 \(\ee^{-2t/\tau_{\mathrm r}}\) 衰减,即 \(\dot{\mathcal E}=-(\omega_0/Q)\mathcal E\);一个周期 \(2\pi/\omega_0\) 内损失 \(\Delta\mathcal E=(2\pi/Q)\mathcal E\),所以 \[Q=2\pi\times\frac{\text{储存的能量}}{\text{每周期损失的能量}} .\] \(Q\) 大意味着“敲一下能响很久”:振幅衰减到 \(1/\ee\) 需要 \(\omega_0\tau_{\mathrm r}/2\pi=Q/\pi\) 个周期。
取 \(F=F_0\cos\omega t\),用复数法:设 \(x=\Re[X\ee^{\ii\omega t}]\),代入得 \[\tag{2.11} X=\frac{F_0/m}{\omega_0^2-\omega^2+\ii\,\omega\omega_0/Q},\qquad \abs{X}=\frac{F_0/m}{\sqrt{(\omega_0^2-\omega^2)^2+(\omega\omega_0/Q)^2}} .\] 位移落后于力的相位 \(\alpha=\arg(\omega_0^2-\omega^2+\ii\omega\omega_0/Q)\in[0,\pi]\)。共振 \(\omega=\omega_0\) 时 \(\abs{X}=QF_0/k\)(静态位移的 \(Q\) 倍),\(\alpha=90^\circ\),即速度与力同相。
近共振时令 \(\omega=\omega_0+\delta\omega\),小参量 \(\abs{\delta\omega}/\omega_0\ll1\),保留一阶:\(\omega_0^2-\omega^2=-(2\omega_0+\delta\omega)\delta\omega\approx-2\omega_0\delta\omega\),\(\omega\omega_0/Q\approx\omega_0^2/Q\)(舍去 \(\delta\omega/(Q\omega_0)\) 项)。于是 \[\tag{2.12} \abs{X}^2\approx\frac{(F_0/m)^2}{4\omega_0^2\left[\delta\omega^2+(\omega_0/2Q)^2\right]} .\] 这是洛伦兹线形。\(\abs X^2\) 降到峰值一半处 \(\delta\omega=\pm\omega_0/2Q\),故半功率全宽 \[\tag{2.13} \Delta\omega_{1/2}=\frac{\omega_0}{Q}=\frac{2}{\tau_{\mathrm r}} .\]
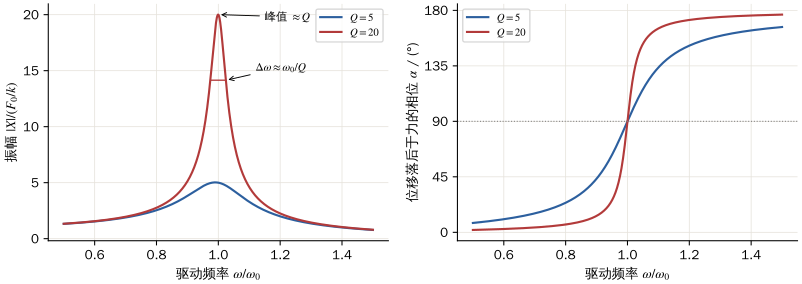
陀螺里的振动都是“高频载波 + 缓慢变化的振幅和相位”。下面这个工具在第 4、6 节反复使用。
设驱动力 \(F(t)=\Re[\tilde F(t)\ee^{\ii\omega t}]\),其复振幅 \(\tilde F(t)\) 随时间缓慢变化;同样设解为 \(x=\Re[A(t)\ee^{\ii\omega t}]\),\(A(t)\) 称为复包络。
求导:\(\dot x=\Re[(\dot A+\ii\omega A)\ee^{\ii\omega t}]\),\(\ddot x=\Re[(\ddot A+2\ii\omega\dot A-\omega^2A)\ee^{\ii\omega t}]\)。
代入式 (2.10)(除以 \(m\)),比较 \(\ee^{\ii\omega t}\) 的系数: \[\ddot A+2\ii\omega\dot A+\frac{\omega_0}{Q}\dot A+\Big(\omega_0^2-\omega^2+\ii\frac{\omega\omega_0}{Q}\Big)A=\frac{\tilde F}{m}.\]
近似:包络变化率远小于载波频率(\(\abs{\dot A}\ll\omega\abs A\)),故 \(\ddot A\) 比 \(2\ii\omega\dot A\) 小一个因子 \(\sim\abs{\dot A}/(\omega\abs A)\),舍去;\((\omega_0/Q)\dot A\) 比 \(2\ii\omega\dot A\) 小一个因子 \(1/(2Q)\),舍去。并像式 (2.12) 那样取 \(\omega_0^2-\omega^2\approx2\omega(\omega_0-\omega)\)。
除以 \(2\ii\omega\),记 \(\Delta\equiv\omega_0-\omega\)(固有频率减驱动频率):
\[\tag{2.14} \boxed{\dot A=-\Big(\frac{1}{\tau_{\mathrm r}}-\ii\Delta\Big)A-\frac{\ii\tilde F}{2m\omega}}\qquad(\tau_{\mathrm r}=2Q/\omega_0).\] 适用条件:\(Q\gg1\),\(\abs\Delta\ll\omega\),\(\tilde F\) 的变化率 \(\ll\omega\)。
(1) 稳态(\(\dot A=0\)):\(\abs A=\abs{\tilde F}/\big(2m\omega\sqrt{1/\tau_{\mathrm r}^2+\Delta^2}\big)\),与洛伦兹式 (2.12) 一致(\(\Delta=-\delta\omega\))。(2) 力在 \(t=0\) 突然接通、\(\Delta=0\):\(A(t)=A_\infty(1-\ee^{-t/\tau_{\mathrm r}})\)——共振放大 \(Q\) 倍,代价是要等 \(\tau_{\mathrm r}=2Q/\omega_0\) 才能建立。若 \(\tilde F\propto\ee^{\ii\nu t}\) 缓慢调制,代入得 \(A\propto1/(\ii\nu+1/\tau_{\mathrm r}-\ii\Delta)\);\(\Delta=0\) 时 \(\abs A\) 在 \(\nu=1/\tau_{\mathrm r}\) 处降为 \(1/\sqrt2\),即响应带宽 \(f_{\mathrm{bw}}=1/(2\pi\tau_{\mathrm r})=f_0/(2Q)\)。这些结论在 scripts/verify_numeric.py 中用完整二阶方程的数值解核对(时间常数相对误差 \(<1\%\))。
2.4 拉格朗日方程(最低限度)
处理连续弹性体(圆环)时,对每个微元写牛顿方程再求和很繁琐。拉格朗日方程让我们只写能量,然后机械地求导。
广义坐标 \(q_1,\dots,q_f\):能唯一确定系统位形的一组独立数(例如圆环两个振型的振幅)。每个质点的位置(在惯性系中)写成 \(\vect r_i=\vect r_i(q_1,\dots,q_f,t)\)——允许显含 \(t\)(例如坐标随转动的壳体一起转)。动能 \(T=\sum_i\tfrac12m_i\abs{\dot{\vect r}_i}^2\) 于是成为 \(q,\dot q,t\) 的函数;势能 \(V(q,t)\)。拉格朗日量 \(L=T-V\)。
若约束力(如保持圆环不伸长的内力)在约束允许的任意微小位移中不做功(理想约束),其余力有势,则 \[\tag{2.15} \dv{}{t}\pdv{L}{\dot q_j}-\pdv{L}{q_j}=0,\qquad j=1,\dots,f .\] 它与牛顿第二定律等价(从牛顿定律出发的推导见附录 A)。用法四步:选广义坐标 \(\to\) 写出各质元在惯性系中的速度 \(\to\) 写 \(T\)、\(V\) \(\to\) 求导。
平面内质点,用随 \(S'\) 转动的坐标 \((x,y)\) 作广义坐标(\(\vect\Omega=\Omega\uvec z\) 恒定)。由式 (2.3),惯性系速度的分量为 \((\dot x-\Omega y,\ \dot y+\Omega x)\),所以 \[T=\frac m2\left[(\dot x-\Omega y)^2+(\dot y+\Omega x)^2\right] =\frac m2(\dot x^2+\dot y^2)+\underbrace{m\Omega(x\dot y-y\dot x)}_{\text{对速度一次}}+\frac m2\Omega^2(x^2+y^2).\] 对 \(x\):\(\partial L/\partial\dot x=m(\dot x-\Omega y)\),其时间导数 \(m(\ddot x-\Omega\dot y)\);\(\partial L/\partial x=m\Omega(\dot y+\Omega x)-\partial V/\partial x\)。代入式 (2.15): \[m\ddot x=-\pdv{V}{x}+2m\Omega\dot y+m\Omega^2x .\] 这正是式 (2.5) 的 \(x\) 分量:\(-2m(\vect\Omega\times\vect v')_x=2m\Omega\dot y\)(科里奥利),\(m\Omega^2x\)(离心)。
上例说明:动能中对速度一次的项产生科里奥利型的力。一般地,若 \(L\) 中含 \(G\,(q_1\dot q_2-q_2\dot q_1)\)(\(G\) 为常数),对 \(q_1\):\(\partial/\partial\dot q_1\) 给出 \(-Gq_2\),其时间导数 \(-G\dot q_2\);\(\partial/\partial q_1\) 给出 \(+G\dot q_2\)。两者相减,在 \(q_1\) 方程中贡献 \(-2G\dot q_2\);同理在 \(q_2\) 方程中贡献 \(+2G\dot q_1\): \[\tag{2.16} L\ni G(q_1\dot q_2-q_2\dot q_1)\ \Longrightarrow\ \text{方程 }q_1:\ \cdots-2G\dot q_2=0,\qquad \text{方程 }q_2:\ \cdots+2G\dot q_1=0 .\]
2.5 涨落与耗散(最低限度)
阻尼来自振子与周围环境(气体分子、材料内部的微观自由度)的相互作用。同样的相互作用在平均之外还有涨落:分子的随机碰撞。热噪声极限的推导需要以下几件事:白噪声、平均与积分、功率谱、能量均分与涨落–耗散关系。
随机力 \(f(t)\) 的平均值为零;若不同时刻的取值互不相关,且相关时间(分子碰撞约 ps)远短于我们关心的一切时间尺度,就可理想化为 \[\tag{2.17} \avg{f(t)f(t')}=S_F\,\delta(t-t') .\] 这里 \(\avg{\cdots}\) 是对大量相同实验(系综)取平均;\(\delta\) 函数满足 \(\int g(t')\delta(t-t')\dd t'=g(t)\);\(S_F\) 称为噪声强度(单位 N\(^2\cdot\)s)。数值模拟中,时间步长 \(\Delta t\) 内的力取方差为 \(S_F/\Delta t\) 的独立高斯随机数即可实现式 (2.17)。
(a) 时间平均:平均时间记为 \(T_a\)(与温度 \(T\) 区分),\(\bar f=\frac1{T_a}\int_0^{T_a}f\dd t\)。\(\avg{\bar f^2}=\frac1{T_a^2}\int_0^{T_a}\!\!\int_0^{T_a}\avg{f(t)f(t')}\dd t\dd t'=\frac{1}{T_a^2}\int_0^{T_a}S_F\dd t\),即 \[\tag{2.18} \avg{\bar f^2}=\frac{S_F}{T_a}\qquad\text{(平均时间越长,涨落越小,按 }1/\sqrt{T_a}\text{ 下降)}.\] (b) 积分(随机游走):\(\mathcal W(t)=\int_0^tf\dd t'\)。同样的计算给出 \[\tag{2.19} \avg{\mathcal W(t)^2}=S_F\,t\qquad\text{(积分量的离散程度按 }\sqrt t\text{ 增长)}.\] 陀螺输出的是角速度,导航需要的是角度(角速度的积分),所以白噪声角速度造成的角度误差按 \(\sqrt t\) 增长——这叫角随机游走。
功率谱密度。
数据手册和文献常用“每根号赫兹”的单位描述噪声。这里先把它说清楚,后面的热噪声(第 4.4 节)和 Allan 方差(第 7 节)都要用。
设随机信号 \(\Xi(t)\) 是平稳的(统计性质不随时间推移而改变,例如均值、方差与 \(\avg{\Xi(t)\Xi(t+s)}\) 只依赖时间差 \(s\))。把它看成许多频率不同、相位随机的正弦分量之和。频率在 \([f,f+\dd f]\)(\(f>0\))内的分量对 \(\Xi\) 的方差的贡献记为 \(S_1(f)\dd f\),\(S_1\) 称为单边功率谱密度。理论推导与 IEEE 陀螺标准[24]常用双边谱 \(S(f)=S_1(f)/2\)(把同一份方差平分给 \(\pm f\)),即贡献 \(2S(f)\dd f\);许多实验文献(如引力波探测)则多用单边谱。本讲统一用双边谱 \(S\)。\(\sqrt S\)(或 \(\sqrt{S_1}\))称为幅度谱密度,单位为“量\(/\sqrt{\mathrm{Hz}}\)”,例如力噪声 N\(/\sqrt{\mathrm{Hz}}\)、速率噪声 \((^\circ/\mathrm s)/\sqrt{\mathrm{Hz}}\)。
白噪声的谱是常数,且 \(S\) 就等于强度:对式 (2.17),\(S=S_F\)。检验:频率 \(f\) 的正弦分量在 \(T_a\) 内平均后,振幅乘以 \(\frac{\sin\pi fT_a}{\pi fT_a}\)(直接积分可得),故平均值的方差为 \(\int_0^\infty2S\frac{\sin^2\pi fT_a}{(\pi fT_a)^2}\dd f=2S\cdot\frac{1}{2T_a}=\frac{S}{T_a}\)(用了 \(\int_0^\infty\frac{\sin^2x}{x^2}\dd x=\frac\pi2\)),与式 (2.18) 一致。
角随机游走与“速率噪声密度”:若角速度读数含强度为 \(N^2\) 的白噪声(\(\avg{\Omega_n(t)\Omega_n(t')}=N^2\delta(t-t')\)),由式 (2.19),角度误差 \(\sigma_\vartheta=N\sqrt t\)。数据手册的“速率噪声密度”若是双边 \(\sqrt S\),则 \(N=\sqrt S\);若是单边 \(\sqrt{S_1}=\sqrt2N\),则 \(N=\sqrt{S_1}/\sqrt2\)。单位换算 \(1\,^\circ/\sqrt{\mathrm s}=60\,^\circ/\sqrt{\mathrm h}\)(\(\sqrt{3600}=60\))。例:BMI270 的 \(0.007\,(^\circ/\mathrm s)/\sqrt{\mathrm{Hz}}\) 对应 \(N=0.42\,^\circ/\sqrt{\mathrm h}\)(双边解读)或 \(0.30\,^\circ/\sqrt{\mathrm h}\)(单边解读)。手册多不注明约定,比较时只宜看量级。
统计物理的结论:温度为 \(T\) 的热平衡中,能量里每一个平方项(如 \(\tfrac12mv_x^2\)、\(\tfrac12kx^2\))的平均值为 \(\tfrac12\kB T\)。对理想气体分子,这就是熟悉的 \(\avg{\tfrac12mv_x^2}=\tfrac12\kB T\)。
一个受阻力 \(-bv\) 与随机力 \(f(t)\) 的质点:\(m\dot v=-bv+f(t)\)。在 \(\dd t\) 内积分:\(v(t+\dd t)=v(t)(1-\tfrac bm\dd t)+\tfrac1m\dd\mathcal W\),其中 \(\dd\mathcal W=\int_t^{t+\dd t}f\dd t'\)。平方后取平均:
\(\avg{v(t)\,\dd\mathcal W}=0\):\(\dd\mathcal W\) 由 \(t\) 之后的碰撞决定,与此前已确定的 \(v(t)\) 无关;
\(\avg{\dd\mathcal W^2}=S_F\dd t\)(式 (2.19))。
于是 \(\avg{v^2}(t+\dd t)=\avg{v^2}(1-\tfrac{2b}{m}\dd t)+\tfrac{S_F}{m^2}\dd t\)(舍去 \(\dd t^2\))。稳态时 \(\avg{v^2}=S_F/(2mb)\);再由能量均分 \(m\avg{v^2}=\kB T\) 得 \[\tag{2.20} \boxed{S_F=2b\,\kB T}\] 物理意义:阻尼(耗散)越大,热涨落力也越大,两者由同一批分子碰撞产生——这就是涨落–耗散关系的最简单形式。随机力只与“环境 + 阻尼”有关,与质点是否连着弹簧无关,所以式 (2.20) 对振子同样适用。
对振子,按式 (2.20) 取随机力,可以证明位移涨落 \(\avg{x^2}=\kB T/k\),恰好是能量均分 \(\avg{\tfrac12kx^2}=\tfrac12\kB T\) 的要求(频域推导见附录 D);scripts/verify_numeric.py 用 4000 个振子的系综模拟得 \(\avg{x^2}k/\kB T=0.996\)。另注:许多文献把力噪声写成单边功率谱 \(S_1=4b\kB T\)(与电阻热噪声 \(4\kB TR\) 同形),它与本讲的双边 \(S_F=2b\kB T\) 只是约定不同(第 2.5 节),物理内容相同。
3 傅科摆:振动面“记住”惯性空间
坐标原点取在摆锤的平衡位置,\(x\) 指东、\(y\) 指北、\(z\) 竖直向上;地球系以 \(\vect\Omega=\Omega_{\mathrm E}(0,\cos\lambda,\sin\lambda)\) 转动,\(\lambda\) 为纬度。
小振幅:振幅 \(A\ll L\)(摆长)。于是摆锤高度变化 \(z\approx(x^2+y^2)/2L\) 是二阶小量,\(\dot z\) 比 \(\dot x,\dot y\) 小一个因子 \(A/L\);水平回复力 \(\approx-(mg/L)(x,y)\),\(\omega_0=\sqrt{g/L}\)。
转动慢:\(\Omega_{\mathrm E}/\omega_0\sim10^{-4}\),只保留 \(\Omega\) 的一次项;地球离心力已并入“有效重力” \(\vect g\)(它定义了当地的“竖直”)。
忽略空气阻力(阻力只让振幅衰减,不改变下面的进动率)。
由式 (2.5),科里奥利力 \(-2m\vect\Omega\times\vect v'\) 中 \(\vect v'=(\dot x,\dot y,\dot z)\), \[\vect\Omega\times\vect v'=\big(\Omega_y\dot z-\Omega_z\dot y,\ \Omega_z\dot x-\Omega_x\dot z,\ \Omega_x\dot y-\Omega_y\dot x\big),\qquad\Omega_x=0 .\] 水平分量中 \(\Omega_y\dot z\) 比 \(\Omega_z\dot y\) 小因子 \(A/L\),舍去;竖直分量 \(2m\Omega_y\dot x\) 只使绳中张力有 \(\order{\Omega/\omega_0}\) 的相对变化,对水平回复力的影响是 \(\Omega\times(A/L)\) 级别的高阶量,舍去。于是 \[\tag{3.1} \ddot x=-\omega_0^2x+2\Omega_z\dot y,\qquad \ddot y=-\omega_0^2y-2\Omega_z\dot x,\qquad \Omega_z=\Omega_{\mathrm E}\sin\lambda .\] 只有 \(\vect\Omega\) 的竖直分量进入水平运动。
令 \(\xi=x+\ii y\),把第二式乘 \(\ii\) 加到第一式:\(\ddot\xi=-\omega_0^2\xi+2\Omega_z(\dot y-\ii\dot x)=-\omega_0^2\xi-2\ii\Omega_z(\dot x+\ii\dot y)\),即 \[\tag{3.2} \ddot\xi+2\ii\Omega_z\dot\xi+\omega_0^2\xi=0 .\] 试探 \(\xi\propto\ee^{st}\):\(s^2+2\ii\Omega_zs+\omega_0^2=0\),\(s=-\ii\Omega_z\pm\ii\omega'\),\(\omega'=\sqrt{\omega_0^2+\Omega_z^2}\)。通解 \[\tag{3.3} \xi(t)=\ee^{-\ii\Omega_zt}\left(a_+\ee^{\ii\omega't}+a_-\ee^{-\ii\omega't}\right).\] 地面系中逆时针圆分量的频率为 \(\omega_+=\omega'-\Omega_z\),顺时针分量为 \(\omega_-=\omega'+\Omega_z\)。由引理 (2.8),振动方向以 \[\tag{3.4} \dot\psi=\frac{\omega_+-\omega_-}{2}=-\Omega_z=-\Omega_{\mathrm E}\sin\lambda\] 转动:北半球(\(\lambda>0\))从上往下看顺时针进动,进动一周需时 \(T_{\mathrm F}=2\pi/(\Omega_{\mathrm E}\sin\lambda)\)。式 (3.3) 中的因子 \(\ee^{-\ii\Omega_zt}\) 直观地表明:整个振动图样在以 \(-\Omega_z\) 旋转。
在北极,地面在摆下以 \(\Omega_{\mathrm E}\) 逆时针转,振动面相对恒星不动,于是相对地面以 \(-\Omega_{\mathrm E}\) 转。在纬度 \(\lambda\),地球自转可分解为绕当地竖直轴的 \(\Omega_{\mathrm E}\sin\lambda\) 与绕当地水平(南北)轴的 \(\Omega_{\mathrm E}\cos\lambda\)。后者只是让“竖直方向”在空间中倾斜,而摆总是跟随当地重力方向,所以它不引起水平面内的进动。准确地说:振动方向绕当地竖直轴不转动(相对惯性系),所以相对地面以 \(-\Omega_z\) 转。这正是“简并 + 转动”的结果——振动方向本来就不受回复力约束,只服从惯性。
量纲:\(\Omega_z\) 为 rad/s,与 \(\dot\psi\) 一致。极限:\(\lambda=90^\circ\) 时 \(T_{\mathrm F}\) 为一个恒星日(地球相对遥远恒星自转一周的时间,23 h 56 min 4 s \(=23.93\) h,比以太阳为参照的 24 h 短约 4 分钟);赤道 \(\lambda=0\) 不进动。
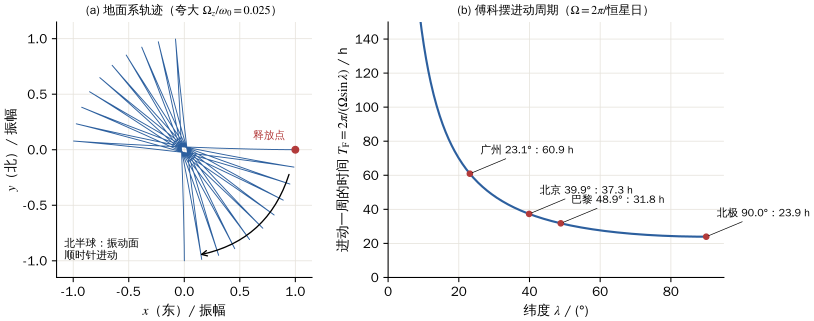
巴黎先贤祠(\(\lambda=48.85^\circ\),\(L=67\) m):\(\omega_0=0.382\,\mathrm{s}^{-1}\),周期 16.4 s;\(T_{\mathrm F}=31.8\) h。每个摆动周期振动面只转 \(0.052^\circ\),振幅 3 m 时摆锤端点每周期横移约 2.7 mm——几分钟就能看出来。
广州(\(\lambda=23.13^\circ\)[25]):\(\Omega_z=5.91\,^\circ/\mathrm h\),\(T_{\mathrm F}=23.93\,\mathrm h/\sin23.13^\circ=60.9\) h,约两天半转一圈(北京约 37.3 h)。
静止释放(\(\xi(0)=A\),\(\dot\xi(0)=0\))给出 \(a_+-a_-=(\Omega_z/\omega')A\):轨迹是很扁的椭圆、整体形成“玫瑰线”(图 3(a),为看清而夸大了 \(\Omega_z/\omega_0\))。先贤祠摆的短/长轴比仅 \(1.4\times10^{-4}\)。
scripts/verify_numeric.py用三维“硬弦摆”在转动地球系中的完整方程(含 \(\vect\Omega\) 的水平分量、离心项、竖直运动)积分,在 \(\lambda=90^\circ\) 与 \(23.13^\circ\) 得到的进动率与 \(-\Omega\sin\lambda\) 相差 \(<0.2\%\)(取夸大的 \(\Omega/\omega_0=0.01\))。
交互演示加载中……(需启用 JavaScript)
4 科里奥利振动陀螺(MEMS)
傅科摆用“自由振动 + 长时间等待”测量地球自转。手机要在毫秒内测出每秒几度到几千度的转动,于是改用受迫振动:持续驱动一个方向的振动,测量科里奥利力在垂直方向激起的振动。
4.1 模型与运动方程
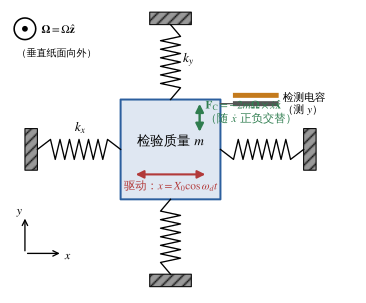
质量块在芯片平面内运动;芯片(转动系)以 \(\vect\Omega=\Omega(t)\uvec z\) 转动,\(\Omega\) 的变化远慢于振动。
驱动模态 \(x\):固有频率 \(\omega_x\),被闭环电路维持在 \(x=X_0\cos\omega_dt\),\(\omega_d=\omega_x\)。这里的闭环叫自动增益控制:电路实时测量驱动振幅,偏大就减小驱动力、偏小就加大,使 \(X_0\) 恒定。
检测模态 \(y\):固有频率 \(\omega_y\),品质因数 \(Q\)(阻尼系数 \(b=m\omega_y/Q\));频率失配 \(\Delta\omega\equiv\omega_y-\omega_d\) 满足 \(\abs{\Delta\omega}\ll\omega_d\)。
由式 (2.5),\(\vect\Omega\times\vect v'=\Omega(-\dot y,\dot x,0)\),\(\vect\Omega\times(\vect\Omega\times\vect r)=-\Omega^2(x,y,0)\),\(\dot{\vect\Omega}\times\vect r=\dot\Omega(-y,x,0)\),得 \begin{align*} m\ddot x+b_x\dot x+k_xx&=F_d(t)+2m\Omega\dot y+m\Omega^2x+m\dot\Omega y,\tag{4.1}\\ m\ddot y+b\dot y+k_yy&=-2m\Omega\dot x+m\Omega^2y-m\dot\Omega x .\tag{4.2} \end{align*} 量级与取舍:(i) 离心项与弹簧力之比 \((\Omega/\omega)^2\),即使 \(\Omega=2000\,^\circ/\mathrm s\)、\(f_d=20\) kHz 也只有 \(8\times10^{-8}\),舍去;(ii) 欧拉项与科里奥利项之比 \(\sim\dot\Omega/(2\Omega\omega_d)\),在 \(\Omega\) 的变化比振动慢得多时可略;(iii) 式 (4.1) 中科里奥利反作用 \(2m\Omega\dot y\) 因 \(Y\ll X_0\) 且驱动振幅被闭环稳住而可略。于是检测方程为 \[\tag{4.3} \ddot y+\frac{\omega_y}{Q}\dot y+\omega_y^2y=-2\Omega\dot x=2\Omega X_0\omega_d\sin\omega_dt .\] 它就是式 (2.10):一个被“科里奥利力”\(F_{\mathrm C}=2m\Omega X_0\omega_d\sin\omega_dt\) 驱动的阻尼振子。注意 \(F_{\mathrm C}\) 与驱动速度 \(\dot x\) 同相(与位移 \(x\) 差 \(90^\circ\))。
4.2 检测振幅:灵敏度
把 \(F_0/m=2\Omega X_0\omega_d\) 代入式 (2.11): \[\tag{4.4} Y=\frac{2\Omega X_0\omega_d}{\sqrt{(\omega_y^2-\omega_d^2)^2+(\omega_d\omega_y/Q)^2}} \ \approx\ \frac{\Omega X_0}{\sqrt{\Delta\omega^2+(\omega_d/2Q)^2}} ,\] 近似号用了与式 (2.12) 相同的近共振展开(小参量 \(\Delta\omega/\omega_d\))。两个极限: \[\tag{4.5} \text{模态匹配 }(\Delta\omega=0):\ Y=\frac{2Q}{\omega_d}\,\Omega X_0;\qquad \text{大失配 }(\abs{\Delta\omega}\gg\omega_d/2Q):\ Y=\frac{\Omega X_0}{\abs{\Delta\omega}} .\] 数值感受(\(f_d=20\) kHz,\(X_0=5\,\mu\)m,\(\Omega=1\,^\circ/\mathrm s\)):匹配且 \(Q=10^4\) 时 \(Y=13.9\) nm;失配 \(\Delta f=100\) Hz 时 \(Y=0.14\) nm——只有原子尺度!图 5(a) 给出 \(Y\) 随失配的变化。相位上,匹配时 \(y\) 落后 \(F_{\mathrm C}\) \(90^\circ\),因而与 \(x\) 同相(或反相);大失配时 \(y\) 与 \(F_{\mathrm C}\) 同相(或反相),与 \(x\) 差 \(90^\circ\)。读出电路必须按相应的参考相位解调——把检测信号乘以与驱动同频、选定相位的参考正弦,再在许多周期上取平均,只留下与参考同相的分量(定量写法见第 4.4 节)。
4.3 模态匹配的代价:带宽
科里奥利力可写成 \(F_{\mathrm C}/m=2\Omega(t)X_0\omega_d\sin\omega_dt=\Re[-2\ii\,\Omega(t)X_0\omega_d\,\ee^{\ii\omega_dt}]\),即复振幅 \(\tilde F/m=-2\ii\Omega X_0\omega_d\)。设 \(y=\Re[A(t)\ee^{\ii\omega_dt}]\),代入包络方程 (2.14)(其中 \(\Delta=\omega_y-\omega_d=\Delta\omega\)): \[\tag{4.6} \dot A=-\Big(\frac1{\tau_{\mathrm r}}-\ii\Delta\omega\Big)A-X_0\,\Omega(t),\qquad \tau_{\mathrm r}=\frac{2Q}{\omega_y} .\]
令 \(p\equiv1/\tau_{\mathrm r}-\ii\Delta\omega\),式 (4.6) 写成 \(\dot A=-pA-X_0\Omega(t)\)。
恒定 \(\Omega\):稳态 \(A=-X_0\Omega/p\),\(\abs A=X_0\Omega/\abs p\)。定义直流灵敏度 \(\mathcal S\equiv\abs A/\Omega=X_0/\abs p\),即式 (4.4) 的近共振形式。
解调输出:读出电路把 \(y\) 与参考正弦 \(2\cos(\omega_dt+\alpha_{\mathrm{ref}})\) 相乘,在若干载波周期 \(T\) 上平均: \[\frac1T\int\Re\!\left[A\ee^{\ii\omega_dt}\right]\cdot2\cos(\omega_dt+\alpha_{\mathrm{ref}})\,\dd t=\Re\!\left[A\,\ee^{-\ii\alpha_{\mathrm{ref}}}\right]\] (含 \(\ee^{\pm2\ii\omega_dt}\) 的项平均为零),即复包络在参考相位 \(\alpha_{\mathrm{ref}}\) 上的投影,记为 \(D(t)\)。取 \(\ee^{-\ii\alpha_{\mathrm{ref}}}=-p/\abs p\),使恒定 \(\Omega\) 时 \(D=X_0\Omega/\abs p>0\) 最大。注意 \(D\) 对 \(A\) 是线性的,而 \(\abs A\) 不是。
正弦变化的角速度 \(\Omega=\Omega_0\cos\nu t=\frac{\Omega_0}2(\ee^{\ii\nu t}+\ee^{-\ii\nu t})\)。方程是线性的,对每个复指数分别求特解:输入 \(\ee^{\pm\ii\nu t}\) 时 \(A=-X_0\ee^{\pm\ii\nu t}/(p\pm\ii\nu)\)。代入 \(D\),并用 \(\Re z=\Re z^*\) 把第二项改写成 \(\ee^{\ii\nu t}\) 的形式(这里讨论的是没有反馈的读出,称为开环响应): \[\tag{4.7} \begin{gathered} D(t)=\frac{X_0\Omega_0}{\abs p}\,\Re\!\left[H(\nu)\,\ee^{\ii\nu t}\right],\\ H(\nu)=\frac12\left[\frac{p}{p+\ii\nu}+\frac{p^*}{p^*+\ii\nu}\right]. \end{gathered}\] 显然 \(H(0)=1\)。我们把 \(\abs{H}\) 保持在 \([1/\sqrt2,\sqrt2]\)(即 \(\pm3\) dB)之内的最高频率称为平坦带宽。
模态匹配(\(\Delta\omega=0\),\(p=1/\tau_{\mathrm r}\)):\(H=1/(1+\ii\nu\tau_{\mathrm r})\),\(\abs H=1/\sqrt{1+\nu^2\tau_{\mathrm r}^2}\),与 RC 电路的输出一样随频率单调下降,称为一阶低通;\(\abs H=1/\sqrt2\) 处 \(\nu=1/\tau_{\mathrm r}\),带宽 \(f_{\mathrm{bw}}=1/(2\pi\tau_{\mathrm r})=f_d/(2Q)\)。
大失配(\(\Delta\omega\tau_{\mathrm r}\gg1\)):第一项分母 \(p+\ii\nu=1/\tau_{\mathrm r}+\ii(\nu-\Delta\omega)\) 在 \(\nu=\Delta\omega\) 处最小,谐振峰高 \(\abs H\approx\frac12\abs p\tau_{\mathrm r}\approx\frac12\Delta\omega\tau_{\mathrm r}\)。离峰较远处可令 \(1/\tau_{\mathrm r}\to0\)(\(p\to-\ii\Delta\omega\)): \[\tag{4.8} H(\nu)\approx\frac12\left[\frac{\Delta\omega}{\Delta\omega-\nu}+\frac{\Delta\omega}{\Delta\omega+\nu}\right]=\frac{\Delta\omega^2}{\Delta\omega^2-\nu^2}.\] 增益随 \(\nu\) 增大而上升,到 \(\nu=\Delta\omega\sqrt{1-1/\sqrt2}=0.54\,\Delta\omega\) 时已达 \(\sqrt2\)(\(+3\) dB)。所以平坦带宽只有约 \(0.54\,\Delta f\)。
直流灵敏度 \(\mathcal S=X_0/\abs p\),平坦带宽 \(\omega_{\mathrm{bw}}\) 与 \(\abs p=\sqrt{\tau_{\mathrm r}^{-2}+\Delta\omega^2}\) 同量级(匹配时 \(\omega_{\mathrm{bw}}=\abs p\),大失配时 \(\omega_{\mathrm{bw}}\approx0.54\abs p\)),因此有量级关系 \[\tag{4.9} \mathcal S\cdot\omega_{\mathrm{bw}}\sim X_0 .\] 模态匹配把灵敏度提高约 \(\abs{\Delta\omega}\tau_{\mathrm r}\) 倍,带宽就窄同样的倍数。\(f_d=20\) kHz、\(Q=10^4\) 时 \(\tau_{\mathrm r}=0.16\) s,匹配带宽 \(f_d/(2Q)=1\) Hz,对手机太慢。失配 \(\Delta f=100\) Hz 时灵敏度降为 \(X_0/\Delta\omega\),平坦带宽约 54 Hz,但在 100 Hz 处有约 \(\Delta\omega\tau_{\mathrm r}/2=50\) 倍的谐振峰,必须用低通滤波(让低频通过、衰减高频的电路)或闭环反馈把它压下去。注意:失配并不缩短暂态的衰减时间——自由振动部分总按 \(\tau_{\mathrm r}\) 衰减。
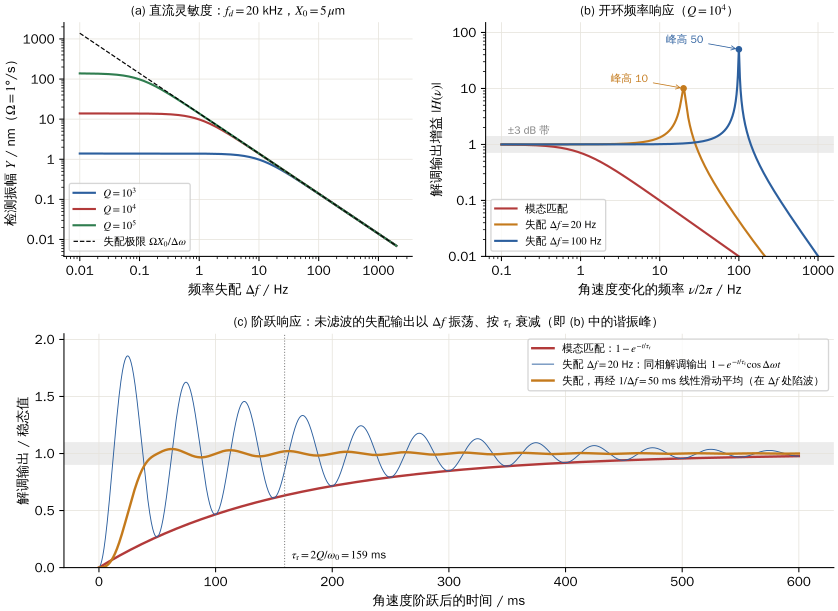
阶跃时 \(A(t)=-\frac{X_0\Omega}{p}\left(1-\ee^{-pt}\right)\),其中 \(\ee^{-pt}=\ee^{-t/\tau_{\mathrm r}}\ee^{\ii\Delta\omega t}\):检测模态的自由振动(频率 \(\omega_y\))与被迫振动(频率 \(\omega_d\))叠加,形成频率 \(\Delta f\) 的拍,自由部分按 \(\tau_{\mathrm r}\) 衰减。投影到参考相位上就是图 5(c) 的 \(1-\ee^{-t/\tau_{\mathrm r}}\cos\Delta\omega t\)。消费级器件常故意工作在失配状态(\(\Delta f\) 数十到数百赫兹)并加低通滤波,以换取带宽和对温度、气压变化的鲁棒性。高端器件则用模态匹配 + 力反馈闭环(见第 6.1 节)兼得灵敏度与带宽:反馈力实时抵消科里奥利力,检测振子不需要“攒”振幅,带宽由反馈回路决定。
交互演示加载中……(需启用 JavaScript)
制造误差使弹簧略有倾斜,检测方程多出耦合项 \(-(k_{xy}/m)x=-(k_{xy}/m)X_0\cos\omega_dt\)。它与 \(x\) 同相,而科里奥利力与 \(\dot x\) 同相,两者相差 \(90^\circ\)——称为正交误差。两者幅度之比为 \(\frac{k_{xy}X_0/m}{2\Omega X_0\omega_d}=\frac{k_{xy}}{k}\cdot\frac{\omega_d}{2\Omega}\):若 \(k_{xy}/k=10^{-4}\)、\(f_d=20\) kHz、\(\Omega=1\,^\circ/\mathrm s\),比值高达 360。只有按正确相位解调(相敏检测)才能把它们分开;解调参考相位错 1 mrad 就会漏进相当于 \(0.36\,^\circ/\mathrm s\) 的假角速度。正交误差在第 6.4 节的频率裂分问题中还会以“椭圆化”的形式出现。
4.4 机械热噪声极限与角随机游走
即使电子学完美,质量块本身的热运动也会被误认为转动。
检测模态受随机力 \(f(t)\),按式 (2.20),\(\avg{f(t)f(t')}=S_F\delta(t-t')\),\(S_F=2b\kB T=2m\omega_y\kB T/Q\);读出用平均时间 \(T_m\) 的相敏解调,且 \(T_m\gg\tau_{\mathrm r}\)、\(T_m\gg1/\abs{\Delta\omega}\)(使机械响应在带宽 \(1/T_m\) 内近似平坦)。
第一步:解调就是“取一个正交分量并平均”。定义作用在检测模态上的力 \(F(t)\) 的正弦分量的解调值 \[\hat F_s\equiv\frac2{T_m}\int_0^{T_m}F(t)\sin(\omega_dt)\,\dd t .\] 对科里奥利力 \(F_{\mathrm C}=2m\Omega X_0\omega_d\sin\omega_dt\),由于 \(\frac2{T_m}\int\sin^2=1\),得 \(\hat F_s=2m\Omega X_0\omega_d\)——解调值正比于 \(\Omega\)。
第二步:噪声力的解调值的方差。用式 (2.17): \[\avg{\hat F_s^2}=\frac4{T_m^2}\int_0^{T_m}\!\!\int_0^{T_m}\sin\omega_dt\,\sin\omega_dt'\,S_F\delta(t-t')\,\dd t\dd t'=\frac{4S_F}{T_m^2}\int_0^{T_m}\sin^2\omega_dt\,\dd t=\frac{2S_F}{T_m}.\]
第三步:折算成角速度。信号力和噪声力经历同一个机械响应(假设中的条件保证这一点),所以只需比较力:等效角速度误差 \(\Omega_n=\hat F_{s}^{\,\text{噪声}}/(2mX_0\omega_d)\),其方差 \(\avg{\Omega_n^2}=\dfrac{2S_F}{T_m(2mX_0\omega_d)^2}\)。
第四步:与“白噪声角速度”对照。若角速度读数含强度为 \(N^2\) 的白噪声(\(\avg{\Omega_n(t)\Omega_n(t')}=N^2\delta(t-t')\)),由式 (2.18),平均 \(T_m\) 后方差为 \(N^2/T_m\)。对照第三步得 \(N^2=2S_F/(2mX_0\omega_d)^2\);代入 \(S_F=2m\omega\kB T/Q\)(取 \(\omega_y\approx\omega_d\equiv\omega\)): \[\tag{4.10} \boxed{N=\frac1{X_0}\sqrt{\frac{\kB T}{m\,\omega\,Q}}}\] 由式 (2.19),积分得到的角度误差 \(\sigma_\vartheta(t)=N\sqrt t\),所以 \(N\) 叫角随机游走(angle random walk,ARW)系数,单位 \(\mathrm{rad}/\sqrt{\mathrm s}\),工程上常用 \(^\circ/\sqrt{\mathrm h}\)(\(1\,^\circ/\sqrt{\mathrm s}=60\,^\circ/\sqrt{\mathrm h}\))。
(1) \(N\) 与频率失配 \(\Delta\omega\) 无关:信号和热噪声被同一个机械共振放大,匹配并不改善机械热噪声极限——它改善的是相对于电子学噪声的信噪比。(2) 要降低 \(N\):加大质量 \(m\)、驱动振幅 \(X_0\) 和 \(Q\)——这正是 HRG(大振子、\(Q\sim10^7\))比 MEMS 好几个数量级的原因。(3) 式 (4.10) 与文献[26], [27]中的双边谱形式一致;与数据手册“速率噪声密度”的换算(可能差 \(\sqrt2\))见第 2.5 节。
scripts/verify_numeric.py 对 4000 个独立的检测振子(无量纲 \(m=\omega=\kB T=1\),\(Q=10\))加白噪声力积分,按匹配情形做相敏解调(\(T_m=400\gg\tau_{\mathrm r}=20\)),得到的速率估计方差与 \(N^2/T_m\) 之比为 0.94(偏差来自有限 \(T_m/\tau_{\mathrm r}\) 与系综统计误差,约 5%)。量纲:\(\kB T/(m\omega Q)\) 的单位为 \(\mathrm{J}/(\mathrm{kg\cdot s^{-1}})=\mathrm{m^2/s}\),开方后除以 \(X_0\) 得 \(\mathrm{s}^{-1/2}\),即 rad/\(\sqrt{\mathrm s}\)。
5 环形与酒杯谐振陀螺:Bryan 因子
傅科摆和 MEMS 陀螺里振动的是一个“质点”。Bryan 的酒杯里振动的是一个连续弹性体,振动图样(波腹、波节)是一种“波”,它在转动中会怎样?我们用最简单的模型——薄圆环——严格回答这个问题。
5.1 薄圆环的弯曲振型与不可伸长条件
圆环半径 \(R\),截面积 \(A\),截面尺寸 \(h\ll R\);材料密度 \(\rho\),线密度 \(\mu=\rho A\),弯曲刚度 \(EI\)(\(E\) 为杨氏模量,\(I=\int y^2\dd A\) 为截面对中性轴的惯性矩,\(y\) 是截面上一点到中性轴的距离)。
只考虑环平面内的小振动;用随壳体转动的坐标描述:每个材料点用它静止时的角位置 \(\theta\) 标记,其位移分解为径向(向外为正)分量 \(u(\theta,t)\) 和切向(沿 \(\theta\) 增大方向)分量 \(v(\theta,t)\)。
壳体(以及环的支撑)以恒定角速度 \(\Omega\) 绕环的对称轴转动,\(\Omega\ll\omega_n\)。
考虑静止时位于 \(\theta\) 与 \(\theta+\dd\theta\) 之间、长为 \(R\dd\theta\) 的一小段。位移后其长度在一阶下有两个变化来源:
径向外移 \(u\):该段所在圆的半径变为 \(R+u\),长度变为 \((R+u)\dd\theta\),伸长 \(u\,\dd\theta\);
切向位移不均匀:两端的切向位移分别为 \(v(\theta)\) 与 \(v(\theta+\dd\theta)\),该段被拉长 \(\frac{\partial v}{\partial\theta}\dd\theta\)。
所以中线的相对伸长(应变)为 \[\tag{5.1}
\varepsilon_\theta=\frac{1}{R}\Big(u+\pdv{v}{\theta}\Big).\] (verify_symbolic.py 由精确弧长展开到一阶核对了此式。)
拉伸中线的刚度 \(\sim EA\),而弯曲的等效刚度 \(\sim EI/R^2\);对矩形截面 \(I=Ah^2/12\),两者之比 \(EI/(EAR^2)=h^2/(12R^2)\ll1\)。一个变形若要拉伸中线,所需能量比只弯曲大 \((R/h)^2\) 倍,所以低阶(低频)振型几乎不伸长中线。令 \(\varepsilon_\theta=0\): \[\tag{5.2} u=-\pdv{v}{\theta}\qquad\text{(不可伸长条件)}.\] 物理意义:哪里向外鼓(\(u>0\)),该处附近的材料就必须沿切向向它“汇拢”(\(\partial v/\partial\theta<0\))来补足长度,反之亦然。于是径向运动最大处(波腹)切向位移为零,径向运动为零处(波节)切向位移最大——图 6 中的红箭头。符号约定:许多文献写作 \(u_r=\partial u_\theta/\partial\theta\),那是取径向向内为正(或 \(\theta\) 反向)的结果,与式 (5.2) 等价。
展开:以 \(2\pi\) 为周期的(足够光滑的)函数 \(g(\theta)\) 都可以写成 \(g(\theta)=a_0+\sum_{n\ge1}\left(a_n\cos n\theta+b_n\sin n\theta\right)\)。这一“完备性”我们只陈述、不证明;直观上,阶数越高的项描述越细的起伏。
正交性:对正整数 \(n,m\),直接积分(用积化和差)可得 \[\int_0^{2\pi}\cos n\theta\cos m\theta\,\dd\theta=\int_0^{2\pi}\sin n\theta\sin m\theta\,\dd\theta=\pi\,\delta_{nm},\qquad\int_0^{2\pi}\cos n\theta\sin m\theta\,\dd\theta=0,\] 其中 \(\delta_{nm}\) 在 \(n=m\) 时为 1、否则为 0。
求系数:把展开式乘以 \(\cos m\theta\) 再积分一周,由正交性只剩一项:\(a_m=\frac1\pi\int_0^{2\pi}g\cos m\theta\,\dd\theta\)(同理求 \(b_m\),\(a_0\) 为平均值)。
在本讲的用处:能量是位移的二次式,积分一周后不同阶 \(n\ne m\) 的交叉项全部为零,所以各阶振型的能量互不混合、运动方程互不耦合(第 5.2 节的注)。
\(u(\theta,t)\) 是 \(\theta\) 的周期函数,可展开为 \(u=\sum_n\left[q_{1n}(t)\cos n\theta+q_{2n}(t)\sin n\theta\right]\)。由式 (5.2) 积分得 \(v=-\int u\,\dd\theta\)。逐项看:
\(n=0\)(均匀胀缩,“呼吸”模式):\(v=-q_{10}\theta\) 不是周期函数,不允许——呼吸模式必须拉伸中线,频率高得多,不在我们关心的低频范围内。
\(n=1\):\(u=q_1\cos\theta+q_2\sin\theta\),\(v=-q_1\sin\theta+q_2\cos\theta\)。位移矢量 \(u\uvec e_r+v\uvec e_\theta=(q_1,q_2)\) 与 \(\theta\) 无关——整环刚体平移,不变形、频率为零。
\(n\geq2\):真正的弯曲振型。对第 \(n\) 阶, \[\tag{5.3} u=q_1\cos n\theta+q_2\sin n\theta,\qquad v=\frac1n\left(-q_1\sin n\theta+q_2\cos n\theta\right).\] (积分常数对应整环刚体转动,已并入“壳体转角”,此处取零。)
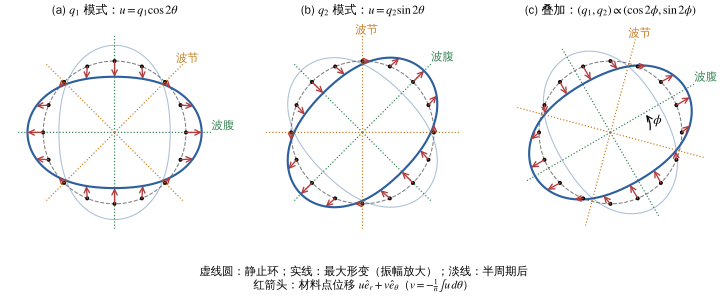
由于圆环轴对称,\(\cos n\theta\) 与 \(\sin n\theta\) 两个振型只差一个转角 \(\pi/2n\),必然有相同的频率 \(\omega_n\)——又是简并。取 \((q_1,q_2)=a(\cos n\phi,\sin n\phi)\),则 \[u=a\left(\cos n\phi\cos n\theta+\sin n\phi\sin n\theta\right)=a\cos n(\theta-\phi):\] 这是把 \(q_1\) 振型整体转过 \(\phi\) 得到的振型,波腹位于 \(\theta=\phi\)。注意“\(n\) 倍角”:振型在环上转 \(\phi\),对应 \((q_1,q_2)\) 平面中的矢量转 \(\psi=n\phi\)。\((q_1,q_2)\) 就像一个“二维各向同性振子”的坐标:\(q\) 平面里的直线振动 = 环上的驻波,\(q\) 平面里的圆运动 = 环上的行波。
5.2 转动圆环的拉格朗日量
在壳体系中,标记为 \(\theta\) 的材料点位于 \(\vect r=(R+u)\uvec e_r+v\uvec e_\theta\),其中 \(\uvec e_r,\uvec e_\theta\) 是该材料点处、随壳体转动的单位矢量(在壳体系中不动)。由式 (2.3),惯性系速度为 \[\vect v_S=\dot u\,\uvec e_r+\dot v\,\uvec e_\theta+\Omega\uvec z\times\left[(R+u)\uvec e_r+v\uvec e_\theta\right].\] 用 \(\uvec z\times\uvec e_r=\uvec e_\theta\)、\(\uvec z\times\uvec e_\theta=-\uvec e_r\): \[\tag{5.4} \vect v_S=(\dot u-\Omega v)\,\uvec e_r+\left[\dot v+\Omega(R+u)\right]\uvec e_\theta .\]
质元质量 \(\dd m=\mu R\,\dd\theta\)(用静止长度:质量守恒)。 \begin{align*} T&=\frac{\mu R}2\int_0^{2\pi}\left\{(\dot u-\Omega v)^2+\left[\dot v+\Omega(R+u)\right]^2\right\}\dd\theta\\ &=T_0+T_1+T_2,\tag{5.5}\\ T_0&=\frac{\mu R}2\int(\dot u^2+\dot v^2)\dd\theta\qquad(\Omega\text{ 的零次}),\\ T_1&=\mu R\,\Omega\int\left(u\dot v-v\dot u\right)\dd\theta+\mu R^2\Omega\int\dot v\,\dd\theta\qquad(\Omega\text{ 的一次}),\\ T_2&=\frac{\mu R}{2}\Omega^2\int\left[(R+u)^2+v^2\right]\dd\theta\qquad(\Omega\text{ 的二次}). \end{align*} 代入式 (5.3),用 \(\int_0^{2\pi}\cos^2n\theta\,\dd\theta=\int_0^{2\pi}\sin^2n\theta\,\dd\theta=\pi\),\(\int_0^{2\pi}\sin n\theta\cos n\theta\,\dd\theta=0\),逐项计算:
\(T_0\):\(\int\dot u^2=\pi(\dot q_1^2+\dot q_2^2)\),\(\int\dot v^2=\frac{\pi}{n^2}(\dot q_1^2+\dot q_2^2)\),故 \[\tag{5.6} T_0=\frac M2(\dot q_1^2+\dot q_2^2),\qquad M\equiv\pi\mu R\Big(1+\frac1{n^2}\Big).\] \(M\) 是模态质量:\(1\) 来自径向运动,\(1/n^2\) 来自切向运动。
\(T_1\):\(\int\dot v\,\dd\theta=0\)(\(n\geq1\) 的正弦、余弦在整周上积分为零)。又 \[u\dot v=\frac1n(q_1\cos n\theta+q_2\sin n\theta)(-\dot q_1\sin n\theta+\dot q_2\cos n\theta)\ \Rightarrow\ \int u\dot v\,\dd\theta=\frac\pi n(q_1\dot q_2-q_2\dot q_1),\] 同理 \(\int v\dot u\,\dd\theta=\frac\pi n(-q_1\dot q_2+q_2\dot q_1)\)。相减: \[\tag{5.7} T_1=G\,(q_1\dot q_2-q_2\dot q_1),\qquad G\equiv\frac{2\pi\mu R\,\Omega}{n}.\]
\(T_2=\order{\Omega^2}\):\(\int(R+u)^2=2\pi R^2+\pi(q_1^2+q_2^2)\)(交叉项 \(2R\int u=0\)),\(\int v^2=\frac\pi{n^2}(q_1^2+q_2^2)\)。所以 \(T_2=\text{常数}+\frac12M\Omega^2(q_1^2+q_2^2)\)——对 \(q_1,q_2\) 完全对称,使两个模式的频率一起移动(\(\omega_n^2\to\omega_n^2-\Omega^2\))。离心力在转动环中产生的环向张力也会改变弯曲刚度,同样是对两模式对称的 \(\order{\Omega^2}\) 修正。这些效应的相对大小 \(\sim(\Omega/\omega_n)^2\),与 \(T_2\) 同阶,下面一并舍去。
若 \(u\) 中同时含有第 \(n\) 阶与第 \(m\) 阶(\(m\neq n\)),\(T_0\)、\(T_1\)、\(T_2\) 中的交叉项都含 \(\int\cos n\theta\cos m\theta\) 或 \(\int\cos n\theta\sin m\theta\) 之类的积分,全为零(三角函数正交性)。所以在不可伸长、一阶于 \(\Omega\) 的模型中,只保留一个 \(n\) 并不是额外近似:各阶的运动方程严格解耦。
势能。
弯曲势能只依赖于环的形状。把振型整体转一个角度(即把 \((q_1,q_2)\) 在 \(q\) 平面中转 \(n\) 倍角)不改变形状,所以二次型 \(V(q_1,q_2)\) 在 \(q\) 平面的任意转动下不变,只能是 \[\tag{5.8} V=\frac\kappa2(q_1^2+q_2^2),\qquad \omega_n^2=\frac{\kappa}{M}.\] 对称性已足够推出 Bryan 因子;\(\kappa\) 的具体值(由弯曲能 \(\frac{EI}2\int\delta\kappa_c^2\,\dd s\) 算出,\(\delta\kappa_c\) 为曲率变化)见附录 B,结果是 Hoppe(1871)的经典公式[28] \[\tag{5.9} \omega_n=\sqrt{\frac{EI}{\mu R^4}}\,\frac{n(n^2-1)}{\sqrt{n^2+1}} .\]
5.3 运动方程与 Bryan 因子
\(L=T_0+T_1-V\)。由陀螺项规则 (2.16): \[\tag{5.10} M\ddot q_1-2G\dot q_2+\kappa q_1=0,\qquad M\ddot q_2+2G\dot q_1+\kappa q_2=0 .\] 除以 \(M\),并定义 \[\tag{5.11} \beta\equiv\frac GM=\frac{2\pi\mu R\Omega/n}{\pi\mu R(1+1/n^2)}=\frac{2n}{n^2+1}\,\Omega .\] 令 \(z=q_1+\ii q_2\),第二式乘 \(\ii\) 加到第一式:\(\ddot z+2\beta(-\dot q_2+\ii\dot q_1)+\omega_n^2z=0\),而 \(-\dot q_2+\ii\dot q_1=\ii(\dot q_1+\ii\dot q_2)=\ii\dot z\),所以 \[\tag{5.12} \ddot z+2\ii\beta\dot z+\omega_n^2z=0 .\]
式 (5.12) 与傅科摆方程 (3.2) 形式完全相同,只是 \(\Omega_z\to\beta\)。照搬第 3 节的结果:\(z=\ee^{-\ii\beta t}(a_+\ee^{\ii\omega't}+a_-\ee^{-\ii\omega't})\),\(q\) 平面中的振动方向以 \(\dot\psi=-\beta\) 转动。由“\(n\) 倍角”关系 \(\psi=n\phi\),振型(波腹)相对壳体的转速为 \[\tag{5.13} \boxed{\dot\phi=-\frac\beta n=-K\Omega,\qquad K=\frac{2}{n^2+1}}\] 相对惯性系,振型的转速为 \(\Omega+\dot\phi=(1-K)\Omega\)。\(K\) 称为 Bryan 因子(进动系数)。
\(n=2\)(椭圆振型,酒杯的最低音):\(K=0.4\)。壳体转过 \(\Theta\),振型相对壳体反向转过 \(0.4\Theta\),相对惯性系同向转过 \(0.6\Theta\)——振型“跟不上”壳体,但也不像傅科摆那样完全留在惯性空间。\(n=3\):\(K=0.2\)。
\(n=1\):\(K=1\)。\(n=1\) 是整环平移,环等价于一个质点,于是退化为傅科摆——振动方向完全“留在”惯性空间。式 (5.13) 包含了傅科摆这一特例。
进动角只依赖壳体转过的角度 \(\Theta\),与转得多快无关(只要 \(\Omega\ll\omega_n\)):\(\phi=-K\Theta\)。所以振动陀螺可以直接测角度——这是第 6.1 节“全角模式”的基础。
行波图像:\(\bar z\) 的两个分量对应沿 \(+\theta\)、\(-\theta\) 传播的行波 \(\cos(n\theta\mp\omega_\pm t)\),在壳体系中频率分别为 \(\omega'-\beta\) 与 \(\omega'+\beta\):转动使两行波的频率劈裂 \(2\beta=2nK\Omega\)——Bryan 听到的“拍”就来自这里(例题一)。
对壳体系中的行波 \(u=a\cos(n\theta-\omega t)\),波形以角速度 \(\omega_p=\omega/n\) 绕环传播。计算它(相对壳体)的角动量 \(L_w=\mu R\int(u\dot v-v\dot u)\dd\theta=\frac{2\pi\mu R}{n}a^2\omega\) 与能量 \(\mathcal E_w=2T_0=M\omega^2a^2\)(行波的动能与势能时时相等),得 \[\frac{L_w\,\omega_p}{\mathcal E_w}=\frac{2\pi\mu R/n^2}{\pi\mu R(1+1/n^2)}=\frac{2}{n^2+1}=K .\] 作为对照:一个以同样角速度 \(\omega_p\) 刚性转动、动能同为 \(T_0\) 的物体,角动量 \(L_{\text{刚}}=2T_0/\omega_p=\mathcal E_w/\omega_p\)。所以 \(K=L_w/L_{\text{刚}}\)。而波在传播时,材料点只在原地画小椭圆,波形“跑”得比物质快得多:波携带的角动量只有同样能量的刚体转动的 \(K\) 倍。科里奥利效应正比于角动量,所以振型只被“带着”转了 \(1-K\)。\(n=1\) 时整环一起运动,\(K=1\)。(verify_symbolic.py 核对了此比值。)
量纲:\(G\) 的单位为 \(\mathrm{kg/m\cdot m\cdot s^{-1}}=\mathrm{kg/s}\),\(\beta=G/M\) 为 s\(^{-1}\),与 \(\Omega\) 同量纲;\(K\) 无量纲。极限:\(n=1\) 回到傅科摆 \(K=1\);\(n\to\infty\) 时 \(K\to0\)(短波振型几乎完全随壳体转动)。
符号:\(\dot\phi\) 与 \(\Omega\) 反号,即振型相对壳体反向转动,与傅科摆振动面相对地面反向转动一致。
模态方程数值积分(
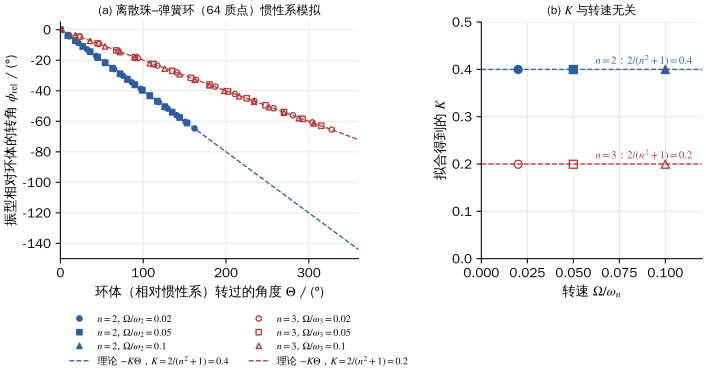
verify_numeric.py):对式 (5.10)(并保留 \(\Omega^2\) 修正)积分,用式 (2.9) 的思想读出振型角(在一个振动周期内求 \(\avg{q_1^2},\avg{q_2^2},\avg{q_1q_2}\),\(\tan2\psi=2\avg{q_1q_2}/(\avg{q_1^2}-\avg{q_2^2})\)),\(n=1,2,3\),\(\Omega/\omega_n=0.01\) 与 \(0.05\) 时得 \(K=1.00000,\,0.40000/0.39994,\,0.20000/0.19996\)。离散珠–弹簧环的惯性系模拟(
verify_ring_sim.py,图 7):64 个质点由拉伸弹簧(\(EA R^2/EI=3000\))和转角弹簧相连,不假设不可伸长、不做模态展开,直接用牛顿定律在惯性系积分一个自由旋转的环。得 \(n=2\):\(K=0.3998\)(三种转速),\(n=3\):\(K=0.1995\)–\(0.1997\);静止时测得的频率与 Hoppe 公式 (5.9) 相差 \(0.2\%\)(\(n=2\))和 \(0.7\%\)(\(n=3\),离散化误差)。
交互演示加载中……(需启用 JavaScript)
5.4 从圆环到酒杯与半球
Bryan 1890 年处理的是“转动的圆柱或钟”[8]。对一个长圆柱,若振型沿轴向不变(\(u=\cos n\theta\)),每一个横截面就是一个圆环,\(K\) 仍为 \(2/(n^2+1)\);Bryan 的酒杯“每转约 2.4 拍、波节角速度约为杯体的 \(\tfrac35\)”恰与这一圆柱(圆环)极限 \(K=0.4\) 一致(例题一):杯口附近的杯壁接近竖直圆柱,竖直方向的运动很小。他同时报告两只香槟杯约为 2.6 与 2.2 拍/转,并指出后者“与理论不相容”[8]。下面的一般公式说明了原因(例题四)。
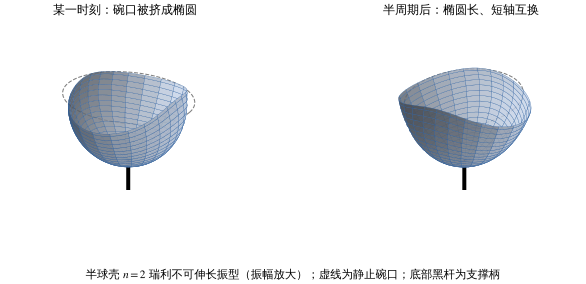
对一般的轴对称壳(酒杯、半球),重复第 5.2 节的推导,只有一处变化:\(\Omega\uvec z\times\vect r\) 只涉及位移的水平部分(径向水平分量 \(U_\rho\) 与周向分量 \(V_\theta\)),而模态质量包含全部三个分量(再加上竖直分量 \(U_z\))。设第 \(n\) 阶振型为 \((U_\rho\cos n\theta,\ V_\theta\sin n\theta,\ U_z\cos n\theta)\),其中 \(U_\rho,V_\theta,U_z\) 是沿母线(壳面与一个过对称轴的平面的交线,如半球的一条经线)变化的函数,结果为(推导见附录 C) \[\tag{5.14} K=-\frac{2}{n}\,\frac{\int U_\rho V_\theta\,\dd m}{\int\left(U_\rho^2+U_z^2+V_\theta^2\right)\dd m}.\] 圆环:\(U_\rho=1\),\(V_\theta=-1/n\),\(U_z=0\),回到 \(2/(n^2+1)\)。对薄半球壳,把瑞利(Rayleigh)给出的不可伸长振型(附录 C,脚本核对其三个中面应变全为零)代入,数值积分得 \[\tag{5.15} K_{\text{半球}}(n=2)=0.2770 .\] 这与文献中理想半球谐振子的理论值 \(0.277\) 一致[17], [18];实测某 30 mm 半球谐振子的进动系数为 \(-0.2755\) 至 \(-0.2764\)(负号表示相对壳体反向)[17]。半球的 \(K\) 比圆环小,是因为半球振动时有相当一部分动能在竖直方向(\(U_z\))和靠近碗底处,它们对陀螺耦合没有贡献。
6 工作模式与制造缺陷
6.1 力平衡模式与全角模式
圆环/半球陀螺用分布在壳体周围的电极既激励振动又读出振动。对 \(n=2\) 振型,放在 \(0^\circ\) 的电极感受 \(q_1\)(\(\cos2\theta\) 在此最大),放在 \(45^\circ\) 的电极感受 \(q_2\)。有两种基本用法[9], [29]。
力平衡(速率)模式。
维持 \(q_1\) 振动 \(q_1=a\cos\omega t\),并用反馈电极施加力 \(f_2\) 使 \(q_2\) 始终为零。由式 (5.10) 的第二式,\(q_2\equiv0\) 要求 \(f_2=M\cdot2\beta\dot q_1\),即反馈力的幅度 \[\tag{6.1} \abs{f_2}=2M\beta a\omega=2nKM a\omega\,\Omega\ \propto\ \Omega .\] 输出正比于角速度,相当于第 4 节的模态匹配 MEMS 加上力反馈:反馈使检测模态不必“慢慢积累”振幅,带宽由反馈回路决定。缺点是量程受最大反馈力限制,标度因数依赖 \(M\)、\(a\)、\(\omega\) 及电极增益的稳定性。
全角(速率积分)模式。
不施加反馈,让振型自由进动;读出振型方位 \(\phi\),壳体转角就是 \(\Theta=-\phi/K\)。标度因数是几何常数 \(K\),极其稳定;没有量程上限;直接给出角度。代价是对壳体的各向同性要求极高(下文)。
两路电极经相敏解调得到复包络 \(c_1,c_2\)(\(q_j=\Re[c_j\ee^{\ii\omega t}]\))。理想驻波 \((q_1,q_2)=a(\cos n\phi,\sin n\phi)\cos(\omega t+\alpha)\) 对应 \(c_j=a\,\ee^{\ii\alpha}(\cos n\phi,\sin n\phi)_j\)。于是 \[\tag{6.2} \begin{aligned} &\mathcal E\equiv\abs{c_1}^2+\abs{c_2}^2=a^2,\qquad \abs{c_1}^2-\abs{c_2}^2=a^2\cos2n\phi,\\ &2\Re(c_1c_2^*)=a^2\sin2n\phi,\qquad \varepsilon\equiv\frac{2\Im(c_1c_2^*)}{\mathcal E}=0 . \end{aligned}\] 公共相位 \(\alpha\) 在 \(c_1c_2^*\) 中消去,所以 \(\tan2n\phi=2\Re(c_1c_2^*)/(\abs{c_1}^2-\abs{c_2}^2)\) 与振动相位无关——这是式 (2.9) 的复包络版本。若 \(c_1,c_2\) 的相位不同,\(q\) 平面里的运动是椭圆(环上驻波混入了行波),\(\varepsilon\neq0\) 衡量这种“正交分量”:\(\varepsilon=\pm1\) 是纯行波(圆运动)。
6.2 两模慢变方程
密度或厚度的微小不均匀使两个振型不再严格简并:沿某一对“主轴”(取为 \(q_1,q_2\) 方向),频率分别为 \(\omega_{1,2}=\omega_0\pm\delta\),振幅衰减率分别为 \(\gamma_{1,2}=1/\tau_{\mathrm r,1,2}\)。假设刚度主轴与阻尼主轴重合(一般情形二者可不同,处理方法相同);\(\delta,\gamma_j,\beta\ll\omega_0\);电路已补偿平均损耗(维持总能量),只留下差别:写 \(\gamma_{1,2}=\bar\gamma\pm\Delta\gamma/2\)(\(\Delta\gamma\equiv\gamma_1-\gamma_2\)),平均值 \(\bar\gamma\) 被电路注入的能量抵消,下面的方程里实际只出现 \(\pm\Delta\gamma/2\)。(能量补充可以用在波腹处施加与速度同相的力,或周期性地调制电极电压——“参数激励”,HRG 常用后者[17]。)
在式 (5.10) 的基础上加入这些缺陷: \[\tag{6.3} \ddot q_1+2\gamma_1\dot q_1+\omega_1^2q_1-2\beta\dot q_2=0,\qquad \ddot q_2+2\gamma_2\dot q_2+\omega_2^2q_2+2\beta\dot q_1=0 .\]
设 \(q_j=\Re[c_j(t)\ee^{\ii\omega_0t}]\),与第 2.3 节相同:代入后比较 \(\ee^{\ii\omega_0t}\) 的系数,舍去 \(\ddot c_j\) 及“小量 \(\times\dot c_j\)”(\(\gamma\dot c\)、\(\beta\dot c\)),并用 \(\omega_1^2-\omega_0^2=2\omega_0\delta+\delta^2\approx2\omega_0\delta\): \[2\ii\omega_0\dot c_1+2\omega_0\delta\,c_1+2\ii\omega_0\gamma_1c_1-2\ii\omega_0\beta c_2=0 .\] 除以 \(2\ii\omega_0\)(注意 \(1/\ii=-\ii\)),对 \(c_2\) 同样处理: \[\tag{6.4}
\dot c_1=(\ii\delta-\gamma_1)c_1+\beta c_2,\qquad \dot c_2=(-\ii\delta-\gamma_2)c_2-\beta c_1 .\] 检验:\(\delta=\gamma_j=0\) 时 \(c=(\cos\beta t,-\sin\beta t)c_0\),\(q\) 平面方向角 \(\psi=-\beta t\),回到式 (5.13)。(verify_symbolic.py 用符号运算核对了此推导。)
6.3 阻尼不对称:锁定与不均匀进动
令 \(\delta=0\)。若初始为驻波(\(c_1,c_2\) 同相,取为实数),式 (6.4) 的系数全是实数,\(c_j\) 保持为实数:阻尼不对称不产生椭圆化。写 \(c=a(\cos\psi,\sin\psi)\),则 \(\dot\psi=(c_1\dot c_2-c_2\dot c_1)/a^2\);代入: \[\dot\psi=\frac{c_1(-\gamma_2c_2-\beta c_1)-c_2(-\gamma_1c_1+\beta c_2)}{a^2}=-\beta+(\gamma_1-\gamma_2)\cos\psi\sin\psi ,\] 即 \[\tag{6.5} \boxed{\dot\psi=-\beta+\frac{\Delta\gamma}{2}\sin2\psi}\qquad(\psi=n\phi,\ \beta=nK\Omega).\] 这在电子学中称为 Adler 方程,原本描述注入锁定:一个自激振荡器受到频率相近的外来信号作用时,若频差足够小,它会被“拉”到与外来信号同频同步[30]。
锁定:若 \(\abs\beta<\abs{\Delta\gamma}/2\),方程 \(\dot\psi=0\) 有解 \(\sin2\psi^*=2\beta/\Delta\gamma\);其中满足 \(\Delta\gamma\cos2\psi^*<0\) 的一个是稳定的(对 \(\psi\) 求导 \(\partial\dot\psi/\partial\psi=\Delta\gamma\cos2\psi<0\))。振型停在那里不再进动——陀螺“看不见”小于阈值 \(\Omega_{\mathrm{lock}}=\abs{\Delta\gamma}/(2nK)\) 的转动。\(\beta=0\) 时稳定点在低损耗轴:振型被拉向损耗小的方向。
不均匀进动:若 \(\abs\beta>\abs{\Delta\gamma}/2\),\(\psi\) 持续变化但时快时慢。转过 \(\pi\) 所需时间 \(T_{\mathrm A}=\int_0^\pi\frac{\dd\psi}{\abs{\beta-\frac{\Delta\gamma}{2}\sin2\psi}}=\frac{\pi}{\sqrt{\beta^2-\Delta\gamma^2/4}}\)(积分见附录 F),平均进动率 \[\tag{6.6} \avg{\dot\psi}=-\operatorname{sgn}(\beta)\sqrt{\beta^2-\Delta\gamma^2/4}.\] 远离锁定区时 \(\avg{\dot\psi}\approx-\beta(1-\Delta\gamma^2/8\beta^2)\),但瞬时漂移 \(\frac{\Delta\gamma}{2}\sin2\psi\) 依赖振型方位,折合输入角速度误差的幅度为 \(\Delta\gamma/(2nK)\)。
6.4 频率裂分:椭圆化与锁定
令 \(\gamma_1=\gamma_2=0\)。式 (6.4) 写成 \(\dot{\vect c}=\mathsf M\vect c\),\(\mathsf M=\begin{pmatrix}\ii\delta&\beta\\-\beta&-\ii\delta\end{pmatrix}\)。直接做矩阵乘法: \[\mathsf M^2=\begin{pmatrix}(\ii\delta)^2-\beta^2 & \ii\delta\beta-\ii\delta\beta\\ -\ii\delta\beta+\ii\delta\beta & -\beta^2+(\ii\delta)^2\end{pmatrix}=-W^2\,\mathsf I,\qquad W\equiv\sqrt{\beta^2+\delta^2},\] 其中 \(\mathsf I\) 为 \(2\times2\) 单位矩阵。 于是 \(\ddot{\vect c}=\mathsf M\dot{\vect c}=\mathsf M^2\vect c=-W^2\vect c\):每个分量都满足简谐方程,通解为 \(\vect c=\cos(Wt)\,\vect c(0)+\frac{\sin Wt}{W}\dot{\vect c}(0)\),而 \(\dot{\vect c}(0)=\mathsf M\vect c_0\): \[\tag{6.7} \vect c(t)=\cos(Wt)\,\vect c_0+\frac{\sin Wt}{W}\,\mathsf M\vect c_0 .\] 从主轴 1 上的驻波出发,\(\vect c_0=(1,0)\): \[c_1=\cos Wt+\ii\frac{\delta}{W}\sin Wt,\qquad c_2=-\frac{\beta}{W}\sin Wt .\]
椭圆化:\(c_1\) 出现虚部(此处 \(\mathcal E=1\) 守恒),\(\varepsilon=2\Im(c_1c_2^*)=-\frac{2\beta\delta}{W^2}\sin^2Wt\):驻波中混入了行波(正交分量),它与 MEMS 的正交误差同源。从主轴出发时 \(\abs\varepsilon_{\max}=2\beta\delta/W^2\),在 \(\delta=\beta\) 时最大(\(=1\));\(\delta\gg\beta\) 时只有 \(\approx2\beta/\delta\)。
锁定(钉扎):\(\abs{c_1}^2-\abs{c_2}^2=\cos^2Wt+\frac{\delta^2-\beta^2}{W^2}\sin^2Wt\)。若 \(\delta>\beta\),它恒为正,\(2\psi\) 永远在 \((-90^\circ,90^\circ)\) 内——从主轴出发的振型只能在主轴附近摆动,转不过去。\(\delta\gg\beta\) 时 \(\abs{c_2}\le\beta/W\ll1\),\(2\psi\approx-\frac{\beta}{W}\sin2Wt\),摆幅只有 \(\psi\approx\beta/(2\delta)\):振型几乎就是主轴本征模,被钉在主轴上,既不明显椭圆化,也几乎不与另一主轴交换能量。
偏离主轴出发:若初始驻波与主轴成角 \(\psi_0\)(\(q\) 平面角),先看 \(\beta\to0\):\(c_1=\ee^{\ii\delta t}\cos\psi_0\),\(c_2=\ee^{-\ii\delta t}\sin\psi_0\),\(\varepsilon=\sin2\psi_0\sin2\delta t\)——两主轴模式以频率差 \(2\delta\) 拍,振型以周期 \(\pi/\delta=1/\Delta f\) 在驻波与行波之间转换(\(\psi_0=45^\circ\),即 \(n=2\) 时振型角 \(\phi_0=22.5^\circ\),\(\abs\varepsilon\) 可达 1)。\(\beta\ne0\)(仍有 \(\delta>\beta\))时,把式 (6.7) 用于一般的 \(\vect c_0\) 并逐时刻读出振型角(
scripts/verify_offaxis.py数值核对),结果分两种:若 \(\abs{\cos2\psi_0}<\beta/\delta\)(初始方位落在两主轴正中 \(q\) 平面 \(45^\circ\) 两侧约 \(\pm\beta/(2\delta)\) 的窄带内),振型轴在两主轴之间阶梯状跳变、单调卷绕,平均速率 \(W/n\approx\delta/n\),方向随 \(\beta\) 的符号,大小却与 \(\beta\) 无关——全角读出会给出一个完全错误的“进动速率”;否则振型绕较近的主轴来回摆动,没有净转动。两种情况都测不出真实转动。标度误差:\(\delta<\beta\) 时(从主轴出发)振型能转过去,但平均进动快于理想值(\(q\) 平面方向角每 \(\pi/W\) 转过 \(\pi\),平均速率 \(W>\beta\))。
对测地球自转的 HRG,\(\beta\) 只有 \(10^{-5}\,\mathrm{s}^{-1}\) 量级,而 \(\delta<\beta\) 要求频率裂分 \(2\delta/2\pi\) 小于约 \(5\,\mu\)Hz——单靠加工做不到。实际做法是:先通过去除质量(修调)把频率裂分降到很小,再用电极施加反馈力把正交分量 \(\varepsilon\) 持续压到零(“正交控制”),从而把振型保持为驻波;残余的阻尼不对称则通过标定与补偿处理[9], [29]。
交互演示加载中……(需启用 JavaScript)
7 陀螺噪声的度量:Allan 方差
把一个静止的陀螺放在桌上记录输出:读数在某个“零偏”附近起伏,并缓慢漂移。导航关心的是:积分成角度后误差怎样增长?哪种噪声在什么时间尺度上主导?Allan 方差(D. W. Allan 1966 年为原子钟提出[31],IEEE 将其写入陀螺测试标准[24])回答了这些问题。
7.1 定义与计算方法
设陀螺输出 \(\Omega(t)\) 以间隔 \(\tau_0\) 采样。取平均时间 \(\tau=r\tau_0\)(每段含 \(r\) 个采样点),把数据切成相邻的、长为 \(\tau\) 的段,第 \(k\) 段的平均值为 \(\bar\Omega_k(\tau)\)。定义 \[\tag{7.1} \sigma^2(\tau)=\frac12\avg{\left(\bar\Omega_{k+1}(\tau)-\bar\Omega_k(\tau)\right)^2},\qquad \sigma(\tau)\ \text{称为 Allan 偏差}.\] 实际计算(非重叠估计):若共有 \(n_c\) 段,\(\hat\sigma^2(\tau)=\frac{1}{2(n_c-1)}\sum_{k=1}^{n_c-1}(\bar\Omega_{k+1}-\bar\Omega_k)^2\)。更有效的“重叠”估计先求累积角 \(\vartheta_j=\tau_0\sum_{i\le j}\Omega_i\),再用 \(\bar\Omega_k=(\vartheta_{k+r}-\vartheta_k)/\tau\) 让段的起点逐点滑动:\(\hat\sigma^2=\frac{1}{2\tau^2(J-2r)}\sum_j(\vartheta_{j+2r}-2\vartheta_{j+r}+\vartheta_j)^2\),\(J\) 为总采样点数。
(1) 常值零偏在差值中抵消,Allan 方差只反映“不稳定”的部分;(2) 对缓慢漂移类噪声,普通方差随记录长度不断增大、没有确定值,而相邻段之差只对时间尺度 \(\sim\tau\) 的起伏敏感,结果收敛;(3) 改变 \(\tau\) 就是在不同时间尺度上“扫描”噪声。线性漂移 \(\Omega=R_{\mathrm d}t\) 给出 \(\bar\Omega_{k+1}-\bar\Omega_k=R_{\mathrm d}\tau\),\(\sigma=R_{\mathrm d}\tau/\sqrt2\)(斜率 \(+1\))。
7.2 三种噪声的特征斜率
设 \(\avg{\Omega_n(t)\Omega_n(t')}=N^2\delta(t-t')\)。由式 (2.18),每段平均值方差为 \(N^2/\tau\);相邻两段互不相关,差值方差为 \(2N^2/\tau\)。由定义 (7.1): \[\tag{7.2} \sigma^2(\tau)=\frac{N^2}{\tau},\qquad \sigma(\tau=1\,\mathrm s)=N .\] 双对数图上斜率 \(-1/2\),在 \(\tau=1\) s 处读出 \(N\)(\(\sigma\) 用 \(^\circ/\mathrm h\),则 \(N\) 的单位为 \(^\circ/\mathrm h\cdot\sqrt{\mathrm s}\),除以 60 得 \(^\circ/\sqrt{\mathrm h}\))。
设角速度本身作随机游走:\(\Omega_n(t)=\int_0^tw\,\dd t'\),\(\avg{w(t)w(t')}=K_{\mathrm{rw}}^2\delta(t-t')\)。把相邻两段平均之差写成对 \(w\) 的加权积分: \[\bar\Omega_2-\bar\Omega_1=\frac1\tau\int_\tau^{2\tau}\Omega_n\dd t-\frac1\tau\int_0^\tau\Omega_n\dd t=\int_0^{2\tau}h(s)\,w(s)\,\dd s ,\] 其中权函数 \(h(s)\) 是时刻 \(s\) 的 \(w\) 对两段平均之差的贡献:\(0<s<\tau\) 时它进入第二段的全部 \(\tau\) 和第一段的后 \((\tau-s)\),\(h=\frac{\tau-(\tau-s)}{\tau}=\frac s\tau\);\(\tau<s<2\tau\) 时只进入第二段的后 \((2\tau-s)\),\(h=\frac{2\tau-s}{\tau}\)。由白噪声的性质,\(\avg{(\bar\Omega_2-\bar\Omega_1)^2}=K_{\mathrm{rw}}^2\int_0^{2\tau}h^2\dd s=K_{\mathrm{rw}}^2\left(\frac\tau3+\frac\tau3\right)\),故 \[\tag{7.3} \sigma^2(\tau)=\frac{K_{\mathrm{rw}}^2\tau}{3},\qquad \sigma(\tau=3\,\mathrm s)=K_{\mathrm{rw}} .\]
用第 2.5 节的双边功率谱密度 \(S(f)\) 描述(白噪声 \(S=N^2\))。闪烁噪声指 \(S(f)=\frac{B^2}{2\pi f}\):每个“倍频程” \([f,2f]\) 贡献相同的方差 \(\int_f^{2f}2S\dd f=\frac{B^2}{\pi}\ln2\),没有特征时间尺度。陀螺中它来自电子器件与材料中大量弛豫时间分布很宽的缺陷过程,表现为零偏在各种时间尺度上的缓慢游荡。速率随机游走对应 \(S=K_{\mathrm{rw}}^2/(2\pi f)^2\)(白噪声积分后,每个频率分量振幅除以 \(2\pi f\))。
一般地(附录 E), \[\tag{7.4} \sigma^2(\tau)=4\int_0^\infty S(f)\,\frac{\sin^4(\pi f\tau)}{(\pi f\tau)^2}\,\dd f .\] 代入 \(S=N^2\) 可复现式 (7.2)。代入闪烁噪声,令 \(x=\pi f\tau\),\(\tau\) 完全消去: \[\tag{7.5} \sigma^2=\frac{2B^2}{\pi}\int_0^\infty\frac{\sin^4x}{x^3}\dd x=\frac{2\ln2}{\pi}B^2,\qquad \sigma=0.664\,B .\] Allan 偏差曲线出现与 \(\tau\) 无关的平台,平台值除以 0.664 即零偏不稳定性 \(B\)。(积分 \(\int_0^\infty\sin^4x/x^3\,\dd x=\ln2\) 的推导见附录 E。)
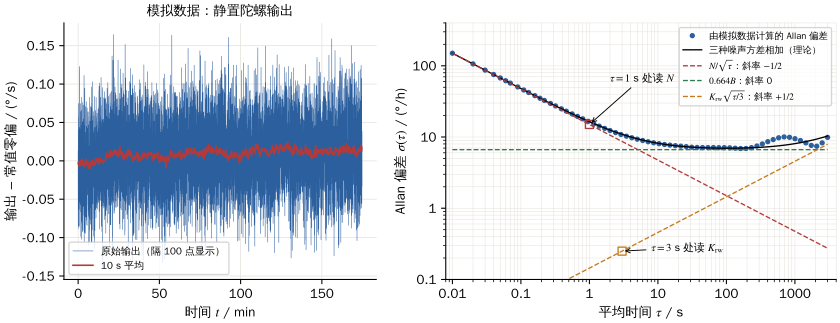
scripts/gen_allan_data.py,随机种子 43):静置陀螺 100 Hz 采样约 2.9 h 的输出(左)及其重叠 Allan 偏差(右)。真值 \(N=0.25\,^\circ/\sqrt{\mathrm h}\),\(B=10\,^\circ/\mathrm h\),\(K_{\mathrm{rw}}=0.25\,^\circ/\mathrm h/\sqrt{\mathrm s}\)。由 \(\tau\le0.2\) s 段拟合得斜率 \(-0.494\)、\(N=0.257\,^\circ/\sqrt{\mathrm h}\);最小值 \(6.9\,^\circ/\mathrm h\) 给出 \(B=10.4\,^\circ/\mathrm h\)。长 \(\tau\) 端点数少、统计起伏大。双对数 Allan 偏差图上:斜率 \(-1\) 为量化噪声(数字输出把累积角取整到最小量化单位所造成的误差),\(-1/2\) 为角随机游走(读 \(\tau=1\) s),\(0\) 为零偏不稳定性(读最小值 \(/0.664\)),\(+1/2\) 为速率随机游走(读 \(\tau=3\) s),\(+1\) 为速率斜坡[24], [32]。几种噪声同时存在时方差相加,最小值处总会混入相邻噪声,故“最小值 \(/0.664\)”略高估 \(B\)。估计值本身有统计误差:用 \(n_c\) 个不重叠段时,\(\sigma\) 的相对不确定度约为 \(1/\sqrt{2(n_c-1)}\)[32];\(\tau\) 接近记录长度的 \(1/10\) 时,误差已达 25%。
交互演示加载中……(需启用 JavaScript)
8 决赛风格例题
1890 年 Bryan 报告:敲响一只绕自身竖直对称轴转动的酒杯,最低音“每转一圈约 2.4 拍”,并据此推断“波节的角速度约为杯体角速度的 \(\tfrac35\)”[8]。把杯口附近的杯壁看作半径 \(R\) 的薄圆环,最低音为 \(n=2\) 振型,频率 \(f_0\approx660\) Hz;杯以恒定角速度 \(\Omega\)(\(\Omega\ll2\pi f_0\))转动。
在随杯转动的参考系中,由式 (5.12) 写出 \(z=q_1+\ii q_2\) 的通解。证明杯壁径向位移 \(u(\theta,t)=\Re[\bar z\,\ee^{\ii n\theta}]\)(\(\bar z\) 为 \(z\) 的复共轭),并由此把 \(u\) 写成两个沿相反方向传播的行波之和,求两行波在杯体系中的角频率。
变换到实验室系(实验室中的方位角 \(\theta_{\mathrm L}=\theta+\Omega t\)),求两行波在实验室系中的角频率及其差。
实验室中固定一只紧靠杯壁的传声器,其信号正比于正对它的杯壁的径向速度。证明信号的响度以频率 \(f_{\mathrm{beat}}=2n(1-K)\Omega/2\pi\) 起伏;再用“驻波振型在实验室中以 \((1-K)\Omega\) 转动”的图像独立地得到同一结果。
由 Bryan 的“每转 2.4 拍”求 \(K\),与圆环理论比较,并说明“波节角速度为杯体的 \(\tfrac35\)”指的是哪个参考系中的角速度。若杯子是理想薄半球(\(K=0.277\)),每转几拍?为什么酒杯更接近圆环而不是半球?
若把传声器粘在杯上随杯转动,每转几拍?
转台转速为 0.5 r/s 时,实验室中的拍频是多少?两行波的频率差与 \(f_0\) 之比是多少?为什么这样小的频率差仍容易被听出来?
(1)(2 分)式 (5.12) 的通解 \(z=\ee^{-\ii\beta t}(a_+\ee^{\ii\omega't}+a_-\ee^{-\ii\omega't})\),\(\omega'=\sqrt{\omega_2^2+\beta^2}\),\(\beta=nK\Omega\)。由式 (5.3),\(u=q_1\cos n\theta+q_2\sin n\theta=\Re[(q_1-\ii q_2)(\cos n\theta+\ii\sin n\theta)]=\Re[\bar z\ee^{\ii n\theta}]\)。代入: \[u=\Re\left[\bar a_+\ee^{\ii[n\theta-(\omega'-\beta)t]}+\bar a_-\ee^{\ii[n\theta+(\omega'+\beta)t]}\right].\] 第一项的等相位面 \(n\theta-(\omega'-\beta)t=\) 常数,沿 \(+\theta\)(与杯转动同向)传播,角频率 \(\omega_{\mathrm{co}}=\omega'-\beta\);第二项沿 \(-\theta\) 传播,\(\omega_{\mathrm{counter}}=\omega'+\beta\)。两者差 \(2\beta=2nK\Omega\)。
(2)(2 分)把 \(\theta=\theta_{\mathrm L}-\Omega t\) 代入:第一项相位 \(n\theta_{\mathrm L}-(\omega'-\beta+n\Omega)t\),第二项 \(n\theta_{\mathrm L}+(\omega'+\beta-n\Omega)t\)。实验室角频率 \(\omega_{\mathrm{co,L}}=\omega'-\beta+n\Omega\),\(\omega_{\mathrm{counter,L}}=\omega'+\beta-n\Omega\),差 \[\omega_{\mathrm{co,L}}-\omega_{\mathrm{counter,L}}=2n\Omega-2\beta=2n(1-K)\Omega .\] (转动系→实验室系相当于“多普勒频移” \(\pm n\Omega\),它与科里奥利劈裂 \(\mp\beta\) 部分抵消。)
(3)(3 分)传声器在固定的 \(\theta_{\mathrm L}\) 处,接收两个频率 \(\omega_{\mathrm{co,L}}\)、\(\omega_{\mathrm{counter,L}}\) 的振动(初始为驻波时 \(\abs{a_+}=\abs{a_-}\))。两个等幅、频率相近的振动叠加,合振动的振幅按 \(\abs{\cos[(\omega_{\mathrm{co,L}}-\omega_{\mathrm{counter,L}})t/2+\text{常数}]}\) 起伏,响度(振幅平方)的起伏频率为两频率之差:\(f_{\mathrm{beat}}=2n(1-K)\Omega/2\pi\)。 驻波图像:由式 (5.13),振型(波腹)在实验室中以 \(\dot\phi_{\mathrm I}=(1-K)\Omega\) 转动;固定点的振幅 \(\propto\abs{\cos n(\theta_{\mathrm L}-\phi_{\mathrm I})}\),响度 \(\propto\cos^2n(\theta_{\mathrm L}-\phi_{\mathrm I})\),后者对 \(\phi_{\mathrm I}\) 的周期为 \(\pi/n\)。\(\phi_{\mathrm I}\) 每增加 \(2\pi\) 响度起伏 \(2n\) 次(\(2n\) 个波腹依次扫过传声器),所以 \(f_{\mathrm{beat}}=2n\dot\phi_{\mathrm I}/2\pi\),与上面一致。
(4)(2 分)杯每转一圈用时 \(2\pi/\Omega\),拍数 \(=f_{\mathrm{beat}}\cdot2\pi/\Omega=2n(1-K)\)。令其等于 2.4,\(n=2\):\(K=1-2.4/4=0.4\),与圆环(长圆柱)极限 \(2/(n^2+1)=0.4\) 一致。“波节角速度为杯体的 \(\tfrac35\)”指实验室(惯性)系中的振型转速 \((1-K)\Omega=0.6\Omega\)。理想半球:\(4\times(1-0.277)=2.89\) 拍/圈。半球的振动中有大量竖直运动(以及碗底附近的运动),它们增加模态质量却不参与科里奥利耦合,于是 \(K\) 降低、拍数增多(例题四定量证明:任何不可伸长的轴对称壳都有 \(K\le0.4\),拍数 \(\ge2.4\))。酒杯的振动集中在近乎竖直、接近圆柱的杯壁上部,竖直运动很小,所以接近圆环值;Bryan 的另一只香槟杯 2.6 拍/转则说明它的竖直运动不可忽略。
(5)(1 分)随杯转动的传声器看到振型以 \(-K\Omega\) 转(相对杯体),拍数 \(=2nK=1.6\) 拍/圈。也可直接由 (1) 的杯体系频差 \(2\beta=2nK\Omega\) 得到。
(6)(2 分)\(\Omega=2\pi\times0.5\,\mathrm{s}^{-1}\):\(f_{\mathrm{beat}}=2.4\times0.5=1.2\) Hz;两行波频差与 \(f_0\) 之比 \(1.2/660=1.8\times10^{-3}\)。0.2% 的音高差接近或低于人耳在此频段的音高辨别阈(约 0.2%–0.5%),很难直接听出;但两个等幅、频差 1.2 Hz 的声音叠加会产生每秒 1.2 次的响度起伏(拍),慢速的响度变化非常容易察觉——Bryan 正是“听拍”而非“听音高”。
某 MEMS 陀螺的检测质量 \(m=2.0\,\mu\)g,驱动模态频率 \(f_d=20.0\) kHz,驱动振幅(闭环稳定)\(X_0=5.0\,\mu\)m;检测模态 \(Q=5000\),比驱动模态高 \(\Delta f=200\) Hz(故意失配);检测电容为平行板,静止间隙 \(g_0=2.0\,\mu\)m,电容 \(C_0=0.50\) pF;温度 \(T=300\) K。(参数为示意,量级参考文献[13], [33]。)
角速度 \(\Omega=1\,^\circ/\mathrm s\) 时,科里奥利力的幅度是多少?与质量块重力相比如何?
求检测振幅 \(Y\)。若改为模态匹配(\(\Delta f=0\)),\(Y\) 变为多少?
设角速度按 \(\Omega(t)=\Omega_0\cos\nu t\) 变化。从式 (4.6) 出发,推导同相解调输出的频率响应 \(H(\nu)\)(式 (4.7)),并对本例求:匹配时的 \(-3\) dB 带宽;失配时谐振峰的位置与高度,以及增益保持在 \(\pm3\) dB 内的平坦带宽。为什么消费级器件常选失配?失配器件的读出电路必须加什么?
失配情形下检测电容的变化 \(\Delta C\) 是多少?若极板间加 1 V 偏压,对应多少个电子电荷的变化?
求机械热噪声极限下的角随机游走 \(N\)(以 \(^\circ/\sqrt{\mathrm h}\) 表示)。与 Bosch BMI270 数据手册的噪声密度 \(0.007\,(^\circ/\mathrm s)/\sqrt{\mathrm{Hz}}\)[15] 比较,实际器件主要受什么限制?
检验第 4.1 节舍去离心项的合理性:量程上限 \(2000\,^\circ/\mathrm s\) 时 \((\Omega/\omega_d)^2\) 是多少?
若弹簧耦合使 \(k_{xy}/k=1.0\times10^{-4}\),正交误差折合多大的“假角速度”?要使解调相位误差引起的零偏小于 \(0.01\,^\circ/\mathrm s\),相位误差须小于多少?
电子学噪声与模态匹配。电容读出电路把检测位移测成 \(y+x_n(t)\),\(x_n\) 是强度为 \(S_x\) 的白噪声(\(\avg{x_n(t)x_n(t')}=S_x\delta(t-t')\),\(\sqrt{S_x}=1.0\times10^{-13}\,\mathrm{m\cdot s^{1/2}}\))。仿照第 4.4 节的四步推导,求它造成的角随机游走 \(N_e\),并分别对失配与匹配情形求值。由此说明第 4.4 节要点 (1) 的含义:模态匹配不改变机械热噪声极限,却能把电子学噪声的贡献压低。
记 \(\omega_d=2\pi f_d=1.257\times10^5\,\mathrm{s^{-1}}\),\(\Omega=1\,^\circ/\mathrm s=1.745\times10^{-2}\,\mathrm{rad/s}\)。
(1)(1 分) \begin{align*} F_{\mathrm C}&=2m\Omega X_0\omega_d\\ &=2\times2.0\times10^{-9}\times1.745\times10^{-2}\\ &\quad\times5.0\times10^{-6}\times1.257\times10^5\,\mathrm N\\ &=4.4\times10^{-11}\,\mathrm N \end{align*} (44 pN),约为重力 \(mg=2.0\times10^{-8}\) N 的 \(2\times10^{-3}\)。
(2)(2 分)\(\Delta\omega=2\pi\times200=1257\,\mathrm{s^{-1}}\),\(\omega_d/2Q=12.6\,\mathrm{s^{-1}}\ll\Delta\omega\),由式 (4.4):\(Y\approx\Omega X_0/\Delta\omega=6.9\times10^{-11}\) m \(=0.069\) nm(用精确式得 \(0.0691\) nm,差 0.5%)。匹配:\(Y=2Q\Omega X_0/\omega_d=6.9\times10^{-9}\) m \(=6.9\) nm,大 100 倍。
(3)(5 分)推导要点(评分点):(i) 把 \(\cos\nu t\) 拆成 \(\ee^{\pm\ii\nu t}\),对线性方程 \(\dot A=-pA-X_0\Omega\) 分别求特解 \(A=-X_0\Omega_0\ee^{\pm\ii\nu t}/[2(p\pm\ii\nu)]\);(ii) 解调输出是线性投影 \(D=\Re[A\ee^{-\ii\alpha_{\mathrm{ref}}}]\),\(\ee^{-\ii\alpha_{\mathrm{ref}}}=-p/\abs p\);(iii) 用 \(\Re z=\Re z^*\) 合并,得式 (4.7)。 数值:\(\tau_{\mathrm r}=2Q/\omega_d=0.080\) s。匹配:\(H=1/(1+\ii\nu\tau_{\mathrm r})\),带宽 \(f_d/2Q=2\) Hz——手机需要几十到几百赫兹,太慢。失配:\(\Delta\omega\tau_{\mathrm r}=100\gg1\),谐振峰在 \(\nu=\Delta\omega\)(200 Hz),高 \(\Delta\omega\tau_{\mathrm r}/2=50\);由式 (4.8),平坦带宽 \(0.54\Delta f\approx108\) Hz(verify_examples.py 数值求得 108 Hz、峰高 50.0)。所以失配换来约 100 Hz 的可用带宽,且灵敏度 \(\approx X_0/\Delta\omega\) 对随温度、封装气压变化的 \(Q\) 不敏感;代价是直流灵敏度降低 100 倍,并且读出电路必须加截止频率低于 \(\Delta f\) 的低通滤波器,压掉 200 Hz 处的谐振峰(否则 200 Hz 附近的振动会被放大 50 倍)。两种情形 \(\mathcal S\omega_{\mathrm{bw}}\) 分别为 \(X_0\) 与 \(0.54X_0\),符合量级关系 (4.9)。
(4)(2 分)平行板 \(C=\varepsilon_0A_p/g\)(\(A_p\) 为极板面积),小位移 \(\Delta C/C_0=Y/g_0\): \begin{align*} \Delta C&=0.50\,\mathrm{pF}\times\frac{6.9\times10^{-11}}{2.0\times10^{-6}}\\ &=1.7\times10^{-17}\,\mathrm F\ (17\,\mathrm{aF}). \end{align*}1 V 下电荷变化 \(\Delta q=1.7\times10^{-17}\) C,约 110 个电子。检测电路要在 20 kHz 载波上分辨百个电子量级的电荷——这是 MEMS 陀螺电子学的核心难点。
(5)(3 分)由式 (4.10): \begin{align*} N&=\frac{1}{5.0\times10^{-6}}\\ &\quad\times\sqrt{\frac{1.38\times10^{-23}\times300}{2.0\times10^{-9}\times1.257\times10^5\times5000}}\,\mathrm{s^{-1/2}}\\ &=1.15\times10^{-5}\,\mathrm{rad}/\sqrt{\mathrm s}\\ &=6.6\times10^{-4}\,^\circ/\sqrt{\mathrm s}=0.039\,^\circ/\sqrt{\mathrm h}. \end{align*} BMI270 的 \(0.007\,(^\circ/\mathrm s)/\sqrt{\mathrm{Hz}}\) 按双边约定对应 \(0.42\,^\circ/\sqrt{\mathrm h}\)(若按单边约定则为 \(0.30\,^\circ/\sqrt{\mathrm h}\),见第 2.5 节),比本例的机械热噪声极限大约 10 倍:实际器件主要受读出电子学噪声(电荷放大器噪声、寄生电容)以及更小的质量/驱动振幅限制。注意 \(N\) 与 \(\Delta f\) 无关(第 4.4 节要点)。
(6)(1 分)\(2000\,^\circ/\mathrm s=34.9\) rad/s,\((\Omega/\omega_d)^2=7.7\times10^{-8}\),可略。
(7)(2 分)正交力与 \(1\,^\circ/\mathrm s\) 科里奥利力之比为 \(\frac{k_{xy}}{k}\frac{\omega_d}{2\Omega}=360\),即正交误差相当于 \(\Omega_q=\frac{k_{xy}}{k}\frac{\omega_d}{2}=6.3\) rad/s \(=360\,^\circ/\mathrm s\) 的假信号(但相位差 \(90^\circ\))。解调相位误差 \(\theta_e\) 使其中 \(\sin\theta_e\approx\theta_e\) 的部分混入速率通道:\(\theta_e\Omega_q<0.01\,^\circ/\mathrm s\) 要求 \(\theta_e<2.8\times10^{-5}\) rad。实际器件因此还要用静电力主动抵消正交误差。
(8)(4 分)四步照搬:(i) 解调值 \[\hat y_s=\frac{2}{T_m}\int_0^{T_m}(y+x_n)\sin(\omega_dt+\alpha')\,\dd t,\]信号部分等于检测振幅 \(Y=\mathcal S\Omega=X_0\Omega/\abs p\);(ii) 噪声部分方差 \(\frac{4}{T_m^2}\int\!\!\int\sin\sin\,S_x\delta=\frac{2S_x}{T_m}\);(iii) 折算为角速度:\(\avg{\Omega_n^2}=\frac{2S_x}{T_m}\frac{\abs p^2}{X_0^2}\);(iv) 与 \(N_e^2/T_m\) 对照: \[N_e=\frac{\sqrt{2S_x}\,\abs p}{X_0}.\] 与热噪声不同,\(N_e\propto\abs p\):位移噪声不经过机械共振放大,而信号经过。失配 \(\abs p\approx\Delta\omega=1257\,\mathrm{s^{-1}}\): \begin{align*} N_e&=\frac{1.41\times10^{-13}\times1257}{5.0\times10^{-6}}\,\mathrm{s^{-1/2}}\\ &=3.6\times10^{-5}\,\mathrm{rad}/\sqrt{\mathrm s}=0.12\,^\circ/\sqrt{\mathrm h}, \end{align*}是热噪声极限(0.039)的 3 倍,器件受电子学限制。匹配 \(\abs p=1/\tau_{\mathrm r}=12.6\,\mathrm{s^{-1}}\):\(N_e=0.0012\,^\circ/\sqrt{\mathrm h}\),降低 100 倍,总噪声由热噪声主导。这就是高端器件追求模态匹配的原因。
一只 \(n=2\) 工作的半球谐振陀螺:\(K=0.277\),\(f_0=5.0\) kHz,\(Q=1.0\times10^7\),敏感轴竖直,放在广州(\(\lambda=23.13^\circ\)),工作于全角模式,电路补偿了平均损耗。
求衰荡时间 \(\tau_{\mathrm r}\)。若不补偿能量,敲一下后大约能“自由进动”多久?
地球自转使振型相对壳体以多大角速度转动?1 小时转过多少度?
设两主轴的衰荡时间为 \(\tau_{\mathrm r,1}=640\) s、\(\tau_{\mathrm r,2}=630\) s(相差 1.6%)。振型会被锁定吗?平均进动率是理想值的几分之几?与振型方位有关的瞬时漂移折合的输入角速度误差幅度多大?
若要求这一误差小于 \(0.01\,^\circ/\mathrm h\)(导航级),两主轴衰荡时间的相对差 \(\Delta\tau_{\mathrm r}/\tau_{\mathrm r}\) 须小于多少?
若两主轴频率相差 \(\Delta f=2\delta/2\pi=1\) mHz,且没有正交控制,从主轴出发的振型能否测出地球自转?为使 \(\delta<\beta\),\(\Delta f\) 需小于多少?由此说明正交控制的必要性。
说明:全角模式下,即使壳体的转速时快时慢,只要不锁定,振型相对壳体转过的总角度只取决于壳体转过的总角度。
(1)(1 分)\(\tau_{\mathrm r}=2Q/\omega_0=2\times10^7/(2\pi\times5000)=637\) s,约 10 分钟;能量按 \(\ee^{-2t/\tau_{\mathrm r}}\) 衰减,自由工作约数十分钟后信号太弱,故需能量补充。
(2)(2 分) \begin{align*} \Omega_z&=\Omega_{\mathrm E}\sin\lambda=7.292\times10^{-5}\times0.393\,\mathrm{rad/s}\\ &=2.86\times10^{-5}\,\mathrm{rad/s}=5.91\,^\circ/\mathrm h . \end{align*}振型相对壳体:\(K\Omega_z=1.64\,^\circ/\mathrm h\)(方向与地球自转相反,即从上往下看顺时针),1 小时转 \(1.64^\circ\)。
(3)(4 分) \begin{align*} \beta&=nK\Omega_z=2\times0.277\times2.86\times10^{-5}\,\mathrm{s^{-1}}\\ &=1.59\times10^{-5}\,\mathrm{s^{-1}},\\ \abs{\Delta\gamma}&=\abs{\tfrac1{640}-\tfrac1{630}}\,\mathrm{s^{-1}}\\ &=2.48\times10^{-5}\,\mathrm{s^{-1}}, \end{align*}阈值 \(\abs{\Delta\gamma}/2=1.24\times10^{-5}\,\mathrm{s^{-1}}<\beta\):不锁定,但很接近。由式 (6.6),平均进动率 \(/\beta=\sqrt{1-(\Delta\gamma/2\beta)^2}=0.62\)——测得的地球自转偏小 38%!瞬时漂移项 \(\frac{\Delta\gamma}{2}\sin2\psi\) 折合振型角速度 \(\frac{\Delta\gamma}{2n}\sin2\psi\),幅度 \(1.28\,^\circ/\mathrm h\),再除以 \(K\) 折合输入角速度误差幅度 \(\Delta\gamma/(2nK)=4.6\,^\circ/\mathrm h\),与被测信号同量级。
(4)(2 分)要求 \(\abs{\Delta\gamma}/(2nK)<0.01\,^\circ/\mathrm h=4.85\times10^{-8}\) rad/s,得 \(\abs{\Delta\gamma}<5.4\times10^{-8}\,\mathrm{s^{-1}}\)。由 \(\Delta\gamma=\abs{1/\tau_1-1/\tau_2}\approx\Delta\tau_{\mathrm r}/\tau_{\mathrm r}^2\),\(\Delta\tau_{\mathrm r}/\tau_{\mathrm r}<5.4\times10^{-8}\times637=3.4\times10^{-5}\)。如此苛刻的阻尼均匀性很难只靠加工保证,实际 HRG 还要标定这一与振型角有关的漂移并在电路中补偿。
(5)(2 分)\(\delta=\pi\Delta f=3.1\times10^{-3}\,\mathrm{s^{-1}}\),\(\delta/\beta\approx200\gg1\):由第 6.4 节,从主轴出发的振型被钉在主轴上:\(q\) 平面摆幅 \(\beta/2\delta\approx2.5\times10^{-3}\) rad,即振型角摆幅 \(\beta/(2n\delta)\approx0.07^\circ\),椭圆度至多 \(2\beta\delta/W^2\approx2\beta/\delta\approx1\%\)——振型静止不动,完全看不到地球自转(本应 1 小时转 \(1.64^\circ\))。若恰从两主轴正中(振型角 \(22.5^\circ\) 两侧约 \(\pm\beta/(2n\delta)\approx\pm0.07^\circ\) 的窄带内)出发,振型阶梯状单调卷绕,读出的平均进动 \(W/n\approx\delta/n=1.6\times10^{-3}\) rad/s \(\approx320\,^\circ/\mathrm h\),是真实值 \(1.64\,^\circ/\mathrm h\) 的 \(\delta/\beta\approx200\) 倍(方向倒是对的);从其他方位出发则绕较近的主轴来回摆动(周期约 \(1/\Delta f=1000\) s),没有净转动。总之都测不出地球自转。\(\delta<\beta\) 要求 \(\Delta f<2\beta/2\pi=5\,\mu\)Hz,即相对裂分 \(10^{-9}\)——不可能单靠加工做到。正交控制持续把 \(\varepsilon\) 压到零,等效地消除了 \(\delta\) 的一阶效应,使振型保持驻波并自由进动。
(6)(1 分)不锁定、无缺陷时,\(\dot\phi=-K\Omega(t)\),积分得 \(\phi(t)-\phi(0)=-K[\Theta(t)-\Theta(0)]\),与 \(\Omega(t)\) 的具体变化无关——全角模式是“速率积分”陀螺,直接测角度,标度因数为几何常数 \(K\)。
第 5.3 节只算了圆环。本题对一般的薄轴对称壳(酒杯、钟、半球)一步步推出 Bryan 因子,并解释 Bryan 1890 年的香槟杯数据。
壳以恒定角速度 \(\Omega\)(\(\Omega\ll\omega_n\))绕对称轴 \(z\) 转动。在随壳转动的柱坐标 \((\rho,\theta,z)\) 中,中面上的材料点用母线弧长 \(s\) 与方位角 \(\theta\) 标记,其静止位置为 \(\vect r_0=\rho_0(s)\uvec e_\rho+z_0(s)\uvec z\),面质量密度为 \(\sigma\),质元 \(\dd m=\sigma\rho_0\,\dd s\,\dd\theta\),记 \(\dd\tilde m\equiv\sigma\rho_0\,\dd s\)。第 \(n\) 阶两个简并振型的位移(依次为水平径向、周向、竖直分量)为 \[\vect d=q_1\big(U\cos n\theta,\ V_\theta\sin n\theta,\ Z\cos n\theta\big)+q_2\big(U\sin n\theta,\ -V_\theta\cos n\theta,\ Z\sin n\theta\big),\] \(U,V_\theta,Z\) 是 \(s\) 的函数。
纬线圆不伸长。高度为 \(z_0(s)\) 的一条纬线圆,静止半径为 \(\rho_0\)。仿照式 (5.1) 的推导,求变形后这条纬线上一小段弧的相对伸长 \(\varepsilon_\theta\)。说明为什么竖直位移在一阶下不改变纬线长度,并由 \(\varepsilon_\theta=0\) 证明 \(V_\theta=-U/n\)。
陀螺耦合只来自水平运动。写出材料点在惯性系中的速度,证明动能中对 \(\Omega\) 一次的部分为 \(T_1=\Omega\int\uvec z\cdot(\vect d\times\dot{\vect d})\,\dd m+(\text{全导数})\),并说明竖直分量 \(Z\) 不出现在 \(T_1\) 中。
模态质量与陀螺系数。对 \(\theta\) 积分,求 \(T_0=\frac M2(\dot q_1^2+\dot q_2^2)\) 与 \(T_1=G(q_1\dot q_2-q_2\dot q_1)\) 中的 \(M\)、\(G\)(用 \(\int\dots\dd\tilde m\) 表示),再由式 (2.16)–(5.13) 的同样步骤写出 \(K\)。
竖直运动是“死质量”。定义 \(\zeta^2\equiv\int Z^2\dd\tilde m\big/\int U^2\dd\tilde m\)。利用第 1 问证明 \[K=\frac{2}{n^2+1+n^2\zeta^2}\le\frac{2}{n^2+1},\] 并说明等号成立的条件。由此证明:不可伸长轴对称壳的 \(n=2\) 振型每转拍数 \(\ge2.4\)。
半球。由附录 C 的瑞利振型 (C.1) 求 \(U\)、\(Z\)(\(\chi\) 为从碗底极点量起的余纬,\(\dd\tilde m\propto\sin\chi\,\dd\chi\))。已知 \(I_1=\int_0^{\pi/2}\sin^3\chi\tan^4\frac\chi2\,\dd\chi=0.2118\),\(I_2=\int_0^{\pi/2}(1+2\cos\chi)^2\sin\chi\tan^4\frac\chi2\,\dd\chi=0.4704\),求 \(n=2\) 时的 \(\zeta\) 与 \(K\),并与式 (5.15) 比较。
Bryan 的香槟杯。两只香槟杯分别测得每转约 2.6 与 2.2 拍。各自推出 \(K\) 与 \(\zeta\);2.2 拍说明什么?
两个极限与一个推广。(a) Bryan 指出:绕垂直于板面的轴转动的圆板做横向(垂直板面)弯曲振动时,每转拍数为 \(2n\)。用本题的结论解释。(b) 在壳体上沿圆环(第 5 节)外缘固定一圈径向导轨,每条导轨里有一个小质量块(总线密度 \(\mu_s\)),只能沿径向运动,由环推动;块与环之间可无摩擦地切向相对滑动,所以块不随环材料作切向位移 \(v\),只有径向位移 \(u\)。求新的 \(K\)。若质量块直接粘在环上(随环材料一起运动),\(K\) 又是多少?
(1)(3 分)纬线上一小段弧,静止长 \(\rho_0\dd\theta\)。变形后:水平径向外移 \(d_\rho\) 使所在圆的半径变为 \(\rho_0+d_\rho\),长度增加 \(d_\rho\dd\theta\);周向位移不均匀使弧被拉长 \(\frac{\partial d_\theta}{\partial\theta}\dd\theta\)。竖直位移 \(d_z\) 只把这段弧整体抬高,弧长变化是 \((\partial d_z/\partial\theta)^2\) 的二阶量。故 \[\varepsilon_\theta=\frac1{\rho_0}\Big(d_\rho+\pdv{d_\theta}{\theta}\Big),\] 与圆环的式 (5.1) 同形。对 \(q_1\) 振型,\(d_\rho+\partial d_\theta/\partial\theta=q_1(U+nV)\cos n\theta=0\) 对一切 \(\theta\) 成立,故 \(V_\theta=-U/n\)(\(q_2\) 振型给出同一条件)。
(2)(3 分)由式 (2.3),惯性系速度 \(\vect v_S=\dot{\vect d}+\Omega\uvec z\times(\vect r_0+\vect d)\)。动能中对 \(\Omega\) 一次的项为 \[\Omega\int\dot{\vect d}\cdot\big[\uvec z\times(\vect r_0+\vect d)\big]\dd m .\] 其中 \(\dot{\vect d}\cdot(\uvec z\times\vect r_0)=\dv{}{t}\big[\vect d\cdot(\uvec z\times\vect r_0)\big]\) 是全导数,不影响运动方程(对 \(n\ge1\) 的振型它对 \(\theta\) 的积分还恒为零)。剩下 \(\dot{\vect d}\cdot(\uvec z\times\vect d)=\uvec z\cdot(\vect d\times\dot{\vect d})=d_\rho\dot d_\theta-d_\theta\dot d_\rho\)。\(\uvec z\times\uvec z=0\),所以 \(Z\) 不出现。物理上,竖直速度与 \(\vect\Omega\) 平行,科里奥利力 \(-2m\vect\Omega\times\vect v'\) 对它为零。
(3)(4 分)用 \(\int_0^{2\pi}\cos^2=\int_0^{2\pi}\sin^2=\pi\)、交叉项为零: \[T_0=\frac\pi2(\dot q_1^2+\dot q_2^2)\int(U^2+V_\theta^2+Z^2)\dd\tilde m\ \Rightarrow\ M=\pi\int(U^2+V_\theta^2+Z^2)\dd\tilde m .\] \(d_\rho\dot d_\theta-d_\theta\dot d_\rho\) 对 \(\theta\) 积分(\(\cos\)、\(\sin\) 均指 \(n\theta\) 的函数): \begin{align*} &\int_0^{2\pi}(q_1U\cos+q_2U\sin)(\dot q_1V_\theta\sin-\dot q_2V_\theta\cos)\,\dd\theta=-\pi UV_\theta(q_1\dot q_2-q_2\dot q_1),\\ &\int_0^{2\pi}(q_1V_\theta\sin-q_2V_\theta\cos)(\dot q_1U\cos+\dot q_2U\sin)\,\dd\theta=+\pi UV_\theta(q_1\dot q_2-q_2\dot q_1), \end{align*} 两者相减得 \(-2\pi UV_\theta(q_1\dot q_2-q_2\dot q_1)\),故 \(G=-2\pi\Omega\int UV_\theta\dd\tilde m\)。方程与式 (5.10) 同形,\(\beta=G/M\),振型相对壳体转速 \(-\beta/n\equiv-K\Omega\): \[K=-\frac2n\,\frac{\int UV_\theta\dd\tilde m}{\int(U^2+V_\theta^2+Z^2)\dd\tilde m}\] 即正文式 (5.14)。检验:圆环 \(U=1\),\(V_\theta=-1/n\),\(Z=0\) 给出 \(2/(n^2+1)\)。
(4)(3 分)代入 \(V_\theta=-U/n\):分子 \(-\frac2n\cdot(-\frac1n)\int U^2=\frac2{n^2}\int U^2\);分母 \((1+\frac1{n^2})\int U^2+\int Z^2\)。分子分母同除以 \(\int U^2/n^2\),即得 \(K=2/(n^2+1+n^2\zeta^2)\)。\(\zeta^2\ge0\),故 \(K\le2/(n^2+1)\),当且仅当处处 \(Z=0\)(只有水平运动,如长圆柱)时取等号。\(n=2\) 时 \(K\le0.4\),每转拍数 \(2n(1-K)\ge2.4\)。竖直运动和切向运动一样贡献动能(惯性),却不贡献陀螺耦合,相当于“死质量”。
(5)(3 分)由式 (C.1),\(U=u_\chi\cos\chi+w\sin\chi=-n\sin\chi\tan^n\frac\chi2\),取 \(z\) 轴向上(碗口朝上),\(Z=u_\chi\sin\chi-w\cos\chi=(1+n\cos\chi)\tan^n\frac\chi2\)(\(Z\) 的符号约定不影响结果,因为只有 \(Z^2\) 出现),并验证 \(V_\theta=\sin\chi\tan^n\frac\chi2=-U/n\)。\(n=2\):\(\int U^2\dd\tilde m\propto4I_1\),\(\int Z^2\dd\tilde m\propto I_2\),所以 \(n^2\zeta^2=I_2/I_1=2.22\),\(\zeta=0.745\), \[K=\frac{2}{5+2.22}=0.277,\] 与式 (5.15) 一致:半球的竖直运动幅度约为水平径向的 3/4。
(6)(2 分)每转 \(2n(1-K)\) 拍。2.6 拍:\(K=1-2.6/4=0.35\),\(n^2\zeta^2=2/K-5=0.71\),\(\zeta=0.42\)——介于圆柱与半球之间,合理。2.2 拍:\(K=0.45>0.4\),要求 \(\zeta^2<0\),不可能:它不能用不可伸长振型解释。Bryan 本人的结论正是“与理论不相容”,并推测杯口附近不满足不可伸长条件[8]。
(7)(2 分)(a) 圆板横向振动只有竖直位移,\(U=V_\theta=0\),相当于 \(\zeta\to\infty\),\(K=0\):振型完全随板转动,固定点听到的拍数就是 \(2n\) 个波腹扫过的次数 \(2n\)。(b) 滑块只有径向速度 \(\dot u\) 与随环转动的 \(\Omega(R+u)\),其动能中没有对 \(\Omega\) 一次的耦合项;它只使模态质量增加 \(\pi\mu_sR\),\(G\) 不变: \[K=\frac{G}{nM\Omega}=\frac{2\pi\mu R\Omega/n}{n\Omega\left[\pi\mu R(1+1/n^2)+\pi\mu_sR\right]}=\frac{2}{n^2+1+n^2\mu_s/\mu},\] 与 (4) 同形(\(\zeta^2\to\mu_s/\mu\))。例如 \(\mu_s/\mu=0.5\) 时 \(K=0.286\)。若质量块粘在环上,它与环材料有同样的 \(u\)、\(v\),只是线密度变为 \(\mu+\mu_s\),\(M\) 与 \(G\) 按同一比例增大,\(K=2/(n^2+1)\) 不变。设计振动陀螺时,凡是不参与“水平径向–周向”耦合的运动质量都会降低 \(K\)。
9 实验与数据处理:振动陀螺的标定与噪声评估
| \(\Theta/(^\circ)\) | \(\varphi_{\mathrm{rel}}/(^\circ)\) | \(\Theta/(^\circ)\) | \(\varphi_{\mathrm{rel}}/(^\circ)\) |
|---|---|---|---|
| \(-180\) | \(56.1\) | \(30\) | \(-7.9\) |
| \(-150\) | \(46.3\) | \(60\) | \(-18.9\) |
| \(-120\) | \(37.8\) | \(90\) | \(-27.8\) |
| \(-90\) | \(26.6\) | \(120\) | \(-35.8\) |
| \(-60\) | \(18.0\) | \(150\) | \(-43.5\) |
| \(-30\) | \(8.9\) | \(180\) | \(-53.3\) |
| \(0\) | \(-0.1\) |
| \(\tau\)/s | \(\sigma/(^\circ/\mathrm h)\) | \(\tau\)/s | \(\sigma/(^\circ/\mathrm h)\) | \(\tau\)/s | \(\sigma/(^\circ/\mathrm h)\) |
|---|---|---|---|---|---|
| 0.01 | 150.2 | 1 | 16.31 | 100 | 7.09 |
| 0.02 | 106.3 | 2 | 12.33 | 200 | 6.92 |
| 0.05 | 67.55 | 5 | 9.32 | 500 | 9.31 |
| 0.1 | 47.95 | 10 | 8.10 | 1000 | 9.47 |
| 0.2 | 34.18 | 20 | 7.48 | 2000 | 7.42 |
| 0.5 | 22.21 | 50 | 7.10 |
说明:下列两组数据均为按物理模型加噪声生成的模拟数据(生成代码与随机种子见 scripts/exp_bowl.py、scripts/gen_allan_data.py)。
第一部分:旋转金属碗的 Bryan 因子。
一只不锈钢碗固定在精密转台上(转角读数误差可忽略),碗口 \(0^\circ\) 与 \(45^\circ\) 处各粘一个压电拾振片。两路信号经锁相解调(即相敏解调,第 4.2 节)每 10 ms 给出一组 \(c_1,c_2\)。由式 (6.2),\(4\varphi_{\mathrm{rel}}=\operatorname{atan2}\!\big(2\Re(c_1c_2^*),\,\abs{c_1}^2-\abs{c_2}^2\big)\)。这里 atan2\((y,x)\) 是按 \(x\)、\(y\) 两分量的符号确定象限的反正切(即点 \((x,y)\) 的极角)。它的值域只有 \((-180^\circ,180^\circ]\),即 \(\varphi_{\mathrm{rel}}\) 只能在 \(\pm45^\circ\) 内唯一确定(\(n=2\) 振型以 \(90^\circ\) 为周期),所以程序在转动过程中连续跟踪并做相位展开:相邻两次读数的 \(4\varphi\) 若跳变超过 \(180^\circ\),就加减 \(360^\circ\)。每次测量:在 \(0^\circ\) 拾振片处敲击(使振型初始方位 \(\approx0\)),在 3 s 内让转台匀速转过 \(\Theta\) 后停下,读停转时刻展开后的 \(\varphi_{\mathrm{rel}}\)。碗的 \(n=2\) 振型频率约 700 Hz,振幅衰荡时间约 8 s;碗经修调,两个 \(n=2\) 振型的频率差 \(\Delta f\approx0.005\) Hz。(它不能靠“听拍”测:拍周期 \(1/\Delta f=200\) s 远长于衰荡时间 8 s,且每个模式的线宽 \(1/(\pi\tau_{\mathrm r})\approx0.04\) Hz 是裂分的 8 倍。实际做法是静止时在两主轴之间——振型角 \(22.5^\circ\)——处敲击,由第 6.4 节,椭圆度按 \(\varepsilon=\sin2\delta t\approx2\delta t\) 增长,8 s 内增到约 0.25,由其初始斜率拟合出 \(\delta\)。)结果见表 4。
A1 说明为什么转动必须在几秒内完成,以及为什么碗转得快慢不影响 \(\varphi_{\mathrm{rel}}\)(只要不太慢)。
A2 用第 6.4 节的结论估算:(a) 为使本实验中转得最慢的那次测量不被频率裂分“钉住”,碗的两振型频率差 \(\Delta f\) 至少要小于多少(必要条件,数量级)?(\(K\) 可先取 0.3。)(b) 要使裂分引起的读数偏差远小于读数本身,条件应收紧到什么程度?本实验的碗是否满足?(c) 停转后应在多长时间内读数?
A3 以 \(\varphi_{\mathrm{rel}}=a+b\Theta\) 作最小二乘拟合,写出 \(a\)、\(b\) 及其标准不确定度的计算公式并求值,给出 \(K\pm\sigma_K\)。
A4 将结果与圆环(\(0.4\))、理想半球(\(0.277\))比较,从碗的形状加以解释。
A5 列举至少三项可能的系统误差及改进办法。
第二部分:静置陀螺的 Allan 偏差。
某手机陀螺静置于恒温台上,以 100 Hz 采样记录约 2.9 h,常值零偏约 \(0.80\,^\circ/\mathrm s\)。
B1 说明常值零偏为何不影响 Allan 方差。
B2 前 9 个 1 s 平均值(单位 \(^\circ/\mathrm s\))为:0.7938,0.7929,0.8010,0.7995,0.7949,0.7909,0.7974,0.8002,0.7963。用非重叠公式手算 \(\sigma(1\,\mathrm s)\)(8 个差值)和 \(\sigma(2\,\mathrm s)\)(把前 8 个值两两平均,3 个差值),以 \(^\circ/\mathrm h\) 表示,并与表 5 中由全部数据算得的值比较,解释差异。
B3 表 5 是由全部数据计算的重叠 Allan 偏差。在双对数坐标中作图,划分各噪声区;对 \(\tau\le0.2\) s 的 5 个点用最小二乘拟合 \(\lg\sigma=a_0+b\lg\tau\),求斜率 \(b\) 并读出角随机游走 \(N\)(\(^\circ/\sqrt{\mathrm h}\));由最小值求零偏不稳定性 \(B\);试由长 \(\tau\) 端估计速率随机游走 \(K_{\mathrm{rw}}\),并评价其可靠性。
B4 与表 1 及例题二 的热噪声极限比较,评价该陀螺。
A1(2 分)振幅以 \(\tau_{\mathrm r}\approx8\) s 衰减,几秒后信号仍足够强;转动过程中振型按 \(\dot\varphi_{\mathrm{rel}}=-K\Omega(t)\) 进动,积分只与总转角有关(例题三(6)),所以快慢无关。但转得太慢时,碗的频率裂分/阻尼不对称引起的钉扎与漂移(第 6.3、6.4 节)会使结果偏离(见 A2)。
A2(4 分)(a) 由第 6.4 节,不被钉住需要半裂分 \(\delta=\pi\Delta f\) 小于转动耦合 \(\beta=nK\Omega\)。最慢的一次是 \(\abs\Theta=30^\circ\) 在 3 s 内转完:\(\Omega=0.175\) rad/s,\(\beta=2\times0.3\times0.175=0.105\,\mathrm{s^{-1}}\),故 \[\Delta f<\frac{nK\Omega}{\pi}\approx0.033\,\mathrm{Hz},\] 即相对裂分 \(\lesssim5\times10^{-5}\)——普通不锈钢碗(裂分常在 0.1 Hz 至数 Hz)必须先修调。这只是“不被钉住”的边界:恰在边界 \(\delta=\beta\) 上,椭圆度最大可达 1(第 6.4 节要点 1),读数会被严重扭曲。 (b) 由要点 1,椭圆度约 \(2\delta/\beta\),读数偏差也随 \(\delta/\beta\) 迅速增大。按慢变方程对 3 s、\(\Theta=30^\circ\) 的测量做数值模拟(遍历主轴方位,exp_bowl.py):\(\Delta f=0.033\) Hz(\(\delta=\beta\))时偏差可达 \(1.8^\circ\),即读数 \(9^\circ\) 的 20%,椭圆度 0.58;\(\Delta f=0.05\) Hz 时依主轴方位为 \(0.2^\circ\)–\(4.3^\circ\)。要把偏差压到读数的约 2%,需 \(\delta\lesssim0.3\beta\),即 \(\Delta f\lesssim0.01\) Hz。本实验 \(\Delta f=0.005\) Hz,\(\delta/\beta\approx0.15\),偏差 \(<0.04^\circ\),远小于约 \(1^\circ\) 的读数噪声,满足。 (c) 停转后 \(\beta=0\),裂分使振型缓慢向行波转化、方位漂移:模拟得停转后 5 s 漂移 \(<0.1^\circ\),10 s 约 \(0.4^\circ\)。所以应在停转后约 5 s 内读数(这也与 8 s 的衰荡时间相适应)。
A3(5 分)最小二乘公式(\(N_d\) 个数据点): \begin{align*} &b=\frac{\sum(\Theta_i-\bar\Theta)(\varphi_i-\bar\varphi)}{\sum(\Theta_i-\bar\Theta)^2},\qquad a=\bar\varphi-b\bar\Theta,\qquad s^2=\frac{\sum(\varphi_i-a-b\Theta_i)^2}{N_d-2},\\ &\sigma_b=\frac{s}{\sqrt{\sum(\Theta_i-\bar\Theta)^2}},\qquad \sigma_a=s\sqrt{\frac1{N_d}+\frac{\bar\Theta^2}{\sum(\Theta_i-\bar\Theta)^2}} . \end{align*} 代入:\(N_d=13\),\(\bar\Theta=0\),\(\sum\Theta_i^2=1.638\times10^5\,(^\circ)^2\),\(\sum\Theta_i\varphi_i=-4.961\times10^4\,(^\circ)^2\),\(\bar\varphi=0.49^\circ\)。得 \(b=-0.3029\),\(a=0.49^\circ\),\(s=0.98^\circ\),\(\sigma_b=0.0024\),\(\sigma_a=0.27^\circ\)。故 \[K=-b=0.303\pm0.002 .\] (\(a\) 与零相差约 \(1.8\sigma_a\),可能来自拾振片安装角度误差,见 A5。)
A4(2 分)\(K\) 介于圆环 0.4 与理想半球 0.277 之间、更接近半球。碗比半球浅、口沿较厚(相当于一圈“环”),也有底座:振动集中在口沿附近,竖直运动占比 \(\zeta\) 比半球小,由例题四的 \(K=2/(n^2+1+n^2\zeta^2)\),\(K\) 向圆环值偏移。由 \(K=0.303\) 反推 \(n^2\zeta^2=2/K-5=1.6\),\(\zeta\approx0.63\)(半球为 0.745)。
A5(3 分,答出三项即可)(0) 首要:频率裂分(及阻尼不对称)导致的钉扎、椭圆化与随方位变化的漂移(A2):修调碗、加快转速、停转后立即读数,或做正交控制;(i) 拾振片安装方位误差 \(\to\) 零位 \(a\neq0\) 与读出非线性:用转台标定拾振片方位,或用多对电极;(ii) 拾振片与胶的附加质量破坏轴对称,加大频率裂分、使振型“偏爱”某些方位(锁定、\(\varphi\) 的 \(\sin4\varphi\) 型周期误差):用更轻的非接触传感(激光测振、电容)、对称布置;(iii) 衰荡中振幅变小,读出噪声增大:多次重复取平均;(iv) 敲击位置/力度不一致使初始振型不在 \(0^\circ\) 并混入行波:用电磁激励代替敲击;(v) 转台转动引起的碗的晃动、空气流动。
B1(1 分)常值零偏使每段平均值都加上同一常数,在相邻两段之差中抵消。
B2(3 分)8 个差值(\(10^{-4}\,^\circ/\mathrm s\)):\(-9,\,81,\,-15,\,-46,\,-40,\,65,\,28,\,-39\),平方和 \(1.711\times10^{-4}\),\(\sigma^2(1\,\mathrm s)=\frac{1.711\times10^{-4}}{2\times8}=1.07\times10^{-5}\),\(\sigma(1\,\mathrm s)=3.27\times10^{-3}\,^\circ/\mathrm s=11.8\,^\circ/\mathrm h\)。2 s 平均:0.79335,0.80025,0.79290,0.79880;差值 \(0.00690,\,-0.00735,\,0.00590\),\(\sigma(2\,\mathrm s)=\sqrt{\frac{1.364\times10^{-4}}{2\times3}}=4.77\times10^{-3}\,^\circ/\mathrm s=17.2\,^\circ/\mathrm h\)。全数据值为 \(16.3\) 与 \(12.3\,^\circ/\mathrm h\):手算值的偏差在统计误差之内——只有 8 个与 3 个差值(\(n_c=9\) 与 4)时,相对不确定度约 \(1/\sqrt{2(n_c-1)}=1/\sqrt{16}=25\%\) 与 \(1/\sqrt6\approx41\%\)(第 7.2 节)。这说明 Allan 方差必须用长记录(以及重叠估计)。
B3(6 分)作图得:\(\tau\lesssim2\) s 斜率约 \(-1/2\)(角随机游走主导);\(20\)–\(200\) s 近似平台(零偏不稳定性);\(\tau\gtrsim500\) s 有上升趋势但点很少。拟合 \(\tau=0.01,0.02,0.05,0.1,0.2\) s:\(x=\lg\tau=-2,-1.699,-1.301,-1,-0.699\),\(y=\lg\sigma=2.177,2.027,1.830,1.681,1.534\)。用 A3 的公式得 \(b=-0.494\),按残差算得 \(\sigma_b\approx0.001\),\(a_0=1.187\)。斜率接近 \(-1/2\);它与 \(-1/2\) 之差 0.006 超出 \(\sigma_b\),原因是 \(\tau=0.1\)–\(0.2\) s 处方差中已混入约 2–4% 的零偏不稳定性贡献,使曲线略为变缓(各点的统计误差也并不独立,\(\sigma_b\) 只是粗略估计)。把直线外推到 \(\tau=1\) s:\(N=10^{a_0}=15.4\,^\circ/\mathrm h\cdot\sqrt{\mathrm s}\),即 \(N=15.4/60=0.26\,^\circ/\sqrt{\mathrm h}\)(\(=0.0043\,(^\circ/\mathrm s)/\sqrt{\mathrm{Hz}}\))。注意不宜直接读表中 \(\tau=1\) s 的 \(16.3\):方差相加,\(\tau=1\) s 处已混入零偏不稳定性的贡献(\(16.3^2-15.4^2\approx5^2\),与平台值 6.9 在统计误差内相当),会使 \(N\) 偏大约 6%。 最小值 \(\sigma_{\min}\approx6.9\,^\circ/\mathrm h\)(\(\tau\approx200\) s),\(B=6.9/0.664=10.4\,^\circ/\mathrm h\);因最小值处仍混有白噪声与随机游走的贡献,此值略偏高(几个百分点)。 长 \(\tau\) 端:扣除平台 \((0.664B)^2\) 后,按 \(\sigma^2-(0.664B)^2=K_{\mathrm{rw}}^2\tau/3\),\(\tau=1000\) s 给出 \(K_{\mathrm{rw}}\approx0.36\),\(\tau=2000\) s 给出 \(0.11\,^\circ/\mathrm h/\sqrt{\mathrm s}\),两者相差 3 倍。原因:\(\tau=1000\) s 时只有约 10 个不重叠段,相对误差约 24%,2000 s 时更大,且平台扣除放大了误差。结论:本记录只能给出 \(K_{\mathrm{rw}}\sim0.1\)–\(0.4\,^\circ/\mathrm h/\sqrt{\mathrm s}\) 的量级(模拟真值 0.25),要可靠测定需要数十小时的记录。
B4(2 分)\(B\approx10\,^\circ/\mathrm h\) 属表 1 的工业级/消费级边界;\(N\approx0.26\,^\circ/\sqrt{\mathrm h}\) 与 ICM-42688-P(\(0.0028\,(^\circ/\mathrm s)/\sqrt{\mathrm{Hz}}\to0.17\,^\circ/\sqrt{\mathrm h}\))、BMI270(\(0.42\,^\circ/\sqrt{\mathrm h}\))同量级,比例题二 的机械热噪声极限(\(0.04\,^\circ/\sqrt{\mathrm h}\))大数倍,说明主要受电子学噪声限制。纯积分 1 小时,角随机游走带来 \(\approx0.26^\circ\) 的误差,而 \(10\,^\circ/\mathrm h\) 的零偏不稳定性带来可达数度的误差——手机必须用加速度计、磁力计不断校正姿态。
10 小结:推导链
\(\dd\vect A/\dd t|_S=\dd\vect A/\dd t|_{S'}+\vect\Omega\times\vect A\)(式 (2.2))\(\Rightarrow\) 科里奥利力 \(-2m\vect\Omega\times\vect v'\)(式 (2.5));拉格朗日形式中对应动能里对速度一次的项(陀螺项规则 (2.16))。
二维简并振子 = 两个反向圆运动之和;两者频率差 \(\Rightarrow\) 振动方向以 \((\omega_+-\omega_-)/2\) 进动(引理 (2.8))。
傅科摆:\(\ddot\xi+2\ii\Omega_z\dot\xi+\omega_0^2\xi=0\) \(\Rightarrow\) 进动率 \(-\Omega\sin\lambda\)(式 (3.4))。
MEMS:受迫振动 + 科里奥利驱动 \(\Rightarrow\) \(Y=\Omega X_0/\sqrt{\Delta\omega^2+(\omega/2Q)^2}\)(式 (4.4));包络方程 + 线性解调 \(\Rightarrow\) 频率响应 (4.7):匹配时一阶低通,失配时 \(\Delta f\) 处有谐振峰、平坦带宽约 \(0.54\Delta f\),灵敏度×带宽 \(\sim X_0\)(式 (4.9));涨落–耗散 \(S_F=2b\kB T\) + 相敏解调 \(\Rightarrow\) \(N=X_0^{-1}\sqrt{\kB T/(m\omega Q)}\)(式 (4.10))。
圆环:不可伸长 \(u=-\partial v/\partial\theta\) \(\Rightarrow\) 振型 (5.3);惯性系动能的 \(\Omega\) 一次项 \(T_1=G(q_1\dot q_2-q_2\dot q_1)\) \(\Rightarrow\) 与傅科摆同形的方程 (5.12),\(\beta=2n\Omega/(n^2+1)\) \(\Rightarrow\) \(q\) 平面进动 \(-\beta\) \(\Rightarrow\)(\(n\) 倍角)振型进动 \(-K\Omega\),\(K=2/(n^2+1)\)(式 (5.13));推广到壳体 \(\Rightarrow\) 半球 \(K=0.277\)(式 (5.15))。
缺陷:两模慢变方程 (6.4) \(\Rightarrow\) 阻尼不对称给出 Adler 方程 (6.5)(锁定、不均匀进动);频率裂分给出精确解 (6.7)(椭圆化、锁定)\(\Rightarrow\) 修调与正交控制。
噪声度量:白噪声平均方差 \(S/T_a\)(式 (2.18))\(\Rightarrow\) Allan 斜率 \(-1/2\);随机游走 \(\Rightarrow\) \(+1/2\);频域公式 (7.4) \(\Rightarrow\) 闪烁噪声平台 \(0.664B\)。
参考文献
附录 A 拉格朗日方程的推导
设 \(N_p\) 个质点的位置 \(\vect r_i(q_1,\dots,q_f,t)\)。
两个恒等式。速度 \(\dot{\vect r}_i=\sum_j\pdv{\vect r_i}{q_j}\dot q_j+\pdv{\vect r_i}{t}\) 对 \(\dot q_j\) 是线性的,系数只依赖 \(q,t\),故 \[\tag{A.1} \pdv{\dot{\vect r}_i}{\dot q_j}=\pdv{\vect r_i}{q_j}.\] 又 \(\dfrac{\dd}{\dd t}\pdv{\vect r_i}{q_j}=\sum_k\frac{\partial^2\vect r_i}{\partial q_k\partial q_j}\dot q_k+\frac{\partial^2\vect r_i}{\partial t\partial q_j}=\pdv{\dot{\vect r}_i}{q_j}\)(求导次序可交换)。
把 \(m_i\ddot{\vect r}_i\) 投影到 \(\partial\vect r_i/\partial q_j\) 上。由乘积法则与上面两式: \[\sum_im_i\ddot{\vect r}_i\cdot\pdv{\vect r_i}{q_j}=\dv{}{t}\Big(\sum_im_i\dot{\vect r}_i\cdot\pdv{\dot{\vect r}_i}{\dot q_j}\Big)-\sum_im_i\dot{\vect r}_i\cdot\pdv{\dot{\vect r}_i}{q_j}=\dv{}{t}\pdv{T}{\dot q_j}-\pdv{T}{q_j}.\]
用牛顿定律。\(m_i\ddot{\vect r}_i=\vect F_i+\vect N_i\)(\(\vect N_i\) 为约束力)。\(\delta\vect r_i=\sum_j(\partial\vect r_i/\partial q_j)\delta q_j\) 是约束允许的虚位移;理想约束意味着 \(\sum_i\vect N_i\cdot\partial\vect r_i/\partial q_j=0\)。若 \(\vect F_i=-\nabla_iV\),则 \(\sum_i\vect F_i\cdot\partial\vect r_i/\partial q_j=-\partial V/\partial q_j\)。合起来:\(\dv{}{t}\pdv{T}{\dot q_j}-\pdv{T}{q_j}=-\pdv{V}{q_j}\);\(V\) 不含 \(\dot q\),即得式 (2.15)。
连续体(圆环)可看作极多个质元,求和变为积分;“不可伸长”是理想约束的极限(保持中线长度的内力在不伸长的位移中不做功)。
附录 B 圆环的弯曲能与 Hoppe 频率
梁弯曲时,距中性层 \(y\) 的纤维应变 \(\epsilon=-y\,\delta\kappa_c\)(\(\delta\kappa_c\) 为曲率的变化),弹性能密度 \(\frac12E\epsilon^2\)。对截面积分:单位长度弯曲能 \(\frac12E\delta\kappa_c^2\int y^2\dd A=\frac12EI\,\delta\kappa_c^2\)。
把变形后的中线写成 \(\vect P(\theta)=(R+u)\uvec e_r+v\uvec e_\theta\)。用 \(\dd\uvec e_r/\dd\theta=\uvec e_\theta\)、\(\dd\uvec e_\theta/\dd\theta=-\uvec e_r\) 及不可伸长条件 \(v'=-u\)(撇号表示 \(\partial/\partial\theta\)): \[\vect P'=(u'-v)\uvec e_r+(R+u+v')\uvec e_\theta=(u'-v)\uvec e_r+R\,\uvec e_\theta,\qquad
\vect P''=(u''+u-R)\uvec e_r+(u'-v)\uvec e_\theta .\] 平面曲线曲率 \(\kappa_c=(\vect P'\times\vect P'')_z/\abs{\vect P'}^3\)。保留一阶:\((\vect P'\times\vect P'')_z=(u'-v)^2-R(u''+u-R)\approx R^2-R(u+u'')\),\(\abs{\vect P'}\approx R\),故 \[\tag{B.1}
\kappa_c\approx\frac1R-\frac{u+u''}{R^2},\qquad \delta\kappa_c=-\frac{u+u''}{R^2}.\] (verify_symbolic.py 由精确曲率公式展开核对。)
对第 \(n\) 阶振型 \(u+u''=(1-n^2)u\), \[V=\frac{EI}2\int_0^{2\pi}\delta\kappa_c^2\,R\,\dd\theta=\frac{EI}{2R^3}(n^2-1)^2\int_0^{2\pi}u^2\dd\theta=\frac{\pi EI(n^2-1)^2}{2R^3}(q_1^2+q_2^2),\] 即 \(\kappa=\pi EI(n^2-1)^2/R^3\)。与 \(M=\pi\mu R(1+1/n^2)\) 相除得 Hoppe 公式 (5.9)。\(n=1\) 时 \(\omega_1=0\)(刚体平移),\(\omega_3/\omega_2=2.83\)。
附录 C 一般轴对称壳的 Bryan 因子与半球
壳上材料点的静止位置 \(\vect r_0\),位移 \(\vect d\),惯性系速度 \(\dot{\vect d}+\Omega\uvec z\times(\vect r_0+\vect d)\)。动能中 \(\Omega\) 的一次项为 \(\Omega\int\dot{\vect d}\cdot[\uvec z\times(\vect r_0+\vect d)]\dd m\)。其中 \(\dot{\vect d}\cdot(\uvec z\times\vect r_0)=\dv{}{t}[\vect d\cdot(\uvec z\times\vect r_0)]\) 是全导数(且对 \(n\ge1\) 的振型在周向积分为零),不影响运动方程;剩下 \(\dot{\vect d}\cdot(\uvec z\times\vect d)=\uvec z\cdot(\vect d\times\dot{\vect d})=d_\rho\dot d_\theta-d_\theta\dot d_\rho\),只含水平分量(\(d_\rho\) 为水平径向分量,\(d_\theta\) 为周向分量)。 取两个简并振型:\(\vect d=q_1(U_\rho\cos n\theta,\,V_\theta\sin n\theta,\,U_z\cos n\theta)+q_2(U_\rho\sin n\theta,\,-V_\theta\cos n\theta,\,U_z\sin n\theta)\)(分量依次为水平径向、周向、竖直;第二个振型是第一个转过 \(\pi/2n\))。对 \(\theta\) 积分(\(\int\cos^2=\int\sin^2=\pi\)): \[T_0=\frac{\pi}{2}(\dot q_1^2+\dot q_2^2)\int(U_\rho^2+U_z^2+V_\theta^2)\dd\tilde m,\qquad T_1=-2\pi\Omega\Big(\int U_\rho V_\theta\dd\tilde m\Big)(q_1\dot q_2-q_2\dot q_1),\] 其中 \(\dd\tilde m\) 为沿母线、单位周向角的质量元。于是 \(M=\pi\int\abs{\vect U}^2\dd\tilde m\),\(G=-2\pi\Omega\int U_\rho V_\theta\dd\tilde m\),\(\beta=G/M\),振型相对壳体转速 \(-\beta/n\equiv-K\Omega\),得式 (5.14)。圆环:\(U_\rho=1\),\(V_\theta=-1/n\)(式 (5.3)),\(U_z=0\),回到 \(2/(n^2+1)\)。
半径 \(a\) 的球面,用从碗底极点量起的余纬 \(\chi\in[0,\pi/2]\) 与方位角 \(\theta\)。中面位移的经向、周向、法向(向外)分量 \(u_\chi,u_\theta,w\) 产生的三个中面应变为[34] \[\varepsilon_{\chi}=\frac1a\Big(\pdv{u_\chi}{\chi}+w\Big),\quad
\varepsilon_{\theta}=\frac1a\Big(u_\chi\cot\chi+\frac{1}{\sin\chi}\pdv{u_\theta}{\theta}+w\Big),\quad
\gamma_{\chi\theta}=\frac1a\Big(\frac1{\sin\chi}\pdv{u_\chi}{\theta}+\pdv{u_\theta}{\chi}-u_\theta\cot\chi\Big).\] (\(\varepsilon_\theta\) 的来源与圆环的式 (5.1) 相同:纬线圆半径 \(a\sin\chi\) 的变化 \(u_\chi\cos\chi+w\sin\chi\) 加上周向位移的不均匀。)瑞利的不可伸长振型为 \[\tag{C.1}
u_\chi=\sin\chi\tan^n\tfrac\chi2\cos n\theta,\quad u_\theta=\sin\chi\tan^n\tfrac\chi2\sin n\theta,\quad w=-(n+\cos\chi)\tan^n\tfrac\chi2\cos n\theta ,\] verify_symbolic.py 核对了它使三个应变恒为零。碗底附近(\(\chi\to0\))位移 \(\propto\chi^n\) 很小,所以这一振型与碗底支撑柄相容。水平径向分量 \(U_\rho=u_\chi\cos\chi+w\sin\chi\) 的振幅函数,\(\dd\tilde m\propto\sin\chi\,\dd\chi\)(等厚壳)。代入式 (5.14) 数值积分:\(n=2\) 得 \(K=0.2770\),\(n=3\) 得 \(K=0.1622\)。
附录 D 热噪声的频域验证
把白噪声力看成许多独立的、随机相位的正弦分量之和;频率在 \([f,f+\dd f]\) 的分量贡献力的方差 \(2S_F\dd f\)(双边约定,见第 2.5 节的定义)。每个分量驱动振子,位移振幅乘以 \(\abs{H}=1/\abs{k-m\omega^2+\ii b\omega}\)(式 (2.11));独立分量的方差相加: \[\avg{x^2}=\int_0^\infty2S_F\abs{H}^2\dd f=\frac{S_F}{\pi m^2}\int_0^\infty\frac{\dd\omega}{(\omega_0^2-\omega^2)^2+\gamma_b^2\omega^2},\qquad\gamma_b=b/m .\] 记积分为 \(I\)。作代换 \(\omega\to\omega_0^2/\omega\):被积函数变为 \(\frac{\omega^2}{\omega_0^2}\cdot\frac{1}{(\omega_0^2-\omega^2)^2+\gamma_b^2\omega^2}\)(积分限不变),故 \[2I=\int_0^\infty\frac{(1+\omega_0^2/\omega^2)\,\dd\omega}{(\omega-\omega_0^2/\omega)^2+\gamma_b^2}\cdot\frac{1}{\omega_0^2} =\frac1{\omega_0^2}\int_{-\infty}^{\infty}\frac{\dd s}{s^2+\gamma_b^2}=\frac{\pi}{\gamma_b\omega_0^2},\] 这里用了恒等式 \((\omega_0^2-\omega^2)^2+\gamma_b^2\omega^2=\omega^2[(\omega-\omega_0^2/\omega)^2+\gamma_b^2]\) 与代换 \(s=\omega-\omega_0^2/\omega\)(\(\dd s=(1+\omega_0^2/\omega^2)\dd\omega\),\(s\) 从 \(-\infty\) 增到 \(\infty\))。于是 \(I=\pi/(2\gamma_b\omega_0^2)\), \[\avg{x^2}=\frac{S_F}{2m^2\gamma_b\omega_0^2}=\frac{S_F}{2bk}=\frac{\kB T}{k}\quad(\text{用 }S_F=2b\kB T).\]
附录 E Allan 方差的频域公式与 0.664
先看单个正弦分量 \(\Omega(t)=A_s\cos(2\pi ft+\varphi_0)\),\(\varphi_0\) 随机均匀分布。长 \(\tau\) 的窗口平均为 \(\bar\Omega=A_s\frac{\sin\pi f\tau}{\pi f\tau}\cos\Phi\)(\(\Phi\) 为窗口中心的相位);下一窗口中心相位多 \(2\pi f\tau\),差值 \[\bar\Omega_2-\bar\Omega_1=A_s\frac{\sin\pi f\tau}{\pi f\tau}\left[\cos(\Phi+2\pi f\tau)-\cos\Phi\right]=-2A_s\frac{\sin\pi f\tau}{\pi f\tau}\sin(\pi f\tau)\sin(\Phi+\pi f\tau).\] 对随机相位平均 \(\avg{\sin^2}=\frac12\):\(\frac12\avg{(\bar\Omega_2-\bar\Omega_1)^2}=A_s^2\frac{\sin^4\pi f\tau}{(\pi f\tau)^2}=2\cdot\frac{A_s^2}{2}\cdot\frac{\sin^4\pi f\tau}{(\pi f\tau)^2}\),其中 \(A_s^2/2\) 是该分量的方差。随机信号在 \([f,f+\dd f]\) 内的方差为 \(2S(f)\dd f\),各分量独立相加,即得 \(\sigma^2(\tau)=4\int_0^\infty S(f)\sin^4(\pi f\tau)/(\pi f\tau)^2\dd f\)。
记 \(g(x)=\sin^4x=\frac18(3-4\cos2x+\cos4x)\),则 \(g(x)=\order{x^4}\),\(g'(x)=\frac18(8\sin2x-4\sin4x)=\order{x^3}\),\(g''=2\cos2x-2\cos4x\)。
白噪声:分部积分一次,边界项为零,\(\int_0^\infty\frac{g}{x^2}\dd x=\int_0^\infty\frac{g'}{x}\dd x=\frac18\left(8\cdot\frac\pi2-4\cdot\frac\pi2\right)=\frac\pi4\),用了 \(\int_0^\infty\frac{\sin kx}{x}\dd x=\frac\pi2\)(\(k>0\))。代入式 (7.4):\(\sigma^2=\frac{4N^2}{\pi\tau}\cdot\frac\pi4=\frac{N^2}{\tau}\),与式 (7.2) 一致。
闪烁噪声:分部积分两次,边界项为零,\(\int_0^\infty\frac{g}{x^3}\dd x=\frac12\int_0^\infty\frac{g''}{x}\dd x=\int_0^\infty\frac{\cos2x-\cos4x}{x}\dd x=\ln\frac42=\ln2\)。最后一步是 Frullani 积分 \(\int_0^\infty\frac{\cos ax-\cos bx}{x}\dd x=\ln\frac ba\):因 \(\frac{\cos ax-\cos bx}{x}=\int_a^b\sin(kx)\dd k\),乘收敛因子 \(\ee^{-\epsilon x}\) 后交换积分次序,\(\int_0^\infty\ee^{-\epsilon x}\sin kx\,\dd x=\frac{k}{k^2+\epsilon^2}\to\frac1k\),再对 \(k\) 积分得 \(\ln(b/a)\)。
(verify_symbolic.py 数值核对两积分;gen_allan_data.py 用模拟数据核对平台值。)
附录 F 两个用到的积分
要证明:当 \(a>\abs b\) 时 \[\int_0^{2\pi}\frac{\dd x}{a-b\sin x}=\frac{2\pi}{\sqrt{a^2-b^2}} .\] 展开为几何级数 \(\frac1{a-b\sin x}=\frac1a\sum_{k\ge0}\left(\frac ba\right)^k\sin^kx\)(因 \(\abs{b\sin x/a}<1\))。奇次项在一周上平均为零;\(\sin^{2j}x\) 的一周平均为 \(\binom{2j}{j}/4^j\)。由二项式级数 \((1-4z)^{-1/2}=\sum_j\binom{2j}{j}z^j\),取 \(z=b^2/4a^2\): \[\int_0^{2\pi}\frac{\dd x}{a-b\sin x}=\frac{2\pi}{a}\sum_j\binom{2j}{j}\Big(\frac{b^2}{4a^2}\Big)^j=\frac{2\pi}{a}\frac1{\sqrt{1-b^2/a^2}}=\frac{2\pi}{\sqrt{a^2-b^2}}.\] 用于 Adler 周期:令 \(x=2\psi\),\(T_{\mathrm A}=\int_0^\pi\frac{\dd\psi}{\abs{\beta-\frac{\Delta\gamma}2\sin2\psi}}=\frac12\cdot\frac{2\pi}{\sqrt{\beta^2-\Delta\gamma^2/4}}\)。
附录 G 名词解释
本讲术语的中英对照与一句话定义见表 6。
| 名词 | 一句话定义 |
|---|---|
| 科里奥利力(Coriolis force) | 转动系中的惯性力 \(-2m\vect\Omega\times\vect v'\),垂直于相对速度、不做功 |
| 简并(degeneracy) | 两个(或多个)独立振动模式频率相同,其任意组合仍是同频率振动 |
| 品质因数(quality factor) | \(Q=2\pi\times\)储能/每周期损耗;共振峰相对宽度的倒数 |
| 慢变包络(slowly varying envelope) | 把 \(x=\Re[A\ee^{\ii\omega t}]\) 中缓慢变化的复振幅 \(A\) 作为未知量的近似方法 |
| 模态匹配(mode matching) | 使 MEMS 陀螺检测模态与驱动模态频率相同,以获得 \(Q\) 倍灵敏度 |
| 正交误差(quadrature error) | 与驱动位移同相(与科里奥利力差 \(90^\circ\))的寄生耦合信号 |
| 不可伸长条件(inextensional) | 薄环/壳低阶振动中中面不伸长:\(u=-\partial v/\partial\theta\) |
| Bryan 因子(Bryan factor) | 振型相对壳体以 \(-K\Omega\) 进动的系数;圆环 \(2/(n^2+1)\),半球约 0.277 |
| 力平衡模式(force-to-rebalance) | 用反馈力把振型钉住,反馈力正比于角速度(速率陀螺) |
| 全角模式(whole-angle) | 振型自由进动,读出振型角得到转角(速率积分陀螺) |
| 锁定(lock-in) | 缺陷产生的“恢复力矩”使振型停在某方位,小于阈值的转动测不出 |
| 涨落–耗散关系 | 热平衡中随机力强度与阻尼成正比:\(S_F=2b\kB T\) |
| 角随机游走(ARW) | 白噪声角速度积分成角度后误差按 \(N\sqrt t\) 增长 |
| 零偏不稳定性(bias instability) | 闪烁噪声造成的零偏缓慢游荡,Allan 偏差平台 \(0.664B\) |
| Allan 方差 | 相邻两段平均值之差的均方的一半,随平均时间 \(\tau\) 变化 |