几何像差:赛德尔五像差的来源、效果与消除
2026 年 10 月
1 导读
一面理想的透镜应当把物上每一点发出的光会聚到像上的一点。近轴光学(高斯光学)告诉我们像在哪里、多大,但它只在光线贴近光轴、与光轴夹角很小时才成立。孔径一大、视场一宽,同一物点发出的光线就不再交于一点:像变成一团光斑,或者像点的位置偏离高斯像的位置。这种实际成像与理想成像之间的偏差叫像差。本讲回答四个问题:像差从哪里来、有几种、各长什么样、怎样消除。答案的核心是 1856 年赛德尔(Ludwig Seidel)给出的五种“三阶”几何像差,它们全部可以从一个对称性论证加一次泰勒展开得到。
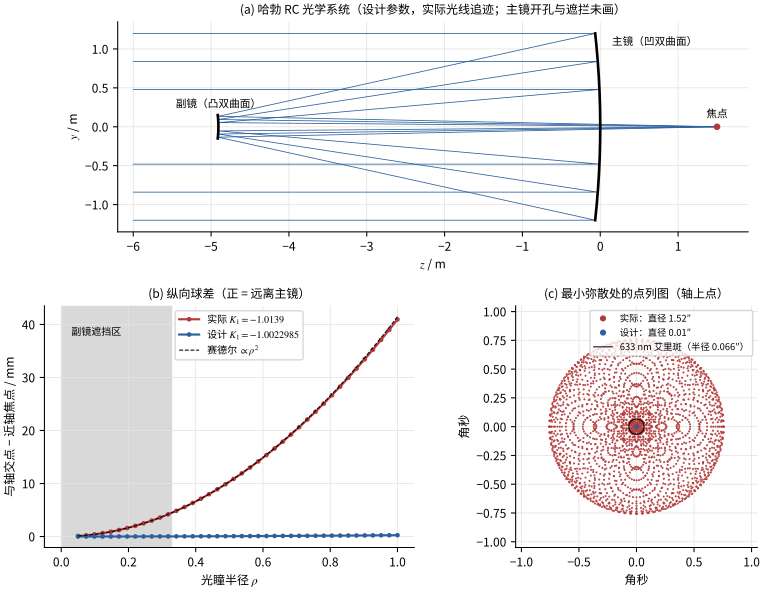
1990 年 4 月 24 日,哈勃空间望远镜(HST)由航天飞机发现号(STS-31)送入轨道[1]。它的光学系统是口径 2.4 m、焦比 \(f/24\)1(系统焦距 57.6 m)的 Ritchey–Chrétien(RC)型反射望远镜,主镜与副镜都是双曲面[2]。按设计,主镜顶点曲率半径 11040.0 mm,圆锥常数 \(\kappa_1=-1.0022985\)[2]。入轨后拍出的星像却是一个明亮的核外面套着一圈角秒量级的晕(例题 1 将算出几何光斑直径约 \(1.5''\)):主镜的边缘被磨得太“平”了,按 NASA 的说法,边缘偏差约 2.2 μm[3],Burrows 等人由在轨星像反推为 2.3 μm,相当于圆锥常数从设计值变成约 \(-1.014\)[1]。后来为制造校正光学而采用的官方估计是 \(\kappa_1=-1.0139\pm0.0002\)[4]。Burrows 等人测得,边缘光线的焦点与近轴光线的焦点在 \(f/24\) 焦面处相距约 43 mm[1]。
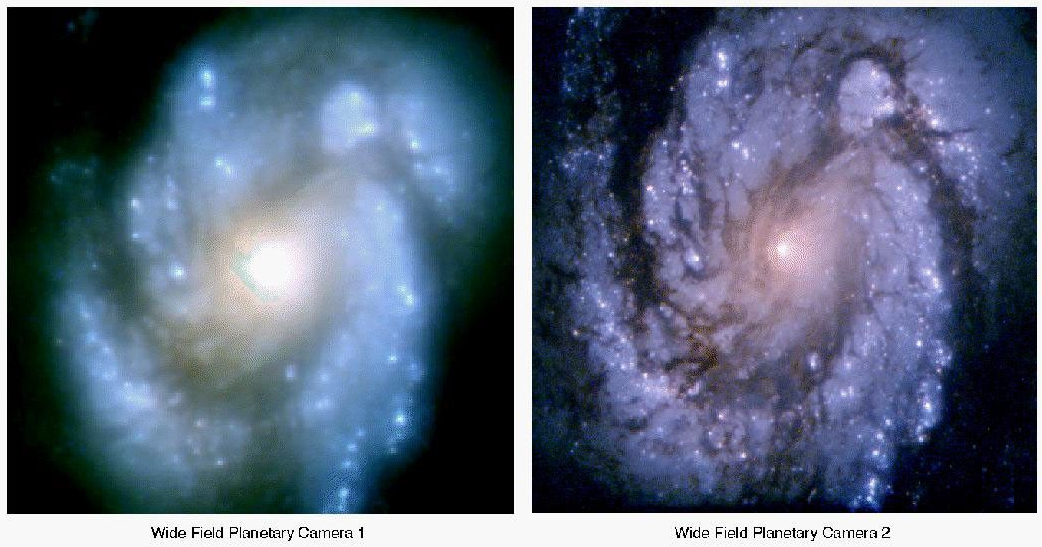
调查委员会(Allen 委员会)查明:磨制主镜时用作“标尺”的反射式零位校正器中,一块场镜的位置偏了约 1.3 mm[2]。误差的性质是纯粹的球差。1993 年 12 月 2 日发射的第一次维修任务(STS-61,奋进号)装上了自带校正光学的第二代广角行星相机 WFPC2,并为其他仪器装上了含五对校正反射镜的 COSTAR[3]。图 1 是同一星系核在校正前后的照片。本讲第 9 节例题 1 会从“2.2 μm”出发,一步步算出约 4 cm 的焦点分离(Burrows 等人测得 43 mm)、角秒级的光斑、地面检验需要的精度和校正方案。
1840 年,Petzval 为 Voigtländer 设计了 \(f/3.6\) 左右的人像镜头,曝光时间比当时的风景镜头短得多[6];他还给出了决定像面弯曲的“Petzval 和”[7]。1856 年,赛德尔在《天文学通报》上分三期发表论文,系统推导了光线经过一组折射面后偏离理想像点的“三阶项”,给出了五种像差的计算公式[8]。1893 年 H. D. Taylor 申请了三片式(Cooke 三片式,由 Taylor, Taylor & Hobson 公司生产)镜头的专利:只用三片单透镜,靠正负透镜的分离同时控制五种像差和色差[9]。1930 年,B. Schmidt 在汉堡天文台做出第一台“Schmidt 相机”:一块球面镜加一块放在球心处的非球面校正板,得到大视场、无彗差的照相望远镜[10];Kepler 空间望远镜仍是这种结构[11]。约 1910 年,Ritchey 与 Chrétien 找到了让双镜望远镜同时消去球差与彗差的双曲面组合,Ritchey 于 1927 年做成第一台[12];哈勃望远镜正是这种 RC 结构[2]。今天的手机主摄镜头常由 6–7 片两面都是高次非球面的塑料镜片组成,非球面系数一直写到 \(r^{14}\) 甚至 \(r^{16}\) 项[13], [14]。
学习目标
学完本讲,你应当能够:
由费马原理出发,定义波像差 \(W\),推出横向像差与波像差的关系 \(\varepsilon=-(R/n')\nabla W\);
用旋转对称性证明 \(W\) 只依赖于 \(h^2\)、\(\rho^2\)、\(h\rho\cos\theta\),展开得到球差、彗差、像散、场曲、畸变五项,并说明为什么二阶项不算像差;
对每一种像差说出:来自 \(W\) 的哪一项、光斑或像的样子、随孔径与视场的标度、一个具体数值例子、以及消除它的设计原理;
会计算:球面镜与抛物面镜的球差,薄透镜球差随形状因子与位置因子的变化,光阑移动对彗差、像散、畸变的影响,Petzval 和;
推导阿贝正弦条件、对称原理和消色差条件,理解 Schmidt 相机、RC 望远镜的设计思想;
写出矢量形式的斯涅耳定律,做实际光线追迹,并用它检验赛德尔理论;处理 Hartmann 光阑法的数据。
光学:折射定律、反射定律、费马原理(本讲会重新叙述)、薄透镜成像公式、球面镜成像公式;
数学:泰勒展开、多元函数的偏导数与梯度、矢量点乘与叉乘、极坐标、最小二乘(附录 E 给出推导)。
本讲新引入的概念(光程的端点变分、波前与参考球、波像差、光瞳、主光线与边缘光线、拉格朗日不变量、赛德尔和、光阑移动、形状因子与位置因子、正弦条件、阿贝数等)都在首次使用前给出定义与推导。
建议学时
共 2 学时(约 90 分钟):前置模块 20 分钟;像差的来源(对称性展开与系数计算)25 分钟;五种像差逐一讲解 25 分钟;消像差设计原理与光线追迹 20 分钟。例题与实验题供课后练习,附录供深入阅读。
推导路线
费马原理 \(\Rightarrow\) 波前 \(\perp\) 光线、端点变分公式 \(\Rightarrow\) 横向像差 \(\varepsilon=-(R/n')\nabla W\) \(\Rightarrow\)(旋转对称)\(W(h^2,\rho^2,h\rho\cos\theta)\) 的展开 \(\Rightarrow\) 五个赛德尔项 \(\Rightarrow\)(球面镜、单个折射面、光阑移动、薄透镜)系数怎样计算 \(\Rightarrow\) 每种像差的效果与标度 \(\Rightarrow\) 消像差原理(非球面、正弦条件、对称原理、Petzval 和、消色差)\(\Rightarrow\) 实际光线追迹检验。
2 名词与符号
两个名称
几何像差指不考虑衍射、只按光线计算的像差,本讲第 4–7 节都是几何像差;色差来自折射率随波长变化,在第 6.6 节作为补充。“三阶像差”“初级像差”“赛德尔像差”说的是同一组五种像差,第 4.2 节解释这个名字。
| 符号 | 含义 | 单位 |
|---|---|---|
| \(n\), \(n'\) | 某一面之前、之后介质的折射率;反射后取 \(n'=-n\) | 1 |
| \([AB]\) | 从 \(A\) 到 \(B\) 沿光线的光程 \(\int n\,\dd s\) | m |
| \(c=1/r\) | 球面(或非球面顶点处)的曲率,\(r\) 为曲率半径 | \(\mathrm{m^{-1}}\) |
| \(\kappa\) | 二次曲面的圆锥常数(\(\kappa=0\) 球面,\(-1\) 抛物面) | 1 |
| \(y\), \(u\) | 近轴边缘光线在某面的高度、斜率(\(u=\dd y/\dd z\)) | m, 1 |
| \(\bar y\), \(\bar u\) | 近轴主光线在某面的高度、斜率 | m, 1 |
| \(A\), \(\bar A\) | 折射不变量 \(n(u+yc)\)、\(n(\bar u+\bar yc)\) | 1 |
| \(H\) | 拉格朗日不变量 \(n(\bar u y-u\bar y)\) | m |
| \(\eta\), \(\eta'\) | 物高、高斯像高 | m |
| \(h\) | 归一化视场 \(\eta/\eta_{\max}\)(\(0\le h\le1\)) | 1 |
| \(a\) | 出瞳半径 | m |
| \(R\) | 参考球半径(出瞳中心到高斯像点的距离) | m |
| \(\rho,\theta\) | 出瞳上的归一化极坐标(\(\theta\) 从子午方向量起) | 1, rad |
| \(x_p, y_p\) | 归一化光瞳直角坐标 \(x_p=\rho\sin\theta\),\(y_p=\rho\cos\theta\) | 1 |
| \(W\) | 波像差(实际波前超前于参考球为正) | m |
| \(W_{klm}\) | \(W\) 中 \(h^k\rho^l\cos^m\theta\) 项的系数 | m |
| \(S_{\rm I}\)–\(S_{\rm V}\) | 赛德尔和 | m |
| \(\varepsilon_x,\varepsilon_y\) | 横向像差(像面上实际交点减高斯像点) | m |
| \(\delta\) | 观察面相对高斯像面的轴向移动(远离出瞳为正) | m |
| \(s\) | 光阑移动参数 \(\Delta\bar y/y\) | 1 |
| \(\varphi=1/f\) | 光焦度;\(f\) 焦距 | \(\mathrm{m^{-1}}\), m |
| \(q\), \(p\) | 薄透镜的形状因子、位置因子(第 5.5 节) | 1 |
| \(F\) | 焦比(F 数),\(F=f/(2a_{\rm EP})\),\(a_{\rm EP}\) 为入瞳半径 | 1 |
| \(\nu\) | 阿贝数 \((n_d-1)/(n_F-n_C)\) | 1 |
| \(\lambda\) | 波长 | m |
3 前置模块:光程、近轴光学与波像差
3.1 光程、费马原理与端点变分
光在折射率为 \(n\) 的介质中走过几何长度 \(\dd s\),对应的光程为 \(n\,\dd s\)。沿一条路径从 \(A\) 到 \(B\) 的光程记为 \[\tag{3.1} [AB]=\int_A^B n\,\dd s .\] 光在介质中的速度是 \(c/n\),所以 \([AB]/c\) 就是光走完这段路所用的时间。光程相等的点,光到达的时刻相同,相位也相同。
光从 \(A\) 到 \(B\) 的实际路径,使光程对路径的一切微小变形取驻值:路径变形 \(\order{\epsilon}\) 时,光程的变化是 \(\order{\epsilon^2}\),没有一阶项。在均匀介质中它给出直线传播,在界面上给出反射定律与折射定律(普通物理教材中的标准推导)。
我们需要费马原理的两个推论。第一个回答:固定的两点之间换一条“差不多”的路径,光程差多少?第二个回答:把终点挪一点,光程变多少?
设 \(A\to B\) 的实际光线经过中间某点 \(S\)。若我们故意走一条“在 \(S'\) 处折一下”的路径 \(A\to S'\to B\)(\(S'\) 距实际光线 \(\order{\epsilon}\),两段各自都是实际光线),则 \[[AS']+[S'B]-[AB]=\order{\epsilon^2}.\] 原因:折线路径是实际路径的一个 \(\order{\epsilon}\) 的变形,而实际路径的光程是驻值。这个推论将反复使用:只要路径的偏离是小量,用“近似路径”算光程,误差只是偏离量的平方。
先看均匀介质中的一段直线 \(A\to B\),长 \(\ell=\abs{\vect r_B-\vect r_A}\),单位方向 \(\uvec k=(\vect r_B-\vect r_A)/\ell\)。把终点移动 \(\delta\vect r_B\),对 \(\ell^2=(\vect r_B-\vect r_A)\cdot(\vect r_B-\vect r_A)\) 取微分: \[2\ell\,\delta\ell=2(\vect r_B-\vect r_A)\cdot\delta\vect r_B \quad\Rightarrow\quad \delta\ell=\uvec k\cdot\delta\vect r_B .\] 同理移动起点 \(\delta\vect r_A\) 时 \(\delta\ell=-\uvec k\cdot\delta\vect r_A\)。
对穿过若干折射面的光线,端点移动后,新的实际光线与原光线在中间各面上的交点也会移动 \(\order{\delta r}\)。但由推论 1,中间部分路径的这种变形只贡献二阶小量。于是到一阶,光程的变化只来自两端的直线段: \[\tag{3.2} \delta[AB]=n_B\,\uvec k_B\cdot\delta\vect r_B-n_A\,\uvec k_A\cdot\delta\vect r_A ,\] \(\uvec k_A\)、\(\uvec k_B\) 是光线在起点、终点处的单位方向,\(n_A\)、\(n_B\) 是那里的折射率。
从同一点光源 \(O\) 出发,光程 \([OP]\) 等于同一常数的所有点 \(P\) 组成一个曲面,称为波前(等相位面)。在波前上任意移动终点 \(\delta\vect r_P\)(\(\delta\vect r_P\) 沿波前的切向),光程不变,由式 (3.2),\(n\,\uvec k_P\cdot\delta\vect r_P=0\)。所以光线方向 \(\uvec k_P\) 垂直于波前上的一切切向,即光线沿波前的法线方向(各向同性介质)。理想成像时,像方波前是以像点为球心的球面;有像差时,波前偏离球面,光线不再交于一点。
3.2 近轴光学:符号约定与两条基本光线
光从左向右传播,光轴为 \(z\) 轴;距离从各面顶点量起,向右为正;曲率 \(c=1/r\),球心在顶点右方时 \(c>0\)。
高度向上为正;光线的斜率 \(u=\dd y/\dd z\)(小角度时就是光线与轴的夹角,向上为正)。
反射镜当作折射率由 \(n\) 变为 \(n'=-n\) 的“折射面”,反射后的距离与 \(n'\) 一起变号。这样所有公式对透镜和反射镜通用。
实物在左方,物距 \(l<0\);实像在右方,像距 \(l'>0\)。
一条光线以高度 \(y\)、斜率 \(u\) 射到曲率为 \(c\) 的球面上。球面在该点的法线经过球心 \((z=r,\ y=0)\),法线的斜率为 \((0-y)/(r-0)=-yc\)。入射角 \(i\) 等于光线斜率与法线斜率之差(小角度): \[\tag{3.3} \begin{gathered} i=u+yc , \\ i'=u'+yc . \end{gathered}\] 近轴时 \(\sin i\approx i\),斯涅耳定律 \(n\sin i=n'\sin i'\) 变成 \(n\,i=n'\,i'\)。代入式 (3.3),得到近轴折射公式与转移公式(光线在两面间走直线,间距 \(d\)): \[\tag{3.4} \begin{gathered} n'u'=nu-yc\,(n'-n), \\ y_{\text{下一面}}=y+d\,u' . \end{gathered}\] 量 \(A\equiv n\,i=n(u+yc)\) 在折射前后相等(\(A=A'\)),叫折射不变量。
检验:对轴上物点,\(u=-y/l\),像点 \(u'=-y/l'\)。代入式 (3.4) 得单个球面的成像公式 \(n'/l'-n/l=(n'-n)c\)。对反射镜取 \(n'=-n=-1\):\(1/l'+1/l=2c=2/r\),即熟悉的球面镜公式(焦距 \(f=r/2\) 的大小)。两个球面贴在一起(薄透镜,空气中,折射率 \(n\)),两次使用式 (3.4) 得 \(u'=u-y\varphi\),\(\varphi=(n-1)(c_1-c_2)=1/f\),即磨镜者公式。
边缘光线:从轴上物点出发、恰好擦过孔径光阑边缘的光线(定义见第 3.3 节)。它在各面的高度、斜率记为 \(y\)、\(u\)。
主光线:从视场边缘的物点出发、穿过孔径光阑中心的光线。它的高度、斜率记为 \(\bar y\)、\(\bar u\)。
近轴光学是线性的:任何一条近轴光线都可以写成这两条光线的线性组合。
定义 \(H=n(\bar u y-u\bar y)\)。在两面之间转移时,\(y\to y+du\),\(\bar y\to\bar y+d\bar u\),\(n\)、\(u\)、\(\bar u\) 不变: \[n\big[\bar u(y+du)-u(\bar y+d\bar u)\big]=n(\bar uy-u\bar y),\] 不变。折射时 \(y\)、\(\bar y\) 不变,由式 (3.4),\(n'u'=nu-yc\Delta n\),\(n'\bar u'=n\bar u-\bar yc\Delta n\)(\(\Delta n=n'-n\)),所以 \begin{align*} n'(\bar u'y-u'\bar y)&=(n\bar u-\bar yc\Delta n)y-(nu-yc\Delta n)\bar y \\ &=n(\bar uy-u\bar y), \end{align*} 也不变。因此 \(H\) 沿整个系统守恒,叫拉格朗日不变量。在物面上 \(y=0\)、\(\bar y=\eta\),得 \(H=-nu\eta\);在像面上 \(H=-n'u'\eta'\)。由此得横向放大率 \(m=\eta'/\eta=nu/(n'u')\)。\(H\) 的大小衡量系统“同时容纳多大孔径与多大视场”,五种像差中与视场有关的项都含 \(H\)。
第 40 届复赛考过“智能手机镜头的主点与等效焦距”,本讲只把主点、焦距当作近轴工具,不再展开;第 38 届复赛考过“完美会聚的非球面透镜”(笛卡尔卵形面),它是“对一个物点消球差”的特例,本讲第 7.1 节会一笔带过。
3.3 光阑与光瞳、视场与光瞳坐标
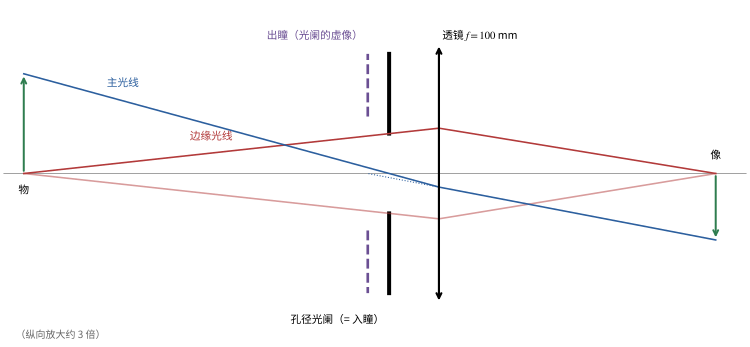
孔径光阑:系统中限制轴上物点光束大小的那个开孔(可以是透镜框,也可以是专门的光阑)。
入瞳:孔径光阑被它前面的光学元件所成的像(从物方看到的光阑);出瞳:孔径光阑被它后面的元件所成的像(从像方看到的光阑)。光阑前(后)没有元件时,入瞳(出瞳)就是光阑本身。
主光线经过光阑中心,所以在物方它的延长线经过入瞳中心,在像方经过出瞳中心(图 2)。
焦比(F 数)\(F=f/D_{\rm EP}\),\(D_{\rm EP}\) 为入瞳直径;物在无穷远时,像方边缘光线斜率 \(u'=-D_{\rm EP}/(2f)=-1/(2F)\)。
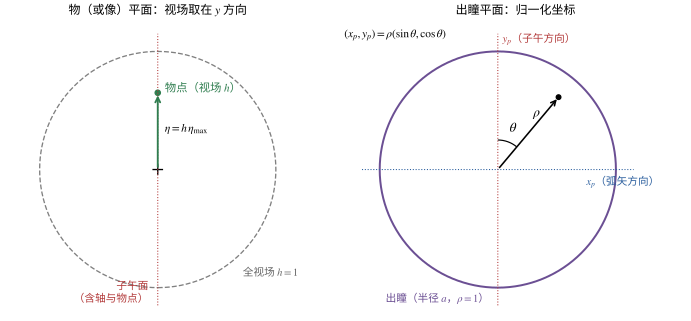
因为系统绕轴旋转对称,总可以把坐标轴转到使物点位于 \(y\) 轴上,物高 \(\eta=h\,\eta_{\max}\),\(h\in[0,1]\) 叫归一化视场。
出瞳平面上,以出瞳中心为原点、出瞳半径 \(a\) 为单位,光线穿过出瞳的位置写成 \((x_p,y_p)=\rho(\sin\theta,\cos\theta)\),\(0\le\rho\le1\)。注意 \(\theta\) 从 \(y\) 轴量起(图 3)。
包含光轴和物点的平面叫子午面(这里是 \(y\)–\(z\) 平面),在子午面内的光线(\(\theta=0^\circ\) 或 \(180^\circ\))叫子午光线;包含主光线、垂直于子午面的平面叫弧矢面,其中的光线(\(\theta=\pm90^\circ\))叫弧矢光线。
3.4 波像差、参考球与横向像差
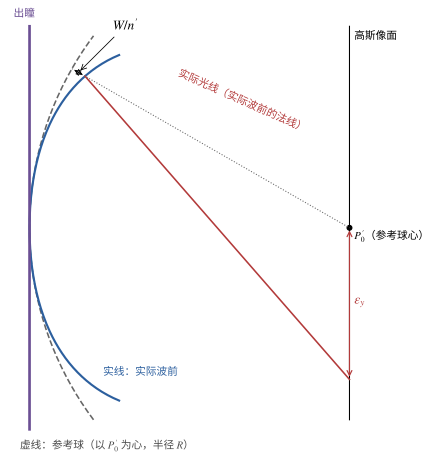
设物点 \(O\) 的高斯像点(近轴光学给出的像点)为 \(P_0'\),出瞳中心为 \(E'\)。以 \(P_0'\) 为球心、过 \(E'\) 的球面叫参考球,半径 \(R=\abs{E'P_0'}\)。理想成像时像方波前正是参考球。实际光线经过出瞳附近时与参考球交于点 \(Q\),定义波像差 \[\tag{3.5} W(Q)=[OE']-[OQ],\] 两个光程都沿实际光线计算(\([OE']\) 沿到达 \(E'\) 的光线)。物理意义:过 \(E'\) 的实际波前在 \(Q\) 所在的光线上,比参考球向前(朝像点)多走了 \(W/n'\) 的距离;\(W>0\) 表示实际波前在该处超前。\(W\) 依赖于物点(视场 \(h\))与光线在出瞳上的位置 \((\rho,\theta)\),记作 \(W(h;\rho,\theta)\)。
不同教材对 \(W\) 的正负号、对光瞳坐标的取法并不统一(例如 Born & Wolf 的像差函数与本讲差一个负号,系数归一化也不同)[15]。本讲采用 Wyant 与 Creath 的约定[16]:\(W\) 以实际波前超前为正,\(\rho\)、\(h\) 都归一化到 1,赛德尔和与波像差系数的关系见式 (4.4)。用其他书时请先核对约定。
要算的量:像方折射率为 \(n'\)。从出瞳上点 \(Q\) 出发的实际光线到达高斯像面时,偏离高斯像点 \(P_0'\) 的距离 \(\vect\varepsilon=(\varepsilon_x,\varepsilon_y)\),叫横向像差。
第一步(写出实际波前):以 \(P_0'\) 为原点用球坐标描述像方。参考球是 \(r=R\);由定义,实际波前在每个方向上比参考球更靠近 \(P_0'\) 一段 \(W/n'\),即实际波前是曲面 \(g(\vect r)\equiv r+W/n'=R\)。这里 \(W\) 看成参考球上位置的函数。
第二步(求法线):曲面 \(g=\) 常数的法线沿 \(\nabla g=\uvec r+\nabla_{\!t}W/n'\),\(\nabla_{\!t}\) 表示沿球面切向的梯度。由马吕斯定理,光线沿法线、指向像点一侧,方向为 \[\uvec k\approx-\uvec r-\frac{1}{n'}\nabla_{\!t}W ,\] 其中 \(-\uvec r\) 是从 \(Q\) 指向 \(P_0'\) 的方向。这一步只保留了 \(W\) 的一阶项(\(W\) 本身是小量)。
第三步(传播到像面):光线走过约 \(R\) 的距离到达像面。沿 \(-\uvec r\) 的部分正好到达 \(P_0'\),附加的横向方向分量 \(-\nabla_{\!t}W/n'\) 使落点偏开 \[\tag{3.6} \begin{gathered} \varepsilon_x=-\frac{R}{n'}\pdv{W}{X_p}, \\ \varepsilon_y=-\frac{R}{n'}\pdv{W}{Y_p}. \end{gathered}\] 这里把参考球上的切向坐标近似换成出瞳平面上的直角坐标 \((X_p,Y_p)\)。这一近似,以及“像面垂直于 \(\uvec r\)”的近似,带来的误差都比 \(W\) 的一阶项高阶,不影响本讲的四阶(赛德尔)结果。
第四步(归一化):用 \(X_p=a\,x_p\)、\(Y_p=a\,y_p\),并注意像方边缘光线的斜率 \(u'=-a/R\)(从出瞳边缘 \(Y_p=a\) 射向轴上像点), \[\tag{3.7} \begin{gathered} \varepsilon_x=-\frac{R}{n'a}\pdv{W}{x_p}=\frac{1}{n'u'}\pdv{W}{x_p}, \\ \varepsilon_y=-\frac{R}{n'a}\pdv{W}{y_p}=\frac{1}{n'u'}\pdv{W}{y_p}. \end{gathered}\] 物在无穷远、空气中时,\(R/(n'a)=-1/u'=2F\)。
量纲:\(W\) 是长度,\(\partial W/\partial X_p\) 无量纲,乘 \(R\) 得长度。符号:若边缘波前超前(\(W>0\) 且随 \(Y_p\) 增大),光线比指向 \(P_0'\) 的方向更向下偏,越过轴到达 \(\varepsilon_y<0\) 的一侧(图 4),这正是“边缘光线焦点提前”的球差。特例见下面的离焦。
离焦。设实际波前完美会聚于轴上、距出瞳 \(R\) 处,但我们在距出瞳 \(R+\delta\) 处观察(\(\delta>0\) 表示观察面远离出瞳),并把参考球的球心取在观察点。从出瞳高度 \(Y_p\) 射向焦点的光线越过焦点后,在观察面上的高度为 \(-Y_p\delta/R\)(相似三角形)。另一方面,相对于新参考球,实际波前的曲率更大,边缘超前,设 \(W=W_{020}\,y_p^2=W_{020}Y_p^2/a^2\)(只写子午方向,弧矢方向相同)。把它代入式 (3.6),要求给出同样的横向偏移: \[-\frac{R}{n'}\cdot\frac{2W_{020}Y_p}{a^2}=-\frac{Y_p\,\delta}{R}.\] 解出 \[\tag{3.8} W_{020}=\frac{n'a^2}{2R^2}\,\delta=\frac{n'u'^2}{2}\,\delta .\] 这就是说:观察面移动 \(\delta\) 等于给波像差附加一项 \(\tfrac12n'u'^2\delta\,\rho^2\)。反过来读:已有的 \(W_{020}\rho^2\) 可以通过把观察面移到 \(\delta=-2W_{020}/(n'u'^2)\) 处而完全消去(\(W_{020}>0\) 时边缘超前、焦点更靠近出瞳,应向出瞳方向移动)。所以 \(W_{020}\rho^2\) 不是“像差”,只是“像面选在哪里”。
倾斜。若 \(W=W_{111}\,y_p\)(与 \(\rho\) 成正比的项),由式 (3.7),所有光线一起偏移 \(\varepsilon_y=-RW_{111}/(n'a)\),与 \(\rho\)、\(\theta\) 无关:光束仍会聚于一点,只是这一点不在高斯像点上。这相当于像点平移,也不是使像变模糊的像差。
由定义 (3.5),\(W(Q)=[OE']-[OQ]\)。因为 \(Q\) 与 \(E'\) 都在以 \(P_0'\) 为心、半径 \(R\) 的球上,两边各加 \(n'R\): \[\tag{3.9} \begin{gathered} W(Q)=V(E')-V(Q), \\ V(Q)\equiv[OQ]+n'\abs{QP_0'} . \end{gathered}\] \(V(Q)\) 是一条“在 \(Q\) 处折断”的路径 \(O\to Q\to P_0'\) 的光程:\(O\to Q\) 走实际光线,\(Q\to P_0'\) 走直线。注意 \(Q\to P_0'\) 一段不是实际光线(实际光线从 \(Q\) 射向 \(P_0'+\vect\varepsilon\)),所以不能直接套用推论 1。要用的是下面两个事实。
(i) \(V\) 随折点位置变化很慢。 把 \(Q\) 挪动 \(\delta\vect r\):由端点变分公式 (3.2),\([OQ]\) 变化 \(n'\uvec k_{\text{实}}\cdot\delta\vect r\);直线段 \(n'\abs{QP_0'}\) 变化 \(-n'\uvec k_{Q\to P_0'}\cdot\delta\vect r\)。所以 \(\delta V=n'(\uvec k_{\text{实}}-\uvec k_{Q\to P_0'})\cdot\delta\vect r\)。两个方向之差就是光线的像差角 \(\order{\varepsilon/R}\)。若折点的位置本身只差一个像差量级的小距离,\(V\) 的误差就是两个像差量级小量之积。
(ii) 固定两端点时,近似路径的光程误差是二阶的。 从 \(O\) 到 \(Q\),若不走实际光线,而走一条与它相差 \(\order{\Delta}\) 的路径(例如沿近轴光线经过各面的那些点),由推论 1(两端点固定),光程只差 \(\order{\Delta^2}\)。
所以计算 \(W\) 时,可以沿近轴光线的路径计算从物点经各面到高斯像点的光程:近轴光线与实际光线的偏离是三阶小量,引起的误差是六阶,在四阶(赛德尔)精度下可以忽略。第 5 节计算各种系统的像差系数时都用这个办法。
4 像差的来源(一):对称性与波像差的展开
4.1 三个不变量
本讲讨论的系统由绕同一光轴旋转对称的折射面、反射面组成(共轴系统),各面没有偏心与倾斜。这样的系统还对任何包含光轴的平面镜面对称。
波像差依赖于两个二维矢量:物点在物面上的位置 \(\vect h\)(归一化),以及光线在出瞳上的位置 \(\vect\rho=(x_p,y_p)\)。
第一步(旋转):把整个系统连同物点和光线绕光轴转一个角度 \(\alpha\),系统不变,所以 \(W\) 不变:\(W(R_\alpha\vect h,R_\alpha\vect\rho)=W(\vect h,\vect\rho)\),\(R_\alpha\) 为平面转动。两个平面矢量在转动下不变的组合有四个:\(\vect h\cdot\vect h\)、\(\vect\rho\cdot\vect\rho\)、\(\vect h\cdot\vect\rho\),以及“叉积” \(h_x\rho_y-h_y\rho_x\)。(两个平面矢量共有 4 个分量,转动用掉 1 个自由度,独立不变量只有 3 个;四者满足 \((\vect h\cdot\vect\rho)^2+(h_x\rho_y-h_y\rho_x)^2=h^2\rho^2\)。)
第二步(镜面对称):系统对包含光轴的平面作镜面反射也不变。镜面反射使叉积变号,而 \(W\) 不变,所以叉积只能以平方形式出现,而它的平方可以用另外三个不变量表示。
第三步(解析性):\(W\) 是光线坐标的光滑函数,可以对 \(h_x,h_y,\rho_x,\rho_y\) 作泰勒展开。一个只依赖于转动不变量的光滑函数,可以展开成这些不变量的幂级数(不会出现 \(\abs{\vect\rho}=\rho\) 的奇次方这类在原点不光滑的项)。
结论:取 \(\vect h=(0,h)\),\(\vect\rho=\rho(\sin\theta,\cos\theta)\), \[\tag{4.1} W=W\big(h^2,\ \rho^2,\ h\rho\cos\theta\big).\]
4.2 逐阶展开:零阶、二阶与四阶
把 \(W\) 按三个不变量的幂次展开。定义一个项的阶数为 \(h\) 与 \(\rho\) 的总次数;由于每个不变量都是二次的,阶数只能是 \(0,2,4,\dots\)。把 \(h^k\rho^l\cos^m\theta\) 项的系数记为 \(W_{klm}\):
零阶
\(W_{000}\):常数,各条光线一样,对成像无影响(“活塞项”)。
二阶
三个不变量各一次: \[\tag{4.2} \begin{aligned} W^{(2)}=W_{200}h^2&+W_{111}h\rho\cos\theta \\ &+W_{020}\rho^2 . \end{aligned}\] \(W_{200}h^2\) 与 \(\rho\) 无关,是随视场变化的活塞项;\(W_{020}\rho^2\) 是离焦,\(W_{111}h\rho\cos\theta\) 是倾斜(像点沿 \(y\) 平移,平移量 \(\propto h\),即放大率的改变)。由第 3.4 节,离焦和倾斜都可以通过重新选择像面位置和像的放大率完全吸收。近轴光学恰好就是使这两项为零的那个选择:近轴像面使 \(W_{020}=0\),近轴放大率使 \(W_{111}=0\)。所以二阶项不是像差,它们就是高斯光学本身。
四阶
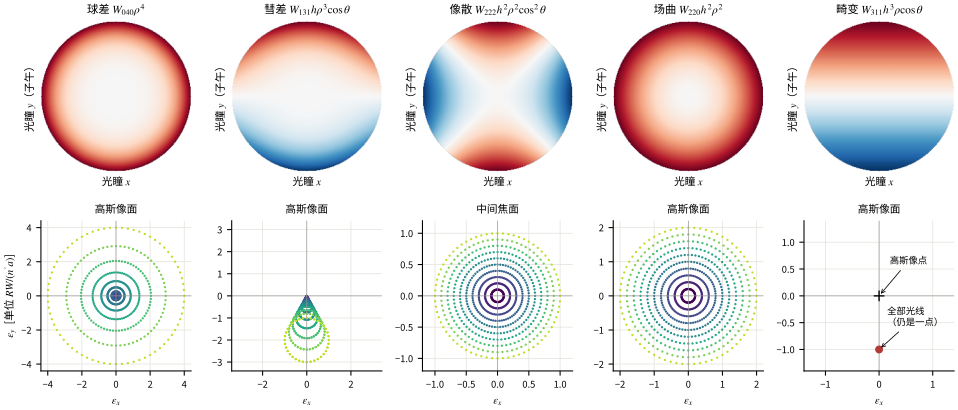
三个不变量的二次组合共有 6 个: \begin{gather*} (h^2)^2,\quad (\rho^2)^2,\quad (h\rho\cos\theta)\rho^2, \\ (h\rho\cos\theta)^2,\quad h^2\rho^2,\quad h^2\,(h\rho\cos\theta). \end{gather*} 第一个与 \(\rho\) 无关(活塞项),其余 5 个就是赛德尔像差: \[\tag{4.3} \begin{aligned} W^{(4)}=\;&\underbrace{W_{040}\rho^4}_{\text{球差}}+\underbrace{W_{131}h\rho^3\cos\theta}_{\text{彗差}} \\ &+\underbrace{W_{222}h^2\rho^2\cos^2\theta}_{\text{像散}}+\underbrace{W_{220}h^2\rho^2}_{\text{场曲}} \\ &+\underbrace{W_{311}h^3\rho\cos\theta}_{\text{畸变}} . \end{aligned}\]
波像差的这 5 项是光瞳与视场坐标的四次式;由式 (3.7),横向像差是 \(W\) 的一阶导数,是三次式(如 \(\rho^3\)、\(h\rho^2\)、\(h^2\rho\)、\(h^3\))。光学设计的传统是按横向像差命名,所以叫“三阶像差”或“初级像差”。它们是 \(\sin\theta\approx\theta-\theta^3/6\) 中三次项进入光线追迹的结果。下一阶(波像差六阶、横向像差五阶)共有 9 项,不再有专门的名字,本讲不讨论。
4.3 赛德尔和与本讲的约定
1856 年赛德尔给出的不是 \(W_{klm}\),而是对系统中每个面求和的五个量 \(S_{\rm I}\)–\(S_{\rm V}\)(赛德尔和),它们由近轴边缘光线与主光线在各面上的数据直接算出(第 5 节)。本讲采用的对应关系是[16] \[\tag{4.4} \begin{gathered} W_{040}=\tfrac18S_{\rm I},\quad W_{131}=\tfrac12S_{\rm II}, \\ W_{222}=\tfrac12S_{\rm III}, \\ W_{220}=\tfrac14\big(S_{\rm III}+S_{\rm IV}\big), \\ W_{311}=\tfrac12S_{\rm V}. \end{gathered}\] 其中 \(h\)、\(\rho\) 都归一化到 1,\(S\) 与 \(W\) 都是长度。注意场曲系数 \(W_{220}\) 含两部分:\(S_{\rm IV}/4\) 叫 Petzval 场曲,\(S_{\rm III}/4\) 是像散“附带”的场曲(第 6.4 节解释)。
从一个物点出发、均匀穿过出瞳的一束光线(例如按 \((\rho,\theta)\) 均匀取样),把它们在某个观察面上的落点画在一起,叫点列图(spot diagram)。它是几何光学意义下“一个物点的像”。
令 \(k\equiv R/(n'a)\)。对式 (4.3) 中每一项按式 (3.7) 求导(\(x_p=\rho\sin\theta\),\(y_p=\rho\cos\theta\),\(\rho^2=x_p^2+y_p^2\),\(\rho\cos\theta=y_p\)):
球差 \(W_{040}(x_p^2+y_p^2)^2\):\(\partial_{y_p}=4W_{040}\rho^2y_p\),所以 \((\varepsilon_x,\varepsilon_y)=-4kW_{040}\rho^3(\sin\theta,\cos\theta)\)。
彗差 \(W_{131}h\,y_p(x_p^2+y_p^2)\):\(\partial_{x_p}=2hW_{131}x_py_p\),\(\partial_{y_p}=hW_{131}(x_p^2+3y_p^2)\)。用 \(2\sin\theta\cos\theta=\sin2\theta\)、\(1+2\cos^2\theta=2+\cos2\theta\): \begin{gather*} \varepsilon_x=-kW_{131}h\rho^2\sin2\theta, \\ \varepsilon_y=-kW_{131}h\rho^2(2+\cos2\theta). \end{gather*}
像散 \(W_{222}h^2y_p^2\):\(\varepsilon_x=0\),\(\varepsilon_y=-2kW_{222}h^2\rho\cos\theta\)。
场曲 \(W_{220}h^2(x_p^2+y_p^2)\):\((\varepsilon_x,\varepsilon_y)=-2kW_{220}h^2\rho(\sin\theta,\cos\theta)\)。
畸变 \(W_{311}h^3y_p\):\(\varepsilon_x=0\),\(\varepsilon_y=-kW_{311}h^3\)。
这些表达式已用 sympy 逐项核对(scripts/verify_sympy.py)。
| 像差 | 波像差项 | 赛德尔和 | 横向像差 | 随孔径 | 随视场 |
|---|---|---|---|---|---|
| 球差 | \(W_{040}\rho^4\) | \(S_{\rm I}/8\) | \(-4kW_{040}\rho^3(\sin\theta,\cos\theta)\) | \(\rho^3\) | \(h^0\) |
| 彗差 | \(W_{131}h\rho^3\cos\theta\) | \(S_{\rm II}/2\) | \(-kW_{131}h\rho^2(\sin2\theta,\,2+\cos2\theta)\) | \(\rho^2\) | \(h\) |
| 像散 | \(W_{222}h^2\rho^2\cos^2\theta\) | \(S_{\rm III}/2\) | \(-2kW_{222}h^2\rho\,(0,\cos\theta)\) | \(\rho\) | \(h^2\) |
| 场曲 | \(W_{220}h^2\rho^2\) | \((S_{\rm III}+S_{\rm IV})/4\) | \(-2kW_{220}h^2\rho(\sin\theta,\cos\theta)\) | \(\rho\) | \(h^2\) |
| 畸变 | \(W_{311}h^3\rho\cos\theta\) | \(S_{\rm V}/2\) | \(-kW_{311}h^3\,(0,1)\) | \(\rho^0\) | \(h^3\) |
交互演示加载中……(需启用 JavaScript)
5 像差的来源(二):系数从哪里来
第 4 节只用对称性就确定了像差的形式。本节回答五个系数的大小由什么决定。路线是:先用断开光路算两个最简单的例子(球面镜、单个折射球面的轴上点),再用“光阑移动”这一个技巧,把轴上的球差“搬”成彗差、像散、畸变,最后把各面相加。
5.1 球面镜与抛物面镜的球差
以顶点为原点、光轴为 \(z\) 轴,绕轴旋转的二次曲面(圆锥曲面)写成 \[\tag{5.1} \begin{aligned} z(r)&=\frac{cr^2}{1+\sqrt{1-(1+\kappa)c^2r^2}}\\ &=\frac{c}{2}r^2+\frac{(1+\kappa)c^3}{8}r^4\\ &\quad+\order{r^6}, \end{aligned}\] \(r\) 是到轴的距离,\(c\) 是顶点曲率,\(\kappa\) 是圆锥常数:\(\kappa=0\) 球面,\(\kappa=-1\) 抛物面,\(\kappa<-1\) 双曲面,\(-1<\kappa<0\) 长椭球面。展开一步:\(\sqrt{1-x}=1-x/2-\order{x^2}\),\(x=(1+\kappa)c^2r^2\),于是 \(1/(1+\sqrt{1-x})=\tfrac12\,[1+x/4+\order{x^2}]\),乘 \(cr^2\) 即得。\(\kappa=-1\) 时根号恒为 1,\(z=cr^2/2\) 是严格的抛物面。
所以同一顶点曲率下,任意二次曲面相对球面的偏离是 \[\tag{5.2} \begin{aligned} \Delta z(r)&=z_\kappa(r)-z_{\text{球}}(r) \\ &=\frac{\kappa c^3}{8}r^4+\order{r^6}. \end{aligned}\]
设某个面(两侧折射率 \(n\to n'\))在高度 \(r\) 处沿 \(+z\) 方向多出一个小位移 \(\Delta z(r)\)。对沿 \(+z\) 前进、在该处穿过界面的光线,界面后移 \(\Delta z\) 意味着它在介质 \(n\) 中多走 \(\Delta z\)、在介质 \(n'\) 中少走 \(\Delta z\),光程变化 \((n-n')\Delta z\)(光线斜交的修正是 \(\order{r^2}\Delta z\),属于六阶)。由断开光路公式 (3.9),\(W=V(0)-V(r)\),光程增加使 \(W\) 减小: \[\tag{5.3} \Delta W(r)=(n'-n)\,\Delta z(r).\] 对反射镜(\(n'=-n\)):\(\Delta W=-2n\Delta z\)。物理图像:镜面向入射光方向(\(-z\))凸出 \(\abs{\Delta z}\),光去时少走 \(\abs{\Delta z}\)、回来也少走 \(\abs{\Delta z}\),波前超前 \(2n\abs{\Delta z}\)。
抛物面没有轴上球差。 抛物线 \(z=r^2/(4f)\) 上任一点到焦点 \((0,f)\) 的距离等于它到准线 \(z=-f\) 的距离(抛物线的定义)。平行于轴入射的平面波前到各点再反射到焦点的光程因此处处相等,像方波前是以焦点为心的严格球面:\(W\equiv0\)。(这里取镜面开口朝 \(+z\) 的坐标以便使用抛物线定义,与本讲的光路方向无关。)
球面镜。半径 \(R_m\) 的凹球面镜,顶点曲率与焦距 \(f=R_m/2\) 的抛物面相同。由式 (5.2) 取 \(\kappa=-1\) 与 \(\kappa=0\) 之差,球面比抛物面向入射光方向多凸出 \(\abs{c}^3r^4/8=r^4/(8R_m^3)\)。由式 (5.3) 的反射情形,这使波前在高度 \(r\) 处超前 \(2\times r^4/(8R_m^3)\)。以出瞳(镜面上的光阑,半径 \(a\))归一化 \(r=a\rho\): \[\tag{5.4} \begin{gathered} W=W_{040}\rho^4, \\ W_{040}=\frac{a^4}{4R_m^3}=\frac{a^4}{32f^3}=\frac{D^4}{512f^3}. \end{gathered}\] \(W_{040}>0\):边缘光线的焦点比近轴焦点更靠近镜面(“欠校正”)。数值:\(f={1000\,}\mathrm{mm}\)、\(D={250\,}\mathrm{mm}\)(\(f/4\))的球面镜,\(W_{040}={7.6\,}\mathrm{\mu m}\),约 14 个波长(550 nm),远不能用于天文成像。实际光线追迹给出的 \(W_{040}\) 与式 (5.4) 一致到 \(10^{-9}\)(第 8 节)。
\(W_{040}=D^4/(512f^3)\):长度量纲正确。用焦比 \(F=f/D\) 改写,\(W_{040}=D/(512F^3)\)。两种比较不要混淆:同一焦距下口径加倍,\(W_{040}\) 变为 16 倍;同一口径下焦比减半(焦距减半,更“快”),\(W_{040}\) 变为 8 倍。最小弥散圆的角直径 \(4F W_{040}/f=1/(128F^3)\) 弧度只取决于焦比:\(f/4\) 时 \(25''\),\(f/8\) 时 \(3.1''\)。这就是快焦比的反射望远镜必须用抛物面或加校正板的原因。
5.2 光阑移动:一个技巧生出四种像差
考虑一个已知像差系数的系统,只移动孔径光阑的位置(同时调整光阑大小,使轴上光束不变)。轴上光束不变,所以球差不变;但离轴物点的光束换了一部分:它们穿过各个面的位置整体平移了。
设同一离轴物点有两条“主光线”:旧主光线过旧光阑中心,新主光线过新光阑中心。两者在任一面上的高度差 \(\Delta\bar y=\bar y_{\text{新}}-\bar y_{\text{旧}}\) 本身满足近轴光线的方程(近轴光学是线性的,两条光线之差也是一条“光线”),并且它在物面上的高度为零(两条光线出自同一物点)。从轴上点出发的近轴光线都与边缘光线成正比,所以 \(\Delta\bar y/y\) 在每一个面上都相同。定义全视场下的 \[\tag{5.5} s=\frac{\Delta\bar y}{y}=\frac{\bar y_{\text{新}}-\bar y_{\text{旧}}}{y}.\] 对视场 \(h\),平移量是 \(sh\)(主光线高度正比于物高)。
用旧光阑的归一化坐标 \(\vect\rho\) 标记光线(在四阶精度下,用哪个面上的坐标标记都一样,只差一个线性缩放)。新光阑下,视场 \(\vect h\) 的光束以 \(\vect\rho=s\vect h\) 为中心,所以新系统的波像差是旧的波像差在平移后坐标上的值: \[W_{\text{新}}(\vect h,\vect\rho)=W_{\text{旧}}(\vect h,\vect\rho+s\vect h)-(\text{与}\ \vect\rho\ \text{无关的项}) .\] 把 \(\vect\rho\to\vect\rho+s\vect h\) 代入式 (4.3) 中用矢量写出的各项:\(\rho^4=(\vect\rho\cdot\vect\rho)^2\),\(h\rho^3\cos\theta=(\vect h\cdot\vect\rho)(\vect\rho\cdot\vect\rho)\),\(h^2\rho^2\cos^2\theta=(\vect h\cdot\vect\rho)^2\),\(h^2\rho^2=(\vect h\cdot\vect h)(\vect\rho\cdot\vect\rho)\),\(h^3\rho\cos\theta=(\vect h\cdot\vect h)(\vect h\cdot\vect\rho)\)。所需的两个替换是 \begin{gather*} \vect\rho\cdot\vect\rho\to\rho^2+2s\,h\rho\cos\theta+s^2h^2, \\ \vect h\cdot\vect\rho\to h\rho\cos\theta+sh^2 . \end{gather*} 以球差项为例: \begin{align*} &W_{040}\big(\rho^2+2sh\rho\cos\theta+s^2h^2\big)^2\\ &=W_{040}\big[\rho^4+4s\,h\rho^3\cos\theta+4s^2h^2\rho^2\cos^2\theta\\ &\qquad+2s^2h^2\rho^2+4s^3h^3\rho\cos\theta+s^4h^4\big]. \end{align*} 一个球差项生出了彗差、像散、场曲、畸变各一份!其余各项同样展开,按 \(h^k\rho^l\cos^m\theta\) 归类(sympy 核对): \[\tag{5.6} \begin{aligned} W'_{040}&=W_{040},\\ W'_{131}&=W_{131}+4sW_{040},\\ W'_{222}&=W_{222}+2sW_{131}+4s^2W_{040},\\ W'_{220}&=W_{220}+sW_{131}+2s^2W_{040},\\ W'_{311}&=W_{311}+2s\,(W_{222}+W_{220})\\ &\quad+3s^2W_{131}+4s^3W_{040}. \end{aligned}\] 用式 (4.4) 换成赛德尔和: \[\tag{5.7} \begin{aligned} S'_{\rm I}&=S_{\rm I},\qquad S'_{\rm IV}=S_{\rm IV},\\ S'_{\rm II}&=S_{\rm II}+sS_{\rm I},\\ S'_{\rm III}&=S_{\rm III}+2sS_{\rm II}+s^2S_{\rm I},\\ S'_{\rm V}&=S_{\rm V}+s\,(3S_{\rm III}+S_{\rm IV})\\ &\quad+3s^2S_{\rm II}+s^3S_{\rm I}. \end{aligned}\]
球差 \(S_{\rm I}\) 与 Petzval 和 \(S_{\rm IV}\) 与光阑位置无关:它们是系统本身的性质。
彗差、像散、畸变都可以看成“偏心光束看到的球差(以及低阶像差)”。只要系统有球差,移动光阑就能把彗差调到零:\(s^*=-S_{\rm II}/S_{\rm I}\)。
若系统已经同时消去球差与彗差(\(S_{\rm I}=S_{\rm II}=0\),叫齐明系统),像散与 Petzval 场曲就与光阑位置无关;若还消去了像散,畸变也与光阑无关。所以设计时先消低“\(\rho\) 阶”的像差,再用光阑调高阶的。
凹球面镜(半径 \(R_m\))的光阑若放在球心 \(C\),每条主光线都经过 \(C\),沿镜面法线入射、原路返回。对这条主光线来说,球面关于它是旋转对称的——它就是一条“光轴”。所以离轴光束与轴上光束完全一样,只有球差 \(W_{040}\),没有彗差、像散(畸变为零见第 5.3 节)。把光阑从球心移到镜面上:视场角 \(\theta_f\) 的旧主光线经过 \(C\),在镜面处的高度为 \(\abs{\bar y_{\text{旧}}}=R_m\theta_f\);新主光线打在镜面中心,\(\bar y_{\text{新}}=0\)。所以 \(\abs{s}=R_m\theta_f/a\),由式 (5.6): \begin{align*} \abs{W'_{131}}&=4\abs{s}W_{040}=4\cdot\frac{R_m\theta_f}{a}\cdot\frac{a^4}{4R_m^3} \\ &=\frac{\theta_fa^3}{R_m^2}=\frac{\theta_fa^3}{4f^2}. \end{align*} 抛物面镜与球面镜相比只多了一个“放在镜面上”的非球面形变。非球面形变放在光阑处时 \(\bar y=0\),它只改球差、不改彗差(下面式 (5.12) 中 \(\bar y=0\) 的情形)。所以光阑在镜面上的抛物面镜,彗差与同口径同焦距的球面镜相同,\(\abs{W_{131}}=\theta_fa^3/(4f^2)\)。这正是“抛物面镜轴上完美、离轴彗差严重”的定量形式。\(f={1\,}\mathrm{m}\)、\(f/4\)、\(\theta_f=0.5^\circ\) 时 \(\abs{W_{131}}={4.3\,}\mathrm{\mu m}\)。
5.3 单个折射球面的五个赛德尔和
第一步:轴上点的球差
物点在轴上、距顶点 \(l\)(实物 \(l<0\)),近轴像点距顶点 \(l'\),满足 \(n'/l'-n/l=(n'-n)c\)。由断开光路公式 (3.9),对高度 \(Y\) 处的球面点 \(P\), \[V(Y)=n\abs{OP}+n'\abs{PI'},\] 把 \(\abs{OP}\)、\(\abs{PI'}\) 用球面矢高 \(z(Y)\) 写出并展开到 \(Y^4\)(附录 A):\(Y^2\) 项恰好因成像公式而消去——这就是“近轴像点”的意义;\(Y^4\) 项给出 \[\tag{5.8} \begin{gathered} S_{\rm I}=8W_{040}=-A^2y\,\Delta\!\left(\frac{u}{n}\right), \\ A=n(u+yc),\quad \Delta\!\left(\frac{u}{n}\right)=\frac{u'}{n'}-\frac{u}{n}. \end{gathered}\] 这里光阑放在该面上,\(y\) 是边缘光线在该面的高度。这一结果已用 sympy 对一般 \(n,n',l,l'\) 核对。
式 (5.8) 是三个因子之积,任何一个为零都没有球差: (i) \(y=0\):物点在面的顶点上(像与物重合,平凡); (ii) \(A=0\):入射角为零,物点在球心,光线沿法线穿过球面不偏折; (iii) \(\Delta(u/n)=0\):即 \(u'/n'=u/n\)。由近轴折射公式解得,物点到球心的距离为 \(r\,n'/n\)、像点到球心的距离为 \(r\,n/n'\)。这一对点叫球面的齐明点(aplanatic points),显微镜物镜的第一片(齐明透镜、油浸半球)就工作在这里。
第二步:光阑放在球心——Petzval 场曲
把光阑放在球心 \(C\)。与球面镜的论证相同,每条主光线都经过 \(C\) 而不偏折,它就是一条对称轴,所以离轴光束只有“沿这条轴”的球差,\(S_{\rm II}=S_{\rm III}=0\)。主光线是过 \(C\) 的直线,它与平的物面、平的高斯像面的交点高度之比是常数(等于这两个面到 \(C\) 的距离之比,可以验证这正是近轴放大率),所以也没有畸变:\(S_{\rm V}=0\)。唯一剩下的视场像差是:平面物上不同点沿各自“轴”到 \(C\) 的距离不同,于是它们的像沿各自的轴前后错开,组成一个弯曲的像面。
以 \(C\) 为原点沿任一过 \(C\) 的直线量距离,物距 \(L\)、像距 \(L'\)(\(L=l-r\),\(L'=l'-r\))。对每条这样的直线,成像公式都是 \(n'/(L'+r)-n/(L+r)=(n'-n)/r\)。
平面物离 \(C\) 的轴向距离为 \(L_0\);与轴夹角 \(\phi\) 的主光线上,物点到 \(C\) 的距离为 \(L_\phi=L_0/\cos\phi=L_0(1+\phi^2/2+\dots)\)。它的像在同一直线上距 \(C\) 为 \(L'_\phi\),像点的轴向坐标为 \(L'_\phi\cos\phi\),高度 \(\eta'\approx L'_0\phi\)。把 \(L'_\phi\) 对 \(\phi\) 展开到二阶:\(L'_\phi\approx L'_0+\dv{L'}{L}\,\frac{L_0\phi^2}{2}\),其中对成像公式求导得 \(\dd L'/\dd L=n(L'+r)^2/[n'(L+r)^2]\)。像点的轴向坐标 \(L'_\phi\cos\phi\approx L'_0+\frac{\phi^2}{2}\big(L_0\dv{L'}{L}-L'_0\big)\),像高 \(\eta'\approx L'_0\phi\)。像面写成 \(\Delta z=\eta'^2/(2r_P)\),于是 \(1/r_P=\big(L_0\,\dd L'/\dd L-L'_0\big)/L_0'^2\)。下面化简分子。记 \(l=L_0+r\)、\(l'=L'_0+r\)(从顶点量起的物距、像距),成像公式写成 \(n/l=n'/l'-(n'-n)/r\),即 \begin{gather*} \frac{n\,l'}{l}=\frac{D}{r}, \\ D\equiv n'r-(n'-n)l' . \end{gather*} 由此 \(l=nl'r/D\),\(L_0=l-r=r\,n'(l'-r)/D\),以及 \(\dd L'/\dd L=\frac{1}{nn'}\big(\frac{nl'}{l}\big)^2=\frac{D^2}{nn'r^2}\)。代入: \begin{align*} L_0\dv{L'}{L}-L'_0&=\frac{rn'(l'-r)}{D}\cdot\frac{D^2}{nn'r^2}-(l'-r) \\ &=(l'-r)\,\frac{D-nr}{nr}\\ &=-\frac{(n'-n)(l'-r)^2}{nr}, \end{align*} 最后一步用了 \(D-nr=(n'-n)(r-l')\)。除以 \(L_0'^2=(l'-r)^2\) 得平面物经单个球面所成像面的曲率(sympy 另行核对) \[\tag{5.9} \frac{1}{r_P}=-\frac{n'-n}{n\,r}.\]
把 \(\Delta z\) 与场曲系数联系起来:视场 \(h\) 的光束若有 \(W_{220}h^2\rho^2\),它在 \(W_{020}=-W_{220}h^2\) 处成像清晰,由式 (3.8) 对应 \(\delta=-2W_{220}h^2/(n'u'^2)\)。令它等于 \(\eta'^2/(2r_P)\),并用拉格朗日不变量 \(H=-n'u'\eta'_{\max}\)(第 3.2 节)消去 \(u'\)、\(\eta'\),得 \(W_{220}=-H^2/(4n'r_P)\)。光阑在球心时 \(S_{\rm III}=0\),\(W_{220}=S_{\rm IV}/4\),代入式 (5.9): \[\tag{5.10} \begin{gathered} S_{\rm IV}=-H^2c\,\Delta\!\left(\frac1n\right), \\ \Delta\!\left(\frac1n\right)=\frac{1}{n'}-\frac1n . \end{gathered}\] 由光阑移动公式,\(S_{\rm IV}\) 与光阑位置无关,所以式 (5.10) 对任何光阑位置都成立。
第三步:把光阑移回实际位置
光阑在 \(C\) 时的主光线经过球心,入射角为零,它的折射不变量 \(\bar A_C=0\)。现在写出从任一物点出发、在该面高度为 \(Y\) 的近轴光线的折射不变量。物点高 \(\eta\)、离顶点 \(l\)(\(l<0\)),光线斜率 \(u=(Y-\eta)/(0-l)\),所以 \begin{gather*} A(Y)=n(u+Yc)=n\Big(c-\frac1l\Big)Y+\frac{n\eta}{l}\\ \equiv\alpha\,Y+\frac{n\eta}{l}, \\ \alpha=n\Big(c-\frac1l\Big). \end{gather*} 比例系数 \(\alpha\) 与物高 \(\eta\) 无关。对视场边缘的物点,\(A\) 在 \(Y=\bar y_C\) 处为零,所以 \(A=\alpha(Y-\bar y_C)\);对轴上物点(\(\eta=0\)),边缘光线 \(A=\alpha y\)。于是实际主光线的 \(\bar A=\alpha(\bar y-\bar y_C)\),光阑移动参数 \[s=\frac{\bar y-\bar y_C}{y}=\frac{\bar A}{A}.\] 代入光阑移动公式 (5.7)(旧值:\(S_{\rm II}=S_{\rm III}=S_{\rm V}=0\)),得到单个折射球面的全部赛德尔和: \[\tag{5.11} \begin{aligned} S_{\rm I}&=-A^2y\,\Delta(u/n),\\ S_{\rm II}&=-A\bar Ay\,\Delta(u/n),\\ S_{\rm III}&=-\bar A^2y\,\Delta(u/n),\\ S_{\rm IV}&=-H^2c\,\Delta(1/n),\\ S_{\rm V}&=\frac{\bar A}{A}\big(S_{\rm III}+S_{\rm IV}\big). \end{aligned}\] (\(S_{\rm V}\) 一式来自 \(s(3S_{\rm III}^{C}+S_{\rm IV})+s^3S_{\rm I}=sS_{\rm IV}+s\cdot s^2S_{\rm I}=s(S_{\rm IV}+S_{\rm III})\),其中 \(S_{\rm III}^{C}=0\)。)这正是赛德尔 1856 年结果的现代写法(Welford 形式)[17]。
若该面不是球面,而在球面基础上多出式 (5.2) 那样的 \(\Delta z=b\,r^4\)(二次曲面 \(b=\kappa c^3/8\)),由式 (5.3),它对穿过该面高度 \(r\) 的光线附加 \(\Delta W=(n'-n)b\,r^4\)。若光阑就在该面(\(\bar y=0\)),这只是球差:\(\delta S_{\rm I}=8(n'-n)b\,y^4\)。实际光阑处,该面上的光束中心在 \(\bar y\),用光阑移动公式(\(s=\bar y/y\),旧值只有 \(\delta S_{\rm I}\)): \[\tag{5.12} \begin{gathered} \delta S_{\rm I}=8b\,\Delta n\,y^4, \\ \delta S_{\rm II}=8b\,\Delta n\,y^3\bar y, \\ \delta S_{\rm III}=8b\,\Delta n\,y^2\bar y^2, \\ \delta S_{\rm IV}=0, \\ \delta S_{\rm V}=8b\,\Delta n\,y\bar y^3 . \end{gathered}\] 对二次曲面 \(8b=\kappa c^3\)。
5.4 多个面:各面贡献相加
对多面系统,由断开光路公式,\(W\) 可以沿近轴光线的路径计算,误差是“实际光线与近轴光线的偏离”的平方。在第 \(j\) 个面上,近轴光线与实际光线的偏离是三阶小量,于是误差是六阶,不影响四阶的 \(W\)。沿近轴路径,总光程是各面之间光程之和,它的四阶部分就是各面贡献之和。所以 \[S_{\rm I}=\sum_jS_{{\rm I},j},\quad\dots,\quad S_{\rm V}=\sum_jS_{{\rm V},j},\] 每个面的贡献用该面上的 \(y,u,\bar y,\bar u,n,n'\) 按式 (5.11)、(5.12) 计算。“前面各面的像差会不会改变后面各面的像差”是六阶效应(第 4.2 节称之为下一阶)。
第 8 节用独立编写的实际光线追迹程序计算 \(W\),再按式 (4.3) 的各项拟合系数。对球面镜、抛物面镜、单个折射面、单透镜、哈勃 RC 系统,拟合出的 \(W_{040},W_{131},W_{222},W_{220},W_{311}\) 与式 (5.11)–(5.12) 的预言相对差小于 0.2%,在表中所列的五位有效数字上完全相同(表 4)。
5.5 薄透镜:形状因子与位置因子
空气中一片薄透镜,两面曲率 \(c_1\)、\(c_2\),光焦度 \(\varphi=(n-1)(c_1-c_2)\)。边缘光线入射斜率 \(u\)、出射斜率 \(u'=u-y\varphi\)。定义 \[\tag{5.13} \begin{gathered} q=\frac{c_1+c_2}{c_1-c_2}, \\ p=\frac{u+u'}{u-u'} . \end{gathered}\] \(q\) 描述透镜的“弯曲”而不改变焦距:\(q=0\) 等凸,\(q=1\) 平凸且凸面朝物,\(q=-1\) 平凸且平面朝物,\(\abs q>1\) 为弯月形。\(p\) 描述透镜的工作共轭:物在无穷远 \(p=-1\),物距 \(2f\)(\(1:1\) 成像)\(p=0\),像在无穷远 \(p=1\)。这对记号源于 Coddington(1829),见文献 [18], [19]。
把式 (5.11) 对两个面相加(两面上 \(y\) 相同;光阑在透镜处时 \(\bar y=0\)),并用 \(q\)、\(p\) 改写(附录 B,sympy 核对): \[\tag{5.14} \begin{aligned} S_{\rm I}&=\frac{y^4\varphi^3}{4}\bigg[\Big(\frac{n}{n-1}\Big)^{\!2}\\ &\qquad+\frac{n+2}{n(n-1)^2}\,q^2\\ &\qquad+\frac{4(n+1)}{n(n-1)}\,qp\\ &\qquad+\frac{3n+2}{n}\,p^2\bigg],\\ S_{\rm II}&=\frac{y^2\varphi^2H}{2}\Big[\frac{n+1}{n(n-1)}\,q\\ &\qquad+\frac{2n+1}{n}\,p\Big],\\ S_{\rm III}&=H^2\varphi,\qquad S_{\rm IV}=\frac{H^2\varphi}{n},\\ S_{\rm V}&=0 . \end{aligned}\] 光阑不在透镜处时,再用光阑移动公式,\(s=\bar y/y\)(\(\bar y\) 为主光线在透镜处的高度)。
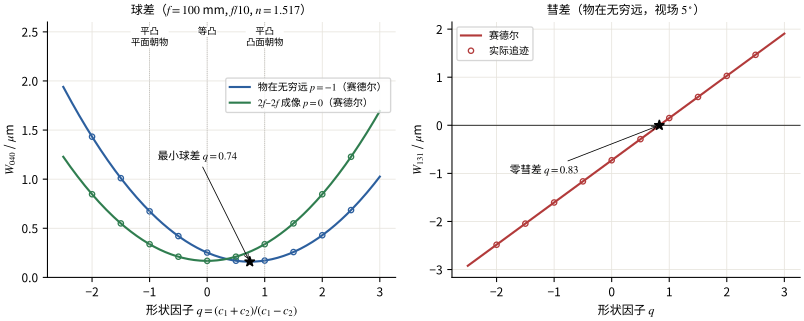
最小球差形状。\(S_{\rm I}\) 是 \(q\) 的二次函数,对 \(q\) 求极小: \[\tag{5.15} \begin{gathered} q_{\min}=-\frac{2(n^2-1)}{n+2}\,p, \\ S_{\rm I,min}=\frac{y^4\varphi^3}{4}\Big[\frac{n^2}{(n-1)^2}\\ -\frac{n\,p^2}{n+2}\Big]. \end{gathered}\] 物在无穷远(\(p=-1\))、\(n=1.5168\) 时 \(q_{\min}=0.740\):接近凸面朝物的平凸透镜,\(r_2\approx-6.7r_1\)。
球面单透镜消不掉球差。对 \(\abs p\le1\)(实物、实像),方括号 \(\ge n^2/(n-1)^2-n/(n+2)=n(4n-1)/[(n-1)^2(n+2)]>0\)。正透镜的球差总是欠校正(\(S_{\rm I}>0\))。
零彗差形状。\(S_{\rm II}=0\) 给出 \(q_c=-(2n+1)(n-1)p/(n+1)\);\(p=-1\)、\(n=1.5168\) 时 \(q_c=0.828\),与 \(q_{\min}\) 很接近,所以“最佳形状”的单透镜同时近似无彗差。
弯曲改不了像散与 Petzval 场曲。光阑在透镜处时,\(S_{\rm III}=H^2\varphi\)、\(S_{\rm IV}=H^2\varphi/n\) 与 \(q\)、\(p\) 都无关。要改变像散,只能移动光阑(借助 \(S_{\rm I}\)、\(S_{\rm II}\))或增加透镜。
6 五种像差逐一:来源、效果、示例与消除
本节对每一种像差按同一顺序讲四件事:来源(\(W\) 中哪一项、哪个赛德尔和、物理上从哪里来);效果(光斑或像的形状,横向与纵向像差随孔径 \(\rho\) 与视场 \(h\) 的标度);示例(具体系统的数值,均由脚本计算并与实际光线追迹核对);消除(设计原理与典型结构,较长的推导放在第 7 节)。下文 \(k\equiv R/(n'a)=-1/(n'u')\)。
6.1 球差
来源
\(W_{040}\rho^4\),\(W_{040}=S_{\rm I}/8\)。它与视场无关,轴上点也有。物理根源是斯涅耳定律的非线性:\(\sin i=i-i^3/6+\dots\),入射角越大,实际偏折比近轴的线性规律偏离得越多。由式 (5.8),单个面的贡献正比于 \(A^2=(ni)^2\)——边缘光线的入射角平方。会聚的正透镜对边缘光线“折得过头”,边缘光线的焦点比近轴焦点更靠近透镜,\(S_{\rm I}>0\),称为欠校正;反之称为过校正。
效果
高斯像面上,\(\vect\varepsilon=-4kW_{040}\rho^3(\sin\theta,\cos\theta)\):每一环(固定 \(\rho\))的光线落在半径 \(4kW_{040}\rho^3\) 的圆上,光斑是轴对称的圆盘,边缘亮(各环半径随 \(\rho^3\) 增长,图 5)。
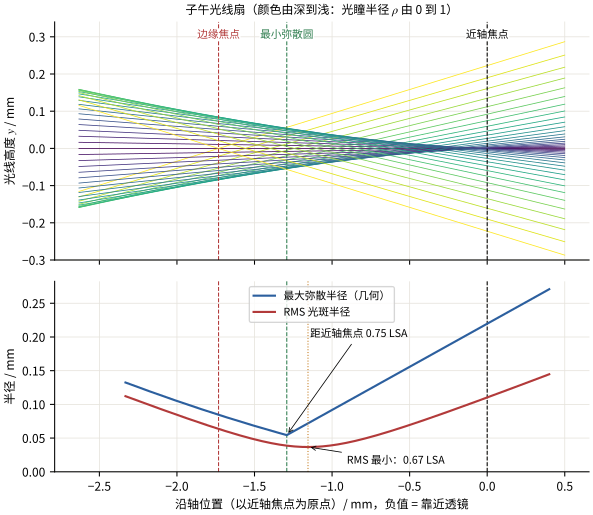
把观察面移动 \(\delta\),相当于加离焦 \(W_{020}=n'u'^2\delta/2\)(式 (3.8))。环带 \(\rho\) 的子午光线与轴相交处满足 \(\varepsilon_y=0\),即 \(\partial_{y_p}(W_{040}\rho^4+W_{020}\rho^2)=0\) 在 \(\theta=0\) 处:\(4W_{040}\rho^3+2W_{020}\rho=0\),所以 \(W_{020}=-2W_{040}\rho^2\), \[\tag{6.1} \delta(\rho)=-\frac{4W_{040}}{n'u'^2}\,\rho^2 .\] 不同环带的焦点沿轴排开,离近轴焦点的距离 \(\propto\rho^2\):这就是纵向球差,\(\rho=1\) 时的值 \(\delta_m\) 叫边缘焦点的纵向球差(LSA)。横向球差 \(\propto\rho^3\),纵向球差 \(\propto\rho^2\),两者差一个 \(\rho/u'\),因为光线以斜率 \(\propto\rho\) 穿过轴。各环光线的包络是一个回转的“焦散面”(图 8上)。
几何光学把像点当成光线的落点;实际上光是波,即使波前是完美的球面,圆孔径的像也不是一个点,而是艾里斑:中央亮斑的第一暗环角半径为 \(1.22\lambda/D\)(\(D\) 为入瞳直径),在焦面上半径 \(1.22\lambda F\)。只受衍射限制(波像差可以忽略)的系统叫衍射极限系统。有像差时,像点中心的峰值亮度相对无像差时的比值叫 Strehl 比 \(\mathcal S\)。像差不大时有近似 \(\mathcal S\approx\ee^{-(2\pi\sigma_W/\lambda)^2}\),\(\sigma_W\) 为波前的方均根起伏(附录 C)。习惯上把 \(\mathcal S\ge0.8\) 当作“达到衍射极限”,对应 \(\sigma_W\le\lambda/14\),这叫 Maréchal 判据[15]。所以几何光斑比艾里斑大得多时,用几何判据评价像质;接近衍射极限时,用 \(\sigma_W\) 评价。地面望远镜的星像还受大气湍流扰动,展宽到约 \(0.5''\)–\(2''\),叫视宁度;它给出了地面望远镜实际有用的像质尺度。
在观察面上 \(W=W_{040}(\rho^4-\beta\rho^2)\),\(\beta\equiv-W_{020}/W_{040}\)(\(\beta=0\) 近轴焦点,\(\beta=2\) 边缘焦点)。光线的径向落点 \(\varepsilon_r=-kW_{040}(4\rho^3-2\beta\rho)\)。
(i) 最小几何弥散圆。弥散半径是 \(g(\rho)=\abs{4\rho^3-2\beta\rho}\) 在 \(0\le\rho\le1\) 上的最大值(以 \(kW_{040}\) 为单位)。\(4\rho^3-2\beta\rho\) 在 \(\rho^2=\beta/6\) 处取极小值 \(-\frac{4\beta}{3}\sqrt{\beta/6}\)(内部的“焦散”点),在 \(\rho=1\) 处为 \(4-2\beta\)(边缘光线)。\(\beta\) 增大时前者变大、后者变小,最大值的最小处在两者相等时: \[\tfrac{4\beta}{3}\sqrt{\beta/6}=4-2\beta .\] 令 \(t=\sqrt{\beta/6}\),化为 \(8t^3=4-12t^2\),即 \(2t^3+3t^2-1=(t+1)^2(2t-1)=0\),得 \(t=1/2\),\(\beta=3/2\)。所以最小弥散圆在近轴焦点到边缘焦点的 \(3/4\) 处,半径 \(kW_{040}\),是高斯像面上弥散半径 \(4kW_{040}\) 的 \(1/4\)。
(ii) 最小 RMS 光斑。\(\avg{\varepsilon_r^2}\propto\avg{(4\rho^3-2\beta\rho)^2}\),在单位圆上以面积平均(权重 \(2\rho\,\dd\rho\),\(\avg{\rho^{2m}}=1/(m+1)\)):\(4-\tfrac{16}{3}\beta+2\beta^2\),极小在 \(\beta=4/3\),即 \(2/3\) 处。
(iii) 最小 RMS 波像差。对衍射成像(星点的峰值亮度)重要的是波前的方均根起伏 \(\sigma_W\)。同样做面积平均并扣除平均值(附录 C):\(\sigma_W^2=W_{040}^2\big(\tfrac{4}{45}-\tfrac{\beta}{6}+\tfrac{\beta^2}{12}\big)\),极小在 \(\beta=1\)(正中间),此时 \(\sigma_W=W_{040}/(6\sqrt5)\approx0.075\,W_{040}\);在近轴焦点 \(\sigma_W=2W_{040}/(3\sqrt5)\approx0.30\,W_{040}\)。
三种判据给出三个不同的“最佳焦点”,这不是矛盾:它们优化的是不同的量。几何光斑大于衍射斑时用 (i)(ii),接近衍射极限时用 (iii)。
assert 核对)。示例
(1) 图 8 的平凸透镜:实际追迹给出 LSA \(=-1.73\) mm(边缘焦点比近轴焦点近 1.73 mm),赛德尔预言(式 (6.1),\(W_{040}={6.65\,}\mathrm{\mu m}\))\(-1.70\) mm,差 2%,来自更高阶的球差。最小弥散圆半径 54 μm,是高斯像面上(220 μm)的 0.248 倍;同一透镜的艾里斑半径只有 \(1.22\lambda F\approx{2.9\,}\mathrm{\mu m}\)(587.6 nm),所以它远未达到衍射极限。(2) 哈勃主镜的球差见例题 1。
交互演示加载中……(需启用 JavaScript)
消除
(i) 弯曲:选最佳形状 \(q_{\min}\)(式 (5.15)),凸面朝物的平凸透镜接近最佳,反过来装球差约大 4 倍(图 7)。(ii) 分裂:把一片透镜的光焦度分给两片,每片的入射角变小。例如 \(f=100\) mm、\(f/4\) 时,最佳形状单片 \(W_{040}={6.24\,}\mathrm{\mu m}\);改用两片焦距 200 mm 的薄透镜密接,第一片 \(p_1=-1\),第二片的入射光会聚到 200 mm 处,\(p_2=(u+u')/(u-u')=-3\),各取最佳形状(\(q_1=0.74\),\(q_2=2.22\)),总 \(W_{040}={1.23\,}\mathrm{\mu m}\),只有单片的 0.197 倍(零厚度实际追迹给出同一值)。(iii) 正负透镜组合:负透镜的球差与正透镜反号。消色差双胶合透镜在消色差的同时,可以靠弯曲把球差也消去(例题 2 给出完整设计)。(iv) 非球面:抛物面镜(第 5.1 节)、Schmidt 校正板(第 7.1 节)、手机镜头的塑料非球面。(v) 齐明面:工作在齐明点的球面没有球差(第 5.3 节),用于显微物镜。(vi) 缩小孔径:横向球差 \(\propto a^3\)(\(W_{040}\propto a^4\),再乘 \(R/a\)),代价是进光量。
6.2 彗差
来源
\(W_{131}h\rho^3\cos\theta\),\(W_{131}=S_{\rm II}/2\),对视场是一次的:只要离开光轴就最先出现的像差。两个等价的物理图像:(a) 由光阑移动公式,单个面的 \(S_{\rm II}=(\bar A/A)S_{\rm I}\)——离轴光束在面上的“足迹”偏离了对称中心,它看到的是一块偏心的球差,偏心球差的 \(\rho^3\) 项就是彗差;(b) 不同环带的光线成像的放大率不同(第 7.2 节的正弦条件)。
效果
由表 2,记 \(C\equiv kW_{131}h\), \begin{gather*} \varepsilon_x=-C\rho^2\sin2\theta, \\ \varepsilon_y=-C\rho^2(2+\cos2\theta). \end{gather*}
固定 \(\rho\),\(\theta\) 从 \(0\) 走到 \(2\pi\),落点 \((\varepsilon_x,\varepsilon_y)\) 沿一个圆走两圈:圆心 \((0,-2C\rho^2)\),半径 \(\abs C\rho^2\)。所以出瞳上的一个环在像面上成一个“彗差圆”,环越大,圆越大、离高斯像点越远。
所有圆都与两条过原点的直线相切:圆心距原点 \(2\abs C\rho^2\),半径 \(\abs C\rho^2\),切线与对称轴的夹角满足 \(\sin\alpha=1/2\),\(\alpha=30^\circ\)。光斑因此是顶角 \(60^\circ\) 的彗星形,头部(小 \(\rho\) 的光线密集处)在高斯像点,尾巴指向 \(-\mathrm{sgn}(C)\,\uvec y\)。
\(\theta=0^\circ,180^\circ\)(子午光线)落在 \(\varepsilon_y=-3C\rho^2\):子午彗差 \(3\abs C\);\(\theta=\pm90^\circ\)(弧矢光线)落在 \(\varepsilon_y=-C\rho^2\):弧矢彗差 \(\abs C\)。两者之比恒为 3。
标度:彗差的长度 \(\propto h\rho^2\),正比于视场、正比于孔径的平方。
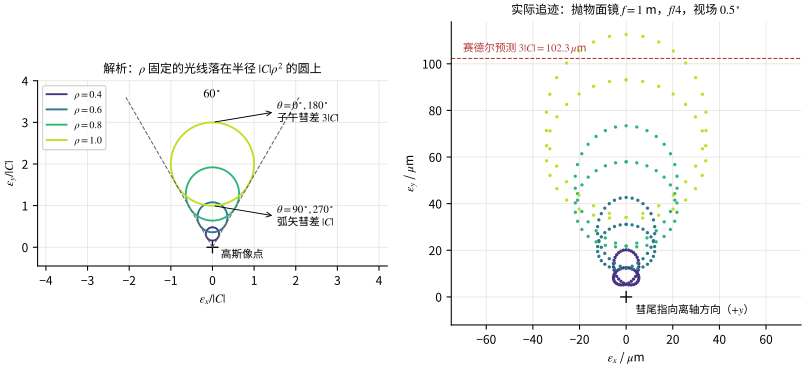
示例
光阑在镜面上的抛物面镜,第 5.2 节已求得 \(\abs{W_{131}}=\theta_fa^3/(4f^2)\),取 \(R=f\),\(\abs C=f\cdot\theta_fa^3/(4f^2a)=\theta_ff/(16F^2)\)(\(a=f/(2F)\))。用角度表示(除以 \(f\)),子午彗差为 \[\tag{6.2} \frac{3\abs C}{f}=\frac{3\theta_f}{16F^2}.\] \(f/4\)、\(\theta_f=0.5^\circ\):\(3\abs C/f=1.02\times10^{-4}\) rad \(\approx21''\),比视宁度(\(\sim1''\))大得多。所以快焦比的单块抛物面镜只有很小的可用视场——这正是 Schmidt 相机与 RC 望远镜要解决的问题。
消除
(i) 满足正弦条件(齐明设计,第 7.2 节)。(ii) 移动光阑:系统有球差时,取 \(s^*=-S_{\rm II}/S_{\rm I}\)。球面镜的光阑放在球心即无彗差,这是 Schmidt 相机的出发点。(iii) 对称结构:关于光阑对称的系统在 \(1:1\) 成像时彗差严格为零(第 7.3 节)。(iv) 单透镜弯曲到 \(q_c\)(式 (5.14) 推论 3)。(v) 两块非球面镜:RC 望远镜用两个圆锥常数同时消球差与彗差(第 7.4 节)。
6.3 像散
来源
\(W_{222}h^2\rho^2\cos^2\theta\),\(W_{222}=S_{\rm III}/2\)。它只出现在子午方向(\(\cos^2\theta=y_p^2\)):离轴光束在子午截面与弧矢截面内会聚到不同的位置。物理来源可以用第 5.3 节的“偏心光束”图像推出来。对单个球面,若光阑在它的球心,离轴光束沿自己的对称轴入射,只有球差 \(W_{040}\rho^4\),没有像散。实际光阑不在球心时,视场 \(h\) 的光束在“球心光阑”的光瞳上偏到以 \(\rho_0=sh\) 为中心的位置(\(s=\bar A/A\)),它截取的是球差波前 \(W_{040}\rho^4\) 中偏离中心的一块。以这束光自己的光瞳坐标 \((x_p,y_p)\) 写出(\(y_p\) 沿子午方向),并只保留对 \((x_p,y_p)\) 为二次的项: \begin{align*} &W_{040}\big[(\rho_0+y_p)^2+x_p^2\big]^2 \\ &=W_{040}\big[\rho_0^4+4\rho_0^3y_p+6\rho_0^2y_p^2+2\rho_0^2x_p^2+\cdots\big]. \end{align*} 二次项就是这束光的“离焦”。子午方向的系数 \(6\rho_0^2\) 是弧矢方向 \(2\rho_0^2\) 的 3 倍:碗形的 \(\rho^4\) 波前在偏离中心处,沿半径方向比沿切向弯 3 倍,所以子午与弧矢光线会聚到不同位置。写成 \(6\rho_0^2y_p^2+2\rho_0^2x_p^2=2\rho_0^2\rho^2+4\rho_0^2\rho^2\cos^2\theta\):后一项 \(4s^2h^2W_{040}\rho^2\cos^2\theta\) 是像散,前一项 \(2s^2h^2W_{040}\rho^2\) 是附加的场曲。这正是光阑移动公式中 \(W'_{222}\ni4s^2W_{040}\)、\(W'_{220}\ni2s^2W_{040}\) 两项的几何意义。光阑在透镜处的薄透镜也有像散:\(S_{\rm III}=H^2\varphi\),与形状无关。这是因为对它的每个面来说,光阑都不在该面的球心(\(\bar A\ne0\)),细光束对各面都是“偏心”的。只要有光焦度和视场,就有像散。
效果
加上离焦 \(W_{020}\)(观察面位置)和场曲项,横向像差为 \begin{gather*} \varepsilon_x=-2k\big(W_{220}h^2+W_{020}\big)x_p, \\ \varepsilon_y=-2k\big[(W_{222}+W_{220})h^2\\ +W_{020}\big]y_p . \end{gather*} 一般情况下光斑是椭圆。两个特殊位置:
\(W_{020}=-W_{220}h^2\):\(\varepsilon_x=0\),所有光线落在沿 \(y\) 方向(径向)的一条线段上,叫弧矢焦线(弧矢光线在此会聚);
\(W_{020}=-(W_{220}+W_{222})h^2\):\(\varepsilon_y=0\),光线落在沿 \(x\) 方向(切向)的线段上,叫子午焦线。
两者正中间 \(W_{020}=-(W_{220}+W_{222}/2)h^2\) 处,两个方向的系数相等,光斑是圆,叫最小弥散圆,半径 \(k\abs{W_{222}}h^2\)。两条焦线的轴向间距(像散差)由式 (3.8):\(\delta_T-\delta_S=-2W_{222}h^2/(n'u'^2)\)。标度:焦线长度与弥散圆半径 \(\propto h^2\rho\)。
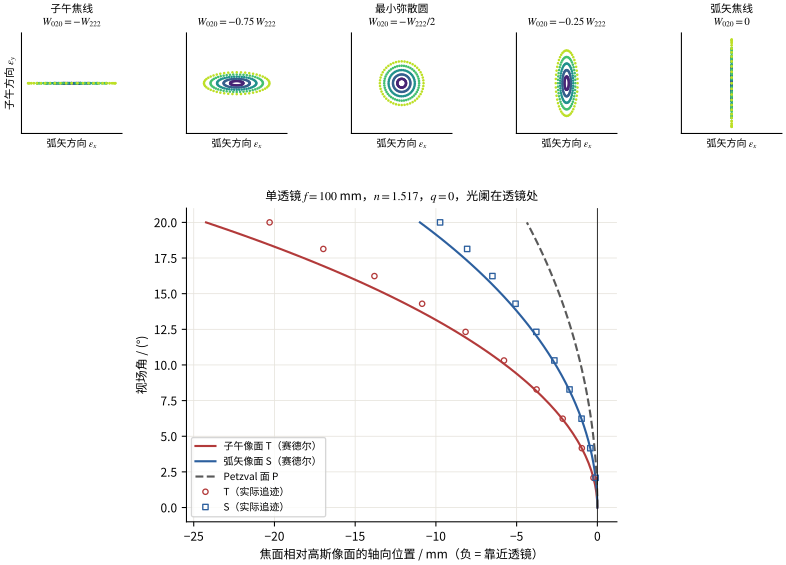
示例
图 10 的单透镜,视场 \(20^\circ\) 处赛德尔给出子午焦面在高斯像面前 24.2 mm、弧矢焦面在前 11.0 mm;在视场 \(10.3^\circ\)(\(h=0.5\))处实际追迹为 \(-5.78\) 与 \(-2.66\) mm,赛德尔为 \(-6.06\) 与 \(-2.75\) mm(差 3%–5%,高阶项)。像散差达 13 mm。在平的底片上,\(20^\circ\) 处的星点会拉成沿径向或切向的短线,或者一个椭圆,取决于对焦在哪里。
交互演示加载中……(需启用 JavaScript)
消除
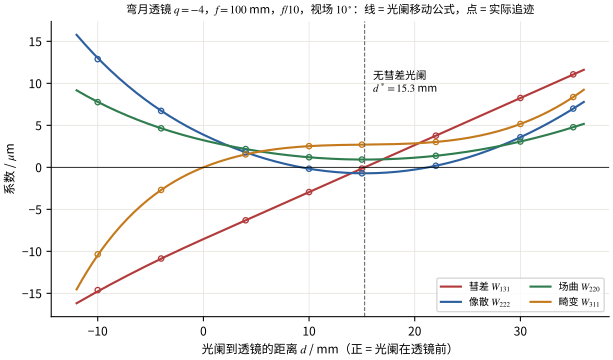
(i) 移动光阑:\(S'_{\rm III}=S_{\rm III}+2sS_{\rm II}+s^2S_{\rm I}\) 是 \(s\) 的二次式,若判别式 \(S_{\rm II}^2-S_{\rm I}S_{\rm III}\ge0\),就有使像散为零的光阑位置。风景镜:弯月形薄透镜(\(q=-4\),凹面朝物,\(f=100\) mm,\(f/10\),视场 \(10^\circ\)),光阑在透镜处时 \(W_{131}={-8.54\,}\mathrm{\mu m}\),\(W_{222}={3.89\,}\mathrm{\mu m}\)。由 \(S'_{\rm II}=S_{\rm II}+sS_{\rm I}=0\) 得 \(s^*=0.538\)。主光线在光阑中心过轴、以斜率 \(\tan10^\circ\) 到达透镜,\(s=d\tan10^\circ/a\),所以光阑在透镜前 \(d^*={15.3\,}\mathrm{mm}\)。此时彗差为零,\(W_{222}\) 降到 −0.71 μm(图 6,实际追迹核对)。\(10^\circ\) 处子午焦面从高斯像面前 5.69 mm 移到前 0.17 mm,像场几乎变平,代价是 \(-0.31\%\) 的桶形畸变。1812 年 Wollaston 提出用弯月形透镜做照相暗箱的物镜,以得到更平的像场[20]。
(ii) 多片透镜组合:同时消像散、消场曲的镜头叫 anastigmat。一个两片的数值例子:N-BK7 负透镜(\(f_1={-44.7\,}\mathrm{mm}\))在前,相隔 20 mm 放正透镜(\(f_2={44.7\,}\mathrm{mm}\)),光阑在正透镜处。由 \(\varphi=\varphi_1+\varphi_2-d\varphi_1\varphi_2=d/f_2^2\) 得总焦距 100 mm;Petzval 和 \(\varphi_1/n+\varphi_2/n=0\)(第 6.4 节)。剩下两个形状因子作自由度,解 \(S_{\rm II}=S_{\rm III}=0\) 得 \(q_1=0.629\)、\(q_2=-0.412\),即半径 \(-28.4\)、\(124.5\) mm 与 \(78.6\)、\(-32.7\) mm。注意前面的负透镜会缩小入瞳:光阑(在正透镜处)半径取 7.24 mm 时,入瞳半径才是 5 mm,即 \(f/10\)。在这一真正的 \(f/10\)、\(10^\circ\) 下做实际追迹,得 \(W_{222}={0.010\,}\mathrm{\mu m}\)、\(W_{220}={0.003\,}\mathrm{\mu m}\);同焦距、同 F 数的单透镜(取 \(q=0\),光阑在透镜处)为 3.89 与 3.22 μm。T、S 两个像面重合并且是平的。代价是球差与畸变:\(W_{040}={6.52\,}\mathrm{\mu m}\),是单透镜(0.25 μm)的 26 倍;畸变 \(-1.7\%\)。实际的消像散镜头(如三片式)就是在这类骨架上,再用更多的自由度去平衡球差、畸变和色差。
6.4 场曲
来源
\(W_{220}h^2\rho^2\),\(W_{220}=(S_{\rm III}+S_{\rm IV})/4\)。它对 \(\rho\) 是二次的,形式上就是一个随视场 \(h^2\) 增长的离焦:每个视场点都成清晰的像(若无像散),只是像点不在同一平面上。\(S_{\rm IV}\) 部分叫 Petzval 场曲,由各面曲率与折射率决定(式 (5.10)),与光阑、物距、透镜形状都无关;\(S_{\rm III}\) 部分来自像散。
视场 \(h\) 的像点在 \(W_{020}=-W_{\rm eff}h^2\) 的观察面上会聚,由式 (3.8),像面相对高斯像面的位移为 \(\delta=-2W_{\rm eff}h^2/(n'u'^2)\)。三个曲面分别取 \begin{gather*} W_{\rm eff}^{(S)}=W_{220}, \\ W_{\rm eff}^{(T)}=W_{220}+W_{222}, \\ W_{\rm eff}^{(P)}=W_{220}-\tfrac12W_{222}=\tfrac14S_{\rm IV}. \end{gather*} 于是 \(\delta_T-\delta_P\propto\tfrac32W_{222}\),\(\delta_S-\delta_P\propto\tfrac12W_{222}\), \[\tag{6.3} \delta_T-\delta_P=3\,(\delta_S-\delta_P).\] 子午像面离 Petzval 面的距离总是弧矢像面的 3 倍,三者在同一侧。只有像散为零时,T、S 才重合于 Petzval 面。
把式 (5.10) 对各面求和,并用 \(H^2=n_k'^2u_k'^2\eta_{\max}'^2\) 换回像面曲率(与第 5.3 节的推导相同),Petzval 面的曲率为 \[\tag{6.4} \frac{1}{r_P}=n_k'\sum_j c_j\Big(\frac{1}{n'_j}-\frac{1}{n_j}\Big),\] \(n_k'\) 为像方折射率。空气中一片薄透镜两面之和为 \(c_1(1/n-1)+c_2(1-1/n)=-(n-1)(c_1-c_2)/n=-\varphi/n\)。所以一组空气中的薄透镜(无论间隔多大)有 \[\tag{6.5} \frac{1}{r_P}=-\sum_i\frac{\varphi_i}{n_i}=-\sum_i\frac{1}{n_if_i}.\] \(1/r_P<0\) 表示 Petzval 面的曲率中心在像面左侧(朝透镜),即像面向透镜弯曲。
效果
若用平的探测器,视场 \(h\) 处的星点有离焦弥散,半径 \(\propto h^2\rho\);中心对焦时边缘模糊,边缘对焦时中心模糊。
示例
单透镜 \(f=100\) mm、\(n=1.5168\):\(r_P=-nf={-151.7\,}\mathrm{mm}\)。\(20^\circ\) 视场(像高 36.4 mm)处 Petzval 面在高斯像面前 4.37 mm(图 10)。单块凹面镜:取 \(n=1\)、\(n'=-1\),\(1/r_P=(-1)\cdot c\,(-1-1)=2c\),\(\abs{r_P}=R_m/2=f\),焦面是以球心为心、半径为 \(f\) 的球面,Schmidt 相机正是这样(第 7.1 节)。
消除
(i) 正负透镜分离:两片薄透镜 \(\varphi_1\)、\(\varphi_2\) 相距 \(d\),总光焦度 \(\varphi=\varphi_1+\varphi_2-d\varphi_1\varphi_2\),而 Petzval 和 \(\varphi_1/n_1+\varphi_2/n_2\) 与 \(d\) 无关。取同种玻璃 \(\varphi_2=-\varphi_1\):Petzval 和为零,总光焦度却是 \(d\varphi_1^2>0\)。Petzval 和与光焦度可以分开控制,这是一切平场镜头的原理。Cooke 三片式(正–负–正)是最简单的例子[9]:三片的光焦度、两个间隔与三个弯曲共 8 个自由度,正好够满足焦距、Petzval 和、其余四个赛德尔和与两种色差这 8 个条件。(ii) 场镜/平场镜:在像面附近放一片负透镜,那里边缘光线高度 \(y\approx0\),它几乎不改变系统光焦度(贡献 \(\propto y\)),却贡献完整的 \(-\varphi/n\) 给 Petzval 和。(iii) 用像散抵消:让 \(S_{\rm III}=-S_{\rm IV}\) 可使弧矢面变平,\(S_{\rm III}=-S_{\rm IV}/2\) 可使中间像面变平,但代价是 T、S 分开。(iv) 弯曲探测器:Schmidt 相机用弯曲的底片;Kepler 空间望远镜(Schmidt 型)的焦面是弯曲的 CCD 阵列,每块 CCD 上再加蓝宝石平场镜[11]。
6.5 畸变
来源
\(W_{311}h^3\rho\cos\theta\),\(W_{311}=S_{\rm V}/2\)。它对 \(\rho\) 是一次的——是一个随视场 \(h^3\) 增长的“倾斜”:同一物点的光线仍然交于一点,只是这一点不在高斯像高处。像点的位置由主光线决定,所以畸变的物理来源要看主光线怎样穿过系统。光阑移动公式 \(S'_{\rm V}=S_{\rm V}+s(3S_{\rm III}+S_{\rm IV})+3s^2S_{\rm II}+s^3S_{\rm I}\) 中的各项各有几何意义: (a) \(s^3S_{\rm I}\):主光线在透镜上的高度 \(\bar y=s\,h\,y\) 随视场增大。它穿过的是透镜的“外环”,那里有球差,主光线也被多折或少折一点,偏折量随 \(\bar y^3\propto h^3\) 偏离线性规律。对欠校正的正透镜(\(S_{\rm I}>0\))、光阑在前(\(s>0\)),主光线被折得过头,像点落得比高斯像高更靠近轴,即桶形。 (b) \(s(3S_{\rm III}+S_{\rm IV})\):主光线的偏移在子午方向,起作用的是子午像面 T。\(3S_{\rm III}+S_{\rm IV}=4(W_{220}+W_{222})\) 正是子午场曲的系数。视场 \(h\) 的子午光束会聚在弯曲的 T 面上,离开高斯像面 \(\propto h^2\);而主光线相对光束的“中心光线”(过透镜中心的那条)倾斜一个 \(\propto sh\) 的角度。它穿过平的高斯像面时,落点就偏开(倾角)\(\times\)(像面偏离)\(\propto sh^3\)。 (c) \(3s^2S_{\rm II}\):彗差使光束内不同光线的落点不同,偏心的主光线取到其中的一条。 光阑在薄透镜处时 \(s=0\),三项都没有,\(S_{\rm V}=0\)。\(s\) 越大畸变增长越快,所以畸变对光阑位置最敏感。
由表 2,视场 \(h\) 的像点沿径向移动 \(\varepsilon_y=-kW_{311}h^3=W_{311}h^3/(n'u')\)。高斯像高 \(\eta'=h\eta'_{\max}\),拉格朗日不变量 \(H=-n'u'\eta'_{\max}\),于是相对畸变 \[\tag{6.6} \begin{aligned} D(h)\equiv\frac{\varepsilon_y}{\eta'}&=\frac{W_{311}h^2}{n'u'\eta'_{\max}} \\ &=-\frac{S_{\rm V}}{2H}\,h^2 . \end{aligned}\] \(D<0\):越往外像点越被“拉向中心”,方格的像四边外凸,叫桶形畸变;\(D>0\):像点被“推向外”,四角外伸,叫枕形畸变。\(D\) 与孔径无关,正比于 \(h^2\)。
效果
像是清晰的,只是几何形状变了:直线(不过中心的)成弯曲的像。对测量、拼接、制图用途的镜头,畸变比模糊更要紧。
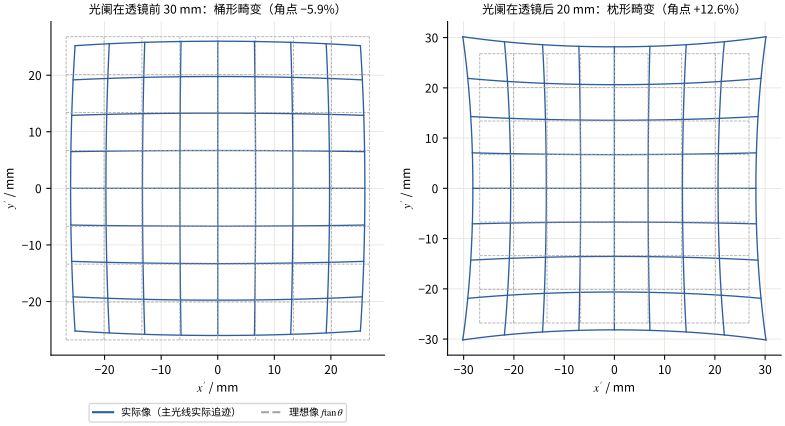
示例
图 11:同一片透镜,光阑在前 30 mm 时角点(对角视场约 \(21^\circ\))畸变 \(-5.9\%\),光阑在后 20 mm 时 \(+12.6\%\)。规律:光阑在正透镜前得桶形,在后得枕形。原因可由光阑移动公式看出。光阑在透镜处时 \(S_{\rm V}=0\)。光阑在透镜前 \(d\) 处时,视场角为 \(\bar u>0\) 的主光线在光阑中心过轴,到透镜时已升到 \(\bar y=\bar ud>0\),所以 \(s=\bar y/y>0\),而 \(H=\bar ua>0\)。式 (5.7) 中 \(s\) 的一次项 \(s(3S_{\rm III}+S_{\rm IV})\) 起主导(本例约为二次项的 3 倍),对正透镜 \(3S_{\rm III}+S_{\rm IV}=H^2\varphi(3+1/n)>0\),于是 \(S'_{\rm V}>0\),\(D=-S'_{\rm V}/(2H)<0\),桶形。光阑在透镜后时 \(\bar y<0\),\(s<0\),得枕形。用式 (5.14) 与式 (5.7) 算出的 \(5^\circ\) 畸变正是图注中的 \(-0.316\%\) 与 \(+0.465\%\)。对单片薄透镜还可以证明:除 \(s=0\) 外,\(S'_{\rm V}(s)\) 没有别的零点,所以光阑不在透镜上就必有三阶畸变;对正透镜,光阑在前必为桶形、在后必为枕形,负透镜相反(例题 4)。
交互演示加载中……(需启用 JavaScript)
消除
(i) 关于光阑对称:对称系统在 \(1:1\) 成像时 \(S_{\rm V}=0\)(第 7.3 节),前组的桶形与后组的枕形互相抵消。(ii) 光阑靠近光焦度集中处。(iii) 事后校正:畸变不损失信息,若已知 \(D(h)\),可以在数字图像上把每个像素搬回原位——这是数字相机能容忍较大畸变的原因。
6.6 色差(补充)
玻璃折射率随波长变化(色散)。常用三条谱线:F 线 486.1 nm(蓝)、d 线 587.6 nm(黄)、C 线 656.3 nm(红)。阿贝数 \[\tag{6.7} \nu=\frac{n_d-1}{n_F-n_C}\] 越大,色散越弱。N-BK7 冕牌玻璃 \(n_d=1.5168\)、\(\nu=64.17\);F2 火石玻璃 \(n_d=1.62004\)、\(\nu=36.37\)[21]。轴向色差:不同颜色的焦点沿轴错开;横向色差:不同颜色的像高(放大率)不同。用波像差语言,它们正是第 4.2 节中“不算像差”的两个二阶项 \(W_{020}\)(离焦)与 \(W_{111}\)(放大率)随波长而变:对单一颜色可以重新对焦、重新定标,对白光却不能同时做到。
薄透镜 \(\varphi(\lambda)=(n(\lambda)-1)(c_1-c_2)\),所以 F、C 两线的光焦度差 \begin{align*} \varphi_F-\varphi_C&=(n_F-n_C)(c_1-c_2) \\ &=\frac{n_F-n_C}{n_d-1}\,\varphi_d=\frac{\varphi_d}{\nu}. \end{align*} 焦距 \(f=1/\varphi\),\(\delta f=-\delta\varphi/\varphi^2\),得 \(f_F-f_C\approx-f/\nu\):蓝光焦点更近。N-BK7、\(f=100\) mm 时约 \(-1.56\) mm(用 Sellmeier 色散公式精确计算为 \(-1.55\) mm。Sellmeier 公式是光学玻璃厂给出的折射率经验公式 \(n^2(\lambda)-1=\sum_{j=1}^3B_j\lambda^2/(\lambda^2-C_j)\),来自把玻璃看成三组谐振子的色散模型,系数 \(B_j\)、\(C_j\) 由测量拟合得到[21])。
两片薄透镜密接,总光焦度 \(\varphi=\varphi_1+\varphi_2\),F、C 光焦度差为 \(\varphi_1/\nu_1+\varphi_2/\nu_2\)。令其为零: \[\tag{6.8} \begin{gathered} \frac{\varphi_1}{\nu_1}+\frac{\varphi_2}{\nu_2}=0, \\ \text{即}\quad \nu_1f_1+\nu_2f_2=0, \\ \varphi_1=\frac{\nu_1}{\nu_1-\nu_2}\varphi,\\ \varphi_2=-\frac{\nu_2}{\nu_1-\nu_2}\varphi . \end{gathered}\] 要求 \(\nu_1\ne\nu_2\);取 \(\nu_1>\nu_2\)(冕牌在前)时正透镜用冕牌、负透镜用火石。\(f=100\) mm 的 N-BK7/F2 双胶合:\(f_1={43.3\,}\mathrm{mm}\)、\(f_2={-76.4\,}\mathrm{mm}\)。
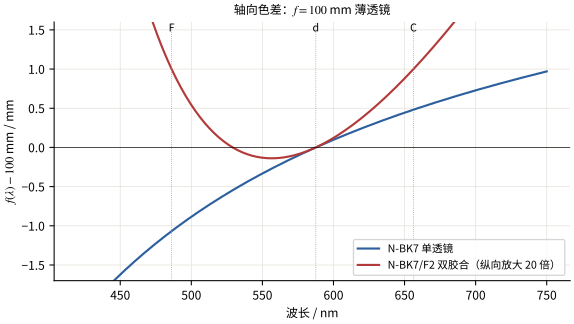
消色差只能让两个波长(F、C)的焦点重合,其余波长的焦点仍有微小差别,叫二级光谱。原因是两种玻璃的色散曲线形状不完全相同。
光阑在薄透镜处时,主光线过透镜中心不偏折,各色主光线重合,没有横向色差;光阑离开透镜时,主光线在透镜上的高度 \(\bar y\ne0\),偏折量 \(\bar y\varphi\) 随颜色变化,产生横向色差。另一个有用的结果:同种玻璃、焦距 \(f_1\)、\(f_2\) 的两片薄透镜相距 \(d=(f_1+f_2)/2\) 时,组合焦距 \(\varphi=\varphi_1+\varphi_2-d\varphi_1\varphi_2\) 对 \(n\) 的一阶导数为零(sympy 核对),物在无穷远时像高 \(f\tan\theta\) 与颜色无关,即横向色差为零;惠更斯目镜用的就是这个条件。
6.7 小结:五种像差一览
| 像差 | 光斑 / 像 | 本讲示例 | 主要消除方法 |
|---|---|---|---|
| 球差 | 轴对称圆盘,焦点沿轴拉长;横 \(\rho^3\)、纵 \(\rho^2\) | \(f/4\) 平凸透镜 LSA \(=1.73\) mm;哈勃 41 mm | 弯曲、分裂、正负组合、非球面、齐明面 |
| 彗差 | \(60^\circ\) 彗星形,子午 \(=3\times\) 弧矢;\(h\rho^2\) | 抛物面镜 \(f/4\)、\(0.5^\circ\):\(21''\) | 正弦条件、光阑位置、对称结构、RC |
| 像散 | 两条正交焦线,中间为圆;\(h^2\rho\) | 单透镜 \(20^\circ\):T、S 相距 13 mm | 光阑位置、多片组合 |
| 场曲 | 像面弯曲;\(h^2\rho\)(平底片上) | 单透镜 \(r_P=-nf\) | Petzval 和为零(正负分离)、场镜、弯曲探测器 |
| 畸变 | 像清晰但变形;\(D\propto h^2\) | 光阑前 30 mm:\(-5.9\%\) | 对称结构、光阑在透镜处、软件校正 |
7 消像差的设计原理
7.1 非球面与 Schmidt 相机
由式 (5.3),一个面相对球面的偏离 \(\Delta z(r)\) 直接给波前加上 \((n'-n)\Delta z(r)\)。只要 \(\Delta z(r)\) 取得合适,就能抵消任意的轴上波像差:对单个物点做到完美成像的非球面(笛卡尔卵形面,第 38 届复赛考过)就是这一思想的极端情形。但式 (5.12) 提醒我们:非球面若不在光阑处(\(\bar y\ne0\)),它在消球差的同时也改变彗差、像散、畸变。所以只想校正球差时,非球面应放在光阑或其像(光瞳)处。
第一步(选光阑):球面主镜(半径 \(R_m\))的光阑放在球心 \(C\)。由第 5.2 节,此时每条主光线都是对称轴,离轴光束只有与轴上相同的球差 \(W_{040}=a^4/(4R_m^3)\);\(S_{\rm II}=S_{\rm III}=S_{\rm V}=0\);剩下 Petzval 场曲 \(\abs{r_P}=R_m/2\)。
第二步(在光阑处加非球面板):在 \(C\) 处放一块厚度随半径变化的薄玻璃板。板厚多出 \(\Delta t(r)\),光程增加 \((n-1)\Delta t\),波前落后,\(\Delta W=-(n-1)\Delta t\)。板在光阑处,\(\bar y=0\),由式 (5.12) 它只改球差,不引入彗差、像散、畸变。要求 \(\Delta W=-W_{040}\rho^4+\beta W_{040}\rho^2\)(\(\rho^2\) 项是一个微弱的离焦,只把焦点挪一点,可以自由选取): \[\tag{7.1} \Delta t(\rho)=\frac{W_{040}}{n-1}\big(\rho^4-\beta\rho^2\big).\]
第三步(选 \(\beta\):使色差最小):板的折射率随波长变 \(\delta n\),于是对别的颜色,板只校正了一部分,剩下 \(\delta W=-\delta n\,\Delta t=-\frac{\delta n}{n-1}W_{040}(\rho^4-\beta\rho^2)\)。这是一个“小号的球差加离焦”,它造成的横向弥散正比于 \(\abs{\partial\,\delta W/\partial\rho}\propto\abs{4\rho^3-2\beta\rho}\) 的最大值——与第 6.1 节求最小弥散圆是同一个数学问题!所以最佳取 \(\beta=3/2\),最大斜率为 1;若取 \(\beta=1\)(使板的峰谷厚度最小),最大斜率为 2,色差弥散加倍。\(\beta=3/2\) 时板最薄处在 \(\rho_0=\sqrt{\beta/2}=\sqrt3/2\approx0.866\),叫中性带:那里板面与光轴垂直,任何颜色的光都不偏折。
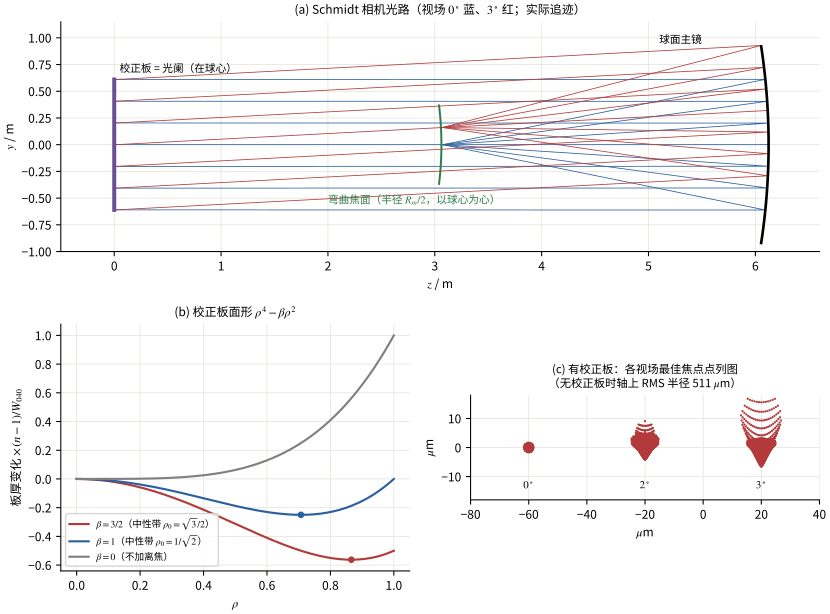
Palomar 的 Oschin Schmidt 望远镜:球面主镜直径 1828 mm、曲率半径 6124 mm,光阑在球心,校正板直径 1244 mm,焦面曲率半径 3062 mm[23];入瞳(光阑)口径 48 英寸(1.22 m),焦比 \(f/2.5\)[24]。用这些数,\(W_{040}=a^4/(4R_m^3)={151\,}\mathrm{\mu m}\)(约 270 个波长)。若板玻璃 \(n=1.5168\)、\(\beta=3/2\),板的面形峰谷值为 \(\tfrac{9}{16}W_{040}/(n-1)={164\,}\mathrm{\mu m}\)——一块 1.2 m 的玻璃板,表面只需磨出 0.16 mm 的起伏。剩余色差:由阿贝数的定义 \(n_F-n_C=(n_d-1)/\nu\),F 线或 C 线相对 d 线约差 \(\delta n\approx(n_d-1)/(2\nu)\);弥散半径 \(2F\cdot W_{040}\,\delta n/(n-1)\approx{5.9\,}\mathrm{\mu m}\),约 \(0.40''\)。我们的追迹还显示,校正板需要在解析值基础上微调 1.5%(因为板本身的弱光焦度略改变了镜面上的光线高度),并加一个 \(\rho^6\) 项抵消球面镜的六阶球差。
7.2 阿贝正弦条件与齐明系统
设系统已把轴上物点 \(O\) 完美成像于 \(I\)(无球差):所有光线的光程 \([OI]\) 相同。现在问:紧邻的离轴点 \(O_1\)(物高 \(\delta\eta\),垂直于轴)是否也被完美成像于 \(I_1\)(像高 \(\delta\eta'\))?
对一条在物方与轴成角 \(u\)、在像方与轴成角 \(u'\) 的子午光线,用端点变分公式 (3.2):起点移动 \(\delta\eta\,\uvec y\),终点移动 \(\delta\eta'\,\uvec y\),光线方向的 \(y\) 分量分别为 \(\sin u\)、\(\sin u'\), \[[O_1I_1]-[OI]=n'\,\delta\eta'\sin u'-n\,\delta\eta\sin u .\] \(O_1\) 完美成像要求这个光程差对所有光线相同。对沿轴的光线 \(u=u'=0\),它为零,所以对一切 \(u\) 都应为零: \[\tag{7.2} \begin{gathered} n\,\delta\eta\sin u=n'\,\delta\eta'\sin u' \\ \Longleftrightarrow \\ m=\frac{\delta\eta'}{\delta\eta}=\frac{n\sin u}{n'\sin u'}=\text{常数}. \end{gathered}\] 这就是阿贝正弦条件[25]:横向放大率对所有孔径角都相同。近轴极限下它退化为拉格朗日不变量 \(nu\eta=n'u'\eta'\)。物在无穷远时,用入射平面波的倾角 \(\delta\alpha\) 代替 \(\delta\eta\):高度 \(Y\) 处光线的起点光程变化为 \(-nY\delta\alpha\),于是条件变为 \[\tag{7.3} \frac{Y}{\sin\abs{u'}}=f ,\] 这对一切入射高度 \(Y\) 都应成立,即每条入射光线与对应出射光线的交点落在以焦点为心、半径 \(f\) 的球面上(“主面是球面”)。
物在无穷远、空气中。本小节只比较各量的大小,方向由抛物面镜的例子另行确定,因此一律用绝对值。设 \(Y/\sin\abs{u'}=f[1+g(Y)]\),\(g\) 叫正弦差。重复上面的论证:入射波前倾斜 \(\delta\alpha\) 使高度 \(Y\) 的光线起点光程改变 \(Y\delta\alpha\);若把它们都会聚到高斯像点(像高 \(\delta\eta'=f\delta\alpha\)),终点光程改变 \(f\delta\alpha\sin\abs{u'}\)。两者之差就是这条光线相对于轴上光线的光程差,大小为 \(\abs{\Delta L}=\delta\alpha\,\abs{Y-f\sin\abs{u'}}\approx\delta\alpha\,Y\abs{g(Y)}\)(小 \(g\))。对一般方位角 \(\theta\) 的光线,位移的 \(y\) 分量乘以 \(\cos\theta\),所以附加波像差 \(\propto\delta\alpha\,Y g(Y)\cos\theta\)。三阶近似下 \(g\propto Y^2\),这正是 \(h\rho^3\cos\theta\) 的彗差项。由 \(W_{131}h=\delta\alpha\,a\,g(a)\)(按大小)与 \(C=kW_{131}h\)、\(k=f/a\): \[\tag{7.4} \begin{gathered} \abs{C}_{\text{弧矢彗差}}=\eta'\,\abs{g(a)}, \\ \eta'=f\,\delta\alpha . \end{gathered}\] 检验(抛物面镜):抛物面上高度 \(Y\) 的点到焦点的距离为 \(f+Y^2/(4f)\)(sympy 核对),反射光线从该点射向焦点,所以 \(Y/\sin\abs{u'}=f+Y^2/(4f)\),\(g(a)=a^2/(4f^2)\),弧矢彗差 \(\eta'a^2/(4f^2)=\theta_fa^2/(4f)=\theta_ff/(16F^2)\),与第 6.2 节由光阑移动得到的结果完全相同。
同时消去球差与彗差(\(S_{\rm I}=S_{\rm II}=0\),即无球差且满足正弦条件)的系统叫齐明(aplanatic)系统。单个球面的齐明点(第 5.3 节,物点距球心 \(rn'/n\))是严格齐明的:它对所有孔径角都满足正弦条件,横向放大率为 \((n/n')^2\)。显微镜高倍物镜的前片常做成工作在齐明点附近的半球或弯月透镜,以在大数值孔径下保持无球差、无彗差。RC 望远镜是齐明的双镜系统。
7.3 对称原理
设系统关于光阑平面镜面对称(后半部分是前半部分的镜像),物面与像面也关于光阑平面对称,于是近轴放大率 \(m=-1\):视场 \(\vect h\) 的物点 \(O_{\vect h}\) 的高斯像点 \(P'_{\vect h}\) 在像面上 \(-\vect h\) 处。
第一步(在光阑处断开):定义 \(U(\vect h,\vect\rho)=[O_{\vect h}S_{\vect\rho}]+[S_{\vect\rho}P'_{\vect h}]\),\(S_{\vect\rho}\) 是光阑上坐标 \(\vect\rho\) 的点,两段各自都沿实际光线(\(S_{\vect\rho}\to P'_{\vect h}\) 是从 \(S_{\vect\rho}\) 恰好射到高斯像点的那条实际光线)。比较 \(U\) 与断开光路函数 \(V(Q)\)(式 (3.9),\(Q\) 是过 \(S_{\vect\rho}\) 的实际光线与参考球的交点):两者的差别只在 \(S_{\vect\rho}\) 到 \(P'_{\vect h}\) 这一段。\(U\) 走的是这两点间的实际光线;\(V\) 走的是“沿实际光线到 \(Q\),再直线到 \(P'_{\vect h}\)”,它与前者只相差像差量级的偏离。端点固定,由推论 1,两者的光程差是二阶小量。所以到四阶精度,\(W(\vect h,\vect\rho)=U(\vect h,\vect0)-U(\vect h,\vect\rho)\)。
第二步(用对称性):把整条路径对光阑平面作镜面反射并反转光的方向。系统不变;光程在反向与镜面反射下都不变;光阑上的点 \(S_{\vect\rho}\) 不动;物面上的 \(O_{\vect h}\)(横向位置 \(\vect h\))变成像面上横向位置 \(\vect h\) 的点,即 \(P'_{-\vect h}\);像面上的 \(P'_{\vect h}\)(横向位置 \(-\vect h\))变成物面上的 \(O_{-\vect h}\)。所以 \begin{gather*} [O_{\vect h}S_{\vect\rho}]=[S_{\vect\rho}P'_{-\vect h}], \\ [S_{\vect\rho}P'_{\vect h}]=[O_{-\vect h}S_{\vect\rho}] \\ \quad\Rightarrow\quad U(\vect h,\vect\rho)=U(-\vect h,\vect\rho). \end{gather*}
第三步(结论):到四阶精度,\(W(\vect h,\vect\rho)=W(-\vect h,\vect\rho)\),\(W\) 是 \(\vect h\) 的偶函数。式 (4.3) 中对 \(h\) 为奇次的彗差 \(W_{131}\)、畸变 \(W_{311}\),以及二阶的倾斜项 \(W_{111}\)(对每种颜色分别成立,所以没有三阶横向色差),都为零。球差、像散、场曲是偶次的,两半的贡献相加而不抵消。注意第一步只在四阶精度下成立,所以这一论证只保证三阶彗差为零;高阶彗差一般不为零。
对主光线可以做严格论证。取视场 \(\vect h\) 的实际主光线前半段 \(O_{\vect h}\to S_{\vect0}\),设它到达光阑中心时方向为 \(\uvec k=(k_x,k_y,k_z)\)。依次作三个操作:对光阑平面镜面反射,反转光的方向,再绕光轴转 \(180^\circ\)。系统在每个操作下都不变,所以得到的仍是一条实际光线。它从 \(S_{\vect0}\) 出发,方向依次变为 \((k_x,k_y,-k_z)\to(-k_x,-k_y,k_z)\to(k_x,k_y,k_z)\),即与原主光线在 \(S_{\vect0}\) 处方向相同;它的终点是像面上横向位置 \(-\vect h\) 的点。从同一点、沿同一方向出发的光线是唯一的,所以它就是原主光线的后半段。因此实际主光线严格落在高斯像点 \(-\vect h\) 上:\(1:1\) 对称系统的畸变对所有阶为零。论证对每个波长都成立,所以横向色差(主光线高度随颜色的变化)也对所有阶为零。
把第 6.3 节风景镜的弯月透镜与它的镜像关于光阑对称放置(间隔 \(2\times15.3\) mm),在 \(1:1\) 成像时,逐面计算的 \(S_{\rm II}\) 与 \(S_{\rm V}\) 分别为 \(-1.4\times10^{-18}\) 与 \(-5.2\times10^{-18}\) mm(舍入误差),而 \(S_{\rm I}=8.0\times10^{-4}\) mm 不为零。同一系统对无穷远物成像时(两半的共轭不再对称),\(S_{\rm V}\) 不为零,畸变为 \(+0.97\%\):对称原理只在 \(m=-1\) 时严格成立。
7.4 RC 望远镜与哈勃
卡塞格林型双镜望远镜:凹主镜把光会聚,凸副镜在主镜焦点之前把光反射回去,穿过主镜中央的孔成像。两块镜面各有一个圆锥常数 \(\kappa_1\)、\(\kappa_2\)。
光阑在主镜上:主镜处 \(\bar y_1=0\),副镜处 \(\bar y_2\ne0\)。由式 (5.12),主镜的圆锥常数只出现在 \(S_{\rm I}\) 中,副镜的出现在 \(S_{\rm I}\) 和 \(S_{\rm II}\) 中: \begin{gather*}
S_{\rm I}=S_{\rm I}^{\text{球}}+\kappa_1c_1^3y_1^4\Delta n_1+\kappa_2c_2^3y_2^4\Delta n_2, \\
S_{\rm II}=S_{\rm II}^{\text{球}}+\kappa_2c_2^3y_2^3\bar y_2\Delta n_2 ,
\end{gather*} \(S^{\text{球}}\) 是两块镜都取球面时的赛德尔和(式 (5.11)),反射面 \(\Delta n=-2n\)。这是关于 \(\kappa_1,\kappa_2\) 的线性方程组:先由 \(S_{\rm II}=0\) 定 \(\kappa_2\),再由 \(S_{\rm I}=0\) 定 \(\kappa_1\)。用两个无量纲参数表示几何:副镜的横向放大率 \(m=f/f_1\)(系统焦距与主镜焦距之比),以及 \(\beta\) = 焦点到主镜顶点的距离(后截距)\(/f_1\)。把各面的 \(y\)、\(\bar y\)、\(c\) 用 \(m\)、\(\beta\) 写出后解这个方程组,得到 Schroeder 给出的闭式[26]: \[\tag{7.5}
\begin{gathered}
\kappa_1=-1-\frac{2(1+\beta)}{m^2(m-\beta)}, \\
\kappa_2=-\Big(\frac{m+1}{m-1}\Big)^2\\
-\frac{2m(m+1)}{(m-\beta)(m-1)^3}.
\end{gathered}\] 推导见附录 D;脚本 verify_rc.py 对四组 \((m,\beta)\) 核对了式 (7.5) 与逐面赛德尔和的数值解,两者一致到 \(10^{-7}\)。
经典卡塞格林:\(\kappa_1=-1\)(主镜自身对无穷远完美),副镜是以主镜焦点 \(F_1\)(虚物)和最终焦点 \(F_2\) 为两焦点的双曲面。双曲面上任一点到两焦点的距离之差为常数,所以它把会聚向 \(F_1\) 的球面波严格变成会聚向 \(F_2\) 的球面波。设副镜顶点到 \(F_1\)、\(F_2\) 的距离为 \(c-a\) 与 \(c+a\)(双曲线的半焦距 \(c\)、实半轴 \(a\)),二者之比就是放大率 \(m\),于是离心率 \(e=c/a=(m+1)/(m-1)\),\(\kappa_2=-e^2=-[(m+1)/(m-1)]^2\)。此时 \(S_{\rm I}=0\),但 \(S_{\rm II}\ne0\)。比较式 (7.5),RC 的两个圆锥常数在这一基础上各多出一个修正项。
RC:同时要求 \(S_{\rm I}=S_{\rm II}=0\),两块镜都是双曲面,系统齐明。
哈勃的数值
用 Allen 报告的设计参数(主镜 \(R_1={11040.0\,}\mathrm{mm}\),副镜 \(R_2={1358.0\,}\mathrm{mm}\),间距 4906.072 mm,焦点在主镜顶点后 1500.0 mm,光阑半径 1200 mm)[2],近轴追迹得系统焦距 57.60 m、像面位于主镜后 1500.02 mm。此时 \(m=57.60/5.52=10.435\),\(\beta=1500/5520=0.2717\)。代入式 (7.5) 得 \(\kappa_1=-1.0022986\)、\(\kappa_2=-1.4969\)(经典卡塞格林的副镜为 \(-1.4689\));设计值为 \(-1.0022985\)、\(-1.49600\)[2]。\(\kappa_1\) 一致到 \(10^{-7}\),\(\kappa_2\) 相差 0.06%(我们只施加了三阶条件,实际设计还要平衡更高阶像差与视场像差)。主镜磨成 \(\kappa_1=-1.0139\) 后,只有 \(S_{\rm I}\) 改变(主镜在光阑上),这就是“纯球差”的由来(图 14,例题 1)。
8 数值光线追迹
赛德尔理论是展开到四阶的近似。要检验它,也为了处理大孔径、大视场,需要实际光线追迹:严格按斯涅耳定律一面一面地追每条光线。
入射光线单位方向 \(\uvec k\),界面单位法线 \(\uvec N\)(取 \(\uvec N\cdot\uvec k>0\)),入射角余弦 \(\cos i=\uvec N\cdot\uvec k\),\(\mu=n/n'\)。斯涅耳定律包含两部分:(a) 折射光线在入射面内(\(\uvec k\)、\(\uvec N\)、\(\uvec k'\) 共面);(b) \(n\sin i=n'\sin i'\)。两者合起来等价于“方向矢量的切向分量乘以折射率连续”: \[n\big[\uvec k-(\uvec k\cdot\uvec N)\uvec N\big]=n'\big[\uvec k'-(\uvec k'\cdot\uvec N)\uvec N\big],\] 因为切向分量的方向确定了入射面,其长度分别是 \(\sin i\)、\(\sin i'\)。解出 \(\uvec k'=\mu\uvec k+\big(\uvec k'\cdot\uvec N-\mu\cos i\big)\uvec N\)。再由 \(\abs{\uvec k'}=1\):切向分量长度为 \(\mu\sin i\),所以 \(\uvec k'\cdot\uvec N=\sqrt{1-\mu^2\sin^2i}\)(取正,折射光继续向前): \[\tag{8.1} \begin{aligned} \uvec k'=\mu\,\uvec k&+\Big(\sqrt{1-\mu^2(1-\cos^2i)} \\ &-\mu\cos i\Big)\uvec N . \end{aligned}\] 根号内为负时发生全反射。反射定律则为 \(\uvec k'=\uvec k-2(\uvec k\cdot\uvec N)\uvec N\)。
算法
每一面用式 (5.1)(可加 \(r^4\)、\(r^6\) 项)描述。(1) 交点:光线 \(\vect P+t\uvec k\),解 \(F(t)=z(t)-z_v-\mathrm{sag}(r(t))=0\),从顶点平面出发做牛顿迭代,收敛到 \(10^{-13}\) mm。(2) 法线:\(\uvec N\propto(-\partial_x\mathrm{sag},-\partial_y\mathrm{sag},1)\)。(3) 用式 (8.1) 或反射公式得新方向,累加光程 \(\abs{n}t\)。(4) 最后求光线与参考球(球心为高斯像点、过近轴出瞳中心)的交点,按定义 (3.5) 得 \(W\);或求与高斯像面的交点得 \(\vect\varepsilon\)。(5) 在多个视场 \(h\) 与光瞳网格 \((\rho,\theta)\) 上计算 \(W\),用最小二乘按全部旋转不变单项 \(h^k\rho^l\cos^m\theta\)(\(k+l\le8\))拟合,读出 \(W_{040},\dots,W_{311}\)。程序见 scripts/optics.py(约 300 行,只用 numpy)。
| 系统 | \(W_{040}\) | \(W_{131}\) | \(W_{222}\) | \(W_{220}\) | \(W_{311}\) |
|---|---|---|---|---|---|
| 球面镜 \(R_m=1000\),\(a=50\),\(\theta=0.01\) | 1.56250 | \(-1.25000\) | 0.25000 | 0.00000 | 0.00000 |
| 抛物面镜(同上) | 0.00000 | \(-1.25000\) | 0.25000 | 0.00000 | 0.00000 |
| 单个折射面 \(r=100\),\(n:1\to1.5\) | 0.27778 | 0.22222 | 0.04444 | 0.05556 | 0.02222 |
| (\(a=10\),物在无穷远,\(\theta=0.02\)) | |||||
| 平凸透镜,光阑前 10 mm,\(f/25\),\(1^\circ\) | 0.00436 | 0.00355 | 0.00649 | 0.00525 | 0.00206 |
| 哈勃 RC(设计),\(0.05^\circ\) | \(-0.02751\) | \(-0.00353\) | 0.08183 | 0.39501 | \(-0.01385\) |
表 4 中各系统的赛德尔预言与追迹拟合在所列有效数字上完全相同(核对脚本要求每个系数的相对差小于 0.2%)。这同时检验了三件事:横向/波像差的定义与符号约定、单面公式 (5.11)(含光阑移动的推导)、非球面附加项 (5.12)。抛物面镜一行说明:二次曲面消去了球差,彗差与球面镜相同(第 5.2 节)。哈勃设计系统的球差、彗差只剩 \(0.03\)、\(0.004\,\mathrm{\mu m}\) 量级,主要剩下场曲与像散——RC 是齐明而非消像散的系统。
标度律的检验
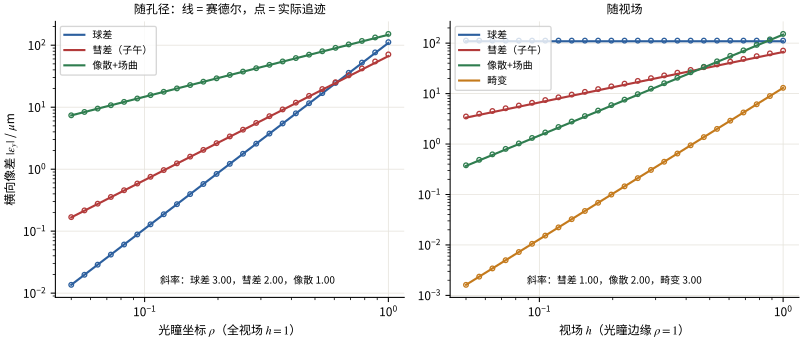
赛德尔理论的另一个可检验的预言是各像差随 \(\rho\)、\(h\) 的幂次。图 15 用平凸透镜(\(f/5\)、视场 \(5^\circ\))的子午光线扇,只利用光线的对称性把各像差分开(不做任何拟合):\(\pm\rho\) 两条光线的平均扣去主光线即为彗差(对 \(\rho\) 偶),差的一半扣去轴上球差即为像散加场曲(对 \(\rho\) 奇),主光线本身即为畸变。双对数图上的斜率分别是 3、2、1(随 \(\rho\))与 1、2、3(随 \(h\)),与表 2 完全一致;在全口径、全视场处追迹与赛德尔的偏差为 0.3%–6.5%,这就是被忽略的五阶像差的大小。
9 决赛风格例题
哈勃望远镜的主镜顶点曲率半径 \(R_1={11.04\,}\mathrm{m}\),通光半径 \(a_1={1.20\,}\mathrm{m}\),光阑在主镜上;系统焦比 \(F=24\),副镜遮挡的光瞳半径比为 0.33。设计圆锥常数 \(\kappa_{\rm d}=-1.0022985\),实际磨成 \(\kappa=-1.0139\)。取 \(\lambda={633\,}\mathrm{nm}\)。
只改变主镜的圆锥常数,为什么只改变系统的球差,而不改变彗差、像散、畸变?求主镜边缘的面形误差 \(\Delta z(a_1)\),并说明边缘是“太平”还是“太弯”。
求由此产生的波像差系数 \(\Delta W_{040}\)(以 μm 与波长数表示),判断边缘光线的焦点在近轴焦点之前还是之后。
在 \(f/24\) 焦面处,边缘焦点与近轴焦点相距多远?为什么用系统的 \(F=24\) 而不是主镜自己的焦比 \(f/2.3\)?
求最小几何弥散圆的位置与角直径,与 633 nm 的艾里斑角直径 \(2.44\lambda/D\) 比较。
求在最佳焦面上波前的方均根误差 \(\sigma_W\):先对完整圆形光瞳,再对遮挡比 \(\epsilon=0.33\) 的环形光瞳。(提示:在 \(\epsilon\le\rho\le1\) 上按面积平均,\(\avg{\rho^{2m}}=\dfrac{1-\epsilon^{2m+2}}{(m+1)(1-\epsilon^2)}\);“最佳焦面”指选 \(W_{020}\) 与活塞项使方差最小。)与常用的衍射极限判据 \(\sigma_W\le\lambda/14\)(Maréchal 判据)比较。
地面检验:主镜在磨制过程中是在它的曲率中心用点光源检验的(光从球心附近的点射向镜面,反射回来)。求一块设计面形(\(\kappa_{\rm d}\))的主镜在这种检验中显示的波像差 \(W_{\rm cc}\)。“反射式零位校正器”是一组放在检验光路中的光学元件,它产生大小相等、符号相反的球差,使合格的镜面显示“零条纹”。零位校正器的输出球差需要准确到什么程度?Allen 报告认定,场镜位置偏了 1.3 mm 就完全解释了事故,这相当于零位校正器的输出球差改变了百分之几?
校正的思路:在系统中主镜的某个像(光瞳像)处放一块小反射镜,光瞳像半径为 \(a_c\)。它的面形应相对理想面形偏离多少?为什么必须放在光瞳像处?若放在光阑移动参数 \(s\ne0\) 的位置会怎样?
(1) 主镜就是光阑,主光线在主镜上的高度 \(\bar y_1=0\)。由式 (5.12),非球面附加项 \(\delta S_{\rm II},\delta S_{\rm III},\delta S_{\rm V}\) 都含 \(\bar y_1\) 的正次幂,为零,只有 \(\delta S_{\rm I}\)。由式 (5.2),同一顶点曲率下 \(\Delta z=\Delta\kappa\,c^3r^4/8\)。按大小, \begin{align*} \abs{\Delta z(a_1)}&=\frac{\abs{\Delta\kappa}\,a_1^4}{8R_1^3}=\frac{0.0116\times(1.20)^4}{8\times(11.04)^3}\ \mathrm{m} \\ &={2.24\,}\mathrm{\mu m}. \end{align*} \(\kappa\) 更负,曲面越往外越偏离球面向“平”的方向(抛物面比球面平,双曲面比抛物面更平),所以边缘太平:镜面边缘比设计位置远离入射光 2.2 μm,与 NASA 给出的数值一致[3]。
(2) 由式 (5.3) 的反射情形,镜面边缘远离入射光 \(\abs{\Delta z}\),光去时多走 \(\abs{\Delta z}\)、回来又多走 \(\abs{\Delta z}\),边缘波前落后 \(2\abs{\Delta z}\): \[\Delta W_{040}=-2\abs{\Delta z(a_1)}={-4.47\,}\mathrm{\mu m}\approx-7.1\lambda .\] (实际光线追迹与式 (5.12) 均给出 −4.47 μm;Burrows 等人由星像反推“边缘光线在近轴焦点处的光程误差为 4.6 μm”[1]。)\(W_{040}<0\):边缘波前落后、曲率不足,边缘光线会聚得晚,焦点在近轴焦点之后(过校正)。
(3) 波像差是“每条光线的光程差”,经过副镜反射后保持不变(副镜的球差在设计中已平衡,这里只看变化量)。在最终像方,\(u'=-1/(2F)\),由式 (6.1): \begin{align*} \delta_m&=-\frac{4\Delta W_{040}}{u'^2}=16F^2\abs{\Delta W_{040}} \\ &=16\times576\times{4.47\,}\mathrm{\mu m}={41.2\,}\mathrm{mm}. \end{align*} 实际光线追迹给出 40.9 mm;Burrows 等人在轨测得约 43 mm[1]。纵向像差取决于会聚到该焦点的光束的锥角:同一个 \(W\),锥角越小(焦比越大),焦点沿轴拉得越长(\(\propto F^2\))。在主镜自己的 \(f/2.3\) 焦点处同一误差只对应 \(16\times2.3^2\times{4.47\,}\mathrm{\mu m}\approx{0.38\,}\mathrm{mm}\)。
(4) 最小弥散圆在近轴焦点之后 \(\tfrac34\delta_m={30.9\,}\mathrm{mm}\) 处,半径 \(kW_{040}\),\(k=R/(n'a)=2F\),直径 \(4F\abs{W_{040}}={0.429\,}\mathrm{mm}\)。除以系统焦距 57.6 m,角直径 \(7.45\times10^{-6}\) rad \(=1.54''\)(实际追迹 \(1.52''\),图 14)。艾里斑角直径 \(2.44\lambda/D=0.13''\),几何光斑直径约为它的 12 倍:星像变成“亮核 + 角秒级的晕”。
(5) 圆形光瞳:\(\sigma_W=\abs{W_{040}}/(6\sqrt5)={0.333\,}\mathrm{\mu m}=0.53\lambda\)。环形光瞳:最佳离焦相当于用 \(\rho^2\) 与常数对 \(\rho^4\) 作最小二乘,剩余方差为 \[\frac{\sigma_W^2}{W_{040}^2}=\mathrm{Var}(\rho^4)-\frac{\mathrm{Cov}(\rho^4,\rho^2)^2}{\mathrm{Var}(\rho^2)},\] 用提示中的矩代入 \(\epsilon=0.33\),得 \(\sigma_W=0.0592\abs{W_{040}}={0.265\,}\mathrm{\mu m}=0.42\lambda\)。Allen 报告给出的最佳焦点处方均根波前误差正是“0.4 个波长(632.8 nm)”[2]。衍射极限要求 \(\sigma_W\le\lambda/14\approx0.07\lambda\)[15],实际超出约 6 倍,离衍射极限很远。(遮挡使 \(\sigma_W\) 变小:去掉中心区域后,剩下的环带上 \(\rho^4\) 更接近 \(\rho^2\) 的线性函数,更多的部分能被离焦抵消。)
(6) 球面镜在曲率中心检验时,点光源发出的每条光线都沿法线入射、原路返回,所以球面显示零像差。圆锥面相对同顶点曲率的球面偏离 \(\Delta z=\kappa r^4/(8R^3)\)(式 (5.2),取大小),光线近乎垂直入射,往返光程差 \(2\Delta z\)(斜入射的修正是六阶)。所以边缘处 \begin{align*} \abs{W_{\rm cc}}&=\frac{\abs{\kappa_{\rm d}}\,a_1^4}{4R_1^3}=\frac{1.0023\times(1.20)^4}{4\times(11.04)^3}\ \mathrm{m} \\ &={386\,}\mathrm{\mu m}\approx610\lambda . \end{align*} (点光源放在曲率中心的实际光线追迹给出同一值。)这与“近抛物面在无穷远处几乎无像差”并不矛盾:同一块镜面在不同的共轭位置有完全不同的球差。零位校正器必须产生 386 μm、即约 610 个波长的反向球差。由于 \(W_{\rm cc}\propto\kappa\),它的相对误差直接变成圆锥常数的相对误差:\(\Delta\kappa/\kappa=0.0116/1.0023=1.16\%\)。也就是说,零位校正器的输出只要错 1.2%,就造成了这次事故;要把 \(\kappa\) 控制在 \(10^{-3}\) 量级,校正器的输出必须准确到约千分之一。这一问的教训是:大口径非球面的“零检验”把测量的全部责任交给了校正器本身,所以需要一个独立的检验。Allen 报告指出,当时另外两台检验装置其实都显示了误差,但被当作那两台装置自身的问题而忽略了[2]。
(7) 每条光线的光程差在成像(包括光瞳成像)过程中守恒。所以只要在光瞳像上把对应同一条光线的位置的波前提前 \(\abs{\Delta W_{040}}\rho^4\),就能抵消。对反射镜,\(\Delta W=-2n\Delta z\),需要 \[\Delta z_c(\rho)=\frac{\abs{\Delta W_{040}}}{2}\rho^4={2.24\,}\mathrm{\mu m}\times\rho^4,\] (偏离朝向入射光),即校正镜的面形误差与主镜误差大小相同、方向相反,且与光瞳像的大小 \(a_c\) 无关——无论校正镜是 1 cm 还是 1 m,要磨出的都是边缘 2.2 μm 的起伏。(\(a_c\) 只影响把它写成圆锥常数时的数值:\(\Delta\kappa_c\propto a_c^{-4}R_c^3\)。)必须放在光瞳像处的原因:只有在光瞳像上,不同视场的光束才落在同一块区域上(\(s=0\)),校正对全视场一样有效。若放在 \(s\ne0\) 的面上,由光阑移动公式,这块“反球差”板在视场 \(h\) 处会额外产生彗差 \(4s\Delta W_{040}h\)、像散 \(4s^2\Delta W_{040}h^2\) 等——轴上校好了,视场边缘却变坏。COSTAR 为各仪器配置的正是成对的小反射镜[3]。
用 N-BK7(\(n_1=1.5168\),\(\nu_1=64.17\))与 F2(\(n_2=1.62004\),\(\nu_2=36.37\))做一片 \(f=100\) mm 的密接双胶合物镜,冕牌在前,物在无穷远,光阑在透镜处,\(f/5\)(\(a=10\) mm),按薄透镜处理。
由消色差条件求两片的光焦度。第二片的入射光不再平行,求它的位置因子 \(p_2\)。
“胶合”要求第一片的后表面与第二片的前表面曲率相同:\(c_2=c_3\)。说明在焦距与消色差都已确定后,整个物镜只剩一个自由参数;取它为 \(c_2\),把总球差 \(S_{\rm I}=S_{{\rm I},1}+S_{{\rm I},2}\) 写成 \(c_2\) 的函数,它是几次式?
解 \(S_{\rm I}=0\)。有几个解?分别给出四个曲率半径(其中两个相同)。
两组解的彗差分别多大(视场 \(1^\circ\))?只有一个自由参数,能否同时消彗差?
用实际光线追迹检验(零厚度):剩余球差来自五阶项 \(W_{060}\rho^6\)。只调离焦时,哪一组解满足衍射极限(\(\sigma_W\le\lambda/14\),\(\lambda={587.6\,}\mathrm{nm}\))?若冕牌、火石分别取中心厚 4 mm 与 2.5 mm,应怎样修正?
(1) 由式 (6.8),\(\varphi_1=\varphi\,\nu_1/(\nu_1-\nu_2)\),\(\varphi_2=-\varphi\,\nu_2/(\nu_1-\nu_2)\),即 \(f_1={43.32\,}\mathrm{mm}\)、\(f_2={-76.44\,}\mathrm{mm}\)。第一片入射平行光,\(u=0\),出射 \(u_1'=-a\varphi_1\);第二片入射 \(u=-a\varphi_1\),出射 \(u'=-a\varphi\), \[p_2=\frac{u+u'}{u-u'}=\frac{\varphi_1+\varphi}{\varphi_1-\varphi}=2.529 .\] \(p_2>1\):第二片的“物”是第一片会聚光束形成的虚物。
(2) 每片的 \(c_1-c_2=\varphi_1/(n_1-1)\)、\(c_3-c_4=\varphi_2/(n_2-1)\) 已由光焦度确定;再加 \(c_2=c_3\),四个曲率只剩一个自由。由 \(q=(c_1+c_2)/(c_1-c_2)\),\(q_1\)、\(q_2\) 都是 \(c_2\) 的一次函数,而式 (5.14) 的 \(S_{\rm I}\) 对 \(q\) 是二次的,所以总 \(S_{\rm I}(c_2)\) 是 \(c_2\) 的二次多项式。数值上(单位 mm,\(c_2\) 以 \(\mathrm{mm}^{-1}\) 计) \[S_{\rm I}=242.85\,c_2^2+14.054\,c_2+0.19504 .\]
(3) 判别式 \(14.054^2-4\times242.85\times0.19504=8.04>0\),有两个实根:
解 A:\(c_2=-0.03477\,\mathrm{mm}^{-1}\),半径 \(R_1=101.1\)、\(R_2=R_3=-28.8\)、\(R_4=-73.1\) mm(冕牌接近平凸,两片都强烈弯曲);
解 B:\(c_2=-0.02310\,\mathrm{mm}^{-1}\),半径 \(R_1=46.4\)、\(R_2=R_3=-43.3\)、\(R_4=-500.7\) mm(双凸冕牌,火石后表面近平)。
若判别式为负,则这一对玻璃做成的胶合物镜无法消球差,只能换玻璃或放弃胶合(留一个空气间隔,多一个自由度)。
(4) 由式 (5.14) 的 \(S_{\rm II}\) 求和,\(1^\circ\) 处解 A 的 \(W_{131}={-0.93\,}\mathrm{\mu m}\),解 B 为 0.82 μm,都不为零。消彗差需要 \(S_{\rm II}=0\) 这第二个条件,一个自由参数做不到。实际设计中通过选择玻璃对(改变 \(n\)、\(\nu\) 的搭配)或采用空气间隔,可以得到同时消球差、消彗差的“齐明消色差”物镜。
(5) 零厚度实际追迹:两组解的 \(W_{040}\) 都小于 0.001 μm(三阶球差确实消去),剩下的五阶项分别为 \(W_{060}={-0.41\,}\mathrm{\mu m}\)(A)与 −0.17 μm(B)。只调离焦时,\(\rho^6\) 的剩余方差为 \(\mathrm{Var}(\rho^6)-\mathrm{Cov}(\rho^6,\rho^2)^2/\mathrm{Var}(\rho^2)\)(附录 C 的方法),\(\sigma_W=0.113\abs{W_{060}}\),即 47 nm(A)与 20 nm(B)。\(\lambda/14={42\,}\mathrm{nm}\):只调离焦时,B 在轴上达到衍射极限,A 略超出。但这只是“只调离焦”的人为限制:若再留一点 \(W_{040}\) 去平衡 \(W_{060}\)(实际设计都这样做,最优组合是 Zernike 多项式 \(20\rho^6-30\rho^4+12\rho^2-1\)),剩余 RMS 为 \(\abs{W_{060}}/(20\sqrt7)\),A、B 分别约 8 nm 与 3 nm,都达到衍射极限。真正的区别是:B 的五阶球差约为 A 的 \(1/2.4\),对加工和装配误差的容差更大。原因是 A 的表面弯得更厉害,入射角更大。加上实际厚度(4 mm 与 2.5 mm)后,追迹给出 \(W_{040}={0.29\,}\mathrm{\mu m}\):厚度改变了第二、三面上的光线高度。只需把整个物镜重新弯曲(保持每片的光焦度不变,即 \(c_1-c_2\)、\(c_3-c_4\) 不变),四个半径变为 \(48.2\)、\(-41.8\)、\(-41.8\)、\(-353.4\) mm(焦距 100.02 mm),就可再次使 \(W_{040}=0\)。这里用实际追迹加一维求根完成,这正是“薄透镜初始设计 + 光线追迹优化”的标准流程。
Schmidt 相机的镜筒长度约为球面主镜曲率半径 \(R_m\),是焦距的 2 倍,十分笨重。设想把校正板(连同光阑)从球心移近主镜,放在离主镜 \(D=R_m-\Delta\) 处,校正板面形不变。主镜 \(R_m={6124\,}\mathrm{mm}\),光阑半径 \(a={610\,}\mathrm{mm}\)(\(F=2.51\)),校正板很薄,视场 \(\theta=3^\circ\)。
轴上光束仍然完全被校正,为什么?校正板仍在光阑上,它会引入彗差吗?
对离轴光束,主镜的球差与校正板不再完全抵消。用光阑移动的思想,求系统的彗差系数 \(W_{131}\) 与 \(\Delta\)、\(\theta\) 的关系。
子午彗差不超过 \(1''\)(地面视宁度的量级)时,镜筒最多能缩短多少?
若把镜筒缩短一半(\(\Delta=R_m/2\)),彗差 \(\le1''\) 的视场半径是多少?
移动后还会出现像散吗?估计 \(\Delta={19\,}\mathrm{mm}\) 时的大小。
(1) 轴上光束不论板放在哪里,都垂直穿过校正板并照满它,校正板给出的 \(-W_{040}\rho^4\) 正好抵消主镜的 \(W_{040}\rho^4\)(主镜的 \(S_{\rm I}\) 与光阑位置无关)。校正板在光阑上,主光线在板上的高度 \(\bar y=0\),由式 (5.12),它的非球面只贡献 \(S_{\rm I}\),不贡献彗差、像散、畸变。
(2) 问题出在主镜。光阑在球心时,视场 \(\theta\) 的主光线经过球心,在镜面上的高度为 \(\bar y_C=R_m\theta\)(取大小),主镜不产生彗差。现在主光线过离镜面 \(D\) 的光阑中心,在镜面上的高度为 \(\bar y=D\theta\)。对主镜而言,这等价于光阑从球心移动了,移动参数 \(s=(\bar y-\bar y_C)/a=-\Delta\theta/a\)。由式 (5.6),主镜的彗差为 \[W_{131}=4sW_{040}=-4\,\frac{\Delta\theta}{a}\cdot\frac{a^4}{4R_m^3}=-\frac{\Delta\,\theta\,a^3}{R_m^3}.\] 物理图像:校正板“看到”的是居中的光束,主镜“看到”的是偏心的光束,两者的球差只在轴上互相抵消;偏心光束看到的球差的 \(\rho^3\cos\theta\) 部分就是彗差(第 6.2 节)。
(3) 子午彗差 \(3\abs C=3kW_{131}\),\(k=2F\),角量除以焦距 \(f=R_m/2\): \[\frac{3\abs C}{f}=\frac{6F\,\Delta\,\theta\,a^3}{R_m^3f}.\] \(\theta=3^\circ\) 时,每缩短 1 mm 增加 \(0.0525''\)。令其为 \(1''\),得 \(\Delta\approx{19\,}\mathrm{mm}\):只能缩短 0.3%。用自己写的追迹(校正板置于离镜面 \(D\) 处)核对:\(\Delta=19\)、200、3062 mm 时,\(W_{131}\) 相对于 \(\Delta=0\) 的增量分别为 \(-0.97\)、\(-10.2\)、−158 μm,与公式的 \(-0.98\)、\(-10.35\)、−158.4 μm 相差不到 2%。
(4) \(\Delta=R_m/2={3062\,}\mathrm{mm}\) 时,令 \(6F\Delta\theta a^3/(R_m^3f)=1''\),得 \(\theta=3.3\times10^{-4}\) rad \(=1.1'\)。视场从几度缩到 1 角分:镜筒缩短一半,Schmidt 相机的大视场优势就完全丧失了。这就是 Schmidt 相机必须做成“两倍焦距长”的原因;要缩短镜筒,必须换用别的结构,例如让主镜也非球面化、或加副镜,用多出的自由度重新消彗差。
(5) 由式 (5.6),\(W_{222}=4s^2W_{040}=4(\Delta\theta/a)^2W_{040}\)。\(\Delta={19\,}\mathrm{mm}\) 时 \(s=1.6\times10^{-3}\),\(W_{222}\approx{0.002\,}\mathrm{\mu m}\)(追迹 0.003),完全可以忽略。像散是 \(s\) 的二阶效应,彗差是一阶效应,所以小的移动首先表现为彗差。
一片 N-BK7 等凸薄透镜(\(q=0\),\(n=1.5168\),\(f={100.0\,}\mathrm{mm}\))对远处方格靶成像,光阑在透镜前,但距离 \(d\) 未知。沿水平方向测得各格点(视场 \(\tan\theta_k\))的像到中心的距离 \(r'_k\),读数误差 \(\sigma={2\,}\mathrm{\mu m}\),见表 5。(模拟数据:由主光线的实际追迹加随机误差生成,种子 20261018,代码 scripts/ex4_data.py。)
计算相对畸变 \(D_k=r'_k/(f\tan\theta_k)-1\)。说明为什么模型应取 \(D=g_3t^2+g_5t^4\)(\(t=\tan\theta\)),并作加权拟合。
由薄透镜赛德尔和(式 (5.14),光阑在透镜处)与光阑移动公式,证明三阶系数为 \begin{gather*} g_3=-\frac12\Big[x\Big(3+\frac1n\Big)+\frac32\mathcal Bx^2+\frac14\mathcal Ax^3\Big], \\ x=\frac df, \end{gather*} 其中 \(\mathcal A\)、\(\mathcal B\) 分别是式 (5.14) 中 \(S_{\rm I}\) 与 \(S_{\rm II}\) 方括号内的量(\(p=-1\))。
由拟合的 \(g_3\) 求 \(d\) 及其不确定度。
是否存在别的光阑位置使这片透镜没有(三阶)畸变?证明:对任意形状的单片薄透镜(物在无穷远),光阑不在透镜上就必有三阶畸变;对正透镜,光阑在前必为桶形、在后必为枕形(负透镜相反)。
\(g_5\) 与 \(\chi^2\) 说明了什么?
| \(\tan\theta_k\) | 0.05 | 0.10 | 0.15 | 0.20 | 0.25 | 0.30 | 0.35 | 0.40 | |
|---|---|---|---|---|---|---|---|---|---|
| \(r'_k\)/mm | 4.999 | 9.968 | 14.896 | 19.742 | 24.493 | 29.125 | 33.608 | 37.922 |
(1) \(D_k\)(%)依次为 \(-0.02,-0.32,-0.69,-1.29,-2.03,-2.92,-3.98,-5.20\)。像高是视场的奇函数(把视场反向,像也反向),所以 \(r'=ft(1+g_3t^2+g_5t^4+\cdots)\),\(D\) 只含 \(t\) 的偶次方。三阶项 \(g_3t^2\) 来自式 (6.6),五阶项 \(g_5t^4\) 来自下一阶。\(D_k\) 的误差 \(\sigma_{D,k}=\sigma/(ft_k)\),小视场的点很不准,必须加权(附录 E)。加权拟合得 \(g_3=-0.3232\pm0.0011\),\(g_5=-0.010\pm0.008\),\(\chi^2=9.8\)(自由度 6)。
(2) 物在无穷远,视场 \(\tan\theta=t\) 的主光线在光阑中心过轴,到透镜时高度 \(\bar y=dt\),所以 \(s=dt/a\);\(H=at\)。光阑在透镜处的值:\(S_{\rm I}=\tfrac14a^4\varphi^3\mathcal A\),\(S_{\rm II}=\tfrac12a^2\varphi^2H\mathcal B=\tfrac12a^3t\varphi^2\mathcal B\),\(S_{\rm III}=H^2\varphi=a^2t^2\varphi\),\(S_{\rm IV}=a^2t^2\varphi/n\),\(S_{\rm V}=0\)。代入式 (5.7): \begin{align*} S'_{\rm V}&=s(3S_{\rm III}+S_{\rm IV})+3s^2S_{\rm II}+s^3S_{\rm I}\\ &=at^3\Big[d\varphi\Big(3+\frac1n\Big)\\ &\qquad+\frac32\mathcal B(d\varphi)^2+\frac14\mathcal A(d\varphi)^3\Big]. \end{align*} 口径 \(a\) 在 \(D=-S'_{\rm V}/(2H)\) 中约去,畸变与孔径无关;\(D=g_3t^2\),得到题给的式子(\(x=d\varphi=d/f\))。对 \(q=0\)、\(p=-1\):\(\mathcal A=12.933\),\(\mathcal B=-2.659\),\(3+1/n=3.659\)。
(3) 解三次方程 \(-\tfrac12[3.659x-3.989x^2+3.233x^3]=-0.3232\),只有一个实根 \(x=0.2200\),即 \(d={22.0\,}\mathrm{mm}\)。另两根为复数。误差传递 \(\sigma_d=f\sigma_{g_3}/\abs{\dd g_3/\dd x}={0.1\,}\mathrm{mm}\)。(生成数据所用的 \(d={22\,}\mathrm{mm}\)。)
(4) \(g_3=-\tfrac12x\,[\,(3+1/n)+\tfrac32\mathcal Bx+\tfrac14\mathcal Ax^2\,]\)。除 \(x=0\) 外,零畸变要求方括号为零,它的判别式为 \(\Delta_q=\tfrac94\mathcal B^2-\mathcal A(3+1/n)\)。把 \(\mathcal A\)、\(\mathcal B\) 对 \(q\) 的依赖代入,\(\Delta_q\) 是 \(q\) 的二次式,\(q^2\) 的系数为 \([\tfrac94(n+1)^2-(n+2)(3n+1)]/[n^2(n-1)^2]=-8.57<0\)(\(n=1.5168\)),其最大值 \(-29.3\)(在 \(q=0.5\))仍为负。对常用玻璃 \(n=1.45\)–\(2.0\),判别式的最大值都为负(约 \(-36\) 到 \(-12\))。所以方括号恒为正,\(g_3\) 与 \(x=d\varphi\) 反号。对正透镜(\(\varphi>0\)),光阑在前(\(x>0\))必为桶形;光阑在后时 \(s<0\),同一结论给出枕形(\(s\) 与 \(d\) 的关系变了,但 \(S'_{\rm V}\) 作为 \(s\) 的函数仍是 \(s\) 乘一个恒正的二次式)。负透镜 \(\varphi<0\),结论相反。所以单片透镜除非光阑在透镜上,否则不可能没有畸变;无畸变镜头至少需要两组透镜,例如关于光阑对称的结构(第 7.3 节)。
(5) \(g_5\) 只有 \(1.3\sigma\),在这个视场(\(\tan\theta\le0.4\))内五阶畸变不显著,三阶理论已足够描述。\(\chi^2=9.8\)(自由度 6,超过此值的概率为 0.13)属正常的统计涨落:用无噪声的真值做同样的拟合,\(\chi^2=0.05\),可见 \(t^6\) 项可以忽略,\(\chi^2\) 全部来自读数误差(主要是 \(\tan\theta=0.15\) 一点偏离 \(2.6\sigma\))。\(r'\) 只需 2 μm 的精度,就能把光阑位置定到 0.1 mm:畸变是测量光学系统几何参数的灵敏工具。
10 实验与数据处理:Hartmann 光阑法测透镜球差
在透镜前放一块开有若干小孔的光阑(Hartmann 光阑),每个小孔只让一束细光通过。在焦点前后各放一个屏,测出每个小光斑的位置,就知道了每一条“光线”的走向,从而直接测出不同环带光线与轴的交点——这就是纵向球差的定义。这种方法不需要干涉仪,对振动不敏感,至今仍用于检验大型反射镜与校准波前传感器(Shack–Hartmann 传感器是它的现代形式)。
装置:经扩束准直的 He–Ne 激光(632.8 nm)沿机械轴入射。N-BK7 平凸透镜(凸面朝光源,凸面曲率半径 103.0 mm,中心厚 6.0 mm,该波长 \(n=1.5151\))紧贴其前的 Hartmann 光阑在竖直直径上开有 14 个小孔,孔心在 \(y=\pm r\),\(r=3,6,\dots,21\) mm。两块 CCD 屏垂直于机械轴,距透镜后顶点 \(z_1={185.00\,}\mathrm{mm}\)、\(z_2={205.00\,}\mathrm{mm}\)。用质心法读出每个光斑中心的 \(y\) 坐标(以机械轴为原点),读数的随机误差 \(\sigma={5\,}\mathrm{\mu m}\)(各读数独立)。透镜的光轴可能相对机械轴略有偏心。数据见表 6。
模拟数据说明:表中数据由实际三维光线追迹(含全部高阶像差,透镜光轴偏心 0.15 mm)加独立高斯噪声生成,随机种子 20261017 事先固定,生成代码 scripts/exp_data.py。
对每个 \(r\),由 \(\pm r\) 两孔的四个读数构造“半差” \(Y_i=[y_i(+r)-y_i(-r)]/2\) 与“半和” \(M_i=[y_i(+r)+y_i(-r)]/2\)(\(i=1,2\))。说明半差为什么不受偏心的一阶影响。由 \(Y_1\)、\(Y_2\) 求该环带光线与轴的交点 \(z_c(r)\),并求它的标准不确定度 \(\sigma_{z_c}\)。哪些 \(r\) 的 \(z_c\) 最不准?
由三阶理论写出 \(z_c(r)\) 的模型,说明它对 \(r^2\) 是线性的,截距与斜率各代表什么。
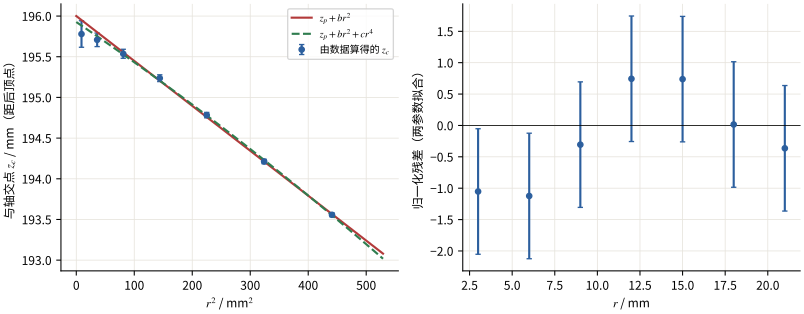
用加权最小二乘拟合 \(z_c=z_p+b\,r^2\),给出 \(z_p\)、\(b\) 及其不确定度、\(\chi^2\)。
由 \(b\) 求光阑半径 \(a={25\,}\mathrm{mm}\) 时的 \(W_{040}\)(取 \(u'=-a/f'\),\(f'={200\,}\mathrm{mm}\)),与薄透镜理论值比较。
再拟合 \(z_c=z_p+br^2+cr^4\)。\(r^4\) 项显著吗?两种拟合给出的 \(W_{040}\) 怎样解释?
由半和估计透镜的偏心量。
讨论系统误差:屏距 \(z_2-z_1\) 的误差、透镜厚度、小孔大小与衍射、质心偏差;提出改进方案。
| \(r\)/mm | \(y_1(+r)\) | \(y_1(-r)\) | \(y_2(+r)\) | \(y_2(-r)\) |
|---|---|---|---|---|
| 3 | 0.310 | \(-0.022\) | 0.010 | 0.294 |
| 6 | 0.464 | \(-0.179\) | \(-0.124\) | 0.434 |
| 9 | 0.619 | \(-0.334\) | \(-0.266\) | 0.590 |
| 12 | 0.765 | \(-0.470\) | \(-0.428\) | 0.750 |
| 15 | 0.890 | \(-0.595\) | \(-0.622\) | 0.929 |
| 18 | 0.988 | \(-0.696\) | \(-0.830\) | 1.142 |
| 21 | 1.061 | \(-0.775\) | \(-1.064\) | 1.391 |
(1) 透镜光轴偏心 \(\Delta\) 使所有光斑近似整体平移同一个量(在给定屏上),在 \(\pm r\) 两孔中同号出现,半差中相消;半和则保留它。在两屏之间光线是直线,过 \((z_1,Y_1)\)、\((z_2,Y_2)\),与轴交于 \begin{gather*} z_c=z_1+L\frac{Y_1}{Y_1-Y_2}, \\ L=z_2-z_1={20\,}\mathrm{mm}. \end{gather*} \(Y_i\) 由两个独立读数构成,\(\sigma_Y=\sigma/\sqrt2={3.5\,}\mathrm{\mu m}\)。误差传递: \[\sigma_{z_c}=\sigma_Y\frac{L}{(Y_1-Y_2)^2}\sqrt{Y_1^2+Y_2^2}.\] 结果见表 7。\(r=3\) mm 时 \(Y_1-Y_2\) 只有 0.31 mm,\(\sigma_{z_c}={0.16\,}\mathrm{mm}\);\(r=21\) mm 时为 0.024 mm。小环带的光线与轴夹角小,交点难定,所以必须加权拟合。
(2) 由式 (6.1),环带 \(\rho=r/a\) 的光线与轴交于 \(z_c(r)=z_p+\delta(\rho)\),\(\delta=-4W_{040}\rho^2/(n'u'^2)\),即 \(z_c=z_p+b\,r^2\), \[b=-\frac{4W_{040}}{u'^2a^2}=-\frac{4W_{040}f'^2}{a^4}.\] 截距 \(z_p\) 是近轴焦点(到后顶点的距离,即后焦距),斜率 \(b\) 正比于球差系数;欠校正(\(W_{040}>0\))时 \(b<0\)。
(3) 以 \(w_i=1/\sigma_{z_c,i}^2\) 加权(公式见附录 E):\(z_p=196.000\pm0.036\) mm,\(b=(-5.52\pm0.11)\times10^{-3}\,\mathrm{mm^{-1}}\),\(\chi^2=3.7\)(自由度 5),拟合良好;\(z_p\) 与 \(b\) 的相关系数为 \(-0.92\)(截距由大 \(r\) 的点外推得到)。不确定度只计读数的统计误差,未按 \(\chi^2\) 放大(\(\chi^2\) 小于自由度)。
(4) \(W_{040}=-b\,a^4/(4f'^2)=(13.5\pm0.3)\,\mathrm{\mu m}\)(约 21 个波长)。薄透镜理论(\(q=1\),\(p=-1\),\(f=103.0/(n-1)={200.0\,}\mathrm{mm}\),式 (5.14)):\(W_{040}={13.47\,}\mathrm{\mu m}\);把厚度算进去的逐面赛德尔和为 13.40 μm。测量值与两者在 \(0.3\sigma\) 内一致;薄透镜近似的误差(0.5%)远小于测量不确定度。近轴焦点的理论值(厚透镜近轴追迹)为 196.005 mm,与 \(z_p\) 一致。
(5) 三参数拟合:\(z_p=195.93\pm0.06\) mm,\(b=(-4.81\pm0.52)\times10^{-3}\,\mathrm{mm^{-1}}\),\(c=(-1.3\pm0.9)\times10^{-6}\,\mathrm{mm^{-3}}\),\(\chi^2=1.8\)(自由度 4)。由 \(b\) 得 \(W_{040}=(11.8\pm1.3)\,\mathrm{\mu m}\),与两参数的 \(13.5\pm0.3\) 相差约 \(1.3\sigma\)。怎样理解:
物理上,\(b\) 在两种拟合中的含义不同。三参数拟合中 \(b\) 是“纯三阶”系数,五阶项 \(cr^4\) 把边缘纵向球差的一部分分走了;两参数拟合中 \(b\) 把三阶与五阶的贡献混在一起,是一个“有效”系数。薄透镜理论值 13.47 μm 对应的是三阶部分。
统计上,\(c\) 只有 \(1.4\sigma\),\(\chi^2\) 下降 1.9,对增加一个参数而言不显著;\(b\) 与 \(c\) 强相关,加入 \(c\) 后 \(b\) 的不确定度扩大约 5 倍。两者的相关系数为 \(-0.98\)。用无噪声的追迹数据做同样的拟合:三参数给出真实的 \(c=-1.6\times10^{-7}\,\mathrm{mm^{-3}}\)(在 \(r=21\) mm 处只占纵向球差的 1.3%),纯三阶 \(W_{040}={13.40\,}\mathrm{\mu m}\);两参数给出的“有效”值为 13.61 μm,比纯三阶大 1.6%,但小于统计误差 0.27 μm。所以本数据中三参数拟合的 \(c\) 主要是噪声,偏离来自 \(b\)–\(c\) 的相关性,而不是真实的五阶球差。
结论:在本数据精度下,应报告两参数模型的结果(它给出的是包含少量五阶贡献的有效系数,偏差小于统计误差);要真正测出五阶球差,需要把读数误差降低一个数量级,或者加大孔径(\(cr^4\) 相对于 \(br^2\) 的比例随 \(r^2\) 增长)。
(6) 半和 \(M_1\)、\(M_2\) 在各环带近似相同,均值约 0.145 mm 与 0.157 mm。傍轴近似下,透镜把平行光会聚到它自己光轴上的焦点,所以把半和线性内插到近轴焦点 \(z_p\),各环带平均得 \(\Delta=0.152\pm0.001\) mm(生成值 0.15 mm;球差使偏心光束的中心略有偏移,大环带处约 4%)。
(7) 屏距:若 \(L\) 偏大 0.05 mm,所有 \(z_c-z_1\) 按比例偏大,\(z_p\) 偏 \(+{0.03\,}\mathrm{mm}\)、\(b\) 偏 \(+0.25\%\),对 \(W_{040}\) 的影响小于统计误差,但 \(z_p\) 的系统误差与统计误差相当,需要独立标定屏距。厚度:已用逐面赛德尔和估计,影响 0.5%。小孔:孔径 \(d_h\) 的衍射使光斑展宽 \(\sim\lambda z/d_h\),只影响质心精度,不引入偏差;但孔内光线本身跨越一段 \(\rho\),球差使光斑内部不对称,质心比孔心的光线略偏(偏差 \(\propto d_h^2\))。改进:两屏间距加大(\(\sigma_{z_c}\propto1/L\) 的因子)、多拍几次取平均、改用正交两条直径的孔(同时检测像散)、用旋转透镜 \(180^\circ\) 的方法分离偏心与透镜自身的不对称。
| \(r\)/mm | \(Y_1\)/mm | \(Y_2\)/mm | \(z_c\)/mm | \(\sigma_{z_c}\)/mm |
|---|---|---|---|---|
| 3 | 0.1660 | \(-0.1420\) | 195.779 | 0.163 |
| 6 | 0.3215 | \(-0.2790\) | 195.708 | 0.083 |
| 9 | 0.4765 | \(-0.4280\) | 195.536 | 0.055 |
| 12 | 0.6175 | \(-0.5890\) | 195.236 | 0.041 |
| 15 | 0.7425 | \(-0.7755\) | 194.783 | 0.033 |
| 18 | 0.8420 | \(-0.9860\) | 194.212 | 0.027 |
| 21 | 0.9180 | \(-1.2275\) | 193.557 | 0.024 |
11 小结:推导链
起点:费马原理 \(\Rightarrow\) 折线路径误差二阶(推论 1)、端点变分 \(\delta[AB]=n'\uvec k'\cdot\delta\vect r'-n\uvec k\cdot\delta\vect r\) \(\Rightarrow\) 光线垂直波前。
度量:波像差 \(W=[OE']-[OQ]\)(式 (3.5))\(\Rightarrow\) 横向像差 \(\varepsilon=-(R/n')\nabla W\)(式 (3.6));离焦 \(W_{020}=n'u'^2\delta/2\)(式 (3.8))。
形式:旋转 + 镜面对称 \(\Rightarrow\) \(W(h^2,\rho^2,h\rho\cos\theta)\) \(\Rightarrow\) 二阶 = 高斯光学,四阶 = 五个赛德尔项(式 (4.3)),横向三阶。
大小:断开光路算球面镜(式 (5.4))与单面轴上球差(式 (5.8));光阑在球心 \(\Rightarrow\) 只有 \(S_{\rm I}\) 与 Petzval \(S_{\rm IV}\)(式 (5.10));光阑移动 \(\vect\rho\to\vect\rho+s\vect h\)(式 (5.7),\(s=\bar A/A\))\(\Rightarrow\) 全部五个和(式 (5.11)),非球面附加项(式 (5.12));各面相加;薄透镜的 \(q\)、\(p\) 形式(式 (5.14))。
效果:表 2、表 3;球差的 3/4、2/3、1/2 三种最佳焦面;彗差 \(60^\circ\) 与 \(3:1\);像散两条焦线与 T–S–P 三比一(式 (6.3));Petzval 和(式 (6.5));畸变 \(D=-S_{\rm V}h^2/(2H)\)(式 (6.6))。
消除:非球面放在光阑处(Schmidt,式 (7.1));正弦条件(式 (7.2))与齐明;对称原理(\(W\) 对 \(\vect h\) 为偶);光阑位置(\(s^*=-S_{\rm II}/S_{\rm I}\));正负透镜分离(Petzval);两个圆锥常数解两个线性条件(RC);\(\nu_1f_1+\nu_2f_2=0\)(式 (6.8))。
检验:矢量斯涅耳定律(式 (8.1))的实际光线追迹与赛德尔和一致(表 4),标度律斜率 3/2/1 与 1/2/3(图 15)。
参考文献
附录 A 单个折射球面轴上球差的展开
设定
球面曲率半径 \(r>0\)(球心 \(C\) 在顶点右方),左侧折射率 \(n\)、右侧 \(n'\)。实物点 \(O\) 在顶点左方 \(L\) 处,近轴像点 \(I'\) 在顶点右方 \(L'\) 处(\(L'>r\)),满足 \(n/L+n'/L'=(n'-n)/r\)(即 \(n'/l'-n/l=(n'-n)c\),\(l=-L\),\(l'=L'\))。光阑在该面上,出瞳就是该面。由断开光路公式 (3.9),取折点为球面上的点 \(P\)(与参考球上的点相差像差量级,引起的误差为二阶): \begin{gather*} V(P)=n\abs{OP}+n'\abs{PI'}, \\ W(P)=V(\text{顶点})-V(P). \end{gather*}
用球心角作参数
设 \(P\) 对球心的张角为 \(\phi\)(\(\phi=0\) 为顶点),\(Y=r\sin\phi\)。\(O\)、\(C\)、\(I'\) 共线,\(\abs{OC}=L+r\),\(\abs{CI'}=L'-r\)。由余弦定理, \begin{gather*} \abs{OP}^2=(L+r)^2+r^2-2r(L+r)\cos\phi, \\ \abs{PI'}^2=(L'-r)^2+r^2+2r(L'-r)\cos\phi . \end{gather*} 用 \(\cos\phi=1-\phi^2/2+\phi^4/24-\dots\): \begin{align*} \abs{OP}^2&=L^2\Big[1+g_1\phi^2-\tfrac{g_1}{12}\phi^4\Big],& g_1&=\frac{r(L+r)}{L^2};\\ \abs{PI'}^2&=L'^2\Big[1-g_2\phi^2+\tfrac{g_2}{12}\phi^4\Big],& g_2&=\frac{r(L'-r)}{L'^2}. \end{align*}
开方
\(\sqrt{1+x}=1+x/2-x^2/8+\order{x^3}\),保留到 \(\phi^4\): \begin{align*} \abs{OP}&=L\Big[1+\tfrac{g_1}{2}\phi^2-\big(\tfrac{g_1}{24}+\tfrac{g_1^2}{8}\big)\phi^4\Big],\\ \abs{PI'}&=L'\Big[1-\tfrac{g_2}{2}\phi^2+\big(\tfrac{g_2}{24}-\tfrac{g_2^2}{8}\big)\phi^4\Big]. \end{align*}
二次项消去
\(V\) 的 \(\phi^2\) 系数为 \(\tfrac12(nLg_1-n'L'g_2)=\tfrac r2\big[n\tfrac{L+r}{L}-n'\tfrac{L'-r}{L'}\big]=\tfrac r2\big[(n-n')+r\big(\tfrac nL+\tfrac{n'}{L'}\big)\big]=0\),最后一步用了成像公式。这就是“近轴像点”的含义:在 \(I'\) 处,波前到二阶是严格的球面。
四次项
\(\phi^4\) 系数中,\(-\tfrac{1}{24}(nLg_1-n'L'g_2)\) 同样为零,剩下 \begin{align*} V(\phi)-V(0)&=-\frac{\phi^4}{8}\big(nLg_1^2+n'L'g_2^2\big) \\ &=-\frac{r^2\phi^4}{8}\left[\frac{n(L+r)^2}{L^3}+\frac{n'(L'-r)^2}{L'^3}\right]. \end{align*} 四阶精度下 \(\phi^4=Y^4/r^4\),于是 \[W(Y)=\frac{Y^4}{8r^2}\left[\frac{n(L+r)^2}{L^3}+\frac{n'(L'-r)^2}{L'^3}\right].\]
化为 Welford 形式
边缘光线 \(u=Y/L\)(\(=-Y/l\)),\(u'=-Y/L'\),折射不变量 \(A=n(u+Yc)=nY(L+r)/(Lr)\),折射前后相等,即 \(n(L+r)/L=n'(L'-r)/L'\equiv\hat A\)。于是方括号 \(=\hat A^2\big[1/(nL)+1/(n'L')\big]\),而 \(\Delta(u/n)=u'/n'-u/n=-Y\big[1/(n'L')+1/(nL)\big]\),\(A=Y\hat A/r\)。所以 \[W(Y)=-\frac18A^2Y\Delta\!\left(\frac un\right),\] 在光瞳边缘 \(Y=y\) 处即 \(W_{040}=S_{\rm I}/8\),\(S_{\rm I}=-A^2y\Delta(u/n)\),这就是式 (5.8)。(虚物、虚像、凹面等情形由解析延拓给出同一公式;verify_sympy.py 对一般 \(n,n',L,L'\) 直接展开核对。)
附录 B 薄透镜赛德尔和的推导
空气中薄透镜,两面曲率 \(c_1\)、\(c_2\),玻璃折射率 \(n\),两面上边缘光线高度都是 \(y\),光阑在透镜处(\(\bar y=0\))。用 \(\varphi\)、\(q\)、\(p\) 表示: \begin{gather*} c_1=\frac{(q+1)\varphi}{2(n-1)},\quad c_2=\frac{(q-1)\varphi}{2(n-1)},\\ u=\frac{(p+1)y\varphi}{2},\quad u'=\frac{(p-1)y\varphi}{2}. \end{gather*} (后两式由 \(p=(u+u')/(u-u')\) 与 \(u-u'=y\varphi\) 解出。)透镜内部的斜率由第一面的折射公式 \(nu_1'=u-yc_1(n-1)\) 得 \(u_1'=y\varphi(p-q)/(2n)\)。各面所需的量: \begin{align*} &\text{第一面:}A_1=u+yc_1,\\ &\qquad \Delta_1\equiv\Delta(u/n)_1=\frac{u_1'}{n}-u,\\ &\text{第二面:}A_2=n(u_1'+yc_2),\\ &\qquad \Delta_2\equiv\Delta(u/n)_2=u'-\frac{u_1'}{n}. \end{align*}
球差
\(S_{\rm I}=-y(A_1^2\Delta_1+A_2^2\Delta_2)\)。把上面各式代入后,这是 \(q\)、\(p\) 的二次多项式乘 \(y^4\varphi^3\),按 \(q^2\)、\(qp\)、\(p^2\) 与常数项整理即得式 (5.14) 第一行(verify_sympy.py 逐项核对)。
彗差
主光线过透镜中心,\(\bar y=0\),所以 \(\bar A_1=\bar u\),透镜内 \(\bar u_1'=\bar u/n\),\(\bar A_2=n\bar u_1'=\bar u\)。于是 \(S_{\rm II}=-\bar uy(A_1\Delta_1+A_2\Delta_2)\),\(H=\bar uy\),整理得式 (5.14) 第二行。
像散
\(S_{\rm III}=-\bar u^2y(\Delta_1+\Delta_2)=-\bar u^2y(u'-u)=\bar u^2y^2\varphi=H^2\varphi\):与 \(q\)、\(p\) 无关是因为 \(\bar A_1=\bar A_2\),两面的贡献只通过 \(\Delta_1+\Delta_2=u'-u\) 出现。
Petzval 与畸变
\(S_{\rm IV}=-H^2[c_1(1/n-1)+c_2(1-1/n)]=H^2\varphi/n\)。\(S_{\rm V}=\sum_j(\bar A_j/A_j)(S_{{\rm III},j}+S_{{\rm IV},j})\),代入后两面贡献相消,\(S_{\rm V}=0\)(sympy 核对);物理原因是主光线过薄透镜中心不偏折,与平的物面、像面相交,像高严格正比于物高。
附录 C RMS 波像差与最佳焦面的积分
光瞳平均
对圆形光瞳上均匀照明,按面积平均:\(\avg{f}=\frac1\pi\int_0^{2\pi}\!\!\int_0^1f\,\rho\,\dd\rho\,\dd\theta\)。对只依赖 \(\rho\) 的函数,\(\avg{f}=\int_0^1f\cdot2\rho\,\dd\rho\),于是 \(\avg{\rho^{2m}}=1/(m+1)\)。环形光瞳 \(\epsilon\le\rho\le1\):权重 \(2\rho/(1-\epsilon^2)\),\(\avg{\rho^{2m}}=(1-\epsilon^{2m+2})/[(m+1)(1-\epsilon^2)]\)。
方差
波前的方均根起伏定义为 \(\sigma_W^2=\avg{W^2}-\avg W^2\)(扣除平均值,即活塞项不影响像质)。对 \(W=W_{040}(\rho^4-\beta\rho^2)\): \begin{align*} \frac{\sigma_W^2}{W_{040}^2}&=\avg{\rho^8}-2\beta\avg{\rho^6}+\beta^2\avg{\rho^4} \\ &\quad-\big(\avg{\rho^4}-\beta\avg{\rho^2}\big)^2 \\ &=\frac15-\frac\beta2+\frac{\beta^2}{3}-\Big(\frac13-\frac\beta2\Big)^2 \\ &=\frac{4}{45}-\frac{\beta}{6}+\frac{\beta^2}{12}. \end{align*} 对 \(\beta\) 求导为零得 \(\beta=1\),\(\sigma_W^2=W_{040}^2/180\),\(\sigma_W=W_{040}/(6\sqrt5)\)。一般地,最佳离焦与活塞项就是用 \(\{1,\rho^2\}\) 对 \(\rho^4\) 作(以光瞳面积为权重的)最小二乘,剩余方差为 \(\mathrm{Var}(\rho^4)-\mathrm{Cov}(\rho^4,\rho^2)^2/\mathrm{Var}(\rho^2)\),这就是例题 1 第 (5) 问所用的公式。
RMS 光斑
光线的径向横向像差 \(\varepsilon_r=-kW_{040}(4\rho^3-2\beta\rho)\),与 \(\theta\) 无关,光斑质心在原点。 \begin{align*} \frac{\avg{\varepsilon_r^2}}{(kW_{040})^2}&=\avg{16\rho^6-16\beta\rho^4+4\beta^2\rho^2}\\ &=4-\frac{16}{3}\beta+2\beta^2, \end{align*} 极小在 \(\beta=4/3\)。
附录 D RC 圆锥常数的推导
本附录用第 5.3 节的逐面公式 (5.11)、(5.12) 推出式 (7.5)。每一步都已用 sympy 符号核对(脚本见 VERIFY.md)。
几何
主镜焦距 \(f_1\)(凹面,\(c_1=-1/(2f_1)\)),光阑在主镜上,边缘光线高度 \(y_1=a\)。副镜放在离主镜 \(D\) 处,最终焦点在主镜顶点后 \(\beta f_1\) 处。副镜把会聚向主镜焦点 \(F_1\) 的光束(虚物在副镜后 \(f_1-D\) 处)成像到离副镜 \(D+\beta f_1\) 的焦点,横向放大率 \begin{gather*} m=\frac{D+\beta f_1}{f_1-D}\quad\Rightarrow\\ D=f_1\,\frac{m-\beta}{m+1},\qquad f_1-D=f_1\,\frac{1+\beta}{m+1}. \end{gather*}
近轴光线数据
按本讲约定,反射后 \(n'=-n\)。
主镜:入射 \(u=0\),\(n=1\to n'=-1\)。由式 (3.4),\(u_1'=a/f_1\)。转移距离为 \(-D\),得副镜处高度 \[y_2=a\Big(1-\frac{D}{f_1}\Big)=ka,\qquad k\equiv\frac{1+\beta}{m+1}.\]
副镜:\(n=-1\to n'=1\),出射光会聚到 \(D+\beta f_1\) 处,\(u_2'=-y_2/(D+\beta f_1)\)。由式 (3.4) 解出副镜曲率 \[c_2=\frac{1-m^2}{2f_1m(1+\beta)}\qquad(\text{凸面}).\]
主光线(视场角 \(\theta\)):过主镜中心,\(\bar y_1=0\),反射后斜率 \(-\theta\),到副镜处高度 \(\bar y_2=D\theta\)。拉格朗日不变量 \(H=a\theta\)。
四个赛德尔和
把上面的数据代入式 (5.11),再加上式 (5.12) 的圆锥项(\(\Delta n=\mp2\))。逐项整理得 \begin{align*} S_{\rm I}^{(1)}&=\frac{a^4}{4f_1^3}\,(\kappa_1+1),\\ S_{\rm I}^{(2)}&=-\frac{a^4}{4f_1^3}\cdot\frac{(1+\beta)(m-1)^3}{m^3(m+1)}\\ &\qquad\times\Big[\kappa_2+\Big(\frac{m+1}{m-1}\Big)^2\Big],\\ S_{\rm II}^{(1)}&=-\frac{a^3\theta}{2f_1^2},\\ S_{\rm II}^{(2)}&=-\frac{a^3\theta}{4f_1^2}\cdot\frac{m-1}{m^3(m+1)}\\ &\qquad\times\Big[\kappa_2(m-1)^2(m-\beta)-(m+1)^2(m+\beta)\Big]. \end{align*} 几个检查:
主镜的 \(S_{\rm I}^{(1)}\) 在 \(\kappa_1=-1\)(抛物面)时为零,与第 5.1 节一致;\(\kappa_1=0\) 时为 \(a^4/(4f_1^3)\cdot1=8\times a^4/(32f_1^3)\),即 \(W_{040}=a^4/(32f_1^3)\),与式 (5.4) 一致。
主镜的彗差 \(S_{\rm II}^{(1)}\) 与 \(\kappa_1\) 无关(主镜在光阑上),对应 \(W_{131}=-a^3\theta/(4f_1^2)\),就是第 5.2 节求得的抛物面镜彗差。
副镜的方括号说明:\(\kappa_2=-[(m+1)/(m-1)]^2\) 时副镜自身无球差,这就是经典卡塞格林的副镜。
解方程
先由 \(S_{\rm II}^{(1)}+S_{\rm II}^{(2)}=0\): \begin{gather*} (m-1)\Big[\kappa_2(m-1)^2(m-\beta)-(m+1)^2(m+\beta)\Big]\\ =-2m^3(m+1). \end{gather*} 解出 \(\kappa_2(m-1)^3(m-\beta)=(m+1)^2(m+\beta)(m-1)-2m^3(m+1)\)。右边等于 \(-(m+1)^2(m-1)(m-\beta)-2m(m+1)\):两者之差为 \((m+1)^2(m-1)\cdot2m-2m^3(m+1)+2m(m+1)=2m(m+1)\big[(m+1)(m-1)-m^2+1\big]=0\)。于是 \[\kappa_2=-\Big(\frac{m+1}{m-1}\Big)^2-\frac{2m(m+1)}{(m-\beta)(m-1)^3}.\] 再由 \(S_{\rm I}^{(1)}+S_{\rm I}^{(2)}=0\),并利用上式 \(\kappa_2+[(m+1)/(m-1)]^2=-2m(m+1)/[(m-\beta)(m-1)^3]\): \begin{align*} \kappa_1+1&=\frac{(1+\beta)(m-1)^3}{m^3(m+1)}\cdot\Big[-\frac{2m(m+1)}{(m-\beta)(m-1)^3}\Big]\\ &=-\frac{2(1+\beta)}{m^2(m-\beta)} . \end{align*} 这就是式 (7.5)。RC 的主镜比抛物面略“更双曲”(\(\kappa_1<-1\)):主镜带一点过校正的球差,由副镜相应地少校正一点来补偿。两者的球差在轴上抵消,而副镜(不在光阑上)的球差经光阑移动生出的彗差,恰好抵消主镜的彗差。
附录 E 加权最小二乘
数据 \((x_i,y_i)\),\(y_i\) 的标准不确定度 \(\sigma_i\),模型 \(y=a+bx\)。使 \begin{gather*} \chi^2(a,b)=\sum_i w_i\,(y_i-a-bx_i)^2, \\ w_i=1/\sigma_i^2 \end{gather*} 最小。令 \(\partial\chi^2/\partial a=\partial\chi^2/\partial b=0\),记 \(S=\sum w_i\),\(S_x=\sum w_ix_i\),\(S_y=\sum w_iy_i\),\(S_{xx}=\sum w_ix_i^2\),\(S_{xy}=\sum w_ix_iy_i\),\(\Delta=SS_{xx}-S_x^2\),得 \begin{gather*} a=\frac{S_{xx}S_y-S_xS_{xy}}{\Delta}, \\ b=\frac{SS_{xy}-S_xS_y}{\Delta}. \end{gather*} \(a\)、\(b\) 是 \(y_i\) 的线性组合,按误差传递, \begin{gather*} \sigma_a^2=\frac{S_{xx}}{\Delta}, \\ \sigma_b^2=\frac{S}{\Delta}, \\ \mathrm{cov}(a,b)=-\frac{S_x}{\Delta}. \end{gather*} 若 \(\sigma_i\) 估计正确,\(\chi^2\) 的期望值为自由度 \(N_{\rm f}=N-2\);\(\chi^2/N_{\rm f}\) 明显大于 1 说明模型不全或误差低估。多参数模型 \(y=\sum_jc_jf_j(x)\) 的写法相同:设计矩阵 \(X_{ij}=f_j(x_i)\),权矩阵 \(\mathsf W=\mathrm{diag}(w_i)\),\(\vect c=(X^{\mathsf T}\mathsf WX)^{-1}X^{\mathsf T}\mathsf W\vect y\),协方差矩阵 \((X^{\mathsf T}\mathsf WX)^{-1}\)。实验题中 \(x=r^2\)。