原子钟与 GPS 中的相对论
2026 年 10 月
1 导读
手机里的导航芯片能在几秒内告诉你身在何处,误差几米。它做的事情说穿了只有一件:测时间。天上的每颗导航卫星都带着原子钟,不停地广播“我在哪里、现在几点”;接收机记下信号到达的时刻,乘以光速就得到距离。光在 1 ns 内走约 30 cm,所以要定位到米级,卫星钟之间、卫星钟与地面之间必须同步到几纳秒。在这个精度上,爱因斯坦的两个预言——运动的钟走得慢、引力势低处的钟走得慢——都不再是“小修正”:GPS 卫星上的钟每天比地面钟快约 38 μs,相当于约 11 km 的光程。本讲从“钟为什么准”讲到“钟为什么不同步”,再讲到“用钟去称地球”。
钟由两部分组成:一个周期性振荡的“摆”,和一个数周期的“计数器”。原子钟的“摆”是原子两个能级之间的跃迁频率——同种原子的跃迁频率处处相同,不会磨损。1938 年起 Rabi 小组发展了分子束磁共振方法[1](Rabi 因此获 1944 年诺贝尔奖)。1949 年 Ramsey 发明分离振荡场方法:让原子先后穿过两段相距很远的振荡场,共振线宽由两段之间的飞行时间决定[2], [3],他因此获 1989 年诺贝尔物理学奖的一半。1955 年,英国国家物理实验室(NPL)的 Essen 与 Parry 建成第一台真正用作频率标准的铯束原子钟[3], [4]。1967 年第 13 届国际计量大会把秒定义为“铯 133 原子基态两个超精细能级之间跃迁所对应辐射的 9 192 631 770 个周期的持续时间”[5],这个数至今是定义值。
把原子先激光冷却、再像喷泉一样竖直抛起,原子两次穿过同一个微波腔,中间的飞行时间可以长达约 1 s。Zacharias 早年尝试过这种“原子喷泉”,因为慢原子太少而失败;1989 年 Kasevich、Chu 等人用激光冷却的钠原子实现了它[3], [6]。铯喷泉钟成为复现秒定义的基准,其相对不确定度达到 \(10^{-16}\) 量级(据 Chou 等人 2010 年的引述,当时报道的最低值为 \(3.4\times10^{-16}\)[7])。
更进一步,把“摆”换成光频跃迁(频率约 \({10^{15}\,}\mathrm{Hz}\),比微波高 5 个数量级),再用飞秒光频梳把光频“数”下来[8],就得到光钟。2005 年 Katori 小组实现了光晶格钟[9];2014 年锶光晶格钟的系统不确定度达到 \(6.4\times10^{-18}\)[10];2018 年镱光晶格钟为 \(1.4\times10^{-18}\)[11];2019 年铝离子钟和 2024 年锶光晶格钟先后低于 \(10^{-18}\)(\(9.4\times10^{-19}\)、\(8.1\times10^{-19}\))[12], [13]。
1959–1960 年,Pound 与 Rebka 在哈佛大学 22.5 m 高的塔里,用 \(^{57}\mathrm{Fe}\) 的 14.4 keV \(\gamma\) 射线(穆斯堡尔效应提供极窄的谱线)测出了地球引力造成的约 \(2.5\times10^{-15}\) 的频移,据文献转述,实测与预言之比为 \(1.05\pm0.10\)[14], [15];1964 年 Pound 与 Snider 将精度提高到约 1%[16]。1971 年 10 月,Hafele 与 Keating 带着 4 台铯束钟乘民航班机分别向东、向西环绕地球一周。与美国海军天文台的钟相比,向东一圈的钟慢了 \(59\pm10\) ns,向西一圈的钟快了 \(273\pm7\) ns;理论预言为 \(-40\pm23\) ns 与 \(+275\pm21\) ns[17], [18]。1976 年的 Gravity Probe A 把一台氢钟用火箭送到约 1 万千米高,验证引力红移到 \(10^{-4}\) 量级[19], [20];2014 年两颗伽利略导航卫星被意外送入偏心轨道,利用它们的星载氢钟,2018 年两个小组把这一检验又推进了约 5 倍[20], [21]。2010 年,美国国家标准与技术研究院(NIST)的 Chou 等人比较两台铝离子光钟,测出了把其中一台抬高 33 cm 造成的频率差,以及每秒几米的运动造成的时间膨胀[7];2022 年,Bothwell 等人在一团毫米大小的锶原子云内部分辨出了上下两部分之间的引力红移[22]。
第一颗 GPS 试验卫星(Navstar 1)于 1978 年 2 月 22 日发射[23]。在此之前,1977 年 6 月发射的 NTS-2 卫星第一次把铯钟送入轨道:工程师们对相对论修正的大小甚至符号仍有疑虑,于是在星上装了一个可以事后开启的频率合成器。铯钟开机后先“裸跑”约 20 天,测得它比地面钟快 \(442.5\times10^{-12}\),而广义相对论的预言是 \(446.5\times10^{-12}\)[24]。GPS 标称星座为 24 颗卫星,分布在 6 个倾角 \(55^\circ\) 的轨道面上[24],轨道周期为半个恒星日(约 11 h 58 min)。卫星钟的标称基频为 10.23 MHz,L1、L2 载波分别是它的 154 倍和 120 倍;而卫星钟在发射前被有意调低到 10.22999999543 MHz[24]——这个奇怪的数字正是本讲第 6 节要算出的。中国的北斗三号(BDS-3)标称星座由 3 颗地球静止轨道(GEO)、3 颗倾斜地球同步轨道(IGSO)和 24 颗中圆地球轨道(MEO)卫星组成,MEO 卫星轨道高度 21528 km[25]。
学习目标
学完本讲,你应当能够:
由洛伦兹变换、等效原理和“波峰计数”论证,推出弱引力场中钟的速率公式 \(\dd\tau/\dd t\approx1+\Phi/c^2-v^2/(2c^2)\),说明每一项的来源与略去项的阶;
用布洛赫矢量在旋转参考系中的进动描述两能级原子,推出拉比线型与 Ramsey 条纹,算出条纹宽度 \(1/(2T)\),理解原子喷泉为什么能把线宽压到亚赫兹;
从二项分布出发推出量子投影噪声限制下的短期稳定度 \(\sigma_y\sim\frac{1}{\pi Q}\sqrt{T_{\mathrm c}/(N\tau_{\mathrm a})}\),并会读 Allan 偏差;
写出伪距方程,用线性化与最小二乘解出位置与接收机钟差,理解几何精度因子(DOP);
逐项算出 GPS 卫星钟的相对论速率差、频率偏置、偏心率周期项与 Sagnac 修正,推出两种效应相抵的轨道半径 \(1.5R_{\mathrm E}\);
把光钟的 \(10^{-18}\) 换算成 1 cm 的高度,分析 Chou 2010 实验与地球潮汐对钟的影响。
力学:牛顿引力与引力势能、开普勒定律、圆周运动、转动参考系中的离心力、角动量与力矩;
电磁学:磁矩在磁场中受到的力矩 \(\vect{m}\times\vect{B}\);
狭义相对论:知道光速不变与洛伦兹变换(第 3.2 节会复习用到的部分);
数学:泰勒展开、矢量叉乘、复数、一元微积分、方差的概念。
本讲新引入的工具(分数频率、钟假设、等效原理、坐标时、大地水准面、两能级系统与布洛赫矢量、二项分布与 Allan 方差、矩阵与最小二乘、偏近点角、勒让德展开)都在首次使用前给出定义与推导。
建议学时
共 2 学时(约 90 分钟):前置模块 25 分钟;原子钟原理 25 分钟;GPS 定位 10 分钟;GPS 中的相对论 20 分钟;光钟与相对论大地测量 10 分钟。例题与实验题供课后练习,附录供深入阅读。
推导路线
洛伦兹变换 \(\Rightarrow\) 时间膨胀与多普勒效应;等效原理 + 波峰计数 \(\Rightarrow\) 引力红移 \(\Rightarrow\) 钟速公式 \(\Rightarrow\) 大地水准面上的钟同速。磁矩进动 + 旋转参考系 \(\Rightarrow\) 布洛赫方程 \(\Rightarrow\) 拉比与 Ramsey 线型 \(\Rightarrow\)(二项分布)量子投影噪声 \(\Rightarrow\) 稳定度。伪距方程 \(\Rightarrow\) 最小二乘与 DOP;钟速公式 + 开普勒轨道 \(\Rightarrow\) 卫星钟的常值与周期修正;惯性系中光速不变 \(\Rightarrow\) Sagnac 修正。钟速公式 \(\Rightarrow\) 光钟测高与测潮汐。
2 名词与符号
| 符号 | 含义 | 单位 |
|---|---|---|
| \(c\) | 真空光速(定义值 299792458 m/s) | m/s |
| \(t\) | 坐标时(地心惯性系中的“公共时间”,第 3.4 节) | s |
| \(\tau\) | 原时:钟自己走过的时间 | s |
| \(\gamma\) | 洛伦兹因子 \(1/\sqrt{1-v^2/c^2}\) | 1 |
| \(\nu\), \(\omega=2\pi\nu\) | 频率、角频率 | Hz, rad/s |
| \(\nu_0\), \(\omega_0\) | 原子跃迁(钟跃迁)的频率、角频率 | Hz, rad/s |
| \(y\) | 分数频率偏差 \((\nu-\nu_{\mathrm{ref}})/\nu_{\mathrm{ref}}\) | 1 |
| \(x(t)\) | 钟的时间偏差(读数减标准时间) | s |
| \(\Phi\) | 牛顿引力势(单位质量的引力势能,无穷远为 0) | \(\mathrm{m^2/s^2}\) |
| \(\mu\) | 地心引力常数 \(GM_{\mathrm E}={3.986004418\times 10^{14}\,}\mathrm{m^3/s^2}\) | \(\mathrm{m^3/s^2}\) |
| \(R_{\mathrm E}\), \(\omega_{\mathrm E}\) | 地球赤道半径、自转角速度 | m, rad/s |
| \(L_{\mathrm G}\) | 大地水准面上的钟相对坐标时的慢率 \(6.969290134\times10^{-10}\) | 1 |
| \(g\) | 地面重力加速度(含离心项) | \(\mathrm{m/s^2}\) |
| \(\hbar\) | 约化普朗克常量 | J s |
| \(c_{\mathrm e}\), \(c_{\mathrm g}\) | 上、下能级的概率幅(第 3.5 节) | 1 |
| \(\vect{S}=(S_x,S_y,S_z)\) | 布洛赫矢量(单位矢量,\(S_z=P_{\mathrm e}-P_{\mathrm g}\)) | 1 |
| \(P_{\mathrm e}\), \(P_{\mathrm g}\) | 原子处于上、下能级的概率 | 1 |
| \(\Omega_{\mathrm R}\) | 拉比频率(驱动场强度的量度) | rad/s |
| \(\Delta=\omega-\omega_0\) | 失谐量(驱动角频率减跃迁角频率) | rad/s |
| \(W=\sqrt{\Omega_{\mathrm R}^2+\Delta^2}\) | 旋转系中的总进动角速度 | rad/s |
| \(t_{\mathrm p}\) | 拉比脉冲持续时间 | s |
| \(T\) | Ramsey 方法中两次脉冲之间的自由演化时间 | s |
| \(T_{\mathrm c}\), \(N\) | 一次测量循环的时长、参与测量的原子数 | s, 1 |
| \(Q\) | 原子共振的品质因数 \(\nu_0/\Delta\nu_{\mathrm{FWHM}}\) | 1 |
| \(\tau_{\mathrm a}\), \(\sigma_y(\tau_{\mathrm a})\) | Allan 方差的平均时间、Allan 偏差 | s, 1 |
| \(\vect{r}\), \(\vect{r}_i\) | 接收机位置、第 \(i\) 颗卫星位置 | m |
| \(\rho_i\), \(d_i\) | 伪距、几何距离 | m |
| \(b\) | 接收机钟差(接收机钟读数减系统时) | s |
| \(\uvec{e}_i\) | 由接收机指向第 \(i\) 颗卫星的单位矢量 | 1 |
| \(\mathsf{G}\), \(\mathsf{C}=(\mathsf{G}^{\mathsf T}\mathsf{G})^{-1}\) | 几何矩阵、协因数矩阵(第 5.3 节) | — |
| \(\sigma_\rho\) | 单个伪距的随机误差(标准差) | m |
| \(a\), \(e\), \(E\) | 轨道半长轴、偏心率、偏近点角 | m, 1, rad |
| \(A_z\) | 面积在赤道面上的投影(Sagnac 效应) | \(\mathrm{m^2}\) |
| \(h\) | 高度(相对大地水准面或相对参考点) | m |
| \(h_2\), \(k_2\) | 二阶勒夫数(固体潮的形变参数) | 1 |
几个名词先说清楚。钟:一个频率稳定的振荡器加上计数器,读数是“已经数过的周期数除以标称频率”。准确度(accuracy)指钟的平均频率与定义值之差的不确定程度,常称“系统不确定度”;稳定度(stability)指频率随时间起伏的大小,用 Allan 偏差描述(第 3.6 节)。一台钟可以很稳但不准(频率恒定地偏一点),也可以很准但不稳(平均起来对,但每一时刻都在抖)。
3 前置模块
3.1 频率、相位与时间偏差
设一台钟的振荡器实际频率为 \(\nu(t)\),标称频率为 \(\nu_{\mathrm{ref}}\)。钟的读数是累计相位(周期数)除以 \(\nu_{\mathrm{ref}}\)。定义分数频率偏差 \[\tag{3.1} y(t)=\frac{\nu(t)-\nu_{\mathrm{ref}}}{\nu_{\mathrm{ref}}} .\] 钟的读数 \(t_{\mathrm{clk}}=\frac{1}{\nu_{\mathrm{ref}}}\int_0^t\nu(t')\,\dd t'\),与标准时间 \(t\) 之差,即时间偏差,为 \[\tag{3.2} x(t)=t_{\mathrm{clk}}-t=\int_0^t y(t')\,\dd t' .\]
\(y\) 是无量纲数。常值 \(y=10^{-10}\) 每天积累 \(x=10^{-10}\times{86400\,}\mathrm{s}={8.64\,}\mathrm{\mu s}\)。下面所有“钟快了多少”都用 \(y\) 表示,乘以时间就是读数差。对相对论效应,\(y\) 就是 \(\dd\tau/\dd t-1\)(第 3.4 节)。
3.2 狭义相对论最小回顾:时间膨胀与多普勒效应
惯性系 \(K'\) 相对惯性系 \(K\) 以速度 \(v\) 沿 \(x\) 轴运动,两系原点在 \(t=t'=0\) 重合。同一事件在两系中的坐标满足 \begin{gather*} x'=\gamma(x-vt),\qquad t'=\gamma\Big(t-\frac{vx}{c^2}\Big), \\ y'=y,\quad z'=z,\qquad \gamma=\frac{1}{\sqrt{1-v^2/c^2}} . \tag{3.3} \end{gather*} 它是由“光速在一切惯性系中都是 \(c\)”和“各惯性系平权”推出的;推导见任何一本普通物理教材的相对论一章。
一台钟静止在 \(K'\) 系的原点 \(x'=0\)。它在 \(K\) 系中的位置是 \(x=vt\)。代入式 (3.3) 的第二式: \[t'=\gamma\Big(t-\frac{v\cdot vt}{c^2}\Big)=\gamma t\Big(1-\frac{v^2}{c^2}\Big)=\frac{t}{\gamma}.\] 钟显示的是 \(t'\)。于是在 \(K\) 系看来,运动的钟走过的时间只有 \(t/\gamma\)。把这个结论写成微分形式,并推广到速度随时间变化的情形: \[\tag{3.4} \dd\tau=\sqrt{1-\frac{v^2(t)}{c^2}}\,\dd t .\] \(\tau\) 叫原时(proper time),即钟自己走过的时间;\(t\) 是惯性系 \(K\) 的时间。
式 (3.4) 从匀速推广到变速,要用到一个独立的假设:理想钟的瞬时走速只由它的瞬时速度决定,与加速度无关。在每一瞬间,变速运动的钟与一个“与它同速的惯性系”中的静止钟走得一样快。这一假设已被储存环中做圆周运动的 \(\mu\) 子(加速度约 \(10^{18}g\) 量级)的寿命测量所证实[26];对原子钟,它的含义是原子内部的电磁力远大于使钟整体加速的外力,加速度不影响原子跃迁频率。
对 \(v\ll c\) 展开: \begin{align*} \frac{\dd\tau}{\dd t}&=\Big(1-\frac{v^2}{c^2}\Big)^{1/2}\\ &=1-\frac{v^2}{2c^2}-\frac{v^4}{8c^4}-\cdots .\tag{3.5} \end{align*} GPS 卫星 \(v\approx{3.87\,}\mathrm{km/s}\),\(v^2/(2c^2)=8.3\times10^{-11}\),而 \(v^4/(8c^4)\approx3.5\times10^{-21}\),远小于最好的钟的 \(10^{-18}\)。所以本讲全部只保留到 \(1/c^2\) 阶。
波源在 \(K\) 系中以速度 \(\vect{v}\) 运动,在它自己的静止系中以频率 \(\nu_0\) 发出波;观察者静止在 \(K\) 系中远处。设波源到观察者的方向与 \(\vect{v}\) 的夹角为 \(\theta\)(在 \(K\) 系中量度)。用“波峰计数”的办法求观察者测到的频率:
相邻两个波峰,在波源的原时中间隔 \(1/\nu_0\);由式 (3.4),在 \(K\) 系中间隔 \(\Delta t_{\mathrm e}=\gamma/\nu_0\)。
在这段时间内波源朝观察者方向前进了 \(v\cos\theta\,\Delta t_{\mathrm e}\),第二个波峰少走这段路,早到 \(v\cos\theta\,\Delta t_{\mathrm e}/c\)。观察者处两波峰的到达间隔为 \(\Delta t_{\mathrm r}=\Delta t_{\mathrm e}(1-\beta\cos\theta)\),\(\beta=v/c\)。(观察者在远处,\(\theta\) 在一个周期内的变化可忽略。)
观察者测得的频率 \(\nu=1/\Delta t_{\mathrm r}\):
\[\tag{3.6} \nu=\frac{\nu_0}{\gamma(1-\beta\cos\theta)} .\] 对 \(\beta\) 展开到二阶:\(1/(1-\beta\cos\theta)=1+\beta\cos\theta+\beta^2\cos^2\theta+\order{\beta^3}\),\(1/\gamma=1-\beta^2/2+\order{\beta^4}\),相乘得 \begin{align*} \frac{\nu-\nu_0}{\nu_0}=\;&\underbrace{\beta\cos\theta}_{\text{一阶多普勒}}\\ &+\underbrace{\beta^2\cos^2\theta-\frac{\beta^2}{2}}_{\text{二阶项}}+\order{\beta^3}.\tag{3.7} \end{align*}
一阶项来自波源与观察者距离的变化,在横向(\(\theta=90^\circ\))为零;二阶项中的 \(-\beta^2/2\) 是时间膨胀,横向时只剩它,称为横向多普勒效应或二阶多普勒效应。
如果波源在有限范围内来回运动(如离子在阱中振动),观察者在很长时间 \(\mathcal{T}\) 内收到的波峰数等于波源在对应时间内发出的波峰数(中间“在路上”的波峰数有界,不随 \(\mathcal{T}\) 增长)。频率计测的正是“单位接收时间内收到的波峰数”,所以长时间平均的接收频率 \(\bar\nu_{\mathrm r}\) 等于波源在 \(K\) 系中的平均发射频率: \[\tag{3.8} \bar\nu_{\mathrm r}=\nu_0\avg{\frac{\dd\tau}{\dd t}}\approx\nu_0\Big(1-\frac{\avg{v^2}}{2c^2}\Big).\] 要注意平均是对哪个时间做的。记发射时刻 \(t_{\mathrm e}\)、接收时刻 \(t_{\mathrm r}=t_{\mathrm e}+R(t_{\mathrm e})/c\)(\(R\) 为源到观察者的距离),则 \(\dd t_{\mathrm r}/\dd t_{\mathrm e}=1+\dot R/c=1-\beta\cos\theta\)。式 (3.7) 中的 \(\beta\cos\theta+\beta^2\cos^2\theta\) 正是 \(\frac{1}{1-\beta\cos\theta}-1=\dd t_{\mathrm e}/\dd t_{\mathrm r}-1\) 展开到二阶,它按接收时间积分一个周期等于 \(\Delta t_{\mathrm e}-\Delta t_{\mathrm r}=-\Delta R/c=0\)。单独的 \(\beta^2\cos^2\theta\ge0\) 并不平均为零;若错误地按发射时间平均式 (3.7),会多出 \(+\avg{\beta^2\cos^2\theta}\),与要测的时间膨胀同阶。这是 Chou 等人用“运动的离子钟”测量时间膨胀的原理(第 7.2 节)。
源沿观察者方向振动,\(x=A\sin\omega t_{\mathrm e}\),\(\beta\cos\theta=\dot x/c=(A\omega/c)\cos\omega t_{\mathrm e}\equiv\beta_0\cos\omega t_{\mathrm e}\)。按发射时间平均:\(\avg{\beta\cos\theta+\beta^2\cos^2\theta}_{t_{\mathrm e}}=0+\beta_0^2/2\ne0\)。按接收时间平均要乘权重 \(\dd t_{\mathrm r}/\dd t_{\mathrm e}=1-\beta_0\cos\omega t_{\mathrm e}\):\(\avg{(\beta_0\cos\omega t_{\mathrm e}+\beta_0^2\cos^2\omega t_{\mathrm e})(1-\beta_0\cos\omega t_{\mathrm e})}_{t_{\mathrm e}}=\beta_0^2/2-\beta_0^2/2+\order{\beta_0^3}=0\)。所以接收到的平均频率只剩时间膨胀 \(-\avg{\beta^2}/2\),与式 (3.8) 一致(verify_symbolic.py 核对)。
3.3 等效原理与引力红移
在足够小的空间范围和足够短的时间内,均匀引力场中静止的实验室与无引力空间中以加速度 \(\vect{g}\)(方向与引力相反)加速的实验室,所做的一切物理实验结果相同。这是爱因斯坦 1907 年提出的广义相对论出发点。“足够小”的含义:引力场在实验室尺度上的不均匀(潮汐效应)可以忽略。
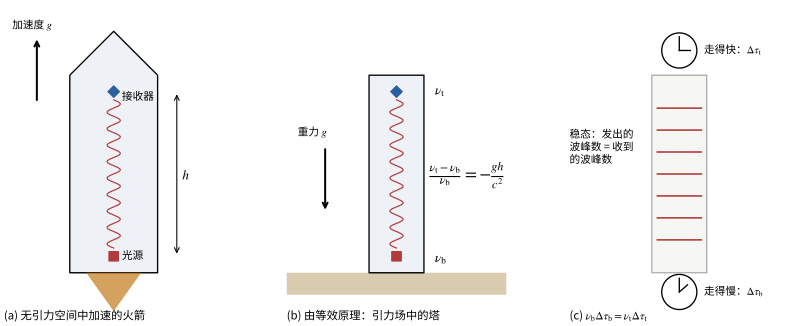
第一步:加速火箭。 在惯性系中,一枚长 \(h\) 的火箭从静止开始以加速度 \(g\) 沿 \(+z\) 方向加速(图 1(a))。\(t=0\) 时底部光源(此刻速度为零)发出频率 \(\nu_{\mathrm b}\) 的光。光到达顶部用时 \(\Delta t\approx h/c\)(火箭在这段时间内移动 \(\frac12g\Delta t^2\),相对修正为 \(gh/c^2\),属于更高阶)。此时顶部接收器的速度 \(u=g\Delta t=gh/c\),方向与光的传播方向相同,即背离光源。
第二步:一阶多普勒。 接收器以 \(u\ll c\) 背离光源运动,相邻两个波峰追上它需要多走 \(u\Delta t_{\mathrm r}\) 的路程,测到的频率降低为 \(\nu_{\mathrm t}=\nu_{\mathrm b}(1-u/c)\)(对运动接收器的一阶多普勒公式;二阶项 \(u^2/c^2=(gh/c^2)^2\) 可忽略)。所以 \[\frac{\nu_{\mathrm t}-\nu_{\mathrm b}}{\nu_{\mathrm b}}=-\frac{u}{c}=-\frac{gh}{c^2}.\] 第三步:等效原理。 把火箭换成静止在均匀引力场 \(g\) 中、高为 \(h\) 的塔(图 1(b)),结果相同:从塔底向上发出的光,在塔顶测得的频率低了 \[\tag{3.9} \frac{\Delta\nu}{\nu}=-\frac{gh}{c^2}.\]
把从 \(\vect{r}_1\) 到 \(\vect{r}_2\) 的光路分成许多小段,每段内场近似均匀。沿一小段上升 \(\dd z\),局部重力加速度为 \(g\),引力势的增量 \(\dd\Phi=g\,\dd z\)(\(\Phi\) 是单位质量的引力势能,向上增大)。由式 (3.9),这一段造成 \(\dd\nu/\nu=-g\,\dd z/c^2=-\dd\Phi/c^2\)。各段相乘(取对数后相加): \begin{gather*} \ln\frac{\nu_2}{\nu_1}=-\frac{\Phi_2-\Phi_1}{c^2}\quad\Longrightarrow\\ \frac{\nu_2}{\nu_1}=\exp\!\Big(-\frac{\Phi_2-\Phi_1}{c^2}\Big)\approx1-\frac{\Phi_2-\Phi_1}{c^2}. \end{gather*} 光路的水平部分与 \(\Phi\) 无关,不贡献。注意:每一段用的式 (3.9) 本身只准到 \(gh/c^2\) 的一阶,所以这一推导只在 \(\Delta\Phi/c^2\) 的一阶成立,\(\exp\) 形式不应当作二阶的结果(二阶项与“局部的 \(g\) 用谁的尺和钟量”有关,要用广义相对论处理)。地面附近 \(|\Phi|/c^2\approx7\times10^{-10}\),二阶项约 \(10^{-19}\),远小于本讲讨论的任何效应。
光在路上真的“丢了频率”吗?考虑一个静态的引力场:场不随时间变化,光源和接收器都静止(图 1(c))。设想用某个公共的时间标度 \(t\) 来描述这一过程(具体选法见第 3.4 节),由于一切都不随 \(t\) 变化,第 \(1\) 个波峰从底部传到顶部所用的 \(t\) 时间与第 \(n\) 个波峰相同。因此在任意一段 \(t\) 时间 \(\Delta t\) 内,底部发出的波峰数等于顶部收到的波峰数: \[\nu_{\mathrm b}\,\Delta\tau_{\mathrm b}=\nu_{\mathrm t}\,\Delta\tau_{\mathrm t},\] 其中 \(\Delta\tau_{\mathrm b}\)、\(\Delta\tau_{\mathrm t}\) 是在同一段 \(\Delta t\) 中底部钟、顶部钟各自走过的时间,\(\nu_{\mathrm b}\)、\(\nu_{\mathrm t}\) 是用当地的钟测得的频率。于是 \[\tag{3.10} \frac{\Delta\tau_{\mathrm t}}{\Delta\tau_{\mathrm b}}=\frac{\nu_{\mathrm b}}{\nu_{\mathrm t}}=1+\frac{\Phi_{\mathrm t}-\Phi_{\mathrm b}}{c^2} .\] 顶部的钟走得快(\(\Phi_{\mathrm t}>\Phi_{\mathrm b}\))。“光的红移”和“低处的钟走得慢”是同一件事的两种说法;能直接比较的只有两个钟的读数。
\(h={22.5\,}\mathrm{m}\):\(gh/c^2=9.8\times22.5/({2.998\times 10^{8}})^2=2.45\times10^{-15}\)。\(\gamma\) 射线能量 14.4 keV,对应频移 \(\Delta E={3.5\times 10^{-11}\,}\mathrm{eV}\)。要用一阶多普勒效应把它补偿掉,源的速度须为 \(v=gh/c={7.4\times 10^{-7}\,}\mathrm{m/s}\),即每秒不到 1 微米。这说明为什么需要穆斯堡尔效应:原子核嵌在晶格中时,发射或吸收 \(\gamma\) 光子的反冲由整块晶体承担,谱线既不因反冲而移动、也几乎不被热运动展宽,只剩由激发态寿命决定的自然线宽,相对宽度约 \(10^{-13}\) 量级——仍比待测频移宽约百倍,所以 Pound 与 Rebka 要靠调制与长时间平均来测谱线中心的微小移动。量纲:\([gh/c^2]=\mathrm{(m/s^2)\cdot m/(m/s)^2}=1\)。
常见的启发式论证:光子能量 \(E_\gamma=h\nu\),“等效质量” \(E_\gamma/c^2\),上升 \(h\) 后能量减少 \((E_\gamma/c^2)gh\),于是 \(\Delta\nu/\nu=-gh/c^2\)。数值正确,但它把光子当作牛顿力学中的粒子,并暗中假定了“上下两处的钟走得一样快、光子在路上丢了能量”。上面的推导表明,在静态场中,用一个公共时间标度来看光的频率在路上不变,变的是两处钟的走速。两种说法在可观测量(两处测到的频率之比)上完全一致。
3.4 弱引力场中钟的速率
地心惯性系(ECI):原点在地心、坐标轴指向遥远恒星而不随地球自转的参考系。地心随地球绕太阳自由下落,由等效原理,在这个系中太阳、月球的引力只剩下潮汐部分(第 8 节例题 4),可以近似当作惯性系。在这个系中,取一台静止在无穷远处(\(\Phi=0\))的理想钟的读数作为全空间统一的时间坐标 \(t\),叫坐标时。任何一台钟的读数 \(\tau\) 是它的原时;本节的目标是求 \(\dd\tau/\dd t\)。
设一台钟在 ECI 系中位于 \(\vect{r}(t)\),速度 \(\vect{v}=\dd\vect{r}/\dd t\),当地引力势 \(\Phi(\vect r)\)(\(\Phi<0\))。
第一步:静止在当地的“辅助钟”。 在 \(\vect r\) 处放一台静止的辅助钟。由式 (3.10)(取“底部”为 \(\vect r\) 处、“顶部”为 \(\Phi=0\) 的无穷远处),它与坐标时的速率之比为 \[\frac{\dd\tau_{\mathrm s}}{\dd t}=1+\frac{\Phi(\vect r)}{c^2}+\order{c^{-4}} .\] 第二步:运动的钟与辅助钟比较。 在辅助钟附近一个足够小的区域里,引力的影响由等效原理可以消去,狭义相对论成立。运动的钟以速度 \(v_{\mathrm{loc}}\)(辅助钟所在处的观测者用当地的尺和钟测得)掠过辅助钟,由式 (3.4) 与钟假设, \[\frac{\dd\tau}{\dd\tau_{\mathrm s}}=1-\frac{v_{\mathrm{loc}}^2}{2c^2}+\order{c^{-4}} .\] 第三步:\(v_{\mathrm{loc}}\) 与坐标速度 \(v\) 的差别。 当地的钟比坐标时慢一个因子 \(1+\Phi/c^2\);当地的尺与坐标长度之间也只差 \(\order{\Phi/c^2}\) 的因子(弱场度规的空间部分为 \((1-2\Phi/c^2)\dd\vect r^2\),见本节检验框),所以 \(v_{\mathrm{loc}}^2=v^2[1+\order{\Phi/c^2}]\),代入后差别是 \(\order{v^2\Phi/c^4}\),与第二步中略去的项同阶。
第四步:相乘。 \(\dd\tau/\dd t=(\dd\tau/\dd\tau_{\mathrm s})(\dd\tau_{\mathrm s}/\dd t)\),展开后乘积项 \(\Phi v^2/(2c^4)\) 同样是 \(\order{c^{-4}}\): \[\tag{3.11} \boxed{\frac{\dd\tau}{\dd t}=1+\frac{\Phi(\vect r)}{c^2}-\frac{v^2}{2c^2}+\order{c^{-4}}}\]
对 GPS 卫星,\(\Phi/c^2\approx-1.7\times10^{-10}\),\(v^2/(2c^2)\approx0.8\times10^{-10}\);略去的 \(\order{c^{-4}}\) 项约 \((10^{-10})^2=10^{-20}\)。对地面上的钟,\(\Phi/c^2\approx-7\times10^{-10}\)。式 (3.11) 的两项分别回到两个熟悉的极限:\(\Phi=0\) 时为狭义相对论的式 (3.5);\(v=0\) 时为引力红移式 (3.10)。广义相对论的严格处理(弱场度规 \(-\dd s^2=-(1+2\Phi/c^2)c^2\dd t^2+(1-2\Phi/c^2)\dd\vect r^2\),\(\dd\tau=\dd s/c\))在 \(1/c^2\) 阶给出同一结果[24];上面的推导说明了这个结果的物理来源。
地面上静止的钟随地球自转,在 ECI 系中的速度 \(v=\omega_{\mathrm E}r_\perp\),\(r_\perp\) 是到地轴的距离。代入式 (3.11): \begin{align*} \frac{\dd\tau}{\dd t}&=1+\frac{1}{c^2}\Big(\Phi-\frac12\omega_{\mathrm E}^2r_\perp^2\Big)\\ &\equiv1+\frac{\Phi_{\mathrm{eff}}}{c^2}.\tag{3.12} \end{align*} 括号里的 \(\Phi_{\mathrm{eff}}\) 恰好是随地球转动的参考系中的有效势(引力势加离心势 \(-\frac12\omega_{\mathrm E}^2r_\perp^2\))。静止的海面在转动参考系中处于平衡,必须与“有效重力”\(-\nabla\Phi_{\mathrm{eff}}\) 处处垂直,否则海水会沿海面流动——所以平均海面是 \(\Phi_{\mathrm{eff}}\) 的等势面,叫大地水准面(geoid)。
由式 (3.12),大地水准面上的钟相对坐标时的速率为同一个常数 \(1+\Phi_0/c^2\),与纬度无关:高纬度的钟更靠近地心(地球是扁的,引力势更低、钟更慢),但离地轴更近(速度更小、时间膨胀更少),两者恰好抵消。国际天文学联合会把这个常数定义为 \[\tag{3.13} -\frac{\Phi_0}{c^2}\equiv L_{\mathrm G}=6.969290134\times10^{-10}\] (定义常数,见文献 [27]),对应的时间尺度叫地球时(TT),国际原子时(TAI)与协调世界时(UTC)的秒长都是“大地水准面上的秒”[24]。用简单模型可以核对这个数:在赤道上 \(\Phi_0/c^2=-\frac{\mu}{R_{\mathrm E}c^2}\big(1+\frac{J_2}{2}\big)-\frac{\omega_{\mathrm E}^2R_{\mathrm E}^2}{2c^2}=-(6.9535+0.0038+0.0120)\times10^{-10}=-6.9693\times10^{-10}\),三项依次来自地球质量、地球扁率(\(J_2=1.0826\times10^{-3}\) 是描述地球扁率对引力势影响的无量纲系数,即引力场的四极矩系数)与离心势[24]。
在地面附近高 \(h\) 处的静止钟,相对大地水准面上的钟快 \[\tag{3.14} y=\frac{gh}{c^2}=1.09\times10^{-16}\times\frac{h}{{1\,}\mathrm{m}},\] 数值取 \(g={9.80\,}\mathrm{m/s^2}\)。这里 \(g\) 是包含离心项的有效重力加速度,\(h\ll R_{\mathrm E}\)(\(g\) 随高度按 \(2g/R_{\mathrm E}\) 的梯度减小,积分后势差的相对误差约 \(h/R_{\mathrm E}\))。\(10^{-18}\) 的光钟对应约 0.9 cm 的高度分辨率。
3.5 两能级系统与布洛赫矢量
原子钟要回答的问题是:用一个频率为 \(\omega\) 的电磁场去照原子,怎样判断 \(\omega\) 与原子的跃迁频率 \(\omega_0\) 差多少?这需要知道原子在驱动场下怎样演化。完整的答案属于量子力学,但在“只有两个能级参与”、并采用下面的旋转波近似时,存在一个一一对应的经典类比:磁矩在磁场中的进动。
一个具有角动量 \(\vect L\) 的物体,若磁矩 \(\vect m=\gamma_{\mathrm g}\vect L\)(\(\gamma_{\mathrm g}\) 叫旋磁比),在磁场 \(\vect B\) 中受力矩 \(\vect m\times\vect B\),角动量定理给出 \[\dv{\vect L}{t}=\gamma_{\mathrm g}\vect L\times\vect B=\vect\Omega\times\vect L,\qquad \vect\Omega\equiv-\gamma_{\mathrm g}\vect B .\] 形如 \(\dd\vect A/\dd t=\vect\Omega\times\vect A\) 的方程描述矢量 \(\vect A\) 绕 \(\vect\Omega\) 的方向以角速度 \(|\vect\Omega|\) 转动(按右手定则),长度不变:因为 \(\dd|\vect A|^2/\dd t=2\vect A\cdot(\vect\Omega\times\vect A)=0\),且 \(\vect A\cdot\vect\Omega\) 也不变。我们把 \(\vect\Omega\) 叫进动矢量。
设参考系以角速度 \(\vect\omega_{\mathrm f}\) 转动。任一矢量 \(\vect A\) 在静止系中的变化率等于它在转动系中的变化率加上“坐标轴转动带来的变化”: \[\tag{3.15} \Big(\dv{\vect A}{t}\Big)_{\text{静}}=\Big(\dv{\vect A}{t}\Big)_{\text{转}}+\vect\omega_{\mathrm f}\times\vect A .\] (例:在转动系中静止的矢量,在静止系中以 \(\vect\omega_{\mathrm f}\times\vect A\) 变化。)于是若 \(\vect A\) 在静止系中以进动矢量 \(\vect\Omega\) 进动,在转动系中 \[\Big(\dv{\vect A}{t}\Big)_{\text{转}}=(\vect\Omega-\vect\omega_{\mathrm f})\times\vect A ,\] 即进动矢量减去参考系的转动角速度。这里转动参考系只是一种记账方式,不产生任何新的力或场。
本讲只需要量子力学的三条规则,这里直接陈述(不推导):
概率幅。 只考虑两个能级时,原子的状态由两个复数 \(c_{\mathrm e}\)、\(c_{\mathrm g}\)(概率幅)描述,\(|c_{\mathrm e}|^2+|c_{\mathrm g}|^2=1\)。测量“原子在哪个能级”,得到上能级的概率是 \(P_{\mathrm e}=|c_{\mathrm e}|^2\),下能级是 \(P_{\mathrm g}=|c_{\mathrm g}|^2\)。两者都不为零的状态叫相干叠加态:它不是“一部分原子在上、一部分在下”的统计混合,而是同一个原子同时带有两个分量,两个分量之间还有确定的相对相位。
相位演化。 能量为 \(E\) 的能级,其概率幅随时间按 \(\ee^{-\ii Et/\hbar}\) 转动(与 \(E=\hbar\omega\) 对应,\(\hbar\) 为约化普朗克常量)。所以无驱动时 \(c_{\mathrm e}(t)=c_{\mathrm e}(0)\ee^{-\ii E_{\mathrm e}t/\hbar}\),\(c_{\mathrm g}(t)=c_{\mathrm g}(0)\ee^{-\ii E_{\mathrm g}t/\hbar}\)。两个分量共同的相位因子不可观测;可观测的是相对相位:\(c_{\mathrm e}^*c_{\mathrm g}\propto\ee^{\ii(E_{\mathrm e}-E_{\mathrm g})t/\hbar}=\ee^{\ii\omega_0t}\),以角频率 \(\omega_0\) 增长。这个“内部振荡”就是原子钟的“摆”。
测量的随机性。 对一个原子测量一次,结果只能是“上”或“下”之一,概率如第 1 条;测量后原子就处在测到的那个能级上。
只考虑原子的两个能级:下能级 \(|\mathrm g\rangle\)、上能级 \(|\mathrm e\rangle\),能量差 \(\hbar\omega_0\)。由概率幅定义 \begin{gather*} S_x+\ii S_y=2c_{\mathrm e}^*c_{\mathrm g}, \\ S_z=|c_{\mathrm e}|^2-|c_{\mathrm g}|^2 . \tag{3.16} \end{gather*} 容易验证 \(S_x^2+S_y^2+S_z^2=(|c_{\mathrm e}|^2+|c_{\mathrm g}|^2)^2=1\),所以 \(\vect S=(S_x,S_y,S_z)\) 是单位矢量,叫布洛赫矢量;它完全描述了原子的状态(去掉不可观测的共同相位后,两个复数只剩两个实参数,正好是单位球面上的一点)。几何含义:
\(S_z=P_{\mathrm e}-P_{\mathrm g}\),其中 \(P_{\mathrm e}\)、\(P_{\mathrm g}=1-P_{\mathrm e}\) 是测量时发现原子在上、下能级的概率。所以 \[\tag{3.17} P_{\mathrm e}=\frac{1+S_z}{2};\] “南极” \(\vect S=-\uvec z\) 是基态,“北极”是激发态,“赤道”上是两者各占一半的相干叠加态。
\(S_x\)、\(S_y\) 描述两个分量之间的相对相位:\(\vect S\) 的方位角就是 \(\arg(c_{\mathrm e}^*c_{\mathrm g})\)。无驱动时 \(S_x+\ii S_y\propto\ee^{\ii\omega_0t}\),即 \(\vect S\) 绕 \(z\) 轴以 \(\omega_0\) 逆时针进动,可写成 \(\dd\vect S/\dd t=\omega_0\uvec z\times\vect S\)(验证:\(\frac{\dd}{\dd t}(S_x+\ii S_y)=\omega_0(-S_y+\ii S_x)=\ii\omega_0(S_x+\ii S_y)\))。
两能级原子在频率为 \(\omega\) 的驱动场下,若驱动场在“原子眼中”是一个以 \(\omega\) 绕 \(z\) 轴旋转的横向场(或可以近似为这样的场,见下面的旋转波近似),则布洛赫矢量满足 \begin{gather*} \dv{\vect S}{t}=\vect\Omega(t)\times\vect S, \\ \vect\Omega(t)=\omega_0\uvec z \\ +\Omega_{\mathrm R}\big(\cos\omega t\,\uvec x+\sin\omega t\,\uvec y\big). \tag{3.18} \end{gather*} \(\Omega_{\mathrm R}\) 叫拉比频率,正比于驱动场的振幅:对自旋 \(1/2\) 的磁矩,\(\Omega_{\mathrm R}=|\gamma_{\mathrm g}|B_1\)(与拉莫尔进动的角速度大小 \(|\gamma_{\mathrm g}|B\) 对应),其中 \(B_1\) 是与原子同向旋转的那个场分量的大小(线偏振场振幅的一半,见下面的旋转波近似)。对一般的磁偶极跃迁,只需记住量级 \(\hbar\Omega_{\mathrm R}\sim\mu_{\mathrm B}B_{\mathrm{mw}}\)(\(\mu_{\mathrm B}\) 为玻尔磁子,\(B_{\mathrm{mw}}\) 为微波磁场振幅),例如 \(\Omega_{\mathrm R}={10^{3}\,}\mathrm{s^{-1}}\) 只需 \(B_{\mathrm{mw}}\sim{10^{-8}\,}\mathrm{T}\)。铯钟的 \(m_F=0\to0\) 跃迁由平行于 C 场的线偏振微波磁场驱动,实验室里并没有“与原子同向旋转的场”;式 (3.18) 中的“旋转”只发生在抽象的布洛赫空间里,数学形式完全相同。这个结论对任何两能级系统都成立(Feynman、Vernon 与 Hellwarth 1957 年证明[28]),附录 A 对学过一点量子力学的同学由薛定谔方程给出验证。对自旋 \(1/2\) 的粒子,\(\vect S\) 就是自旋方向(与磁矩方向差一个由 \(\gamma_{\mathrm g}\) 的符号决定的正负号),方程就是上面的拉莫尔进动;对铯原子的钟跃迁,\(\vect S\) 是一个抽象的“状态矢量”,\(\vect\Omega\) 是一个“等效场”。
类比的适用范围要说清楚:(i) 只限两个能级,其他能级的影响(如光频移)不在其中;(ii) 不包括自发辐射与碰撞造成的退相干(它们让 \(|\vect S|\) 变短);(iii) 最重要的:\(\vect S\) 给出的是概率。对一个原子做测量,结果只能是“在上能级”或“在下能级”之一,概率由式 (3.17) 给出,测量后原子就处在测到的那个能级上。这一点是第 4.6 节量子投影噪声的来源,是经典磁矩类比中没有的。
取以 \(\omega\uvec z\) 转动的参考系,令转动系的 \(x'\) 轴始终指向驱动场方向 \((\cos\omega t,\sin\omega t,0)\)。由式 (3.15),转动系中的进动矢量为 \(\vect\Omega-\omega\uvec z\): \begin{gather*} \Big(\dv{\vect S}{t}\Big)_{\text{转}}=\vect\Omega_{\mathrm{eff}}\times\vect S, \\ \vect\Omega_{\mathrm{eff}}=\Omega_{\mathrm R}\uvec x'-\Delta\,\uvec z,\qquad \Delta\equiv\omega-\omega_0 . \tag{3.19} \end{gather*} 在转动系中驱动场不再转动,\(\vect\Omega_{\mathrm{eff}}\) 是常矢量,大小 \(W=\sqrt{\Omega_{\mathrm R}^2+\Delta^2}\),与 \(z\) 轴的夹角 \(\vartheta\) 满足 \(\tan\vartheta=\Omega_{\mathrm R}/(-\Delta)\)。运动就是绕固定轴的匀速转动。\(P_{\mathrm e}\) 只与 \(S_z\) 有关,而 \(z\) 轴在两个参考系中相同,所以转动系中算出的 \(P_{\mathrm e}\) 就是实验室中的 \(P_{\mathrm e}\)。
实际的微波场往往是线偏振的,\(B_1\cos\omega t\,\uvec x=\frac{B_1}{2}[(\cos\omega t,\sin\omega t,0)+(\cos\omega t,-\sin\omega t,0)]\),可以拆成两个反向旋转的圆偏振场。与原子进动同向的那一个满足式 (3.18);反向的那一个在转动系中以 \(2\omega\) 飞快转动,对 \(\vect S\) 的作用在一个周期内几乎抵消。略去它就是旋转波近似,小参量是 \(\Omega_{\mathrm R}/\omega_0\),它造成的频移(Bloch–Siegert 移动)约为 \(\Omega_{\mathrm R}^2/(4\omega_0)\)。铯钟 \(\omega_0=2\pi\times{9.19\,}\mathrm{GHz}\),\(\Omega_{\mathrm R}\sim{10^{3}\,}\mathrm{s^{-1}}\),相对频移约 \(10^{-16}\) 量级或更小。
原子开始时在基态,\(\vect S(0)=-\uvec z\)。在转动系中绕单位矢量 \(\uvec n=\vect\Omega_{\mathrm{eff}}/W=(\Omega_{\mathrm R},0,-\Delta)/W\) 以角速度 \(W\) 转动。把 \(\vect S(0)\) 分解为平行和垂直于 \(\uvec n\) 的部分: \[\vect S_\parallel=(\vect S(0)\cdot\uvec n)\uvec n=\frac{\Delta}{W}\uvec n,\qquad \vect S_\perp=\vect S(0)-\vect S_\parallel .\] 平行部分不变;垂直部分在垂直于 \(\uvec n\) 的平面内转动:\(\vect S_\perp(t)=\vect S_\perp\cos Wt+(\uvec n\times\vect S_\perp)\sin Wt\)。取 \(z\) 分量:\(S_{\parallel z}=\frac{\Delta}{W}\cdot\frac{-\Delta}{W}=-\frac{\Delta^2}{W^2}\),\(S_{\perp z}=-1+\frac{\Delta^2}{W^2}=-\frac{\Omega_{\mathrm R}^2}{W^2}\);\((\uvec n\times\vect S_\perp)_z=(\uvec n\times\vect S(0))_z=-(n_x\uvec x+n_z\uvec z)\times\uvec z\cdot\uvec z=0\)。于是 \[S_z(t)=-\frac{\Delta^2}{W^2}-\frac{\Omega_{\mathrm R}^2}{W^2}\cos Wt ,\] 代入式 (3.17),用 \(1-\cos Wt=2\sin^2(Wt/2)\): \[\tag{3.20} P_{\mathrm e}(t)=\frac{\Omega_{\mathrm R}^2}{\Omega_{\mathrm R}^2+\Delta^2}\sin^2\frac{\sqrt{\Omega_{\mathrm R}^2+\Delta^2}\;t}{2} .\]
共振(\(\Delta=0\))时 \(P_{\mathrm e}=\sin^2(\Omega_{\mathrm R}t/2)\):布洛赫矢量绕 \(x'\) 轴从南极翻到北极再翻回来,这叫拉比振荡。\(\Omega_{\mathrm R}t=\pi\) 的脉冲把基态完全翻到激发态,叫 \(\pi\) 脉冲;\(\Omega_{\mathrm R}t=\pi/2\) 的脉冲把 \(\vect S\) 从南极转到赤道,叫 \(\pi/2\) 脉冲。大失谐(\(|\Delta|\gg\Omega_{\mathrm R}\))时 \(P_{\mathrm e}\le\Omega_{\mathrm R}^2/\Delta^2\to0\):驱动场跟不上原子,转轴几乎就是 \(z\) 轴,\(\vect S\) 留在南极附近。\(P_{\mathrm e}\) 始终在 \([0,1]\) 内。附录 A 中用薛定谔方程独立得到了同一公式,脚本 verify_symbolic.py 用 sympy 核对。
3.6 统计工具:二项分布与 Allan 方差
随机变量 \(X\) 的期望 \(\avg X\)、方差 \(\mathrm{Var}(X)=\avg{(X-\avg X)^2}\),标准差 \(\sigma_X=\sqrt{\mathrm{Var}(X)}\)。若 \(X_1,\dots,X_n\) 相互独立,则 \(\mathrm{Var}(\sum X_k)=\sum\mathrm{Var}(X_k)\)(交叉项 \(\avg{(X_j-\avg{X_j})(X_k-\avg{X_k})}\) 在 \(j\ne k\) 时因独立而为零)。于是 \(n\) 个独立同分布量的平均值 \(\bar X\) 的方差为 \(\mathrm{Var}(X)/n\),标准差按 \(1/\sqrt n\) 减小。
对一个原子测量一次:以概率 \(p\) 发现它在上能级(记 \(X=1\)),以概率 \(1-p\) 在下能级(\(X=0\))。\(\avg X=p\),\(\avg{X^2}=p\),所以 \(\mathrm{Var}(X)=p-p^2=p(1-p)\)。\(N\) 个独立原子中处于上能级的个数 \(N_{\mathrm e}=\sum X_k\) 服从二项分布,由上一框 \begin{gather*} \avg{N_{\mathrm e}}=Np, \\ \mathrm{Var}(N_{\mathrm e})=Np(1-p), \\ \sigma_{\hat p}=\sqrt{\frac{p(1-p)}{N}}, \tag{3.21} \end{gather*} 其中 \(\hat p=N_{\mathrm e}/N\) 是测得的激发比例。即使每个原子的状态完全相同、仪器毫无噪声,\(\hat p\) 仍有这个起伏,它来自测量结果的随机性,叫量子投影噪声[29]。\(p=0\) 或 \(1\) 时噪声为零,\(p=1/2\) 时最大。
两个随机变量 \(X\)、\(Y\) 的协方差 \(\mathrm{cov}(X,Y)=\avg{(X-\avg X)(Y-\avg Y)}\),\(\mathrm{cov}(X,X)=\mathrm{Var}(X)\);独立时协方差为零。相关系数 \(\rho_{XY}=\mathrm{cov}(X,Y)/(\sigma_X\sigma_Y)\),取值在 \([-1,1]\) 之间:\(\rho=+1\) 表示两者的误差总是同向,\(-1\) 表示总是反向。对误差较小的量,函数 \(f(X,Y)\) 的误差由一阶泰勒展开 \(\delta f\approx f_X\delta X+f_Y\delta Y\)(\(f_X=\partial f/\partial X\))求平方再平均: \begin{align*} \sigma_f^2=\;&f_X^2\sigma_X^2+f_Y^2\sigma_Y^2 \\ &+2f_Xf_Y\,\mathrm{cov}(X,Y). \tag{3.22} \end{align*} 例:\(f=X-Y\),\(\sigma_X=\sigma_Y=\sigma\),则 \(\sigma_f^2=2\sigma^2(1-\rho)\)——两个误差高度正相关(\(\rho\to1\))时差值几乎没有误差,忽略协方差会严重高估;负相关时则会低估。多个变量时同理,各对之间都要加协方差项;写成矩阵,\(\avg{\delta u_j\delta u_k}\) 组成协方差矩阵。
设钟的分数频率 \(y(t)\) 被连续记录,把时间轴分成长 \(\tau_{\mathrm a}\) 的相邻段,第 \(k\) 段的平均值为 \(\bar y_k\)。定义 \[\tag{3.23} \sigma_y^2(\tau_{\mathrm a})=\frac12\avg{(\bar y_{k+1}-\bar y_k)^2},\] \(\sigma_y(\tau_{\mathrm a})\) 叫 Allan 偏差[30]。用相邻段之差而不用普通方差,是因为钟的频率常有缓慢漂移,普通方差随记录长度不断增大、没有确定值;相邻差只对时间尺度 \(\sim\tau_{\mathrm a}\) 的起伏敏感。常值频率偏差在差中抵消,所以 Allan 偏差描述稳定度而不描述准确度。
设钟每隔 \(T_{\mathrm c}\) 给出一个频率测量值 \(y_j\),各次相互独立、方差为 \(\sigma_1^2\)(称为白频率噪声,例如量子投影噪声)。一段 \(\tau_{\mathrm a}\) 内有 \(n=\tau_{\mathrm a}/T_{\mathrm c}\) 个值,平均值的方差为 \(\sigma_1^2/n\)。相邻两段独立,差的方差为 \(2\sigma_1^2/n\),代入式 (3.23): \[\tag{3.24} \sigma_y(\tau_{\mathrm a})=\frac{\sigma_1}{\sqrt n}=\sigma_1\sqrt{\frac{T_{\mathrm c}}{\tau_{\mathrm a}}} .\] 在双对数图上是斜率 \(-1/2\) 的直线。这时 Allan 偏差就等于“平均 \(\tau_{\mathrm a}\) 后的频率测量的标准差”。
其他噪声类型(闪烁噪声给出平台、随机游走给出斜率 \(+1/2\))与 Allan 偏差的频域公式,见本系列力学专题“振动陀螺”讲义的 Allan 方差一节;本讲只用到白噪声。
4 原子钟原理
4.1 铯的钟跃迁
铯 133 原子最外层只有一个 6s 电子。电子的自旋磁矩与原子核的磁矩(核自旋 \(I=7/2\))相互作用,使基态分裂成两个能级,按总角动量量子数记为 \(F=3\) 与 \(F=4\)(\(F\) 是电子角动量与核自旋合成的总角动量的量子数),这叫超精细分裂。两者间的跃迁频率在微波波段,按定义为 \(\nu_{\mathrm{Cs}}={9192631770\,}\mathrm{Hz}\)[5], [31]。在磁场中每个 \(F\) 能级又按磁量子数 \(m_F\)(总角动量在磁场方向的分量,\(m_F=-F,\dots,F\))分裂(塞曼效应);\(m_F=0\to m_F=0\) 的跃迁没有一阶塞曼频移,只有二阶频移 \(\Delta\nu={427.45\,}\mathrm{Hz/G^2}\times B^2\)(\({1\,}\mathrm{G}={10^{-4}\,}\mathrm{T}\))[31],这条跃迁叫钟跃迁。
钟里总要加一个很弱的恒定磁场(称“C 场”)来规定量子化方向、把 \(m_F\ne0\) 的跃迁移开。设 \(B={0.1\,}\mathrm{\mu T}={1\,}\mathrm{mG}\):\(\Delta\nu=427.45\times10^{-6}\,\mathrm{Hz}={4.3\times 10^{-4}\,}\mathrm{Hz}\),相对频移 \(4.6\times10^{-14}\)。所以要达到 \(10^{-16}\),频移本身要知道到约 0.2%;由于频移 \(\propto B^2\),C 场必须知道到约 0.1%——这是“钟的准确度来自对一切频移的逐项评估”的一个例子。
4.2 原子钟是一个反馈环
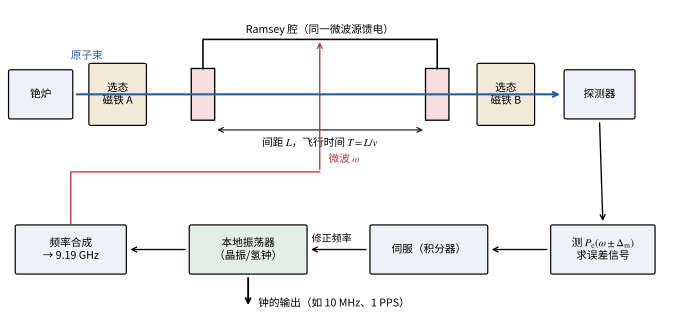
原子本身不“滴答”,钟的输出来自一个本地振荡器(本振,如石英晶振)。原子只是一把“频率尺”:用本振合成的微波 \(\omega\) 去照原子,测出跃迁概率 \(P_{\mathrm e}(\Delta)\),再根据它判断 \(\Delta=\omega-\omega_0\) 的正负与大小,修正本振(图 2)。
\(P_{\mathrm e}(\Delta)\) 在共振处取极大、对 \(\Delta\) 偶对称,在峰顶 \(\dd P_{\mathrm e}/\dd\Delta=0\),测不出 \(\Delta\) 的符号。办法是交替地把频率放在 \(\omega+\Delta_{\mathrm m}\) 与 \(\omega-\Delta_{\mathrm m}\)(调制深度 \(\Delta_{\mathrm m}\) 取在半高处),两次测得的概率相减: \begin{align*} \xi(\Delta)&\equiv P_{\mathrm e}(\Delta+\Delta_{\mathrm m})-P_{\mathrm e}(\Delta-\Delta_{\mathrm m})\\ &\approx 2P_{\mathrm e}'(\Delta_{\mathrm m})\,\Delta\qquad(|\Delta|\ll\Delta_{\mathrm m}), \end{align*} 这里对 \(\Delta\) 作了一阶泰勒展开,并用了 \(P_{\mathrm e}'(-\Delta_{\mathrm m})=-P_{\mathrm e}'(\Delta_{\mathrm m})\)(偶函数的导数是奇函数)。\(\xi\) 正比于 \(\Delta\),符号指示本振偏高还是偏低,叫误差信号。斜率 \(|P_{\mathrm e}'|\) 在半高处最大,所以调制深度取半宽。
第 \(k\) 个循环本振的失谐为 \(\Delta_k\),测得误差信号 \(\xi_k=-\kappa\Delta_k+(\text{噪声})\),\(\kappa=2|P_{\mathrm e}'(\Delta_{\mathrm m})|>0\)(式中取 \(P_{\mathrm e}'(\Delta_{\mathrm m})<0\),峰的右侧斜率为负)。修正规则 \(\Delta_{k+1}=\Delta_k+G\xi_k/\kappa\)(\(G\) 为无量纲增益)给出 \(\Delta_{k+1}=(1-G)\Delta_k\):\(0<G<2\) 时失谐按几何级数衰减到零,\(G=1\) 一步到位,\(G\) 小则响应慢但平均掉更多噪声。锁定后本振的平均频率就是原子频率,本振的频率起伏在比若干个循环更长的时间尺度上被原子“纠正”。
于是钟的性能取决于两件事:共振线有多窄(窄则斜率大,同样的 \(P_{\mathrm e}\) 噪声对应更小的频率误差),以及 \(P_{\mathrm e}\) 测得多准。下面先讲线宽。
4.3 拉比方法:线宽约 \(1/t_{\mathrm p}\)
原子以速度 \(v\) 穿过长 \(\ell\) 的一段微波场,经历持续 \(t_{\mathrm p}=\ell/v\) 的脉冲。取 \(\Omega_{\mathrm R}t_{\mathrm p}=\pi\)(共振时完全翻转)。由式 (3.20),引入无量纲失谐 \(u=\Delta t_{\mathrm p}\): \[\tag{4.1}
P_{\mathrm e}(u)=\frac{\pi^2}{\pi^2+u^2}\sin^2\Big(\frac12\sqrt{\pi^2+u^2}\Big).\] 令 \(P_{\mathrm e}=1/2\),数值求根得 \(u_{1/2}=\pm2.509\)(verify_numbers.py),半高全宽 \(\Delta\omega=5.018/t_{\mathrm p}\),换成频率 \[\tag{4.2}
\Delta\nu_{\mathrm{Rabi}}\approx\frac{0.799}{t_{\mathrm p}} .\] 这是“测量时间 \(t_{\mathrm p}\) 的正弦信号,频率分辨率约 \(1/t_{\mathrm p}\)”这一普遍规律的具体形式。要线宽窄,就要长时间与原子相干地作用。但一段很长的微波场很难做得处处均匀:场的相位与幅度在各处不同,线型会被扭曲、加宽。
4.4 Ramsey 分离振荡场:条纹宽度 \(1/(2T)\)
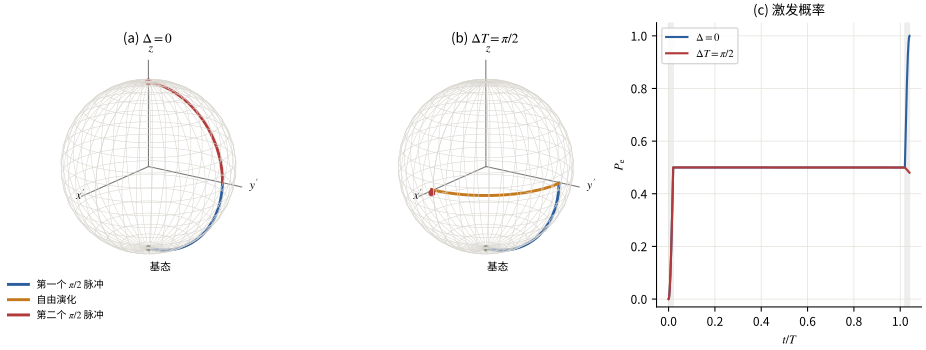
Ramsey 的办法是:只在开头和结尾各加一个短脉冲,中间让原子自由演化时间 \(T\);两个脉冲由同一个振荡器驱动,相位相干。
每个脉冲持续 \(t_{\mathrm p}\ll T\),且失谐不大,\(|\Delta|t_{\mathrm p}\ll1\):脉冲期间可以把 \(\vect\Omega_{\mathrm{eff}}\) 中的 \(-\Delta\uvec z\) 忽略,脉冲就是绕 \(x'\) 轴转过角度 \(\Omega_{\mathrm R}t_{\mathrm p}\)。取 \(\Omega_{\mathrm R}t_{\mathrm p}=\pi/2\)。自由演化期间 \(\Omega_{\mathrm R}=0\),转动系中 \(\vect\Omega_{\mathrm{eff}}=-\Delta\uvec z\)。有限脉冲的精确结果见附录 B。
在转动系中逐段计算(图 3)。
(1) 初态 \(\vect S=-\uvec z\)。第一个 \(\pi/2\) 脉冲绕 \(x'\) 轴转 \(90^\circ\):由 \(\dd\vect S/\dd t=\Omega_{\mathrm R}\uvec x'\times\vect S\),起始时 \(\uvec x'\times(-\uvec z)=+\uvec y'\),\(\vect S\) 朝 \(+y'\) 转去,转过 \(90^\circ\) 后 \(\vect S=\uvec y'\)。
(2) 自由演化 \(T\):\(\dd\vect S/\dd t=-\Delta\uvec z\times\vect S\),\(\vect S\) 在赤道面内绕 \(z\) 轴转过角度 \(-\Delta T\)。因为 \(-\Delta\uvec z\times\uvec y'=+\Delta\uvec x'\),\(\vect S=\sin(\Delta T)\,\uvec x'+\cos(\Delta T)\,\uvec y'\)。物理意义:原子的叠加态以 \(\omega_0\) 自由演化,而参考系(即振荡器的相位)以 \(\omega\) 转动;\(\Delta T\) 是 \(T\) 内两者积累的相位差。
(3) 第二个 \(\pi/2\) 脉冲绕 \(x'\) 轴再转 \(90^\circ\):\(\uvec x'\) 分量不变,\(\uvec y'\to\uvec z\)(由 \(\uvec x'\times\uvec y'=\uvec z\))。末态 \(\vect S=\sin(\Delta T)\uvec x'+\cos(\Delta T)\uvec z\)。
代入式 (3.17): \[\tag{4.3} P_{\mathrm e}=\frac{1+\cos\Delta T}{2}=\cos^2\frac{\Delta T}{2} .\]
\(P_{\mathrm e}\) 随失谐作余弦振荡(Ramsey 条纹)。中心条纹在 \(\Delta=0\) 处 \(P_{\mathrm e}=1\),在 \(\Delta T=\pm\pi/2\) 处降到 \(1/2\),所以中心条纹的半高全宽为 \(\Delta\omega=\pi/T\),即 \[\tag{4.4} \Delta\nu_{\mathrm{Ramsey}}=\frac{1}{2T}.\] 在短脉冲(\(t_{\mathrm p}\ll T\))条件下,线宽只由两次脉冲之间的时间 \(T\) 决定,与脉冲本身的长短几乎无关;脉冲有限长时要把 \(T\) 换成有效时间 \(T_{\mathrm{eff}}=T+4t_{\mathrm p}/\pi\)(附录 B),例如 \(t_{\mathrm p}=T/10\) 时线宽比 \(1/(2T)\) 窄约 11%。原子钟的品质因数 \(Q=\nu_0/\Delta\nu=2\nu_0T\)。
同样的总作用时间 \(T\):拉比方法式 (4.2) 给 \(0.80/T\),Ramsey 给 \(0.50/T\),窄约 1.6 倍。更重要的优点是:两段场之间不需要微波场,只要求那里的静磁场稳定。若中间区域的 \(\omega_0\) 因磁场不均匀而随位置变化,进入式 (4.3) 的是 \(\Delta\) 沿路径的平均值 \(\frac1T\int(\omega-\omega_0)\dd t\)——不均匀只移动条纹而不加宽它[3]。极限检查:\(T\to0\) 时两个 \(\pi/2\) 脉冲合成一个 \(\pi\) 脉冲,式 (4.3) 给 \(P_{\mathrm e}=1\),与式 (3.20) 在 \(\Delta t_{\mathrm p}\to0\) 时一致。
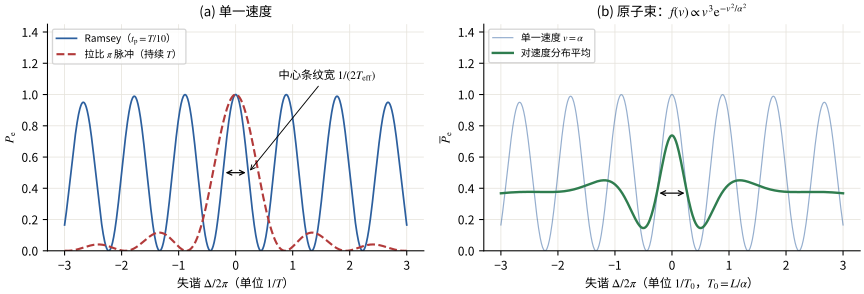
scripts/fig_fringes.py)。(a) 单一速度:Ramsey 条纹(两个 \(\pi/2\) 脉冲各长 \(t_{\mathrm p}=T/10\),实线)与持续 \(T\) 的拉比 \(\pi\) 脉冲(虚线)。Ramsey 中心条纹的半高全宽为 \(1/(2T_{\mathrm{eff}})=0.444/T\)(\(T_{\mathrm{eff}}=T+4t_{\mathrm p}/\pi\),附录 B),拉比线宽为 \(0.80/T\);远离中心时条纹的对比度(相邻极大与极小之差)按单个短脉冲的拉比线型(宽约 \(1/t_{\mathrm p}\))下降。(b) 原子束中速度按 \(f(v)\propto v^3\ee^{-v^2/\alpha^2}\) 分布,飞行时间 \(T=L/v\) 与脉冲面积都随 \(v\) 变化(场强按 \(v=\alpha\) 的原子取 \(\pi/2\) 脉冲),\(T_0\equiv L/\alpha\)。平均后旁边的条纹被抹平,只剩中心条纹清晰;由于其他速度的原子脉冲面积偏离 \(\pi/2\),中心峰高降到约 0.74,并叠在约 0.37 的基座上。从零基线量得的半高全宽为 \(0.53/T_0\)——这帮助钟锁定在正确的(中心)条纹上。铯束中原子速度约 \({100\,}\mathrm{m/s}\) 量级且有很宽的分布,每个原子的 \(T=L/v\) 不同(\(L\) 为两段场的间距)。\(\Delta=0\) 处所有原子的 Ramsey 相位 \(\Delta T\) 都为零,所以中心条纹的位置不随速度变,各原子的中心峰叠在一起;但脉冲面积 \(\propto1/v\) 随速度变化,只有部分原子恰好经历 \(\pi/2\) 脉冲,平均后中心峰高度降到约 0.74(图 4(b) 的模型)。离中心越远,不同原子的条纹相位 \(\Delta L/v\) 相差越大,平均后条纹对比度下降(图 4(b))。中心条纹的宽度由平均飞行时间决定。若 \(L={1\,}\mathrm{m}\)、\(v={200\,}\mathrm{m/s}\),\(T={5\,}\mathrm{ms}\),\(\Delta\nu\approx{100\,}\mathrm{Hz}\),\(Q\approx10^8\)。
交互演示加载中……(需启用 JavaScript)
4.5 原子喷泉
要把 \(T\) 从毫秒提高到秒,原子必须慢下来。用激光冷却把铯原子冷到约 μK,速度弥散约 cm/s(1 μK 的铯约 8 mm/s);再用激光把原子团以速度 \(v_0\) 竖直上抛。原子团上升时穿过微波腔(第一个 \(\pi/2\) 脉冲),到达最高点后落回,再次穿过同一个腔(第二个脉冲)。
设最高点比微波腔高 \(H\)。原子在腔处的速度 \(v_0=\sqrt{2gH}\)(能量守恒),从向上穿过腔到向下穿过腔的时间是竖直上抛的往返时间 \[\tag{4.5} T=\frac{2v_0}{g}=2\sqrt{\frac{2H}{g}} .\] \(H={1\,}\mathrm{m}\) 时 \(T={0.90\,}\mathrm{s}\),由式 (4.4) 条纹宽 \(\Delta\nu={0.55\,}\mathrm{Hz}\),\(Q=2\nu_0T=1.7\times10^{10}\),比原子束钟窄约 200 倍。
\(T\propto\sqrt H\),增高喷泉的回报递减:要 \(T\) 加倍,高度要 4 倍。而且原子团在飞行中按热速度膨胀,能落回腔孔并被探测的原子数随 \(T\) 增大而减少(例题 3)。地面上 \(T\) 的实际上限约 1 s;在微重力的空间站上,原子可以以很慢的速度穿过腔,\(T\) 可以更长,这是空间冷原子钟计划的出发点[21]。
4.6 短期稳定度:量子投影噪声
设锁定点在 Ramsey 条纹的半高处(第 4.2 节),即 \(\Delta T=\pm\pi/2\)。由式 (4.3), \begin{gather*} p=\frac{1+\cos\Delta T}{2},\qquad \dv{p}{\Delta}=-\frac{T}{2}\sin\Delta T ,\\ \Big|\dv{p}{\Delta}\Big|_{\Delta T=\pi/2}=\frac{T}{2},\qquad p=\frac12 . \end{gather*} 一次循环中测量 \(N\) 个原子,测得的激发比例 \(\hat p\) 有量子投影噪声 \(\sigma_{\hat p}=\sqrt{p(1-p)/N}=1/(2\sqrt N)\)(式 (3.21))。把它换算成对 \(\Delta\) 的估计误差:概率的起伏除以斜率(局部一阶泰勒展开,要求 \(\sigma_{\hat p}\ll1\)), \[\sigma_\Delta=\frac{\sigma_{\hat p}}{|\dd p/\dd\Delta|}=\frac{1/(2\sqrt N)}{T/2}=\frac{1}{T\sqrt N}\quad(\mathrm{rad/s}).\] 换成分数频率(除以 \(\omega_0\)),一次循环的频率误差为 \(\sigma_1=\dfrac{1}{\omega_0T\sqrt N}\)。
实际伺服在两侧交替探测(第 4.2 节):误差信号 \(\xi=\hat p_+-\hat p_-\) 的标准差为 \(\sqrt2\,\sigma_{\hat p}\)(两次独立测量的方差相加),斜率为 \(|\dd\xi/\dd\Delta|=T\),所以每两个循环给出一个方差为 \(2\sigma_{\hat p}^2/T^2=1/(2NT^2)\) 的 \(\Delta\) 估计。时间 \(\tau_{\mathrm a}\) 内有 \(\tau_{\mathrm a}/(2T_{\mathrm c})\) 个这样的估计,平均后方差为 \(\frac{1}{2NT^2}\cdot\frac{2T_{\mathrm c}}{\tau_{\mathrm a}}=\frac{T_{\mathrm c}}{NT^2\tau_{\mathrm a}}\),与“每个循环一个 \(\sigma_\Delta=1/(T\sqrt N)\) 的独立测量”的算法结果相同。
每次循环用时 \(T_{\mathrm c}\)(含原子制备、飞行与探测,\(T_{\mathrm c}>T\)),各次的投影噪声相互独立,是白频率噪声。由式 (3.24): \begin{align*} \sigma_y(\tau_{\mathrm a})&=\frac{1}{\omega_0T\sqrt N}\sqrt{\frac{T_{\mathrm c}}{\tau_{\mathrm a}}}\\ &=\frac{1}{\pi Q}\sqrt{\frac{T_{\mathrm c}}{N\tau_{\mathrm a}}},\qquad Q=2\nu_0T .\tag{4.6} \end{align*} 第二个等号用了 \(\omega_0T=2\pi\nu_0T=\pi Q\)。这正是文献中量子投影噪声限制下的稳定度公式[32]。
铯喷泉:取 \(T={0.5\,}\mathrm{s}\)、\(N=10^6\)、\(T_{\mathrm c}={1.5\,}\mathrm{s}\),\(\sigma_y({1\,}\mathrm{s})=\sqrt{1.5}/(2\pi\times{9.19\times 10^{9}}\times0.5\times10^3)=4.2\times10^{-14}\);要平均到 \(10^{-16}\) 需 \(\tau_{\mathrm a}=(4.2\times10^{-14}/10^{-16})^2\,\mathrm s\approx{1.8\times 10^{5}\,}\mathrm{s}\),约两天。锶光晶格钟:\(\nu_0={429\,}\mathrm{THz}\),取 \(T={0.5\,}\mathrm{s}\)、\(N=2000\)、\(T_{\mathrm c}={1\,}\mathrm{s}\),\(\sigma_y({1\,}\mathrm{s})=1.7\times10^{-17}\),约 5 分钟即可平均到 \(10^{-18}\)——光钟的优势主要来自 \(\nu_0\) 大了 \(4.7\times10^4\) 倍。图 5 用蒙特卡罗模拟了“二项分布探测 + 积分伺服”的完整反馈环,算出的 Allan 偏差与式 (4.6) 一致。量纲:\(1/(\omega_0T)\) 无量纲,\(\sqrt{T_{\mathrm c}/\tau_{\mathrm a}}\) 无量纲。
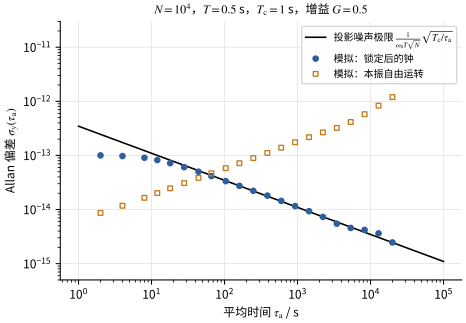
scripts/fig_qpn.py,随机种子 2026):本振有缓慢随机游走,每个循环用 \(N\) 个原子做 Ramsey 测量(探测结果按二项分布抽样),误差信号经积分伺服修正本振。圆点为锁定后本振频率的重叠 Allan 偏差(相邻段可以相互重叠地滑动取样,统计量更多,期望值与式 (3.23) 相同),实线为式 (4.6)。在比伺服时间常数(约 \(T_{\mathrm c}/G\))长的尺度上,钟的稳定度由量子投影噪声决定。交互演示加载中……(需启用 JavaScript)
式 (4.6) 是“原子数有限”给出的基本极限。实际钟还受本振噪声的影响:一个循环中只有 \(T\) 期间在“看”本振,制备与探测的“死时间”内本振的起伏没有被测到,这些起伏会以“混叠”的方式(周期性采样把高频起伏折叠成低频噪声)变成钟的噪声(Dick 效应[33])。好的喷泉钟用低温蓝宝石振荡器等超稳本振来压低它[32]。
4.7 光钟
由式 (4.6),在同样的 \(T\)、\(N\) 下稳定度正比于 \(1/\nu_0\)。可见光与紫外的原子跃迁频率约 \({4\times 10^{14}\,}\mathrm{Hz}\)–\({10^{15}\,}\mathrm{Hz}\),比铯钟高约 5 个数量级。光钟面临的三个技术问题与它们的解决办法:
怎样“数”光频? 电子学计数器只能数到 GHz 量级。光频梳是一台锁模飞秒激光器,它输出的光谱是一排严格等间距的谱线 \(\nu_n=n f_{\mathrm{rep}}+f_0\)(\(f_{\mathrm{rep}}\) 为脉冲重复频率,\(f_0\) 为偏置频率,都在射频范围,可以直接计数)。把待测激光与第 \(n\) 根梳齿拍频,就把光频与射频联系起来[8]。
怎样消除一阶多普勒频移? 光波长短,原子哪怕以 mm/s–cm/s 运动,一阶多普勒频移 \(v/c\sim10^{-12}\)–\(10^{-11}\) 也远大于目标。办法是把原子束缚在远小于波长的范围内:单个离子囚禁在射频离子阱(用高频交变电场形成的平均束缚势)中(如 Chou 等人用的 \(^{27}\mathrm{Al}^+\)[7]),或把成千上万个中性原子装进激光驻波形成的“光晶格”的格点里[9]。被束缚的原子做有界运动:原子在长时间内“看到”的激光波峰数等于激光发出的波峰数加上一个有界量,所以按原子自己的时间平均,一阶多普勒频移为零,只剩时间膨胀(与式 (3.8) 同样的波峰计数论证,此时数的是经过原子的激光波峰)。
束缚光会不会移动钟频率? 晶格激光会使原子能级移动(光频移),一般会改变跃迁频率。Katori 等人指出,选择某个“魔术波长”,可以使上下两能级移动相同的量,跃迁频率不受影响[34]。
这些进展使光钟的系统不确定度在 2010 年代进入 \(10^{-18}\) 量级、2019 年起低于 \(10^{-18}\)[10], [11], [12], [13]。由式 (3.14),\(10^{-18}\) 已经相当于约 1 cm 的高度差:钟本身成了重力势的探测器(第 7 节)。
5 GPS 定位:伪距与最小二乘
5.1 系统与信号
每颗 GPS 卫星不停地广播两类信息:(i) 时间:信号由星上原子钟控制,码的每个“刻度”对应卫星钟的一个确定时刻;(ii) 星历:卫星在各时刻的位置(由地面站测定后上传)。C/A 码的码片速率为 1.023 MHz(基频的 1/10),一个码片对应光程 \(c/{1.023\,}\mathrm{MHz}\approx{293\,}\mathrm{m}\);接收机把本地复制的码与收到的码作相关、精细地对齐,测出到达时刻,精度远好于一个码片。
卫星离地面约 2.0 × 10⁴ km,信号传播约 0.07 s。光在 1 ns 内走 0.30 m,所以“1 ns 的时间误差对应约 30 cm 的距离误差”[24]。
5.2 伪距方程
接收机在自己的钟读数为 \(t_{\mathrm R}\) 时收到第 \(i\) 颗卫星在其钟读数为 \(t^{(i)}\) 时发出的信号。定义伪距 \[\tag{5.1} \rho_i\equiv c\,\big(t_{\mathrm R}-t^{(i)}\big).\]
设卫星钟已按导航电文修正到系统时(这包括第 6 节的相对论修正),接收机钟比系统时快 \(b\)(接收机钟读数 \(=\) 系统时 \(+b\))。真实的传播时间是 \(d_i/c\),\(d_i=|\vect r-\vect r_i|\) 是接收机与发射时刻卫星位置之间的几何距离(在惯性系中计算,第 6.4 节)。于是 \[\tag{5.2} \rho_i=|\vect r-\vect r_i|+c\,b+\varepsilon_i ,\qquad i=1,\dots,n ,\] \(\varepsilon_i\) 是测量噪声与未建模误差(电离层、对流层延迟等)。称“伪”距,是因为它比真距离多了一个所有卫星共同的未知量 \(cb\)。接收机用的是廉价晶振,\(b\) 可以大到毫秒(\(cb\sim{300\,}\mathrm{km}\)),所以 \(b\) 必须当作未知量与位置一起解出。未知量有 4 个(\(x,y,z,b\)),至少需要同时看到 4 颗卫星。顺便得到的 \(b\) 让接收机的钟与 GPS 系统时同步到纳秒量级——GPS 也是全球授时系统。
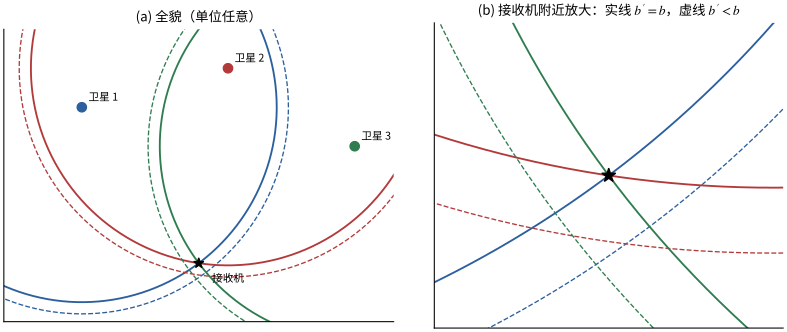
5.3 线性化与迭代最小二乘
式 (5.2) 对位置是非线性的。标准做法是在一个近似解 \((\vect r_0,b_0)\) 附近线性化,求修正量,再迭代。
令 \(\vect r=\vect r_0+\delta\vect r\),\(b=b_0+\delta b\)。几何距离对 \(\vect r\) 的梯度是 \(\nabla_{\vect r}|\vect r-\vect r_i|=(\vect r-\vect r_i)/|\vect r-\vect r_i|\),即从卫星指向接收机的单位矢量。记由 \(\vect r_0\) 指向卫星 \(i\) 的单位矢量为 \(\uvec e_i=(\vect r_i-\vect r_0)/d_i^{(0)}\),\(d_i^{(0)}=|\vect r_0-\vect r_i|\)。一阶泰勒展开: \[|\vect r-\vect r_i|=d_i^{(0)}-\uvec e_i\cdot\delta\vect r+\order{\frac{|\delta\vect r|^2}{d_i^{(0)}}} .\] (物理意义:接收机朝卫星移动 \(\delta\vect r\),距离缩短 \(\uvec e_i\cdot\delta\vect r\)。)定义残差 \(l_i\equiv\rho_i-d_i^{(0)}-cb_0\),代入式 (5.2): \[\tag{5.3} l_i=-\uvec e_i\cdot\delta\vect r+c\,\delta b+\varepsilon_i .\] 略去的二阶项约 \(|\delta\vect r|^2/(2d_i)\):初值偏 10 km 时约 2.5 m,偏 1 km 时约 2.5 cm。注意 \(b\) 在式 (5.2) 中本来就是线性的,所以 \(b_0\) 可以取任意值(例如 0)。
把 \(n\) 个方程 (5.3) 写成一张表:未知量排成一列 \(\vect u=(\delta x,\delta y,\delta z,c\delta b)^{\mathsf T}\)(上标 \(\mathsf T\) 表示“转置”:把行写成列),残差排成一列 \(\vect l=(l_1,\dots,l_n)^{\mathsf T}\),系数排成 \(n\) 行 4 列的几何矩阵 \(\mathsf G\),第 \(i\) 行为 \((-e_{ix},-e_{iy},-e_{iz},1)\)。于是方程组写作 \(\vect l=\mathsf G\vect u+\vect\varepsilon\),其中矩阵乘列矢量的规则是 \((\mathsf G\vect u)_i=\sum_jG_{ij}u_j\)——这只是把方程组简写。\(\mathsf G^{\mathsf T}\) 是 \(\mathsf G\) 的转置(\((\mathsf G^{\mathsf T})_{ji}=G_{ij}\))。一个方阵 \(\mathsf M\) 的逆 \(\mathsf M^{-1}\) 定义为满足 \(\mathsf M^{-1}\mathsf M=\mathsf I\)(单位矩阵,对角元为 1、其余为 0)的矩阵;“求 \(\mathsf M^{-1}\vect w\)”就是“解线性方程组 \(\mathsf M\vect u=\vect w\)”,可用消元法或克莱姆法则。
\(n>4\) 时方程多于未知量,又有噪声,一般没有精确解。取使残差平方和最小的 \(\vect u\): \[J(\vect u)=\sum_{i=1}^n\Big(l_i-\sum_jG_{ij}u_j\Big)^2 .\] 对每个 \(u_k\) 求偏导并令其为零: \begin{gather*} \pdv{J}{u_k}=-2\sum_iG_{ik}\Big(l_i-\sum_jG_{ij}u_j\Big)=0\\ \Longrightarrow\quad \sum_j\Big(\sum_iG_{ik}G_{ij}\Big)u_j=\sum_iG_{ik}l_i . \end{gather*} 左边括号里的 \(\sum_iG_{ik}G_{ij}\) 就是矩阵 \(\mathsf G^{\mathsf T}\mathsf G\) 的 \((k,j)\) 元,右边是 \(\mathsf G^{\mathsf T}\vect l\) 的第 \(k\) 元。写成矩阵形式,即正规方程: \begin{gather*} (\mathsf G^{\mathsf T}\mathsf G)\,\vect u=\mathsf G^{\mathsf T}\vect l\qquad\Longrightarrow \\ \hat{\vect u}=\mathsf C\,\mathsf G^{\mathsf T}\vect l,\qquad \mathsf C\equiv(\mathsf G^{\mathsf T}\mathsf G)^{-1}. \tag{5.4} \end{gather*} \(\mathsf G^{\mathsf T}\mathsf G\) 是 \(4\times4\) 的对称方阵。
(1) 取初值 \((\vect r_0,b_0)\)(例如地心与 \(b_0=0\),或上一次的定位结果);(2) 算 \(d_i^{(0)}\)、\(\uvec e_i\)、\(l_i\);(3) 解正规方程得 \(\hat{\vect u}\);(4) 更新 \(\vect r_0\leftarrow\vect r_0+\delta\hat{\vect r}\),\(b_0\leftarrow b_0+\delta\hat b\);(5) 重复到修正量远小于噪声。由于略去项正比于 \(|\delta\vect r|^2\),每次迭代后误差大致平方地减小:从地心出发(偏 6400 km)通常 4–6 次收敛,从附近的点出发 1–2 次即可(verify_numbers.py 对 200 组随机几何的模拟:从地心出发全部 5 次收敛到 1 cm)。
5.4 误差与几何精度因子
设各伪距的误差 \(\varepsilon_i\) 相互独立、均值为零、标准差都是 \(\sigma_\rho\)。\(\hat{\vect u}\) 是 \(\vect l\) 的线性函数,其误差为 \(\delta\hat{\vect u}=\mathsf C\mathsf G^{\mathsf T}\vect\varepsilon\)。由“独立量之和的方差相加”,可证(附录 D) \[\tag{5.5} \avg{\delta\hat u_j\,\delta\hat u_k}=\sigma_\rho^2\,C_{jk} .\] 对角元 \(\sigma_\rho^2C_{jj}\) 是第 \(j\) 个未知量的方差,非对角元描述两个未知量的误差是否相关。
在当地坐标(\(x\) 东、\(y\) 北、\(z\) 天顶)中,定义 \begin{gather*} \mathrm{HDOP}=\sqrt{C_{xx}+C_{yy}},\qquad \mathrm{VDOP}=\sqrt{C_{zz}},\\ \mathrm{TDOP}=\sqrt{C_{bb}},\qquad \mathrm{PDOP}=\sqrt{C_{xx}+C_{yy}+C_{zz}},\\ \mathrm{GDOP}=\sqrt{\mathrm{tr}\,\mathsf C} \end{gather*} (\(\mathrm{tr}\) 表示对角元之和;\(C_{bb}\) 是 \(c\,\delta b\) 对应的对角元,故 TDOP 乘 \(\sigma_\rho\) 得到以长度计的钟差误差)。于是水平定位误差 \(=\mathrm{HDOP}\times\sigma_\rho\),等等。DOP 只由卫星的几何分布决定,与测量噪声无关。
在竖直平面内(\(x\) 水平、\(z\) 竖直)考虑未知量 \((x,z,cb)\)。一颗卫星在天顶,两颗分别在东、西方向仰角 \(\alpha\) 处。求 HDOP、VDOP、TDOP,并说明为什么在这种几何下竖直方向的精度比水平差。
指向三颗卫星的单位矢量为 \((0,1)\)、\((\cos\alpha,\sin\alpha)\)、\((-\cos\alpha,\sin\alpha)\)。记 \(c_\alpha=\cos\alpha\)、\(s_\alpha=\sin\alpha\),几何矩阵的三行为 \((0,-1,1)\)、\((-c_\alpha,-s_\alpha,1)\)、\((c_\alpha,-s_\alpha,1)\)。按定义逐元计算 \(\mathsf G^{\mathsf T}\mathsf G\): \[\mathsf G^{\mathsf T}\mathsf G=\begin{pmatrix}2c_\alpha^2&0&0\\0&1+2s_\alpha^2&-(1+2s_\alpha)\\0&-(1+2s_\alpha)&3\end{pmatrix}.\] 例如 \((1,1)\) 元 \(=0^2+c_\alpha^2+c_\alpha^2\),\((2,3)\) 元 \(=(-1)(1)+(-s_\alpha)(1)+(-s_\alpha)(1)\)。\(x\) 与其他两个未知量不耦合(东西对称),\(C_{xx}=1/(2c_\alpha^2)\)。右下 \(2\times2\) 块的行列式为 \(3(1+2s_\alpha^2)-(1+2s_\alpha)^2=2(1-s_\alpha)^2\),求逆(二阶矩阵 \(\begin{pmatrix}p&q\\q&r\end{pmatrix}^{-1}=\frac{1}{pr-q^2}\begin{pmatrix}r&-q\\-q&p\end{pmatrix}\)): \begin{gather*} C_{zz}=\frac{3}{2(1-s_\alpha)^2},\qquad C_{bb}=\frac{1+2s_\alpha^2}{2(1-s_\alpha)^2},\\ C_{zb}=\frac{1+2s_\alpha}{2(1-s_\alpha)^2}. \end{gather*} 所以 \(\mathrm{HDOP}=\dfrac{1}{\sqrt2\cos\alpha}\),\(\mathrm{VDOP}=\dfrac{\sqrt{3/2}}{1-\sin\alpha}\),\(\mathrm{TDOP}=\dfrac{\sqrt{(1+2\sin^2\alpha)/2}}{1-\sin\alpha}\)。\(\alpha=30^\circ\):HDOP \(=0.82\),VDOP \(=2.45\),TDOP \(=1.73\);\(\alpha=60^\circ\):\(1.41\)、\(9.14\)、\(8.35\)。卫星越集中在头顶,竖直与钟差的误差越大。
原因:所有卫星都在地平线以上。接收机升高 \(\delta z\) 使每个伪距减少 \(\sin\alpha_i\,\delta z\)(\(\alpha_i\) 为第 \(i\) 颗卫星的仰角),钟差增加 \(c\delta b\) 使每个伪距增加 \(c\delta b\);当所有 \(\sin\alpha_i\) 都接近 1 时,两者几乎可以互相抵消,数据分不清“接收机高了”还是“钟慢了”。\(C_{zb}>0\),相关系数 \(C_{zb}/\sqrt{C_{zz}C_{bb}}=(1+2s_\alpha)/\sqrt{3(1+2s_\alpha^2)}\to1\)(\(\alpha\to90^\circ\))。水平方向有东西两侧的卫星互相约束,没有这个问题。本例中 \(\mathrm{VDOP}/\mathrm{HDOP}=\sqrt3\cos\alpha/(1-\sin\alpha)\ge\sqrt3\);一般几何下“竖直比水平差”通常成立(卫星都在地平线以上),但不是定理。(verify_symbolic.py 用 sympy 核对。)
交互演示加载中……(需启用 JavaScript)
典型的单频民用定位误差约几米,主要来自:电离层延迟(与频率平方成反比,双频接收机可用两个频率的差消去)、对流层延迟、星历与卫星钟误差、多径效应、接收机噪声。在这些之外,下一节的相对论效应如果不处理,量级是:卫星钟每天 38 μs(11 km),偏心率项 23 ns(7 m),Sagnac 修正最大约 133 ns(40 m)。
6 GPS 中的相对论
GPS 的时间系统建立在第 3.4 节的地心惯性系上:卫星位置、信号传播都在这个系中描述,所有钟都要换算到同一个坐标时[24]。为了让“系统时”的秒等于地面钟的秒,把坐标时的速率重新标定为大地水准面上钟的速率(即乘以常数 \(1-L_{\mathrm G}\))。这只是改变时间单位,不影响下面的推导,只需记住:卫星钟的速率要与大地水准面上的钟比较。
6.1 圆轨道卫星钟的速率
地球外部引力势 \(\Phi=-\mu/r\)(忽略扁率、潮汐与日月引力,它们的影响见本节末的检验框);卫星在半径 \(a\) 的圆轨道上,速度 \(v^2=\mu/a\)(引力提供向心力)。
由式 (3.11),卫星钟相对坐标时: \[\frac{\dd\tau_{\mathrm{sat}}}{\dd t}=1-\frac{\mu}{ac^2}-\frac{\mu}{2ac^2}=1-\frac{3\mu}{2ac^2}.\] 先用最简单的地面钟模型:静止在不转动的地球表面 \(r=R_{\mathrm E}\) 处,\(\dd\tau_{\mathrm{gnd}}/\dd t=1-\mu/(R_{\mathrm E}c^2)\)。两者相除并保留到 \(1/c^2\) 阶(\((1+\epsilon_1)/(1+\epsilon_2)\approx1+\epsilon_1-\epsilon_2\)): \begin{align*} y_{\mathrm{sat}}\equiv\frac{\dd\tau_{\mathrm{sat}}}{\dd\tau_{\mathrm{gnd}}}-1=\;&\underbrace{\frac{\mu}{c^2}\Big(\frac{1}{R_{\mathrm E}}-\frac1a\Big)}_{\text{引力(广义相对论)项}}\\ &\underbrace{-\;\frac{\mu}{2ac^2}}_{\text{速度(狭义相对论)项}} .\tag{6.1} \end{align*}
GPS 轨道周期为半个恒星日 \(P={43082\,}\mathrm{s}\)。由开普勒第三定律 \(a=(\mu P^2/4\pi^2)^{1/3}={26562\,}\mathrm{km}\),\(v=\sqrt{\mu/a}={3.874\,}\mathrm{km/s}\)。取 \(R_{\mathrm E}={6378\,}\mathrm{km}\): \begin{align*} \text{引力项}&=\frac{{3.986\times 10^{14}}}{({2.998\times 10^{8}})^2}\Big(\frac{1}{{6.378\times 10^{6}}}-\frac{1}{{2.656\times 10^{7}}}\Big)\\ &=+5.284\times10^{-10}\ \to\ +{45.65\,}\mathrm{\mu s}/\text{天},\\ \text{速度项}&=-\frac{{3.986\times 10^{14}}}{2\times{2.656\times 10^{7}}\times({2.998\times 10^{8}})^2}\\ &=-0.835\times10^{-10}\ \to\ -{7.21\,}\mathrm{\mu s}/\text{天},\\ \text{合计}&=+4.449\times10^{-10}\ \to\ +{38.44\,}\mathrm{\mu s}/\text{天}. \end{align*} 卫星钟每天快约 38 μs,以光程计约 11.5 km。
精化:把地面钟换成大地水准面上的钟(包括地球自转与扁率,式 (3.13)),\(y_{\mathrm{sat}}=L_{\mathrm G}-\frac{3\mu}{2ac^2}=6.9693\times10^{-10}-2.5046\times10^{-10}=4.4647\times10^{-10}\),即 38.58 μs/天[24]。与简单模型相差 0.3%,主要来自地面钟的自转速度(赤道上 \(\omega_{\mathrm E}R_{\mathrm E}={465\,}\mathrm{m/s}\),使地面钟慢 \(1.2\times10^{-12}\))。
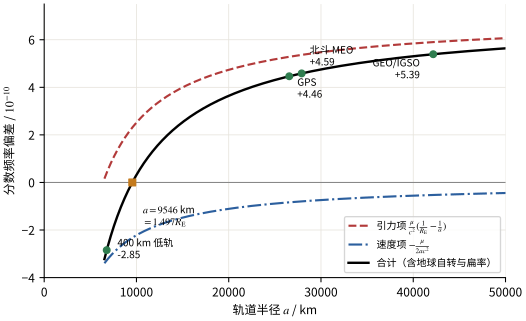
令式 (6.1) 为零:\(\frac{1}{R_{\mathrm E}}-\frac1a=\frac{1}{2a}\),即 \[\tag{6.2} a=\frac32R_{\mathrm E}\approx{9567\,}\mathrm{km},\] 即轨道高度约 3190 km。用完整模型 \(L_{\mathrm G}=3\mu/(2ac^2)\) 得 \(a={9546\,}\mathrm{km}=1.497R_{\mathrm E}\)[24]。低于此高度(如 400 km 高的低轨卫星),速度项占优,卫星钟变慢;高于此高度,引力项占优,卫星钟变快。\(a\to\infty\) 时 \(y_{\mathrm{sat}}\to\mu/(R_{\mathrm E}c^2)\):远离地球的静止钟比地面钟快 \(7\times10^{-10}\)。
交互演示加载中……(需启用 JavaScript)
(1) 地球扁率对卫星处引力势的修正:\(J_2\) 项相对主项约 \(J_2(R_{\mathrm E}/a)^2\approx6\times10^{-5}\),即 \(\sim10^{-14}\),且随轨道位置周期变化[24];(2) 日月引力的潮汐势:在 GPS 轨道上约 \(\mu_{\mathrm M}a^2/d_{\mathrm M}^3\sim{50\,}\mathrm{m^2/s^2}\),即 \(\sim6\times10^{-16}\);(3) \(1/c^4\) 项 \(\sim10^{-20}\)。它们都远小于主项 \(4.5\times10^{-10}\)。
6.2 频率偏置的设计
卫星钟快 \(4.4647\times10^{-10}\)。为了让地面上看来卫星钟恰好以标称的 10.23 MHz 振荡,发射前把它的固有频率调低同样的比例: \begin{gather*} f_{\mathrm{sat}}=(1-4.4647\times10^{-10})\times{10.23\,}\mathrm{MHz} \\ ={10.22999999543\,}\mathrm{MHz}. \tag{6.3} \end{gather*} 这一设计值见文献 [24]。差值 \({10.23\,}\mathrm{MHz}\times4.4647\times10^{-10}={4.567\times 10^{-3}\,}\mathrm{Hz}\)。这个“故意调错”的频率按上式计算、在发射前于地面设定,与导航电文中的钟差多项式修正(每颗卫星的实际频率偏差与漂移)配合使用。
常见说法是:如果不做相对论修正,卫星钟每天快 38 μs,定位误差每天积累约 11 km。这句话需要仔细看。由式 (5.2),若所有卫星钟都快了同样的量 \(\delta t\),每个伪距都短了 \(c\delta t\),这与接收机钟差 \(b\) 的效果完全相同,会被解进 \(b\) 里,位置并不受影响(受影响的是授时:接收机得到的“时间”错了 \(\delta t\))。真正破坏定位的是各卫星之间不相同的部分:不同轨道(如 GPS 与北斗混合定位,或轨道高度有差异的卫星)的常值速率差、随轨道位置变化的偏心率项(下一节)、以及卫星钟与地面监测站的钟逐渐失去同步(地面控制部分用星历与钟差预报卫星状态,要求卫星钟与地面钟的关系可预测)。所以相对论修正是必须的,但“定位每天偏 11 km”是把时间误差直接乘以光速的粗略说法。实际上,GPS 星上的铷钟通常(Ashby 称已成惯例)不预先调频率,而是入轨后测出实际频率,把修正放进导航电文的钟差多项式里[24]。
6.3 偏心率周期项
实际轨道略呈椭圆(GPS 卫星的偏心率在 \(10^{-2}\) 量级或更小,Ashby 以 \(e=0.01\) 为例[24])。卫星在近地点更深地处在引力势中、又跑得更快,两种效应都使钟变慢;远地点则相反。常值部分已由频率偏置补偿,剩下一个以轨道周期变化的项。
椭圆轨道的半长轴为 \(a\)、偏心率为 \(e\)。引入偏近点角 \(E\)(以椭圆中心为圆心作半径 \(a\) 的辅助圆,卫星在辅助圆上的投影点与中心连线和长轴的夹角,\(E=0\) 为近地点),则(推导见附录 C) \begin{gather*} r=a(1-e\cos E),\qquad n=\sqrt{\mu/a^3}, \\ nt=E-e\sin E\quad (\text{开普勒方程}), \tag{6.4} \end{gather*} \(t\) 从过近地点时刻算起,\(n\) 是平均角速度。由能量守恒还有活力公式 \[\tag{6.5} v^2=\mu\Big(\frac2r-\frac1a\Big).\]
把式 (6.5) 代入式 (3.11): \begin{align*} \frac{\dd\tau}{\dd t}&=1-\frac{\mu}{rc^2}-\frac{\mu}{2c^2}\Big(\frac2r-\frac1a\Big)\\ &=1-\frac{3\mu}{2ac^2}-\frac{2\mu}{c^2}\Big(\frac1r-\frac1a\Big). \end{align*} 第二项是常值(与圆轨道相同),第三项随轨道位置变化。对时间积分。由开普勒方程,\(n\,\dd t=(1-e\cos E)\,\dd E\),即 \(\dd t=\frac{r}{an}\dd E\)(用了 \(r=a(1-e\cos E)\))。于是 \begin{align*} \Big(\frac1r-\frac1a\Big)\dd t&=\Big(\frac1r-\frac1a\Big)\frac{r}{an}\dd E\\ &=\frac{1}{an}\Big(1-\frac ra\Big)\dd E=\frac{e\cos E}{an}\,\dd E . \end{align*} 从近地点积分:\(\int_0^t(\frac1r-\frac1a)\dd t=\frac{e\sin E}{an}\)。又 \(an=\sqrt{\mu/a}\),所以 \begin{gather*} \tau(t)=\Big(1-\frac{3\mu}{2ac^2}\Big)t+\Delta t_{\mathrm r},\\ \Delta t_{\mathrm r}=-\frac{2\sqrt{\mu a}}{c^2}\,e\sin E .\tag{6.6} \end{gather*}
(1) 符号:刚过近地点(\(0<E<\pi\))时 \(\Delta t_{\mathrm r}<0\),钟落后——它刚在势阱深处高速通过。(2) 一个周期内 \(\Delta t_{\mathrm r}\) 回到零,所以 \(\avg{1/r}_t=1/a\),常值项没有被重复计算。(3) 量级:\(2\sqrt\mu/c^2=4.4428\times10^{-10}\,\mathrm{s/\sqrt{m}}\),GPS 取 \(e=0.01\):振幅 \(4.4428\times10^{-10}\times0.01\times\sqrt{{2.656\times 10^{7}}}={22.9\,}\mathrm{ns}\),即约 7 m[24]。(4) 等价形式:\(\vect r\cdot\vect v=r\dot r\);由 \(r=a(1-e\cos E)\) 得 \(\dot r=ae\sin E\,\dot E\),由开普勒方程 \(\dot E=n/(1-e\cos E)=na/r\),所以 \(r\dot r=a^2ne\sin E=\sqrt{\mu a}\,e\sin E\),即 \(\Delta t_{\mathrm r}=-2\,\vect r\cdot\vect v/c^2\)。这个形式只需卫星的位置与速度,接收机软件常用此式[24];它也表明周期项在近地点(\(\vect r\perp\vect v\))为零。
GPS 与北斗的接口文件规定:用户由卫星钟读数 \(t_{\mathrm{sv}}\) 求系统时 \(t=t_{\mathrm{sv}}-\Delta t_{\mathrm{sv}}\),其中钟差 \(\Delta t_{\mathrm{sv}}=a_0+a_1(t-t_{\mathrm{oc}})+a_2(t-t_{\mathrm{oc}})^2+\Delta t_{\mathrm r}\),\(\Delta t_{\mathrm r}=Fe\sqrt a\sin E\),\(F=-2\sqrt\mu/c^2\)[24], [25]。\(\Delta t_{\mathrm{sv}}\) 是“卫星钟读数减系统时”,与式 (6.6) 的含义与符号完全一致。
6.4 Sagnac 修正
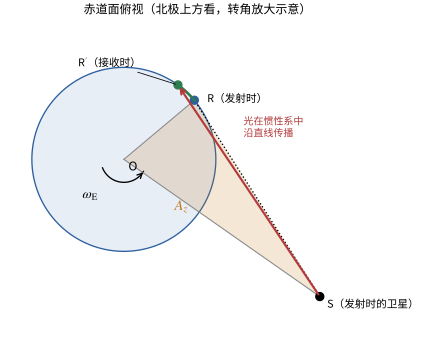
接收机计算位置时用的是随地球转动的“地固坐标系”(ECEF):卫星星历给出的是发射时刻卫星的地固坐标,接收机自己在地固系中静止。但光速不变只在惯性系中成立(Ashby 强调,若在转动系中直接假定光速为 \(c\) 将导致严重错误[24]),所以传播时间必须在 ECI 系中计算。
取 ECI 系与地固系在发射时刻 \(t_{\mathrm e}\) 重合。发射时卫星在 \(\vect r_{\mathrm S}\),接收机在 \(\vect r_{\mathrm R}\),记 \(\vect D=\vect r_{\mathrm R}-\vect r_{\mathrm S}\),\(D=|\vect D|\)。在 ECI 系中接收机以 \(\vect v_{\mathrm R}=\vect\omega_{\mathrm E}\times\vect r_{\mathrm R}\) 运动,接收时刻 \(t_{\mathrm r}=t_{\mathrm e}+\Delta t\) 位于 \(\vect r_{\mathrm R}+\vect v_{\mathrm R}\Delta t\)(略去 \(\order{\omega_{\mathrm E}^2\Delta t^2}\) 的向心项)。光速不变给出 \[c\Delta t=|\vect D+\vect v_{\mathrm R}\Delta t|=D+\uvec D\cdot\vect v_{\mathrm R}\Delta t+\order{\frac{v_{\mathrm R}^2\Delta t^2}{D}} .\] 右边第二项已是小量,其中的 \(\Delta t\) 可用零阶值 \(D/c\) 代替: \[c\Delta t=D+\frac{\vect D\cdot\vect v_{\mathrm R}}{c} .\] 用矢量混合积的轮换性 \(\vect D\cdot(\vect\omega_{\mathrm E}\times\vect r_{\mathrm R})=\vect\omega_{\mathrm E}\cdot(\vect r_{\mathrm R}\times\vect D)\),以及 \(\vect r_{\mathrm R}\times\vect D=\vect r_{\mathrm R}\times(\vect r_{\mathrm R}-\vect r_{\mathrm S})=\vect r_{\mathrm S}\times\vect r_{\mathrm R}\): \begin{gather*} \Delta t=\frac Dc+\Delta t_{\mathrm{S}}, \\ \Delta t_{\mathrm S}=\frac{\vect\omega_{\mathrm E}\cdot(\vect r_{\mathrm S}\times\vect r_{\mathrm R})}{c^2}=\frac{\omega_{\mathrm E}(x_{\mathrm S}y_{\mathrm R}-y_{\mathrm S}x_{\mathrm R})}{c^2} \\ =\frac{2\omega_{\mathrm E}A_z}{c^2}, \tag{6.7} \end{gather*} \(A_z=\frac12(\vect r_{\mathrm S}\times\vect r_{\mathrm R})_z\) 是三角形 O–S–R 在赤道面上投影的带符号面积(从 S 到 R 为逆时针,即信号向东传播时为正)。
(1) 符号:信号向东传播(接收机在卫星东边),接收机随地球向东“逃离”,光要多走一段,\(\Delta t_{\mathrm S}>0\)。(2) 略去项:\(v_{\mathrm R}^2\Delta t^2/(2D)\approx(465\times0.07)^2/(2\times{2\times 10^{7}})\,\mathrm m\approx{3\times 10^{-5}\,}\mathrm{m}\),可忽略。(3) 最大值:卫星与接收机都在赤道面内、卫星在地平线上时,\(\vect r_{\mathrm S}\) 与 \(\vect r_{\mathrm R}\) 的夹角 \(\varphi_{\mathrm S}\) 满足 \(\cos\varphi_{\mathrm S}=R_{\mathrm E}/a\),\(\sin\varphi_{\mathrm S}=0.971\),\(\Delta t_{\mathrm S}=\omega_{\mathrm E}aR_{\mathrm E}\sin\varphi_{\mathrm S}/c^2={133\,}\mathrm{ns}\),即 40 m。卫星在天顶时 \(\varphi_{\mathrm S}=0\),修正为零。(4) 与 Ashby 的结果一致:沿赤道向东绕地球一周同步钟,累计 \(2\omega_{\mathrm E}\pi R_{\mathrm E}^2/c^2={207.4\,}\mathrm{ns}\)[24]。
\(\Delta t_{\mathrm S}\) 随卫星方位而变(东边的卫星为负、西边的为正),不是所有卫星的公共量,不修正会直接造成几十米的定位误差(实验题第 A5 问)。从另一个角度看:在转动的地球上,用光信号“同步”钟会依赖路径——沿赤道向东同步一圈,最后一台钟比第一台慢 207.4 ns。1984 年,NBS(美国)、PTB(德国)、东京天文台三地用 GPS 卫星的共视信号做了“绕地球一周”的 Sagnac 实验,Sagnac 修正在 240–350 ns,闭合残差平均仅 5 ns[24], [35]。
交互演示加载中……(需启用 JavaScript)
6.5 小结:GPS 中的相对论效应一览
| 效应 | 公式 | 大小 | 处理方式 |
|---|---|---|---|
| 引力红移(卫星钟变快) | \(\frac{\mu}{c^2}(\frac1{R_{\mathrm E}}-\frac1a)\) | \(+5.28\times10^{-10}\),45.7 μs/天 | 频率偏置 |
| 时间膨胀(卫星钟变慢) | \(-\frac{\mu}{2ac^2}\) | \(-0.83\times10^{-10}\),7.2 μs/天 | 频率偏置 |
| 地面钟自转与扁率 | 含于 \(L_{\mathrm G}\) | \(\sim10^{-12}\) | 频率偏置 |
| 偏心率周期项 | \(-2\sqrt{\mu a}\,e\sin E/c^2\) | \(e=0.01\):23 ns | 接收机计算 |
| Sagnac 修正 | \(2\omega_{\mathrm E}A_z/c^2\) | 最大约 133 ns | 接收机计算 |
| Shapiro 延迟等 | — | \(<{2\,}\mathrm{cm}\) | 通常忽略[24] |
7 光钟与相对论大地测量
7.1 用钟测重力势
由式 (3.11),两台静止在地面上(随地球转动)的钟的频率比只取决于两处的有效势之差: \[\tag{7.1} \frac{\nu_2-\nu_1}{\nu_1}=\frac{\Phi_{\mathrm{eff},2}-\Phi_{\mathrm{eff},1}}{c^2}\approx\frac{g\,(h_2-h_1)}{c^2}.\] 传统大地测量用“水准测量”逐段测出高差,再结合重力测量求重力势差;用钟可以直接测量远距离两点的势差,而不需要沿途测量——前提是两台钟能用光纤或卫星链路比较。\(10^{-18}\) 对应 \(\Delta\Phi={0.09\,}\mathrm{m^2/s^2}\),即约 0.9 cm 的高差[11]。
7.2 Chou 等人 2010 年的实验
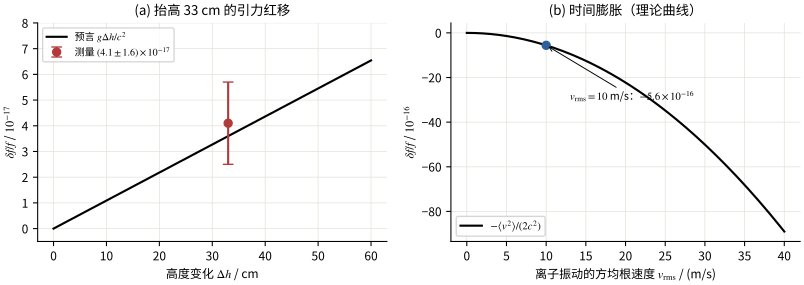
实验装置
两台铝离子(\(^{27}\mathrm{Al}^+\))光钟分别位于两个实验室,用一根 75 m 长、经相位噪声补偿的光纤比较。钟跃迁 \(^1\mathrm{S}_0\leftrightarrow{}^3\mathrm{P}_0\) 的频率约 1.121 PHz,自然线宽约 8 mHz;用 300 ms 的探测脉冲得到傅里叶极限线宽 2.7 Hz(只由探测时间有限决定的线宽,即第 4.3 节的约 \(0.8/t_{\mathrm p}\)),\(Q=4.2\times10^{14}\)。两台钟的系统不确定度分别为 \(8.6\times10^{-18}\) 与 \(2.3\times10^{-17}\)[7]。铝离子本身无法直接激光冷却和探测,所以与一个“逻辑离子”(\(^{9}\mathrm{Be}^+\) 或 \(^{25}\mathrm{Mg}^+\))一起囚禁,由逻辑离子负责冷却与读出(量子逻辑谱学)。
引力红移
先在原高度差 \(\Delta h=-{17\,}\mathrm{cm}\) 下比较约 1 × 10⁵ s,再把一台钟所在的光学平台抬高 33 cm,比较约 4 × 10⁴ s。频率变化 \((4.1\pm1.6)\times10^{-17}\),由式 (3.14) 反推高度变化 \(37\pm{15\,}\mathrm{cm}\),与 33 cm 相符[7]。我们可以由这些数估算两台钟比较的稳定度:若比较的 Allan 偏差为 \(\sigma_1/\sqrt{\tau_{\mathrm a}}\)(白频率噪声),两段平均值之差的标准差为 \(\sigma_1\sqrt{1/(1\times10^5)+1/(4\times10^4)}=5.9\times10^{-3}\sigma_1\);令其等于 \(1.6\times10^{-17}\),得 \(\sigma_1\approx2.7\times10^{-15}\),即比较的稳定度约 \(2.7\times10^{-15}/\sqrt{\tau_{\mathrm a}/\mathrm s}\)。
时间膨胀
给离子加一个小的静电场,把它推离射频阱的零场点,离子就在 59 MHz 的射频场中受迫做简谐振动,速度可调。离子是运动的接收者,激光源在实验室中静止。用实验室中量的角度,由洛伦兹变换,\(\theta\) 为离子速度与激光传播方向的夹角,离子在自己的静止系中看到的激光频率为 \(\nu_{\mathrm{ion}}=\gamma\nu_{\mathrm L}(1-\beta\cos\theta)=\nu_{\mathrm L}(1-\beta\cos\theta+\beta^2/2+\cdots)\)(这里没有 \(\beta^2\cos^2\theta\) 项,那一项只出现在运动波源的写法里)。按离子自己的时间平均,\(-\beta\cos\theta\) 项由波峰计数平均为零(离子长时间内经历的激光波峰数只比静止时多一个有界量,第 3.2 节要点框),剩下 \(+\avg{\beta^2}/2\):离子看到的激光偏蓝,锁定后的激光频率低 \(\avg{v^2}/2c^2\),即二阶项 \(\delta f/f\approx-\avg{v^2}/(2c^2)\)[7]。\(v_{\mathrm{rms}}={10\,}\mathrm{m/s}\) 时 \(\delta f/f=-5.6\times10^{-16}\)。
一阶多普勒的控制
若离子有一个很小的平均漂移速度 \(\avg{v_\parallel}\)(沿探测激光方向),钟频率移动 \(\avg{v_\parallel}/c\)。Chou 等人交替使用两束反向传播的探测光:漂移在两者中造成符号相反的频移,平均后抵消,差值则测出漂移。他们测得两方向差 \((1.2\pm0.7)\times10^{-17}\),对应 \((1.8\pm1.1)\) nm/s 的漂移[7]。核对:两方向差是 \(2\avg{v_\parallel}/c\),所以 \(\avg{v_\parallel}=\frac12\times1.2\times10^{-17}\times c={1.8\times 10^{-9}\,}\mathrm{m/s}\)。
7.3 更近的进展
2020 年,Takamoto 等人把两台可搬运锶光晶格钟分别放在东京晴空塔的地面与 450 m 高处比较,检验了引力红移[22], [36]。2022 年,Bothwell 等人用约 \(10^5\) 个约 100 nK 的锶原子装载在浅光晶格中,把原子云沿竖直方向分成若干区域分别读出频率,测得的竖直频率梯度经修正后为 \((-9.8\pm2.3)\times10^{-20}/\mathrm{mm}\),与引力红移预言 \(-1.09\times10^{-19}/\mathrm{mm}\) 一致[22](负号来自他们坐标轴的取向)。两区域同步比较的不确定度达到 \(7.6\times10^{-21}\)。对照式 (3.14):\(g/c^2=9.8/({2.998\times 10^{8}})^2={1.09\times 10^{-16}\,}\mathrm{m^{-1}}=1.09\times10^{-19}/\mathrm{mm}\)。
钟测的是势差 \(\Delta\Phi_{\mathrm{eff}}\),换成高度要除以当地的 \(g\)。地面上 \(g\) 随纬度与地形变化约 0.5%,所以 \(1\) cm 量级的“钟测高程”指的是重力势意义下的高程(相对大地水准面的高度,测绘上称正高或正常高),它与几何高度(卫星定位给出的、相对一个规则旋转椭球面的高度,称椭球高)之差就是大地水准面相对椭球面的起伏——这正是钟可以用来测大地水准面的原因[7], [11]。
8 决赛风格例题
取 \(\mu={3.986004418\times 10^{14}\,}\mathrm{m^3/s^2}\),\(R_{\mathrm E}={6378.137\,}\mathrm{km}\),\(\omega_{\mathrm E}={7.2921\times 10^{-5}\,}\mathrm{rad/s}\),\(L_{\mathrm G}=6.969290134\times10^{-10}\),\(c={299792458\,}\mathrm{m/s}\)。卫星钟的速率一律与大地水准面上的钟比较。
北斗的 GEO 卫星(高度 35786 km,位于赤道上空东经 \(110.5^\circ\)[25])相对地面静止。有同学说:“它相对地面不动,没有时间膨胀,只需算引力红移。”按此说法(地面钟取不转动球面模型)算出的速率是多少?指出错误,并分别在地心惯性系与随地球转动的参考系中给出正确的计算,说明两种算法为什么一致。
双向时间比对:地面站 A 在自己的钟读数 \(t_{\mathrm A1}\) 时向卫星发信号,卫星钟在 \(t_{\mathrm S1}\) 收到;卫星在 \(t_{\mathrm S2}\) 发信号,A 在 \(t_{\mathrm A2}\) 收到。A 用 \(\widehat{\delta t}_{\mathrm{SA}}=\frac12[(t_{\mathrm S1}-t_{\mathrm A1})-(t_{\mathrm A2}-t_{\mathrm S2})]\) 估计卫星钟与 A 钟之差 \(\delta t_{\mathrm{SA}}\)(卫星钟读数减 A 钟读数)。(a) 证明若两路的传播时间相等,\(\widehat{\delta t}_{\mathrm{SA}}\) 与传播时间无关。(b) 在地心惯性系中,地面站与 GEO 都随地球转动。用第 6.4 节的方法证明:从 P 发出、Q 接收的信号,传播时间为 \(D/c+\omega_{\mathrm E}(\vect r_{\mathrm P}\times\vect r_{\mathrm Q})_z/c^2\);由此说明上行与下行的 Sagnac 项符号相反,在 \(\widehat{\delta t}_{\mathrm{SA}}\) 中不相消,并求 \(\widehat{\delta t}_{\mathrm{SA}}\) 的偏差。(c) 两个地面站 A(北纬 \(40^\circ\)、东经 \(116^\circ\))与 B(北纬 \(44^\circ\)、东经 \(88^\circ\))通过这颗 GEO 转发信号互相比对钟(A→卫星→B 与 B→卫星→A 两路),求 Sagnac 项对两站钟差(B 钟读数减 A 钟读数)估计的影响,并用“面积”解释。
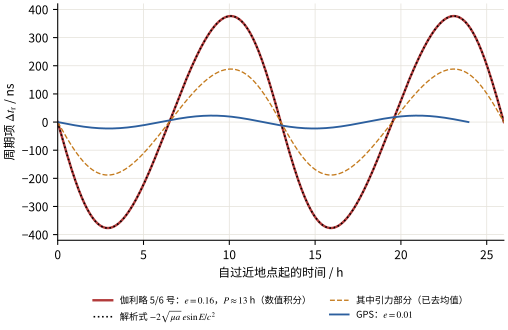
2014 年发射的伽利略 5、6 号卫星意外进入偏心轨道,偏心率 \(e\approx0.16\),周期约 13 h[20], [21]。求半长轴与钟的偏心率周期项的振幅,其中引力红移贡献多少;卫星钟分数频率在一个轨道周期内变化的峰峰值是多少?
星载氢钟在一个轨道周期的时间尺度上 Allan 偏差约 \(10^{-14}\)[20]。估计:仅由一个轨道周期的数据,能把“引力红移幅度与广义相对论预言之比”测到多准?若有 1000 天的数据且噪声可当作白噪声平均,又能多准?与文献结果 \((0.19\pm2.48)\times10^{-5}\)[21] 比较并评论。
(1)(5 分)错误算法:\(y'=\frac{\mu}{c^2}(\frac{1}{R_{\mathrm E}}-\frac1a)=5.90\times10^{-10}\),\(a={42164\,}\mathrm{km}\)。错在:式 (3.11) 中的 \(v\) 是地心惯性系中的速度,而 GEO 卫星在惯性系中以 \(v=\omega_{\mathrm E}a={3.075\,}\mathrm{km/s}\) 运动。
惯性系算法:\(\frac{\dd\tau}{\dd t}=1-\frac{\mu}{ac^2}-\frac{\omega_{\mathrm E}^2a^2}{2c^2}\)。对 GEO,引力恰好提供随地球同步转动所需的向心力,\(\omega_{\mathrm E}^2a=\mu/a^2\),所以 \(\frac12\omega_{\mathrm E}^2a^2=\frac{\mu}{2a}\),\(\frac{\dd\tau}{\dd t}=1-\frac{3\mu}{2ac^2}\),与一般的圆轨道公式相同。
转动系算法:在随地球转动的参考系中卫星静止,但钟速由有效势决定(式 (3.12)):\(\Phi_{\mathrm{eff}}=-\frac{\mu}{a}-\frac12\omega_{\mathrm E}^2a^2=-\frac{3\mu}{2a}\),结果相同。两种算法一致,因为式 (3.12) 本来就是由惯性系中的式 (3.11) 改写得到的:“转动系中的离心势”就是“惯性系中的时间膨胀”。用同一个简单地面模型,正确值为 \(5.376\times10^{-10}\),错误算法恰好高估 \(\frac{\mu}{2ac^2}=5.26\times10^{-11}\)(约 4.5 μs/天);用大地水准面模型,正确值为 \(L_{\mathrm G}-\frac{3\mu}{2ac^2}=5.392\times10^{-10}\),每天快 46.6 μs。
(2)(7 分)(a) 设卫星钟比 A 钟快 \(\delta t_{\mathrm{SA}}\),两路传播时间分别为 \(\delta_\uparrow\)、\(\delta_\downarrow\)。则 \(t_{\mathrm S1}-t_{\mathrm A1}=\delta_\uparrow+\delta t_{\mathrm{SA}}\),\(t_{\mathrm A2}-t_{\mathrm S2}=\delta_\downarrow-\delta t_{\mathrm{SA}}\),所以 \(\widehat{\delta t}_{\mathrm{SA}}=\delta t_{\mathrm{SA}}+\frac12(\delta_\uparrow-\delta_\downarrow)\);\(\delta_\uparrow=\delta_\downarrow\) 时传播时间完全相消,这是双向法的优点(大气延迟、距离误差都相消)。
(b) 在 ECI 中,信号在 \(t_{\mathrm e}\) 从 \(\vect r_{\mathrm P}\) 发出;接收点在传播期间以 \(\vect v_{\mathrm Q}=\vect\omega_{\mathrm E}\times\vect r_{\mathrm Q}\) 运动(发射点之后怎样运动无关紧要)。重复式 (6.7) 的推导,只是把 S、R 换成 P、Q:\(c\Delta t=D+\vect D\cdot\vect v_{\mathrm Q}/c\),\(\vect D=\vect r_{\mathrm Q}-\vect r_{\mathrm P}\),\(\vect D\cdot(\vect\omega_{\mathrm E}\times\vect r_{\mathrm Q})=\vect\omega_{\mathrm E}\cdot(\vect r_{\mathrm Q}\times\vect D)=\vect\omega_{\mathrm E}\cdot(\vect r_{\mathrm P}\times\vect r_{\mathrm Q})\)。交换 P、Q,叉积变号,所以上行 \(\delta_\uparrow=D/c+s\)、下行 \(\delta_\downarrow=D/c-s\),\(s=\omega_{\mathrm E}(\vect r_{\mathrm A}\times\vect r_{\mathrm S})_z/c^2\)。代入 (a):\(\widehat{\delta t}_{\mathrm{SA}}=\delta t_{\mathrm{SA}}+s\)——Sagnac 项不相消。对站 A:\(s=\frac{\omega_{\mathrm E}aR_{\mathrm E}\cos40^\circ\sin(110.5^\circ-116^\circ)}{c^2}=-{16.0\,}\mathrm{ns}\)(卫星在站的西边,上行信号向西传)。物理原因:双向法消去的是“来回路程相同”的部分,而在转动的地球上“往东”与“往西”的光行时本来就不同,这一差别恰好被当成钟差。
(c) A→S→B 一路的 Sagnac 项为 \(s_{\mathrm{ASB}}=\frac{\omega_{\mathrm E}}{c^2}[(\vect r_{\mathrm A}\times\vect r_{\mathrm S})_z+(\vect r_{\mathrm S}\times\vect r_{\mathrm B})_z]\),反向一路为 \(-s_{\mathrm{ASB}}\),同 (a) 的推理(B 用自己的钟记录 A 来的信号、A 记录 B 来的信号),“B 钟减 A 钟”的估计偏差为 \(s_{\mathrm{ASB}}\): \begin{align*} s_{\mathrm{ASB}}&=\frac{\omega_{\mathrm E}aR_{\mathrm E}}{c^2}\big[\cos40^\circ\sin(-5.5^\circ)+\cos44^\circ\sin(-22.5^\circ)\big]\\ &=-16.0-60.1=-{76\,}\mathrm{ns}. \end{align*} 它等于 \(2\omega_{\mathrm E}/c^2\) 乘以四边形 O–A–S–B 在赤道面上投影的带符号面积(信号绕地轴转过的“面积”),与第 6.4 节的 \(2\omega_{\mathrm E}A_z/c^2\) 同一来源。国际时间比对正是这样逐项修正 Sagnac 项的[24]。
(3)(4 分)\(a=(\mu P^2/4\pi^2)^{1/3}={28070\,}\mathrm{km}\)(近、远地点高度约 17200 km 与 26180 km,每个周期升降一次,幅度 \(2ae\approx{9000\,}\mathrm{km}\))。周期项振幅 \begin{align*} \frac{2\sqrt{\mu a}}{c^2}e&=4.4428\times10^{-10}\times0.16\times\sqrt{{2.807\times 10^{7}}}\ \mathrm s\\ &={377\,}\mathrm{ns}, \end{align*} 与文献给出的“约 370 ns”一致[20],比 GPS(\(e=0.01\) 时 23 ns)大 16 倍(图 10)。引力部分:式 (3.11) 中只保留 \(\Phi\) 项,\(-\frac{\mu}{c^2}(\frac1r-\frac1a)\) 积分得 \(-\frac{\sqrt{\mu a}}{c^2}e\sin E\),正好是总量的一半(另一半来自活力公式中 \(v^2/2\) 的 \(\mu/r\) 部分):峰峰值约 380 ns,与 Delva 等人所说“主要引力效应约 400 ns 峰峰值”相符[21]。分数频率 \(y(t)-\bar y=-\frac{2\mu}{c^2}(\frac1r-\frac1a)\),近地点与远地点之差 \begin{align*} \Delta y_{\mathrm{pp}}&=\frac{2\mu}{ac^2}\Big(\frac{1}{1-e}-\frac{1}{1+e}\Big)\\ &=\frac{2\mu}{ac^2}\cdot\frac{2e}{1-e^2}=1.04\times10^{-10}, \end{align*} 与文献的“约 \(1\times10^{-10}\)”一致[20]。
(4)(4 分)引力红移造成的周期性分数频率调制幅度约 \(\frac12\Delta y_{\mathrm{pp}}\times\frac12\approx2.6\times10^{-11}\)(引力部分是总量的一半,振幅是峰峰值的一半)。一个周期内钟的噪声 \(\sim10^{-14}\),所以单个周期给出的相对精度约 \(10^{-14}/2.6\times10^{-11}\approx4\times10^{-4}\)。1000 天约有 \(1000\times24/13\approx1850\) 个周期,若噪声为白噪声,可改善 \(\sqrt{1850}\approx43\) 倍,达到约 \(10^{-5}\)。文献结果的不确定度 \(2.5\times10^{-5}\) 与此同量级而稍大:实际钟噪声在长时间尺度上不是白噪声(闪烁噪声:Allan 偏差不随平均时间减小的噪声成分),而且主要受系统误差限制——轨道误差、温度引起的钟频周期性变化等,Delva 等人用卫星激光测距来评估轨道误差[21]。这仍比 1976 年 Gravity Probe A 的结果好约 5 倍。
飞机在纬度 \(\lambda\)、高度 \(h\) 处以恒定地速 \(u\) 沿纬线飞行一周(\(u>0\) 向东),回到出发点后与一直留在地面(同纬度、海平面)的钟比较。地球半径取 \(R={6371\,}\mathrm{km}\),\(g={9.8\,}\mathrm{m/s^2}\),忽略起降与航线偏离。
在地心惯性系中写出飞机上的钟与地面钟的速率差,并积分得到飞行一周后的读数差 \(\Delta\tau_{\mathrm{E}}\)、\(\Delta\tau_{\mathrm W}\)(以 \(h\)、\(u\)、\(\lambda\)、飞行时间表示)。
取 \(\lambda=35^\circ\)、\(h={9.0\,}\mathrm{km}\)、\(|u|={230\,}\mathrm{m/s}\),计算东飞、西飞的引力项、速度项与合计,并与 Hafele 和 Keating 的实测值比较。
在随地球转动的参考系中重做:设飞机相对地面的速度为 \(\vect u\),位置为 \(\vect r\)。由式 (3.11) 出发,证明钟速可以写成 \(\frac{\dd\tau}{\dd t}=1+\frac{\Phi_{\mathrm{eff}}}{c^2}-\frac{u^2}{2c^2}-\frac{(\vect\omega_{\mathrm E}\times\vect r)\cdot\vect u}{c^2}\),并说明最后一项沿闭合航线积分得 \(-2\omega_{\mathrm E}A_z/c^2\)(\(A_z\) 为航线所围面积在赤道面上的带符号投影)。由此证明:若东、西两次飞行的 \(h\)、\(|u|\) 相同,\(\Delta\tau_{\mathrm E}-\Delta\tau_{\mathrm W}=-4\omega_{\mathrm E}A/c^2\),与 \(h\)、\(|u|\) 无关。
“双生子佯谬”式的问题:在地面的人看来飞机上的钟在运动,为什么向东飞的钟反而比向西飞的慢?
让一台钟以任意慢的速度沿赤道向东搬运一周(\(h=0\))。由 (3) 直接写出它回来后比地面钟慢多少,并与第 6.4 节用光信号沿赤道同步一周的结果比较,你能得出什么结论?
(1)(3 分)地面钟在惯性系中的速度 \(V=\omega_{\mathrm E}R\cos\lambda\);飞机的速度 \(V+u\)(略去 \(h/R\approx10^{-3}\) 对 \(V\) 的修正)。两者高度差 \(h\),势差 \(gh\)(\(g\) 已含离心项,见式 (3.14))。由式 (3.11), \begin{align*} \frac{\dd\tau_{\mathrm{air}}}{\dd t}-\frac{\dd\tau_{\mathrm{gnd}}}{\dd t}&=\frac{gh}{c^2}-\frac{(V+u)^2-V^2}{2c^2}\\ &=\frac{gh}{c^2}-\frac{2Vu+u^2}{2c^2}. \end{align*} 飞行一周用时 \(t_{\mathrm f}=2\pi R\cos\lambda/|u|\),积分: \[\Delta\tau=\Big[\frac{gh}{c^2}-\frac{2Vu+u^2}{2c^2}\Big]t_{\mathrm f}.\] (2)(3 分)\(V={380.6\,}\mathrm{m/s}\),\(t_{\mathrm f}={1.426\times 10^{5}\,}\mathrm{s}={39.6\,}\mathrm{h}\)。引力项 \(ght_{\mathrm f}/c^2=+{140\,}\mathrm{ns}\)(东西相同)。速度项:东飞 \(-(2\times380.6\times230+230^2)t_{\mathrm f}/(2c^2)=-{181\,}\mathrm{ns}\),西飞 \(-(-2\times380.6\times230+230^2)t_{\mathrm f}/(2c^2)=+{97\,}\mathrm{ns}\)。合计东 \(-{41\,}\mathrm{ns}\),西 \(+{237\,}\mathrm{ns}\)。Hafele 与 Keating 按实际航线算出的预言为东 \(-40\pm23\)、西 \(+275\pm21\) ns(据二手资料转述,其中引力项约 144 与 179 ns,速度项约 \(-184\) 与 \(+96\) ns),实测为 \(-59\pm10\) 与 \(+273\pm7\) ns[17], [18]。我们的理想化模型抓住了主要特征:速度项与他们的结果几乎相同,差别主要在引力项(他们按实际航线的高度与时间算得西飞 179 ns,我们的理想航线为 140 ns)。
(3)(5 分)飞机在 ECI 中的速度 \(\vect v=\vect\omega_{\mathrm E}\times\vect r+\vect u\),所以 \[v^2=|\vect\omega_{\mathrm E}\times\vect r|^2+2(\vect\omega_{\mathrm E}\times\vect r)\cdot\vect u+u^2 .\] 代入式 (3.11),并注意 \(|\vect\omega_{\mathrm E}\times\vect r|^2=\omega_{\mathrm E}^2r_\perp^2\): \[\frac{\dd\tau}{\dd t}=1+\frac{\Phi-\frac12\omega_{\mathrm E}^2r_\perp^2}{c^2}-\frac{u^2}{2c^2}-\frac{(\vect\omega_{\mathrm E}\times\vect r)\cdot\vect u}{c^2},\] 前两项合成有效势 \(\Phi_{\mathrm{eff}}\)(式 (3.12))。在转动系中看:第二项是“引力 + 离心”势,第三项是相对地面的速度造成的时间膨胀,第四项是转动系特有的“同步项”。用 \(\vect u\,\dd t=\dd\vect r\) 与混合积轮换:\((\vect\omega_{\mathrm E}\times\vect r)\cdot\dd\vect r=\vect\omega_{\mathrm E}\cdot(\vect r\times\dd\vect r)\),而 \(\frac12(\vect r\times\dd\vect r)_z\) 是 \(\vect r\) 扫过的面积元在赤道面上的投影,闭合航线一周积分得 \[-\frac{1}{c^2}\oint(\vect\omega_{\mathrm E}\times\vect r)\cdot\dd\vect r=-\frac{2\omega_{\mathrm E}A_z}{c^2}.\] 向东绕纬线一周 \(A_z=+\pi R^2\cos^2\lambda\equiv A\),向西 \(A_z=-A\)。与 (1) 比较:(1) 中的 \(-2Vu\,t_{\mathrm f}/(2c^2)=-V\cdot2\pi R\cos\lambda\,\mathrm{sgn}(u)/c^2=-2\omega_{\mathrm E}A_z/c^2\),正是这一项;两种算法一致。东、西两次飞行的 \(h\)、\(|u|\) 相同时,前三项完全相同,相减只剩同步项: \[\Delta\tau_{\mathrm E}-\Delta\tau_{\mathrm W}=-\frac{2\omega_{\mathrm E}A}{c^2}-\frac{2\omega_{\mathrm E}A}{c^2}=-\frac{4\omega_{\mathrm E}A}{c^2}.\] \(\lambda=35^\circ\):\(-{278\,}\mathrm{ns}\)(实验的预言差 \(-315\) ns,实测差 \(-332\pm12\) ns)。结果只与“绕过的面积”有关,正是 Sagnac 效应的特征(式 (6.7))。
(4)(2 分)“谁在运动”要在惯性系中判断。在地心惯性系中地面钟本身以 \(V\approx{381\,}\mathrm{m/s}\) 向东运动。东飞的钟速度 \(V+u\) 更大,比地面钟慢;西飞的钟速度 \(V-u\) 更小,比地面钟快。地面上的人所在的转动参考系不是惯性系,不能直接用“相对地面的速度”套时间膨胀公式。
(5)(3 分)由 (3),\(u\to0\) 时第三项 \(\propto u^2t_{\mathrm f}=u\cdot2\pi R\to0\),\(h=0\) 时有效势与地面钟相同,只剩同步项,且与搬运快慢无关: \[\Delta\tau=-\frac{2\omega_{\mathrm E}\pi R^2}{c^2}=-{206.9\,}\mathrm{ns}\qquad(R={6371\,}\mathrm{km}),\] 取赤道半径 6378 km 则为 \(-{207.4\,}\mathrm{ns}\),与用光信号沿赤道向东同步一周的 207.4 ns 完全相同[24]。结论:在转动的地球上,无论用光信号还是用慢速搬运的钟,“同步”都依赖路径,不可能在地固系中建立处处自洽的同步;自洽的同步只能在地心惯性系中定义(GPS 正是这样做的)。
铯喷泉中,激光冷却的原子团(温度 \(\Theta={2\,}\mathrm{\mu K}\),初始方均根半径 \(\sigma_0={1\,}\mathrm{mm}\))被竖直上抛,两次穿过半径 \(r_{\mathrm a}={2\,}\mathrm{mm}\) 的微波腔孔;每次有 \(N_0=10^7\) 个原子第一次通过腔孔(第一次过腔时已有约 13.5% 的原子被腔孔截掉,\(N_0\) 只计通过的原子;下面忽略这次截取对分布形状的影响),原子团的最高点比腔高 \(H\)。原子装载与探测需额外 0.5 s。铯原子质量 \(m={2.207\times 10^{-25}\,}\mathrm{kg}\),\(g={9.8\,}\mathrm{m/s^2}\)。
求 Ramsey 时间 \(T\)、条纹宽度与 \(Q\)(\(H=0.3\) 与 1.0 m)。
原子团在水平方向按热速度膨胀。近似认为原子在第一次过腔后经过时间 \(T\) 再次过腔,此时水平分布为二维高斯分布,每个方向的方均根半径为 \(\sigma(T)=\sqrt{\sigma_0^2+\sigma_v^2T^2}\),\(\sigma_v=\sqrt{k_{\mathrm B}\Theta/m}\)(这正是第 42 届复赛“磁光阱飞行时间测温”题的结论,这里直接使用)。求能第二次穿过腔孔的原子比例 \(f\),并给出 \(\sigma(T)\gg r_{\mathrm a}\) 时的近似式。
由式 (4.6) 求 \(H=0.3\)、1、3 m 时的 \(\sigma_y({1\,}\mathrm{s})\)。证明当 \(\sigma_vT\gg r_{\mathrm a},\sigma_0\) 时,乘积 \(T\sqrt N\) 与 \(H\) 无关,从而稳定度只随 \(\sqrt{T_{\mathrm c}}\) 缓慢变差;解释原因。增高喷泉还有什么好处?
原子在腔上方飞行期间所处的平均高度是多少?原子的平均时间膨胀是多少?两者合起来使原子相对“静止在腔处的原子”的频率移动多少(写成 \(H\) 的函数)?\(H={1\,}\mathrm{m}\) 时是多少?
某实验室位于大地水准面以上 1650 m。它的喷泉钟要参与国际原子时(定义在大地水准面上),需要做多大的修正?要使这项修正的不确定度小于 \(10^{-17}\),实验室高度须知道到多准?
(1)(2 分)由式 (4.5):\(H={0.3\,}\mathrm{m}\),\(T={0.495\,}\mathrm{s}\),\(\Delta\nu=1/(2T)={1.01\,}\mathrm{Hz}\),\(Q=2\nu_0T=9.1\times10^9\);\(H={1.0\,}\mathrm{m}\),\(T={0.904\,}\mathrm{s}\),\(\Delta\nu={0.553\,}\mathrm{Hz}\),\(Q=1.66\times10^{10}\)。
(2)(3 分)\(\sigma_v=\sqrt{{1.381\times 10^{-23}}\times{2\times 10^{-6}}/{2.207\times 10^{-25}}}={11.2\,}\mathrm{mm/s}\)。二维高斯分布 \(\frac{1}{2\pi\sigma^2}\ee^{-\varrho^2/2\sigma^2}\) 在半径 \(r_{\mathrm a}\) 的圆内的积分:用极坐标 \(\int_0^{r_{\mathrm a}}\frac{1}{2\pi\sigma^2}\ee^{-\varrho^2/2\sigma^2}2\pi\varrho\,\dd\varrho\),令 \(q=\varrho^2/2\sigma^2\),得 \[f=1-\exp\Big(-\frac{r_{\mathrm a}^2}{2\sigma^2(T)}\Big)\approx\frac{r_{\mathrm a}^2}{2\sigma^2(T)}\qquad(\sigma\gg r_{\mathrm a}).\] \(H=0.3\)、1、3 m:\(\sigma=5.6\)、10.2、17.5 mm,\(f=0.061\)、0.019、0.0065(近似式给 0.063、0.019、0.0065)。
(3)(6 分)\(N=fN_0\),\(T_{\mathrm c}=T+{0.5\,}\mathrm{s}\)。\(\sigma_y({1\,}\mathrm{s})=\frac{\sqrt{T_{\mathrm c}/\mathrm s}}{\omega_0T\sqrt{fN_0}}\):\(H=0.3\)、1、3 m 时分别为 \(4.5\)、\(5.2\)、\(6.2\times10^{-14}\),而 \(T\sqrt N=387\)、396、399 s(verify_numbers.py)——几乎不变。证明:\(\sigma_vT\gg r_{\mathrm a},\sigma_0\) 时 \(\sigma(T)\approx\sigma_vT\),\(f\approx\frac{r_{\mathrm a}^2}{2\sigma_v^2T^2}\),于是 \[T\sqrt{N}=T\sqrt{fN_0}\approx\frac{r_{\mathrm a}}{\sqrt2\,\sigma_v}\sqrt{N_0},\] 与 \(T\) 无关(本题参数下 \(\sigma_vT/r_{\mathrm a}=2.8\)、5.1、8.8,渐近式已相当准确)。原因:线宽随 \(1/T\) 变窄带来的斜率增益,恰好被能穿过腔孔的原子数按 \(1/T^2\) 减少造成的投影噪声增大抵消;而 \(T_{\mathrm c}\) 随 \(H\) 增大,稳定度按 \(\sqrt{T_{\mathrm c}}\) 反而略变差。所以增高喷泉的主要收益不在投影噪声限制的稳定度,而在于线更窄:同样的频移评估精度(如线型不对称引起的频移按线宽比例缩小)和对本振的要求。真正提高稳定度要更冷的原子(减小 \(\sigma_v\))、更多的原子、更大的腔孔,或微重力环境(第 4.5 节)。
(4)(5 分)以腔为 \(z=0\),向上过腔速度 \(v_0=\sqrt{2gH}\),\(z(t)=v_0t-\frac12gt^2\),\(0\le t\le T=2v_0/g\)。平均高度 \begin{align*}\bar z&=\frac1T\int_0^T\Big(v_0t-\frac12gt^2\Big)\dd t=\frac{v_0T}{2}-\frac{gT^2}{6}\\ &=\frac{v_0^2}{g}-\frac{2v_0^2}{3g}=\frac{v_0^2}{3g}=\frac23H .\end{align*} 平均速度平方:由能量守恒 \(\frac12v^2=g(H-z)\),\(\overline{v^2}=2g(H-\bar z)=\frac23gH\)。由式 (3.11)(相对静止在腔处的原子): \[\delta y=\frac{g\bar z}{c^2}-\frac{\overline{v^2}}{2c^2}=\frac{2gH}{3c^2}-\frac{gH}{3c^2}=\frac{gH}{3c^2}.\] (也可以直接写 \(\frac{\Phi-v^2/2}{c^2}=\frac{g(2z-H)}{c^2}\) 再取平均。)\(H={1\,}\mathrm{m}\):引力项 \(+7.3\times10^{-17}\),时间膨胀 \(-3.6\times10^{-17}\),合计 \(+3.6\times10^{-17}\)。对 \(10^{-16}\) 级的喷泉钟,这一修正不可忽略。
(5)(2 分)\(gh/c^2=9.8\times1650/({2.998\times 10^{8}})^2=1.80\times10^{-13}\):该钟比大地水准面上的钟快这么多,必须扣除。要求 \(g\,\delta h/c^2<10^{-17}\),\(\delta h<{9\,}\mathrm{cm}\)。这说明 \(10^{-17}\) 以上的钟已经要求厘米级的大地测量——反过来,钟也可以用来测量高度(第 7 节)。
月球(\(\mu_{\mathrm M}={4.903\times 10^{12}\,}\mathrm{m^3/s^2}\),平均距离 \(d={3.844\times 10^{8}\,}\mathrm{m}\))对地球表面一点 \(\vect r\)(\(|\vect r|=R_{\mathrm E}\))的引力势为 \(\Phi_{\mathrm M}=-\mu_{\mathrm M}/|\vect d-\vect r|\),\(\vect d\) 为月心相对地心的位置,\(\psi\) 为 \(\vect r\) 与 \(\vect d\) 的夹角。
把 \(\Phi_{\mathrm M}\) 按 \(r/d\) 展开到二阶。说明零阶项与一阶项为什么不影响地面上的钟相对地心惯性系坐标时的读数,从而起作用的只有潮汐势 \(\Phi_{\mathrm T}=-\frac{\mu_{\mathrm M}r^2}{d^3}P_2(\cos\psi)\),\(P_2(x)=\frac12(3x^2-1)\)。
设地球是刚体,钟在赤道上,月球在赤道面内。求钟的分数频率随时间的变化:周期、峰峰值。
实际地球是弹性的。潮汐势使地面升高 \(u=-h_2\Phi_{\mathrm T}/g\),地球形变又产生附加引力势 \(k_2\Phi_{\mathrm T}\)(\(h_2=0.6078\)、\(k_2=0.3019\) 是二阶勒夫数[27])。求钟所在处有效势的总变化,以及频率变化的峰峰值。太阳的贡献是月球的几倍?
若两台钟都在同一个实验室,它们的比较能看到潮汐吗?若一台在赤道上、另一台在相距经度 \(90^\circ\) 的赤道上,比较信号的峰峰值是多少?钟对比较的稳定度为 \(10^{-16}/\sqrt{\tau_{\mathrm a}/\mathrm s}\),测出这个信号的困难主要在哪里?
(1)(5 分)\(|\vect d-\vect r|^{-1}=(d^2-2dr\cos\psi+r^2)^{-1/2}=\frac1d(1-2\eta x+\eta^2)^{-1/2}\),\(\eta=r/d\),\(x=\cos\psi\)。用 \((1+s)^{-1/2}=1-\frac12s+\frac38s^2-\cdots\),\(s=-2\eta x+\eta^2\),保留到 \(\eta^2\): \begin{align*} (1+s)^{-1/2}&=1+\eta x-\frac12\eta^2+\frac38\cdot4\eta^2x^2+\order{\eta^3}\\ &=1+\eta x+\eta^2\,\frac{3x^2-1}{2}+\order{\eta^3}. \end{align*} 所以 \(\Phi_{\mathrm M}=-\frac{\mu_{\mathrm M}}{d}-\frac{\mu_{\mathrm M}r\cos\psi}{d^2}-\frac{\mu_{\mathrm M}r^2}{d^3}P_2(\cos\psi)+\cdots\)。零阶项与位置无关,对地球附近所有钟相同,在钟与钟的比较中抵消(相当于对所有地面钟的时间单位作同一修正)。一阶项 \(-\frac{\mu_{\mathrm M}}{d^2}\uvec d\cdot\vect r\) 是一个均匀引力场的势(场强 \(\mu_{\mathrm M}/d^2\) 指向月球);地心惯性系的原点随地球一起在这个场中自由下落,由等效原理,均匀场在自由下落系中被完全消去(第 3.4 节)。剩下的二阶项就是潮汐势——它描述月球引力在地球尺度上的不均匀,不能被自由下落消去。
(2)(4 分)刚体地球上 \(\delta y=\Phi_{\mathrm T}/c^2\)。月球在赤道面内,钟随地球相对月球转动,\(\psi=(\omega_{\mathrm E}-\omega_{\mathrm M})t\),\(\omega_{\mathrm M}=2\pi/{27.32\,}\mathrm{d}\)。\(P_2(\cos\psi)=\frac14+\frac34\cos2\psi\),所以变化的周期是太阴日(月球两次过同一子午线的间隔)的一半:\(\frac{\pi}{\omega_{\mathrm E}-\omega_{\mathrm M}}={12.42\,}\mathrm{h}\)(半日潮)。\(P_2\) 在 \(-\frac12\) 与 \(1\) 之间变化,峰峰值 \(\frac32\frac{\mu_{\mathrm M}R_{\mathrm E}^2}{d^3}=\frac32\times{3.511\,}\mathrm{m^2/s^2}={5.27\,}\mathrm{m^2/s^2}\),即 \(\delta y_{\mathrm{pp}}=5.86\times10^{-17}\)(相当于 \(5.27/9.8={0.54\,}\mathrm{m}\) 的高度变化,这也是刚体地球上“平衡潮”的潮差)。月下点 \(\psi=0\) 处 \(\Phi_{\mathrm T}\) 最低,钟最慢。
(3)(4 分)钟随地面升高 \(u\),所在处地球引力势增加 \(gu=-h_2\Phi_{\mathrm T}\);再加上潮汐势本身与形变附加势: \begin{align*} \Delta\Phi&=\Phi_{\mathrm T}+k_2\Phi_{\mathrm T}-h_2\Phi_{\mathrm T}\\ &=(1+k_2-h_2)\Phi_{\mathrm T}=0.694\,\Phi_{\mathrm T}. \end{align*} 峰峰值 \(0.694\times5.86\times10^{-17}=4.1\times10^{-17}\)。太阳:\(\frac{\mu_{\mathrm S}/d_{\mathrm S}^3}{\mu_{\mathrm M}/d^3}=0.46\),峰峰值 \(1.9\times10^{-17}\);朔望时两者同相,合计约 \(6\times10^{-17}\)。
(4)(4 分)同一实验室的两台钟所受潮汐势相同(差别只在 \(\order{\Delta x/R_{\mathrm E}}\)),比较中抵消,看不到潮汐。经度差 \(90^\circ\):\(\psi_2=\psi_1+90^\circ\),\(\cos2\psi_2=-\cos2\psi_1\),两地的变化反相,差信号峰峰值加倍:\(2\times4.1\times10^{-17}=8.1\times10^{-17}\)(仅月球)。噪声不是主要困难:\(\tau_{\mathrm a}={10^{4}\,}\mathrm{s}\) 时 \(\sigma_y=10^{-18}\),远小于信号。困难在于:(i) 信号周期 12.42 h,要连续比较若干天,钟必须在这么长时间内稳定运行、系统频移(环境热辐射造成的“黑体辐射频移”、磁场造成的塞曼频移等)保持在 \(10^{-18}\) 量级不变;(ii) 远距离的钟要用相位稳定的长光纤或卫星链路比较,链路本身的噪声与误差要足够小。这正是用光钟网络做“相对论大地测量”时要克服的问题[11]。
9 实验与数据处理:伪距定位与光钟测高
本题为笔试型数据处理题(约 60 分钟:A 部分约 35 分钟,B 部分约 25 分钟)。全部数据均为按本讲模型生成的模拟数据:生成脚本 scripts/exp_data.py,随机种子事先固定为 20261017(A 部分)与 20261018(B 部分)。可使用计算器。
A 部分:赤道面内的伪距定位
为简化,设接收机与 6 颗卫星都位于赤道面内,地固坐标系(ECEF)原点在地心,\(x\) 轴指向接收机所在经线,\(y\) 轴指向东(从北极上方看,地球逆时针自转,\(\omega_{\mathrm E}={7.2921\times 10^{-5}\,}\mathrm{rad/s}\))。在这个二维问题中,未知量是接收机的 \(x\)、\(y\) 与钟差 \(cb\)。表 3 给出各卫星发射时刻的地固坐标、接收机测得的伪距(卫星钟误差与大气延迟已修正,Sagnac 修正未做),以及由初值 \(\vect r_0=({6377.487\,}\mathrm{km},{0.820\,}\mathrm{km})\)(接收机上一次的定位结果)算出的几何距离与指向卫星的单位矢量。伪距噪声相互独立,标准差约 3 m。
| \(i\) | \(x_i\) | \(y_i\) | \(\rho_i\) | \(d_i^{(0)}\) | \(e_{ix}\) | \(e_{iy}\) |
|---|---|---|---|---|---|---|
| 1 | 11470.4364 | 23957.3853 | 24574.0654 | 24491.9406 | \(+0.20794\) | \(+0.97814\) |
| 2 | 18939.5745 | 18623.0970 | 22544.9779 | 22463.1975 | \(+0.55923\) | \(+0.82901\) |
| 3 | 24133.6160 | 11094.8547 | 21018.3464 | 20936.9941 | \(+0.84807\) | \(+0.52988\) |
| 4 | 26447.2130 | \(-2464.1727\) | 20301.2886 | 20220.5364 | \(+0.99254\) | \(-0.12191\) |
| 5 | 22130.3909 | \(-14689.2144\) | 21620.0033 | 21539.5240 | \(+0.73135\) | \(-0.68200\) |
| 6 | 15183.5611 | \(-21794.1895\) | 23587.3189 | 23506.7943 | \(+0.37462\) | \(-0.92718\) |
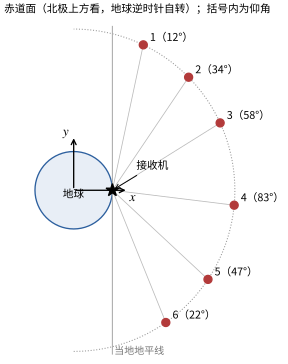
A1 说明为什么只用 3 颗卫星就能解出本题的未知量,以及为什么要用 6 颗。
A2 由式 (6.7) 计算每颗卫星的 Sagnac 修正 \(\delta\rho^{\mathrm S}_i=\omega_{\mathrm E}(x_iy_0-y_ix_0)/c\)(以米计,用初值坐标 \((x_0,y_0)\) 代替真实位置即可,说明为什么),并求残差 \(l'_i=\rho_i-d_i^{(0)}-\delta\rho^{\mathrm S}_i-cb_0\)。钟差初值取 \(cb_0={81000\,}\mathrm{m}\)(由 \(\rho_i-d_i^{(0)}\) 都约 81 km 估得;\(b\) 在方程中是线性的,初值可任取,但取得接近真值可以避免后面的大数相消)。
A3 写出几何矩阵 \(\mathsf G\)(每行 \((-e_{ix},-e_{iy},1)\))。为节省时间,直接给出 \[\mathsf C=(\mathsf G^{\mathsf T}\mathsf G)^{-1}=\begin{pmatrix}2.3754&0.1674&1.4872\\0.1674&0.3240&0.1364\\1.4872&0.1364&1.1010\end{pmatrix}.\] 任选 \(\mathsf G^{\mathsf T}\mathsf G\) 的一个元素由表中数据算出以作核对;再计算 \(\mathsf G^{\mathsf T}\vect l'\),由 \(\vect u=\mathsf C\,\mathsf G^{\mathsf T}\vect l'\) 求出 \(\vect u=(\delta x,\delta y,c\delta b)\),给出接收机坐标与钟差 \(b=b_0+\delta b\)。
A4 估计线性化误差,判断是否需要第二次迭代。由残差估计伪距噪声 \(s_0=\sqrt{\sum v_i^2/(n-3)}\),并给出 \(x\)(天顶方向)、\(y\)(东向)、\(cb\) 的标准不确定度和 VDOP、HDOP、TDOP。为什么天顶方向误差最大?
A5 如果忘了做 Sagnac 修正,解会偏多少?用一个简单的物理图像解释这个偏差的方向与大小。
B 部分:用两台光钟测高差
一台可搬运光钟依次放在 6 个高度(由水准测量给出,误差可忽略),与固定在地面的参考光钟通过光纤比较,测得分数频率差 \(y_i\)(搬运钟减参考钟)。每次比较持续 \(\tau_{\mathrm a,i}\),钟对比较的 Allan 偏差为 \(\sigma_y(\tau_{\mathrm a})=4.0\times10^{-16}/\sqrt{\tau_{\mathrm a}/\mathrm s}\)(白频率噪声)。两台钟之间存在一个未知的常值系统偏差 \(y_0\)。当地重力仪测得 \(g={9.7963\,}\mathrm{m/s^2}\)。
| \(h_i\) / m | 0.000 | 3.912 | 7.835 | 12.102 | 19.664 | 31.418 |
| \(\tau_{\mathrm a,i}\) / s | 20000 | 10000 | 10000 | 15000 | 10000 | 20000 |
| \(y_i\) / \(10^{-18}\) | 28.86 | 451.18 | 887.98 | 1344.98 | 2166.46 | 3450.11 |
B1 求每个数据点的标准不确定度 \(\sigma_i\)。说明为什么要用加权最小二乘。
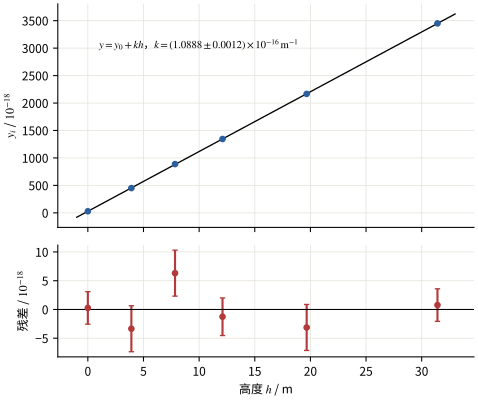
B2 用加权最小二乘拟合 \(y=y_0+kh\)(附录 D 给出公式),求 \(k\)、\(y_0\) 及其不确定度与协方差,计算 \(\chi^2\) 并评价拟合质量。由 \(k\) 求 \(g\) 并与重力仪比较。
B3 搬运钟随后放到一个高度未知的地点 7,测得 \(y_7=2732.34\times10^{-18}\)(\(\tau_{\mathrm a}={20000\,}\mathrm{s}\))。求该点高度 \(h_7\) 及其不确定度。忽略 \(k\) 与 \(y_0\) 的相关性会怎样?
B4 列举本实验中可能的系统误差,并提出改进方案。
scripts/verify_expA_printed.py 与 verify_exp.py 只用题面印出的数据重算)
A1(2 分)平面内未知量 3 个(\(x,y,b\)),3 个方程即可;多于未知量的观测可以用最小二乘平均噪声,并且能由残差估计噪声大小、发现异常的卫星(4 颗以上才有冗余,3 颗时残差恒为零)。
A2(4 分)用初值代替真位置的误差:\(\delta\rho^{\mathrm S}_i\) 对接收机位置的导数为 \(\omega_{\mathrm E}|\vect r_i|/c\approx{7\times 10^{-6}}\),位置偏 1 km 只改变 \(\delta\rho^{\mathrm S}_i\) 约 7 mm,可忽略。结果(m): \begin{align*}\delta\rho^{\mathrm S}_i=(&-37.16,\ -28.89,\ -17.21,\\ &+3.83,\ +22.79,\ +33.81),\end{align*} \begin{align*}l'_i=(&1161.96,\ 809.29,\ 369.51,\\ &-251.63,\ -543.49,\ -509.21).\end{align*} 东侧卫星(\(y_i>0\))的 \(\delta\rho^{\mathrm S}_i<0\):信号向西传,接收机迎着信号向东运动,路程变短。为什么要先扣掉 \(cb_0\):若取 \(b_0=0\),\(l_i\) 都约 81 km,\(\mathsf G^{\mathsf T}\vect l\) 的分量达 \(3\times10^5\)–\(5\times10^5\) m,而题给 \(\mathsf C\) 只有 4 位小数(舍入误差约 \(5\times10^{-5}\)),相乘会带来几十米的误差;扣掉 \(cb_0\) 后 \(l'_i\) 只有 1 km 量级,舍入误差不超过 0.13 m。
A3(6 分)逐项求和(核对给出的 \(\mathsf C\)): \begin{align*} \mathsf G^{\mathsf T}\mathsf G&=\begin{pmatrix}\sum e_{ix}^2&\sum e_{ix}e_{iy}&-\sum e_{ix}\\ \sum e_{ix}e_{iy}&\sum e_{iy}^2&-\sum e_{iy}\\ -\sum e_{ix}&-\sum e_{iy}&6\end{pmatrix}\\ &=\begin{pmatrix}2.7355&0.1493&-3.7138\\0.1493&3.2644&-0.6059\\-3.7138&-0.6059&6\end{pmatrix}, \end{align*} \begin{align*} \mathsf G^{\mathsf T}\vect l'&=\Big(-\sum e_{ix}l'_i,\ -\sum e_{iy}l'_i,\ \sum l'_i\Big)\\ &=(-169.6,\ -2876.7,\ 1036.4)\ \mathrm m . \end{align*} 乘以题给的 \(\mathsf C\),解得(m) \[\delta x=657.0,\qquad \delta y=-819.1,\qquad c\,\delta b=496.5 .\] (用精确的逆矩阵为 656.9、\(-819.1\)、496.6,差别在 0.13 m 以内。)接收机坐标 \((6378.144,\ 0.001)\) km;\(cb=81000+496.5={81496.5\,}\mathrm{m}\),\(b=81496.6/c={271.84\,}\mathrm{\mu s}\)(接收机钟快了约 0.27 ms)。(数据由真值 \((6378.137,0)\) km、\(cb={81492.7\,}\mathrm{m}\) 生成;解与真值之差为天顶 7.0 m、东向 0.9 m、钟差 3.8 m,见 A4 的不确定度。)
A4(7 分)初值偏 \(|\delta\vect r|={1.05\,}\mathrm{km}\),略去的二阶项 \(|\delta\vect r|^2/(2d)\le{0.03\,}\mathrm{m}\ll{3\,}\mathrm{m}\),一次迭代足够:用表中数据做第二次迭代,修正为 \((-18,\ +0.5,\ +3)\) cm——这来自题给 \(\mathsf C\) 的 4 位舍入(约 0.1 m)和表中 \(d_i^{(0)}\) 只保留到 0.1 m 的舍入,远小于 3 m 噪声。残差 \(v_i=l'_i-(\mathsf G\vect u)_i=(0.87,\ 1.15,\ -3.85,\ 3.80,\ -0.91,\ -0.18)\) m,\(s_0=\sqrt{32.2\,\mathrm{m^2}/3}={3.3\,}\mathrm{m}\),与题给的 3 m 相符。\(\mathsf C=(\mathsf G^{\mathsf T}\mathsf G)^{-1}\) 的对角元为 \((2.375,\ 0.324,\ 1.101)\),所以 VDOP \(=1.54\),HDOP \(=0.57\),TDOP \(=1.05\);以 \(s_0\) 计:\(\sigma_x={5.0\,}\mathrm{m}\),\(\sigma_y={1.9\,}\mathrm{m}\),\(\sigma_{cb}={3.4\,}\mathrm{m}\)。解与真值之差(7.0、0.9、3.8 m)分别为 1.4、0.5、1.1 倍标准不确定度,合理。天顶误差最大的原因见第 5.4 节例:卫星都在地平线以上,天顶坐标与钟差高度相关(\(C_{xb}/\sqrt{C_{xx}C_{bb}}=0.92\))。
A5(6 分)不修正时 \(\vect l'\to\vect l'+\delta\vect\rho^{\mathrm S}\),解是线性的,改变量 \(\mathsf C\mathsf G^{\mathsf T}\delta\vect\rho^{\mathrm S}=(-1.7,\ +35.6,\ -1.3)\) m:位置向东偏约 36 m。物理图像:信号传播约 0.07 s–0.08 s,其间接收机随地球向东移动 \(\omega_{\mathrm E}R_{\mathrm E}\times{0.075\,}\mathrm{s}\approx465\times0.075\approx{35\,}\mathrm{m}\)。不做 Sagnac 修正,相当于解出的是接收机在“信号到达时刻”的惯性系位置,却把它当成地固坐标,所以向东偏了约 35 m。这个偏差在各卫星间不相同,不能被钟差吸收。
B1(2 分)\(\sigma_i={4.0\times 10^{-16}}/\sqrt{\tau_{\mathrm a,i}}\):\(\tau_{\mathrm a,i}={10^{4}}\)、\({1.5\times 10^{4}}\)、2 × 10⁴ s 分别为 \(4.00\)、\(3.27\)、\(2.83\times10^{-18}\)。各点不确定度不同,等权拟合会让较差的点占过多比重,所以按 \(w_i=1/\sigma_i^2\) 加权。
B2(8 分)以 \(\sigma\) 的单位 \(10^{-18}\) 计,\(\Sigma_0=\sum w_i=0.5313\),\(\Sigma_h=\sum w_ih_i=7.025\) m,\(\Sigma_{hh}=\sum w_ih_i^2=166.08\,\mathrm m^2\),\(\Sigma_y=\sum w_iy_i=780.06\),\(\Sigma_{hy}=\sum w_ih_iy_i=18283\) m(\(y\) 也以 \(10^{-18}\) 计)。\(D_w=\Sigma_0\Sigma_{hh}-\Sigma_h^2=38.88\,\mathrm m^2\)。 \begin{align*} k&=\frac{\Sigma_0\Sigma_{hy}-\Sigma_h\Sigma_y}{D_w}=(1.08879\pm0.00117)\times10^{-16}\,\mathrm m^{-1},\\ y_0&=\frac{\Sigma_{hh}\Sigma_y-\Sigma_h\Sigma_{hy}}{D_w}=(2.86\pm0.21)\times10^{-17}, \end{align*} \(\sigma_k=\sqrt{\Sigma_0/D_w}\),\(\sigma_{y_0}=\sqrt{\Sigma_{hh}/D_w}\),协方差 \(\mathrm{cov}(k,y_0)=-\Sigma_h/D_w\),相关系数 \(-0.75\)。\(\chi^2=4.04\),自由度 \(\nu=6-2=4\),\(\chi^2/\nu=1.01\),噪声模型与数据相符。\(g=kc^2=9.7855\pm{0.0105\,}\mathrm{m/s^2}\),与重力仪的 9.7963 相差 \(-1.0\sigma\),相符。(说明:钟测的是重力势差,相当于在 0–31 m 范围内的平均 \(g\);在此范围内 \(g\) 随高度的变化约 \({3.1\times 10^{-6}\,}\mathrm{s^{-2}}\times{30\,}\mathrm{m}\approx{10^{-4}\,}\mathrm{m/s^2}\),即 \(10^{-5}g\),远小于拟合不确定度 \(10^{-3}g\)。)
B3(6 分)\(h_7=(y_7-y_0)/k={24.833\,}\mathrm{m}\)。误差传递:\(y_7\) 与拟合独立,但 \(y_0\) 与 \(k\) 相关,必须带协方差项(式 (3.22) 的推广): \begin{align*} \sigma_{h_7}^2=\;&\frac{\sigma_7^2}{k^2}+\frac{\sigma_{y_0}^2}{k^2}+\frac{(y_7-y_0)^2}{k^4}\sigma_k^2\\ &+2\cdot\Big(-\frac1k\Big)\Big(-\frac{y_7-y_0}{k^2}\Big)\mathrm{cov}(k,y_0), \end{align*} 得 \(\sigma_{h_7}={3.1\,}\mathrm{cm}\)。忽略协方差会算成 4.2 cm,高估 35%(\(\mathrm{cov}<0\):\(k\) 偏大时 \(y_0\) 偏小,两者对 \(h_7\) 的影响部分抵消)。等价的去相关写法:\(h_7=\bar h+(y_7-\bar y)/k\),\(\bar h=\Sigma_h/\Sigma_0={13.22\,}\mathrm{m}\),\(\bar y=\Sigma_y/\Sigma_0\) 与 \(k\) 不相关,\(\sigma_{h_7}^2=(\sigma_7^2+1/\Sigma_0)/k^2+(y_7-\bar y)^2\sigma_k^2/k^4\),结果相同。蒙特卡罗(2 万次)得 3.15 cm,一致。(生成数据所用的真值为 24.85 m,偏差 \(0.6\sigma\)。)
B4(4 分)(i) 两台钟的系统偏差 \(y_0\) 在搬运中可能改变(温度、磁场、环境热辐射不同)——可在搬运前后回到同一高度重复测量,检查 \(y_0\) 是否漂移;(ii) 光纤链路的噪声与搬运钟的振动;(iii) 高度基准:钟测的是重力势,水准测量给的是沿重力线的高差,两者通过 \(g\) 联系,大范围时要用实测重力;(iv) 地球潮汐使两地势差有 \(10^{-17}\) 量级的日变化(例题 4),若参考钟与搬运钟相距很远需要修正;(v) 单点平均时间可以延长,或用更稳定的钟(\(10^{-17}\) 量级的稳定度可把每点的不确定度降到 \(10^{-19}\))。
10 小结:推导链
钟速公式:洛伦兹变换 \(\Rightarrow\) 时间膨胀式 (3.4)(加钟假设);等效原理 + 加速火箭中的一阶多普勒 \(\Rightarrow\) 引力红移式 (3.9);静态场中的波峰计数 \(\Rightarrow\) “低处的钟走得慢”式 (3.10);两者在 \(1/c^2\) 阶相乘 \(\Rightarrow\) 式 (3.11)。地面的钟:时间膨胀 + 引力势 = 转动系有效势 \(\Rightarrow\) 大地水准面上的钟同速(\(L_{\mathrm G}\)),高 \(h\) 处快 \(gh/c^2\)。
原子钟:布洛赫方程(旋转系中绕 \(\vect\Omega_{\mathrm{eff}}\) 的转动)\(\Rightarrow\) 拉比公式式 (3.20) 与线宽 \(0.80/t_{\mathrm p}\);两次 \(\pi/2\) 脉冲 + 自由进动 \(\Rightarrow\) Ramsey 条纹式 (4.3)、宽度 \(1/(2T)\);喷泉 \(T=2\sqrt{2H/g}\);二项分布 + 斜率换算 + 白噪声平均 \(\Rightarrow\) 稳定度式 (4.6)。
GPS 定位:伪距式 (5.2)(共同的钟差使“伪”距需要第 4 颗卫星)\(\Rightarrow\) 线性化式 (5.3) \(\Rightarrow\) 正规方程式 (5.4) \(\Rightarrow\) 协方差 \(\sigma_\rho^2\mathsf C\) 与 DOP。
GPS 中的相对论:式 (3.11) + 圆轨道 \(\Rightarrow\) 式 (6.1)(+45.7、\(-7.2\)、净 +38.5 μs/天)与 \(a=1.5R_{\mathrm E}\);精化为 \(L_{\mathrm G}-3\mu/(2ac^2)\) \(\Rightarrow\) 频率偏置 10.22999999543 MHz;+ 活力公式与开普勒方程 \(\Rightarrow\) 周期项式 (6.6);惯性系中光速不变 + 接收机随地球运动 \(\Rightarrow\) Sagnac 修正式 (6.7)。
相对论大地测量:式 (7.1):\(10^{-18}\leftrightarrow{0.9\,}\mathrm{cm}\);Chou 2010 的 33 cm 与 \(v^2/2c^2\);潮汐势 \(\times(1+k_2-h_2)\) \(\Rightarrow\) \(4\times10^{-17}\) 的半日变化。
参考文献
附录 A 由薛定谔方程验证布洛赫方程
本附录写给学过一点量子力学的同学,验证第 3.5 节接受的布洛赫方程。两能级原子的状态写成 \(|\psi\rangle=c_{\mathrm e}|\mathrm e\rangle+c_{\mathrm g}|\mathrm g\rangle\),\(c_{\mathrm e}\)、\(c_{\mathrm g}\) 是复数,\(|c_{\mathrm e}|^2+|c_{\mathrm g}|^2=1\),测量得到上能级的概率是 \(|c_{\mathrm e}|^2\)。
在以驱动频率 \(\omega\) 旋转的表象中、作旋转波近似后,振幅满足(\(\Delta=\omega-\omega_0\)) \begin{gather*} \ii\dot c_{\mathrm e}=\frac12\big(-\Delta\,c_{\mathrm e}+\Omega_{\mathrm R}c_{\mathrm g}\big),\\ \ii\dot c_{\mathrm g}=\frac12\big(\Omega_{\mathrm R}c_{\mathrm e}+\Delta\,c_{\mathrm g}\big).\tag{A.1} \end{gather*} 对角项 \(\mp\Delta/2\) 表示:在随驱动场旋转的“参照相位”下,上下能级的相对相位以 \(\omega_0-\omega=-\Delta\) 增长;非对角项 \(\Omega_{\mathrm R}/2\) 是驱动场引起的耦合,它是实数,因为我们选了驱动场沿 \(x'\) 轴。
定义 \(S_x=2\Re(c_{\mathrm e}^*c_{\mathrm g})\),\(S_y=2\Im(c_{\mathrm e}^*c_{\mathrm g})\),\(S_z=|c_{\mathrm e}|^2-|c_{\mathrm g}|^2\)。容易验证 \(S_x^2+S_y^2+S_z^2=(|c_{\mathrm e}|^2+|c_{\mathrm g}|^2)^2=1\)。
\(\frac{\dd}{\dd t}|c_{\mathrm e}|^2=2\Re(c_{\mathrm e}^*\dot c_{\mathrm e})\)。由式 (A.1),\(c_{\mathrm e}^*\dot c_{\mathrm e}=-\frac{\ii}{2}(-\Delta|c_{\mathrm e}|^2+\Omega_{\mathrm R}c_{\mathrm e}^*c_{\mathrm g})\)。第一项是纯虚数,实部为零;第二项的实部为 \(\frac{\Omega_{\mathrm R}}{2}\Im(c_{\mathrm e}^*c_{\mathrm g})\)(用了 \(\Re(-\ii z)=\Im z\))。所以 \(\frac{\dd}{\dd t}|c_{\mathrm e}|^2=\Omega_{\mathrm R}\Im(c_{\mathrm e}^*c_{\mathrm g})=\frac{\Omega_{\mathrm R}}{2}S_y\)。由归一化,\(\frac{\dd}{\dd t}|c_{\mathrm g}|^2=-\frac{\Omega_{\mathrm R}}{2}S_y\)。相减: \[\dot S_z=\Omega_{\mathrm R}S_y .\]
\(\frac{\dd}{\dd t}(c_{\mathrm e}^*c_{\mathrm g})=\dot c_{\mathrm e}^*c_{\mathrm g}+c_{\mathrm e}^*\dot c_{\mathrm g}\)。由式 (A.1) 及其复共轭 \(\dot c_{\mathrm e}^*=\frac{\ii}{2}(-\Delta c_{\mathrm e}^*+\Omega_{\mathrm R}c_{\mathrm g}^*)\): \begin{align*} \frac{\dd}{\dd t}(c_{\mathrm e}^*c_{\mathrm g})&=\frac{\ii}{2}\big(-\Delta c_{\mathrm e}^*c_{\mathrm g}+\Omega_{\mathrm R}|c_{\mathrm g}|^2\big)-\frac{\ii}{2}\big(\Omega_{\mathrm R}|c_{\mathrm e}|^2+\Delta c_{\mathrm e}^*c_{\mathrm g}\big)\\ &=-\ii\Delta\,c_{\mathrm e}^*c_{\mathrm g}-\frac{\ii\Omega_{\mathrm R}}{2}S_z . \end{align*} 记 \(c_{\mathrm e}^*c_{\mathrm g}=\frac12(S_x+\ii S_y)\),取实部与虚部: \[\dot S_x=\Delta S_y,\qquad \dot S_y=-\Delta S_x-\Omega_{\mathrm R}S_z .\]
与 \(\vect\Omega_{\mathrm{eff}}\times\vect S\),\(\vect\Omega_{\mathrm{eff}}=(\Omega_{\mathrm R},0,-\Delta)\) 逐分量比较:\((\vect\Omega_{\mathrm{eff}}\times\vect S)_x=0\cdot S_z-(-\Delta)S_y=\Delta S_y\),\((\cdot)_y=(-\Delta)S_x-\Omega_{\mathrm R}S_z\),\((\cdot)_z=\Omega_{\mathrm R}S_y-0\)。三式完全一致,这就是式 (3.19)。verify_symbolic.py 用 sympy 重复了这一计算,并由式 (A.1) 直接解出拉比公式式 (3.20)。
附录 B 有限脉冲的 Ramsey 线型
两个脉冲各持续 \(t_{\mathrm p}\)、拉比频率 \(\Omega_{\mathrm R}\),中间自由演化 \(T\);脉冲期间转轴 \(\uvec n=(\Omega_{\mathrm R},0,-\Delta)/W\)、转角 \(\theta=Wt_{\mathrm p}\)。逐段计算 \(\vect S\):
第一个脉冲。由第 3.5 节拉比公式的推导(平行分量不变、垂直分量转动),从 \(-\uvec z\) 出发: \begin{gather*} S_{1x}=\frac{\Delta\Omega_{\mathrm R}}{W^2}(1-\cos\theta),\qquad S_{1y}=\frac{\Omega_{\mathrm R}}{W}\sin\theta,\\ S_{1z}=-\frac{\Delta^2}{W^2}-\frac{\Omega_{\mathrm R}^2}{W^2}\cos\theta . \end{gather*} 自由演化。绕 \(z\) 轴转 \(-\Delta T\):\(S_{2x}=S_{1x}\cos\Delta T+S_{1y}\sin\Delta T\),\(S_{2y}=-S_{1x}\sin\Delta T+S_{1y}\cos\Delta T\),\(S_{2z}=S_{1z}\)。
第二个脉冲。再绕 \(\uvec n\) 转 \(\theta\)。末态的 \(z\) 分量由转动公式 \(\vect S_3=(\uvec n\cdot\vect S_2)\uvec n(1-\cos\theta)+\vect S_2\cos\theta+(\uvec n\times\vect S_2)\sin\theta\) 取 \(z\) 分量: \begin{gather*}
S_{3z}=-\frac{\Delta}{W}(\uvec n\cdot\vect S_2)(1-\cos\theta)+S_{2z}\cos\theta+\frac{\Omega_{\mathrm R}}{W}S_{2y}\sin\theta,\\
\uvec n\cdot\vect S_2=\frac{\Omega_{\mathrm R}S_{2x}-\Delta S_{2z}}{W}.
\end{gather*} \(P_{\mathrm e}=(1+S_{3z})/2\)。把上面各式代入并化简(verify_symbolic.py 用 sympy 完成,bloch.py 逐点数值核对),得到 Ramsey 的闭式结果 \begin{align*}
P_{\mathrm e}=\;&4\frac{\Omega_{\mathrm R}^2}{W^2}\sin^2\frac\theta2\\
&\times\Big[\cos\frac\theta2\cos\frac{\Delta T}{2}\\
&\qquad-\frac{\Delta}{W}\sin\frac\theta2\sin\frac{\Delta T}{2}\Big]^2 .\tag{B.1}
\end{align*} 检验。(i) \(\Delta t_{\mathrm p}\to0\)、\(\theta=\pi/2\)(于是 \(W\to\Omega_{\mathrm R}\))逐项看:\(4\sin^2\frac\pi4=2\),方括号 \(\to\cos\frac\pi4\cos\frac{\Delta T}{2}\),平方为 \(\frac12\cos^2\frac{\Delta T}2\),乘积为 \(\cos^2\frac{\Delta T}{2}\),回到式 (4.3)。(ii) \(T=0\):方括号为 \(\cos\frac\theta2\)(\(\Delta T=0\)),\(P_{\mathrm e}=\frac{\Omega_{\mathrm R}^2}{W^2}\sin^2\theta\),即持续 \(2t_{\mathrm p}\) 的单个脉冲的拉比公式。
有效 Ramsey 时间。对小失谐(\(|\Delta|\ll\Omega_{\mathrm R}\),保留 \(\Delta/\Omega_{\mathrm R}\) 的一阶),\(W\approx\Omega_{\mathrm R}\),\(\theta\approx\pi/2\),方括号 \(\approx\frac{1}{\sqrt2}\big[\cos\frac{\Delta T}{2}-\frac{\Delta}{\Omega_{\mathrm R}}\sin\frac{\Delta T}2\big]\approx\frac{1}{\sqrt2}\cos\big(\frac{\Delta T}{2}+\frac{\Delta}{\Omega_{\mathrm R}}\big)\)(用了 \(\cos(\alpha+\epsilon)\approx\cos\alpha-\epsilon\sin\alpha\))。\(\Omega_{\mathrm R}=\pi/(2t_{\mathrm p})\),所以 \[P_{\mathrm e}\approx\cos^2\frac{\Delta T_{\mathrm{eff}}}{2},\qquad T_{\mathrm{eff}}=T+\frac{4t_{\mathrm p}}{\pi}.\] 脉冲期间原子也在积累相位,相当于把自由演化时间延长了 \(4t_{\mathrm p}/\pi\)。图 4(a) 中 \(t_{\mathrm p}=T/10\),中心条纹宽 \(1/(2T_{\mathrm{eff}})=0.4436/T\),与数值结果 \(0.4435/T\) 一致。
附录 C 开普勒轨道的几个关系
椭圆的半长轴 \(a\)、半短轴 \(b_{\mathrm e}=a\sqrt{1-e^2}\),焦点(地心)在距中心 \(ae\) 处。以椭圆中心为原点、长轴为 \(x\) 轴,椭圆上的点可写成 \(x=a\cos E\),\(y=b_{\mathrm e}\sin E\)——这就是偏近点角 \(E\) 的定义(\((a\cos E,a\sin E)\) 是半径 \(a\) 的辅助圆上横坐标相同的点)。到焦点 \((ae,0)\) 的距离: \begin{align*} r^2&=(a\cos E-ae)^2+b_{\mathrm e}^2\sin^2E\\ &=a^2\big[\cos^2E-2e\cos E+e^2+(1-e^2)(1-\cos^2E)\big]\\ &=a^2(1-e\cos E)^2 . \end{align*}
由开普勒第二定律,焦点到卫星的连线单位时间扫过的面积为常数 \(\pi ab_{\mathrm e}/P\)(\(P\) 为周期)。从近地点到 \(E\) 扫过的面积:先在辅助圆上算“焦点—近地点—投影点”围成的面积,等于圆心扇形 \(\frac12a^2E\) 减去三角形(圆心、焦点、投影点)\(\frac12\cdot ae\cdot a\sin E\);椭圆是辅助圆在 \(y\) 方向压缩 \(b_{\mathrm e}/a\) 倍,面积也按此比例缩小: \[\mathcal{A}(E)=\frac{b_{\mathrm e}}{a}\cdot\frac{a^2}{2}(E-e\sin E)=\frac{ab_{\mathrm e}}{2}(E-e\sin E).\] 令 \(\mathcal A=\pi ab_{\mathrm e}\,t/P\),得 \(E-e\sin E=\frac{2\pi}{P}t=nt\);由开普勒第三定律 \(P^2=4\pi^2a^3/\mu\),\(n=\sqrt{\mu/a^3}\)。
在近地点 \(r_{\mathrm p}=a(1-e)\) 与远地点 \(r_{\mathrm a}=a(1+e)\) 速度都垂直于矢径,角动量守恒给出 \(v_{\mathrm p}r_{\mathrm p}=v_{\mathrm a}r_{\mathrm a}\);能量守恒 \(\frac12v_{\mathrm p}^2-\frac{\mu}{r_{\mathrm p}}=\frac12v_{\mathrm a}^2-\frac{\mu}{r_{\mathrm a}}\)。消去 \(v_{\mathrm a}=v_{\mathrm p}r_{\mathrm p}/r_{\mathrm a}\):\(\frac12v_{\mathrm p}^2(1-\frac{r_{\mathrm p}^2}{r_{\mathrm a}^2})=\mu\frac{r_{\mathrm a}-r_{\mathrm p}}{r_{\mathrm p}r_{\mathrm a}}\),得 \(v_{\mathrm p}^2=\frac{2\mu r_{\mathrm a}}{r_{\mathrm p}(r_{\mathrm p}+r_{\mathrm a})}\)。比能量 \(\mathcal E=\frac12v_{\mathrm p}^2-\frac{\mu}{r_{\mathrm p}}=\frac{\mu}{r_{\mathrm p}}\Big(\frac{r_{\mathrm a}}{r_{\mathrm p}+r_{\mathrm a}}-1\Big)=-\frac{\mu}{r_{\mathrm p}+r_{\mathrm a}}=-\frac{\mu}{2a}\)。于是任一点 \(v^2=2(\mathcal E+\mu/r)=\mu(2/r-1/a)\),即式 (6.5)。
附录 D 最小二乘的协方差与加权直线拟合
由式 (5.4),\(\hat u_j=\sum_kM_{jk}l_k\),\(\mathsf M=\mathsf C\mathsf G^{\mathsf T}\)。把 \(\vect l=\mathsf G\vect u_{\text{真}}+\vect\varepsilon\) 代入,\(\mathsf M\mathsf G=\mathsf C\mathsf G^{\mathsf T}\mathsf G=\mathsf I\),所以 \(\delta\hat u_j=\sum_kM_{jk}\varepsilon_k\)。于是 \begin{align*} \avg{\delta\hat u_j\delta\hat u_l}&=\sum_{k,m}M_{jk}M_{lm}\avg{\varepsilon_k\varepsilon_m}\\ &=\sigma_\rho^2\sum_kM_{jk}M_{lk}=\sigma_\rho^2(\mathsf M\mathsf M^{\mathsf T})_{jl}, \end{align*} 用了 \(\avg{\varepsilon_k\varepsilon_m}=\sigma_\rho^2\)(\(k=m\))或 0(\(k\ne m\))。而 \(\mathsf M\mathsf M^{\mathsf T}=\mathsf C\mathsf G^{\mathsf T}\mathsf G\mathsf C^{\mathsf T}=\mathsf C\)(\(\mathsf C\) 对称)。故 \(\avg{\delta\hat u_j\delta\hat u_l}=\sigma_\rho^2C_{jl}\)。\(\sigma_\rho\) 未知时用残差估计 \(s_0^2=\sum v_i^2/(n-m)\),\(m\) 为未知量个数;除以 \(n-m\) 而不是 \(n\),是因为拟合用掉了 \(m\) 个自由度,残差平方和的期望为 \((n-m)\sigma_\rho^2\)。
数据 \((h_i,y_i)\),\(y_i\) 的标准不确定度 \(\sigma_i\),模型 \(y=y_0+kh\)。最小化 \(\chi^2=\sum w_i(y_i-y_0-kh_i)^2\),\(w_i=1/\sigma_i^2\)。对 \(y_0\)、\(k\) 求偏导并令其为零: \[y_0\Sigma_0+k\Sigma_h=\Sigma_y,\qquad y_0\Sigma_h+k\Sigma_{hh}=\Sigma_{hy},\] 其中 \(\Sigma_0=\sum w_i\),\(\Sigma_h=\sum w_ih_i\),\(\Sigma_{hh}=\sum w_ih_i^2\),\(\Sigma_y=\sum w_iy_i\),\(\Sigma_{hy}=\sum w_ih_iy_i\)。解得(克莱姆法则,\(D_w=\Sigma_0\Sigma_{hh}-\Sigma_h^2\)) \[k=\frac{\Sigma_0\Sigma_{hy}-\Sigma_h\Sigma_y}{D_w},\qquad y_0=\frac{\Sigma_{hh}\Sigma_y-\Sigma_h\Sigma_{hy}}{D_w}.\] 这是本附录第一框在 \(\mathsf G\) 第 \(i\) 行为 \((1,h_i)/\sigma_i\)、\(l_i=y_i/\sigma_i\) 时的特例,\(\mathsf G^{\mathsf T}\mathsf G=\begin{pmatrix}\Sigma_0&\Sigma_h\\\Sigma_h&\Sigma_{hh}\end{pmatrix}\),\(\sigma_\rho=1\)。其逆给出 \(\sigma_{y_0}^2=\Sigma_{hh}/D_w\),\(\sigma_k^2=\Sigma_0/D_w\),\(\mathrm{cov}(y_0,k)=-\Sigma_h/D_w\)。若模型正确且 \(\sigma_i\) 估计正确,\(\chi^2\) 的期望为 \(n-2\)。
附录 E 名词解释
| 名词 | 英文 | 含义 |
|---|---|---|
| 原时 | proper time | 钟自己走过的时间 |
| 坐标时 | coordinate time | 参考系中统一的时间坐标(本讲取地心惯性系) |
| 钟假设 | clock hypothesis | 理想钟的走速只取决于瞬时速度,与加速度无关 |
| 等效原理 | equivalence principle | 局部地,均匀引力场与加速参考系不可区分 |
| 引力红移 | gravitational redshift | 低处发出的光在高处测得频率降低;即低处的钟走得慢 |
| 大地水准面 | geoid | 转动地球的有效重力势的等势面(平均海面) |
| 地球时 | Terrestrial Time (TT) | 以大地水准面上的钟为准的时间尺度 |
| 超精细分裂 | hyperfine splitting | 电子与核磁矩相互作用造成的能级分裂 |
| 钟跃迁 | clock transition | 对磁场一阶不敏感的 \(m_F=0\to0\) 跃迁 |
| 布洛赫矢量 | Bloch vector | 描述两能级状态的单位矢量,\(S_z=P_{\mathrm e}-P_{\mathrm g}\) |
| 拉比频率 | Rabi frequency | 共振驱动下布洛赫矢量翻转的角频率 |
| 旋转波近似 | rotating-wave approximation | 略去在旋转系中以 \(2\omega\) 快速转动的驱动分量 |
| Ramsey 条纹 | Ramsey fringes | 分离振荡场方法中 \(P_{\mathrm e}\) 随失谐的余弦振荡 |
| 量子投影噪声 | quantum projection noise | 测量结果随机性造成的二项分布起伏 |
| Allan 偏差 | Allan deviation | 相邻平均值之差的均方根除以 \(\sqrt2\) |
| 光频梳 | optical frequency comb | 等间距谱线组成的激光,把光频与射频联系起来 |
| 魔术波长 | magic wavelength | 使钟跃迁上下能级光频移相等的晶格光波长 |
| 伪距 | pseudorange | 含接收机钟差的“距离”\(c(t_{\mathrm R}-t^{(i)})\) |
| 几何精度因子 | dilution of precision (DOP) | 由卫星几何把伪距误差放大成定位误差的倍数 |
| 地心惯性系 | ECI frame | 原点在地心、不随地球自转的参考系 |
| 地固系 | ECEF frame | 随地球自转的参考系 |
| 偏近点角 | eccentric anomaly | 描述椭圆轨道位置的辅助角 \(E\) |
| Sagnac 效应 | Sagnac effect | 转动参考系中光的传播时间依赖于绕转方向 |
| 勒夫数 | Love numbers | 描述弹性地球对潮汐势响应的无量纲数 |